版本记录
| 版本号 | 修改时间 | 修改人员 | 修改内容 |
|---|---|---|---|
| v1.0 | 20260518 | damon | 首批出货初稿拟定 |
| v1.1 | 20260717 | damon | 针对主控V2.1.24升级的信息更新和以往错误信息更正 |
| v1.2 | 20260810 | damon | 针对主控 V2.2.11升级的的信息更新 • 新增6.3机器人连接外部互联网 • 7.1机器人本体固件升级,关于电机驱动固件补充更详细的说明 • 5.3.3VR设备内启动遥操作小程序,中遥操作程序交互界面的逻辑更改 • 5.4遥操作使用中,回零键位更改为X+A • 3.2模式说明及使用流程图示、3.5灯语含义中增加演示模式相关说明 • 3.2模式说明及使用流程图示添加真机推理时人为接管功能 • 1.2产品参数中,开发拓展模块的CPU更改为Intel Core Ultra |
| v1.3 | 20260910 | yuna | 针对主控 V2.3.22 和 VR 设备遥操作软件 V8.4.1 升级的信息更新 • 4.5 双足/双轮足机器人遥控指令,增加双轮足自动回充说明 • 4.4、4.5 遥控器模式切换,增加反向循环切换功能 • 更新 5.3.3 VR 设备内启动遥操作小程序的操作流程及视频 • 新增 6.4 远程遥操作配置 • 更新 7.2 VR 设备 APP 在线升级流程及视频 |
| v1.4 | 20260912 | damon | 增加遥控器固件升级说明 |
安全与责任指引
本手册版权和所有权属深圳逐际动力科技有限公司及其关联方(统称"逐际动力")所有,任何人(及单位)未经逐际动力书面授权,不得以复制、扫描储存、传播、转印、出售、转让、更改内容等任何方式自行或供他人使用本手册的全部或部分内容。本手册及其内容仅用于操作和使用本产品,不得用作其他用途。
为避免违法行为、可能的伤害和损失, 请务必遵守以下各项规定:
- 在使用本产品前,请务必仔细查阅本文档,以了解您的权益、责任以及安全须知;如未遵守可能导致财产损失或安全隐患。使用本产品即表示您已充分理解并接受本文件的所有条款,请您严格按照规范操作,并对自身行为及相关后果负全责。
- 本产品为非玩具类设备,不建议 18 岁以下人士使用。请防止儿童接触产品,在有儿童场景中操作时须特别谨慎。
- 本产品不宜在人员密集区域使用,使用时需确保人员与机器距离保持在 1 米半径外。如因误操作对相关人员造成伤害或损失,逐际动力不承担任何责任。
- 严禁擅自拆卸或改装产品,亦不得进行非正规维修。此类行为导致的设备故障及损坏,逐际动力概不负责。
- 请勿在极端环境(如高温、低温、腐蚀性化学物质等)下使用本产品。因此类情况造成的设备问题,逐际动力不承担任何责任。
- 在正常使用条件下,因零部件自然磨损或电池老化导致的问题,不视为产品质量问题,逐际动力不对此承担责任。
- 本产品禁止用于任何危害国家安全的活动,包括但不限于恐怖主义支持、核设施、生化武器研发或大规模杀伤性武器的设计与使用等领域。
- 请确认您未受任何贸易限制或制裁措施的影响,否则可能无法正常使用逐际动力系列产品及服务。
- 逐际动力致力于确保产品在全球范围内合规。请遵守所在地区的法律法规,并注意相关合规要求。
- 您需遵守适用地区的出口管制法律法规。
- 您需承诺将本产品用于正当用途,并同意接受本文件所有条款。
- 逐际动力保留对本协议的最终解释权,并可能根据需要进行更新或调整。
1 产品概述
1.1 简介
TRON 2 是一款专为科研用户设计的模块化、可组合、多场景具身机器人科研平台。它支持用户在不同机器人构型上自由实现创意,并通过开放底层接口、兼容 Python/C++ 开发,显著降低了具身智能领域的科研门槛。作为高校科研教学与行业企业二次开发的理想平台,TRON 2 致力于推动机器人技术从实验室向产业化不断迈进。
1.2 产品参数
| 参数类别 | 参数项 | TRON 2 EDU 版 | TRON 2 标准版 | 备注 |
| — 表示无此配置,o 表示可选配,✓ 表示版本标配 | ||||
| 机械参数 | 材质 | 铝合金、塑料 | 铝合金、塑料 | |
| 自由度 | 单臂7自由度 单腿5自由度 头部2自由度 | 单臂7自由度 单腿5自由度 头部2自由度 | ||
| 外形尺寸 | 双臂 | - 肩宽447mm - 臂长730mm(不含夹爪) | - 肩宽447mm - 臂长730mm(不含夹爪) |
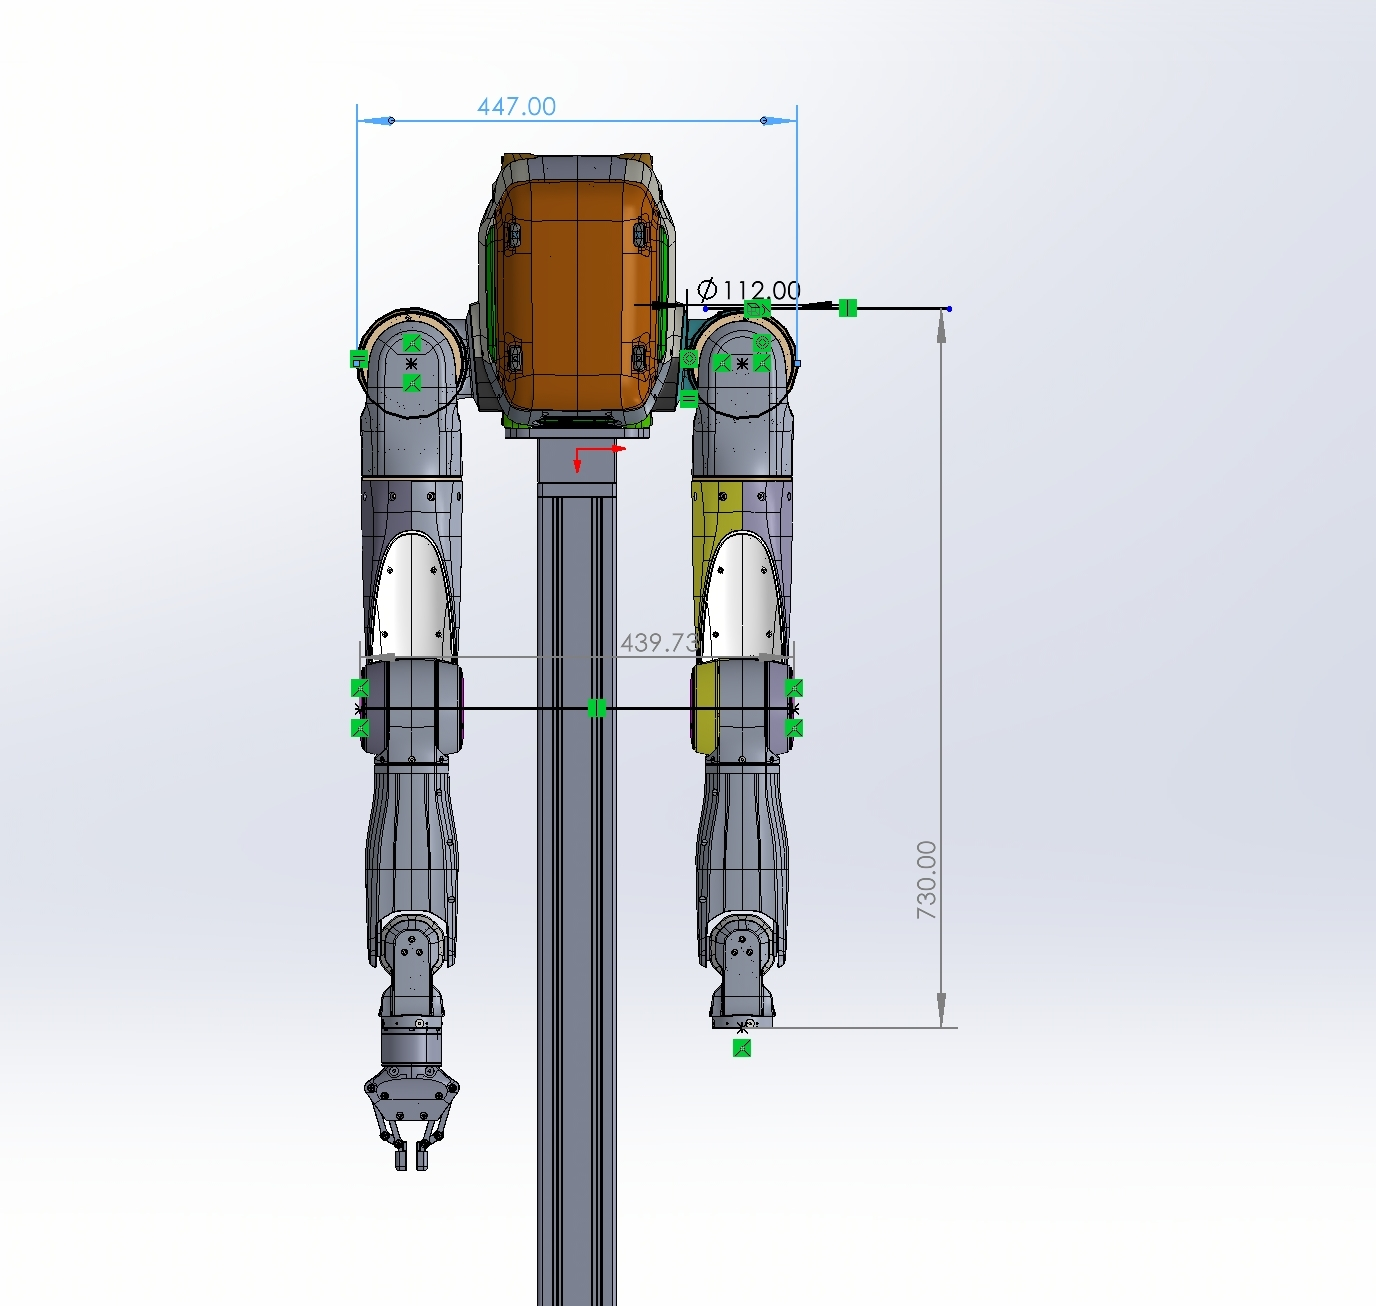
|
| 双足 | - 总宽453mm - 直立总高987mm | - 总宽453mm - 直立总高987mm |
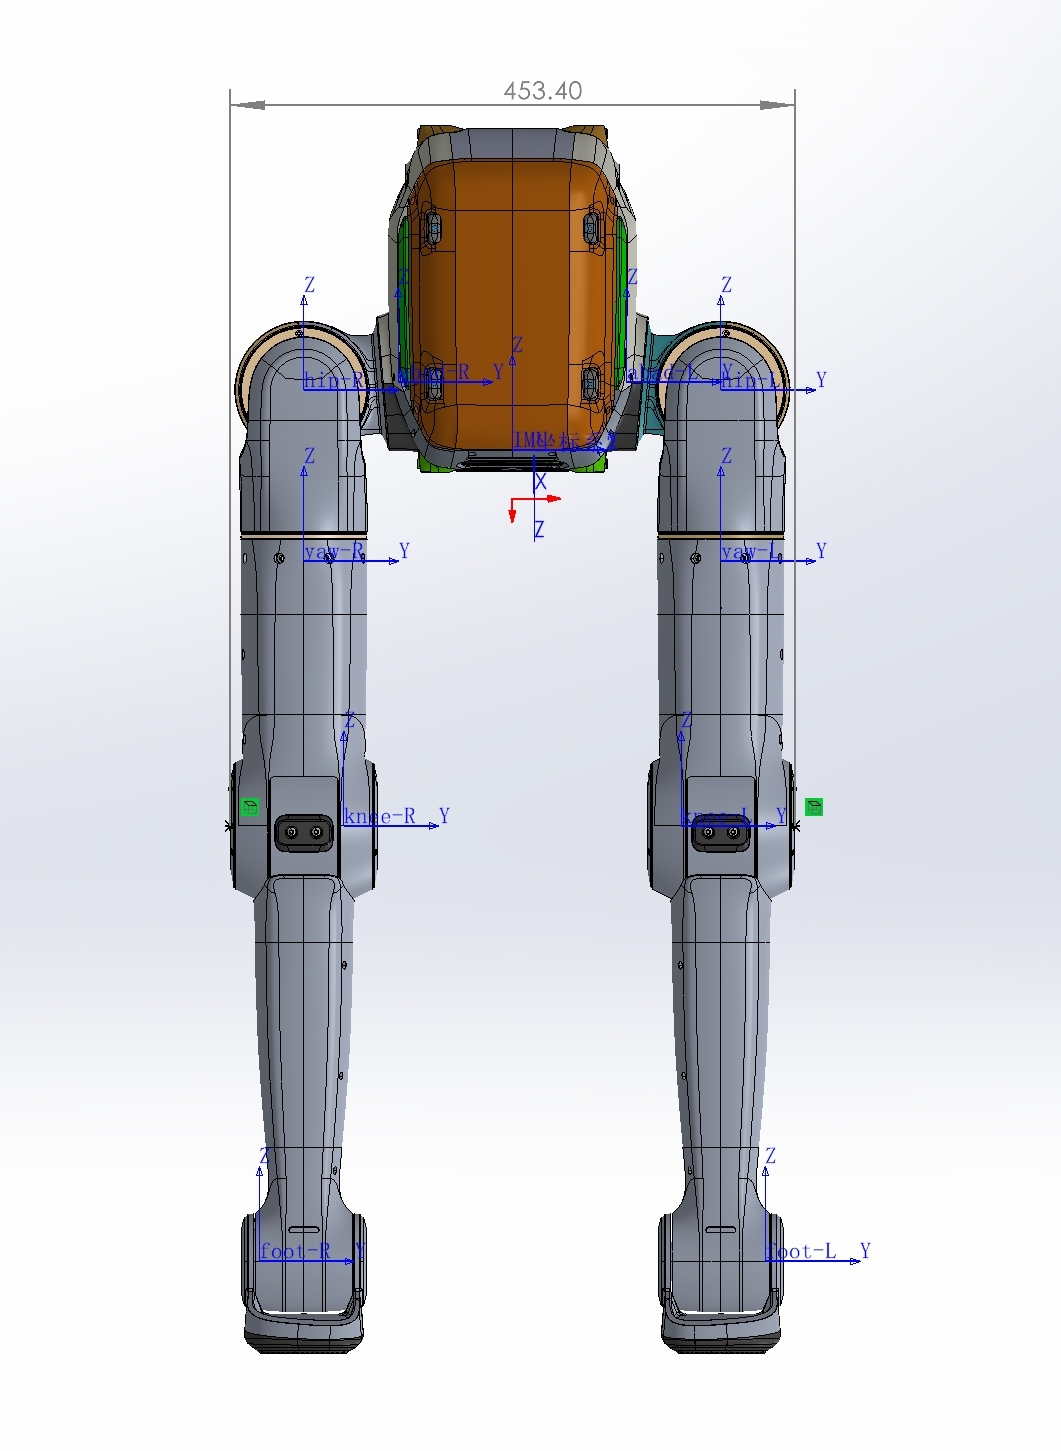
| |
| 双轮足 | - 总宽478mm - 直立总高1015mm | - 总宽478mm - 直立总高1015mm |
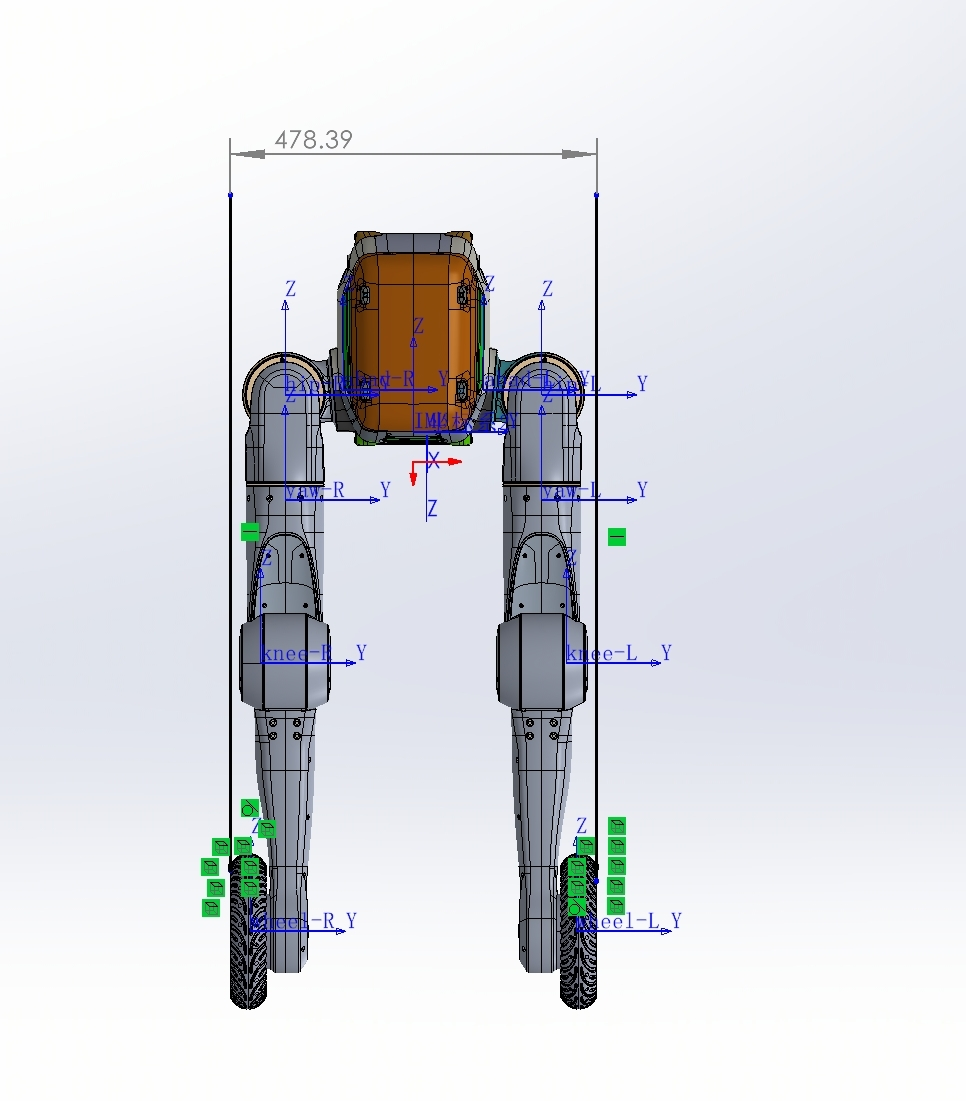
| |
| 顶部拓展区域 | 宽146mm、深170mm | 宽146mm、深170mm | ||
| 功能 | 二次开发 | √ | — | |
| 双足/双轮足遥控功能 | 四向移动、转向、静态站立、 高度调节(蹲起)、摔倒爬起、离地检测 | 四向移动、转向、静态站立、 高度调节(蹲起)、摔倒爬起、离地检测 | ||
| 双臂遥操作方式 | VR设备(pico4 ultra) | — | ||
| 数据采集落盘 | √ | — | ||
| 双臂安全边界保护 | √ | — | ||
| 双臂形态 | 末端最大负载 | 5kg(单臂,伸直姿态) 3kg(额定) | 5kg(单臂,伸直姿态) 3kg(额定) | |
| 末端最大速度 | 5m/s | 5m/s | ||
| 末端最大加速度 | 36m/s² | 36m/s² | ||
| 重复定位精度 | ± 0.5mm | ± 0.5mm | ||
| 遥操延迟 | 100ms | 100ms | ||
| 末端执行器类型 | 夹爪、灵巧手 | 夹爪、灵巧手 | ||
| 夹爪性能 | 夹持力:20N 夹持最大行程:85mm | 夹持力:20N 夹持最大行程:85mm | ||
| 双足/双轮足形态 | 最大运动速度 | 双足: 2 ~ 3m/s 双轮足: 3 ~ 5m/s | 双足: 2 ~ 3m/s 双轮足: 3 ~ 5m/s | |
| 最大爬升坡度 | 双足: 15° 双轮足: 30° | 双足: 15° 双轮足: 30° | ||
| 最大台阶高度 | 20cm | 20cm | ||
| 最大负载 | 平地行走 30kg 上楼梯 20kg | 平地行走 30kg 上楼梯 20kg | ||
| 电气参数 | 电池输出电压 | 46.8V | 46.8V | |
| 电池最大功率 | 2800W | 2800W | ||
| 支持换电 | √ | √ | ||
| 电池类型 | 三元锂电池 | 三元锂电池 | ||
| 电池容量 | 9Ah | 9Ah | ||
| 充电功率 | 542W | 542W | ||
| 充电输入电压/电流 | 100~240V/8A | 100~240V/8A | ||
| 充电输出电压/电流 | 54.275V/10A | 54.275V/10A | ||
| 充电时间 | 20-80%时间:30min 20-100%时间:54min | 20-80%时间:30min 20-100%时间:54min | ||
| 传感器配置 | 腰部RGBD相机 | √ | √ | |
| IMU | √ | √ | ||
| 头部RGBD相机 | √ (仅双臂/移动双臂配备) | — | ||
| 腕部RGBD相机 | √ (仅双臂/移动双臂配备) | — | ||
| 通讯接口 | 以太网接口 | √ (1 个) | √ (1 个) | |
| USB3.0 接口 | √ (1 个) | √ (1 个) | ||
| EtherCAT 接口 | √ (2 个) | √ (2 个) | ||
| RS485 接口 | √ (1 个) | √ (1 个) | ||
| 外设充电接口 | 24V电源输出口 | √ (2 个) | √ (2 个) | |
| 48V电源输出口 | √ (1 个) | √ (1 个) | ||
| 供电接口 | 外接电源接口 | √ (1 个) | √ (1 个) | |
| 开发拓展模块 | 架构配置 | Intel Core Ultra | — | |
| 存储 | 2TB | — | ||
| 接口 | 3*ETH网口 3*USB3.0 1*24V input供电 1*12V output供电 | — | ||
| 软件兼容性及开发者工具 | SDK | √ | — | |
| 机器人管理平台 | √ | √ | ||
| 数据平台 | √ | — | ||
| 仿真平台 | √ | — | ||
| 软件兼容性 | 适配Python、C++ 开发环境 兼容ROS1/ROS2系统 | — | ||
如需观看更多视频教程,请访问逐际动力视频中心,依次选择“TRON 2 > 使用教程”,或搜索相关功能名称。
1.3 物品清单
- 航空箱
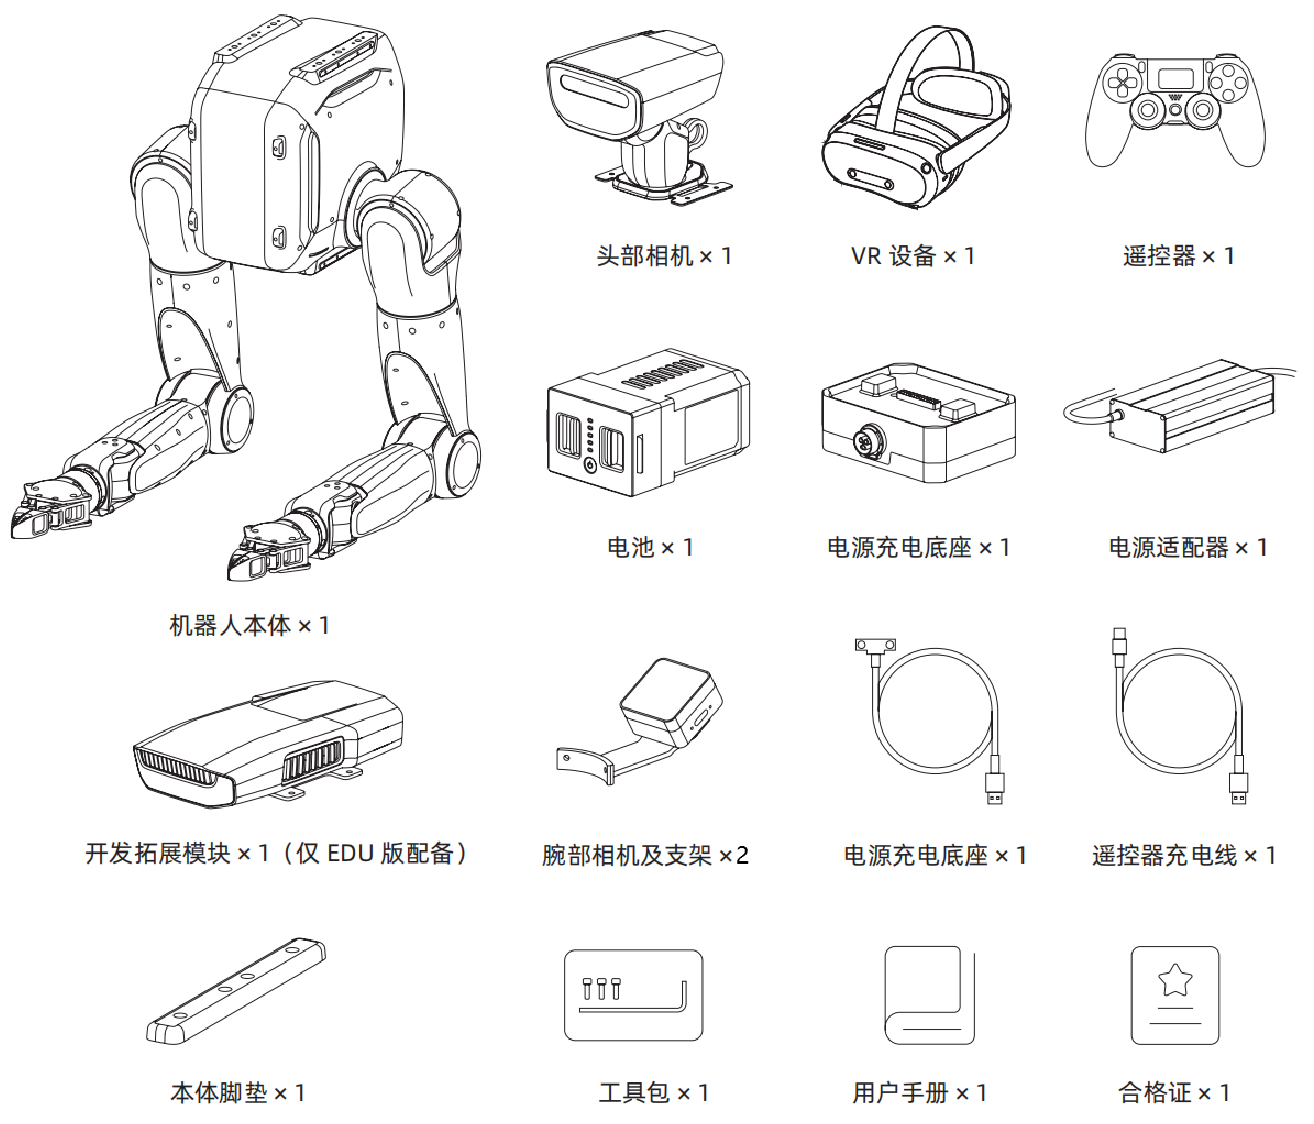
|
纸箱
|
纸箱
|
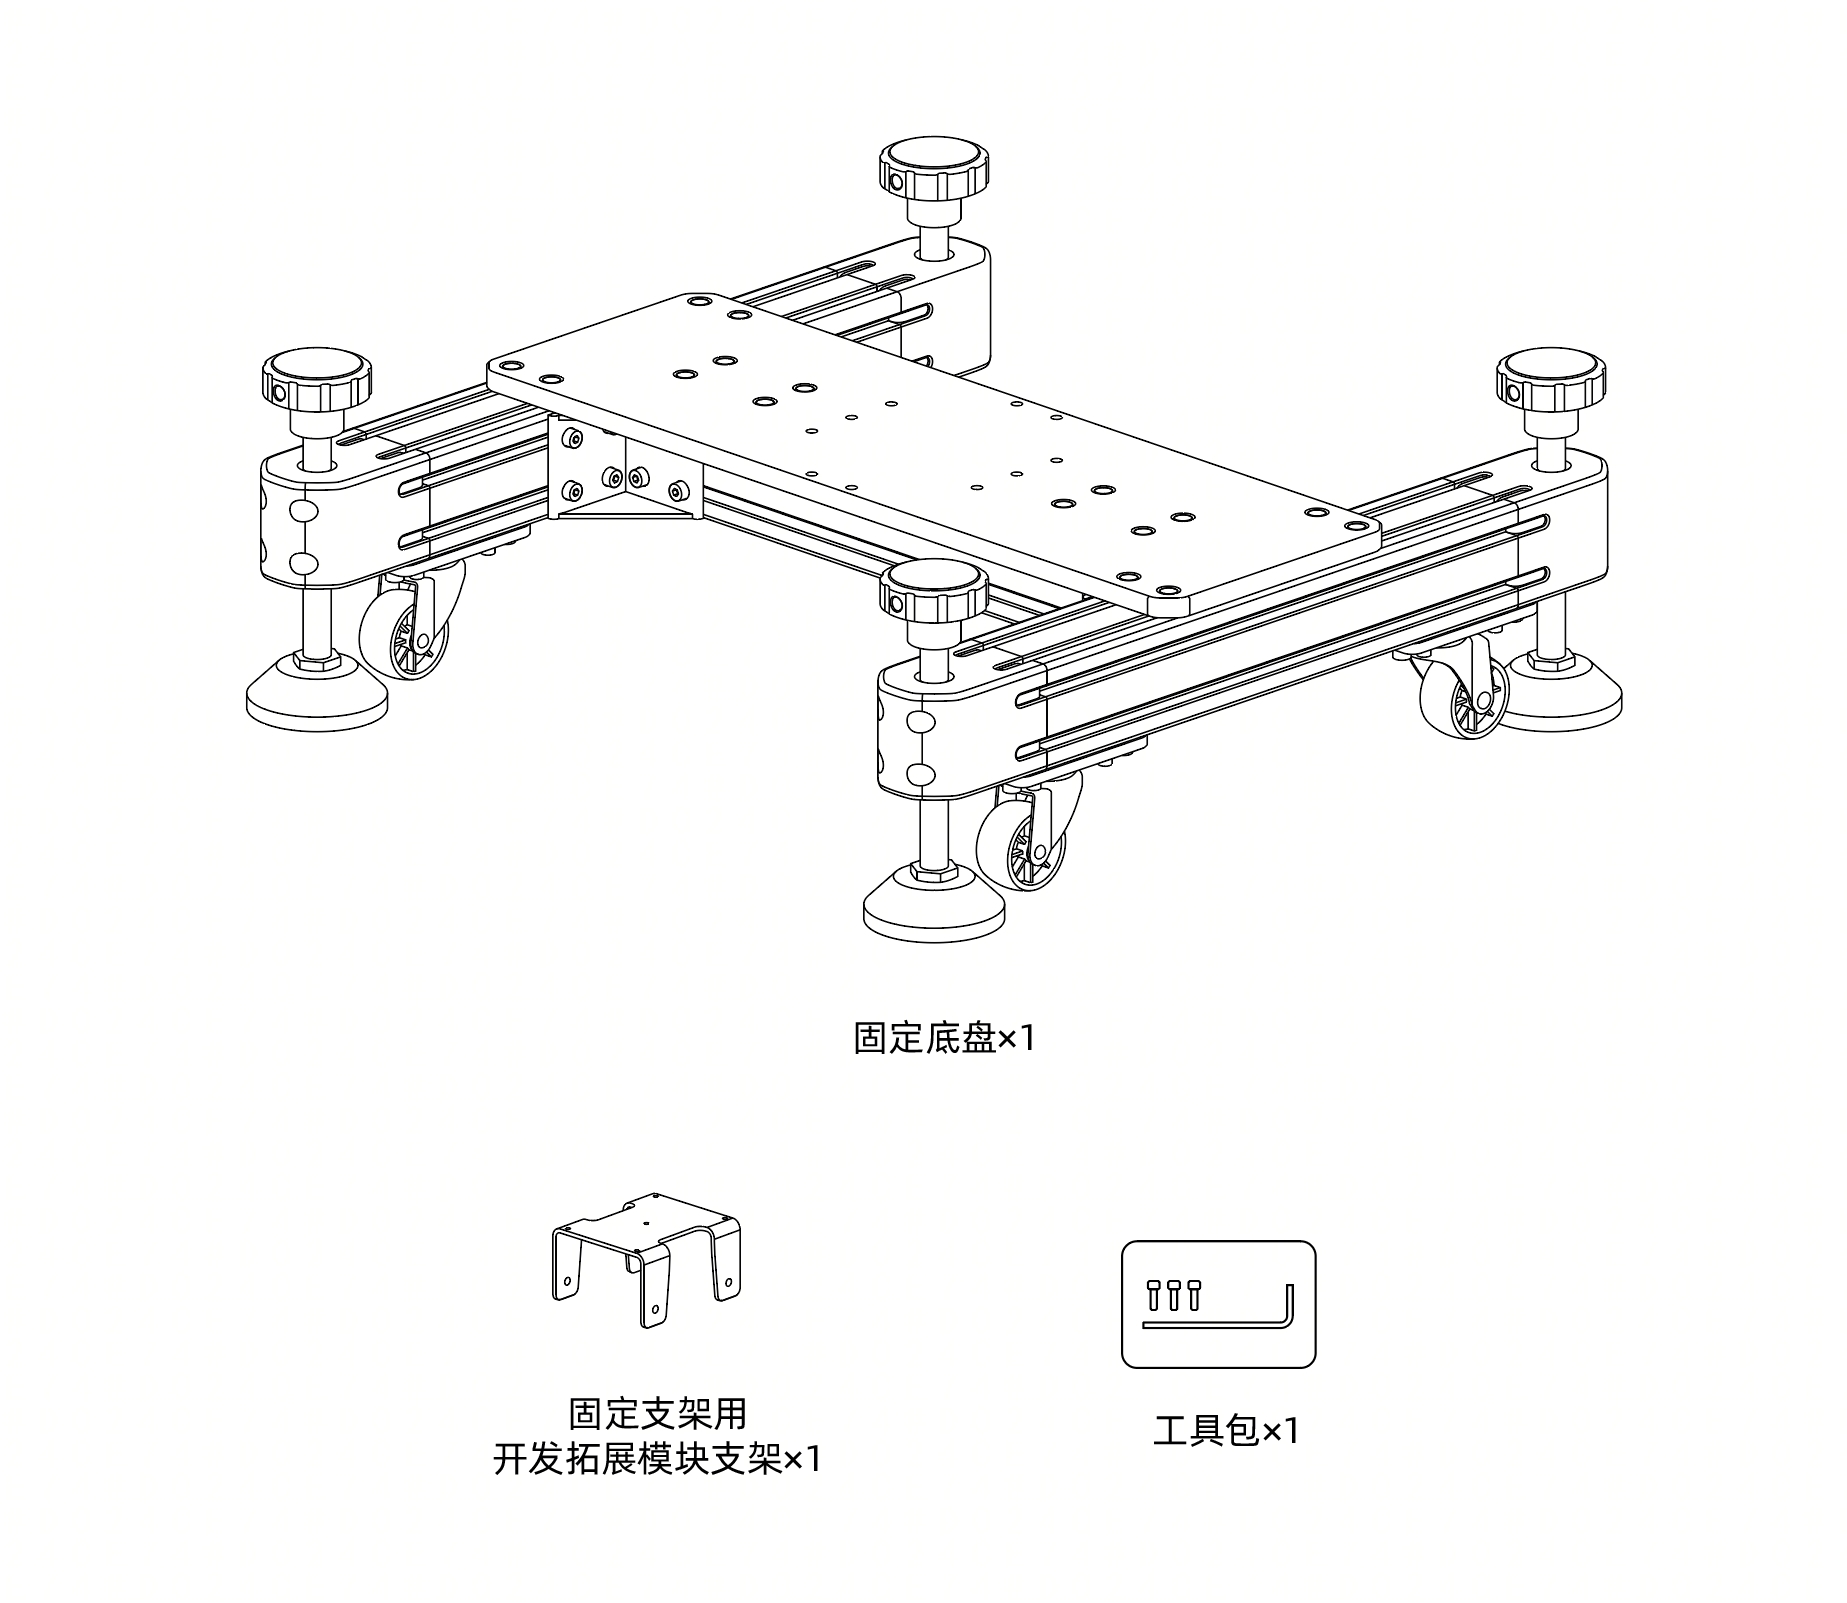
|
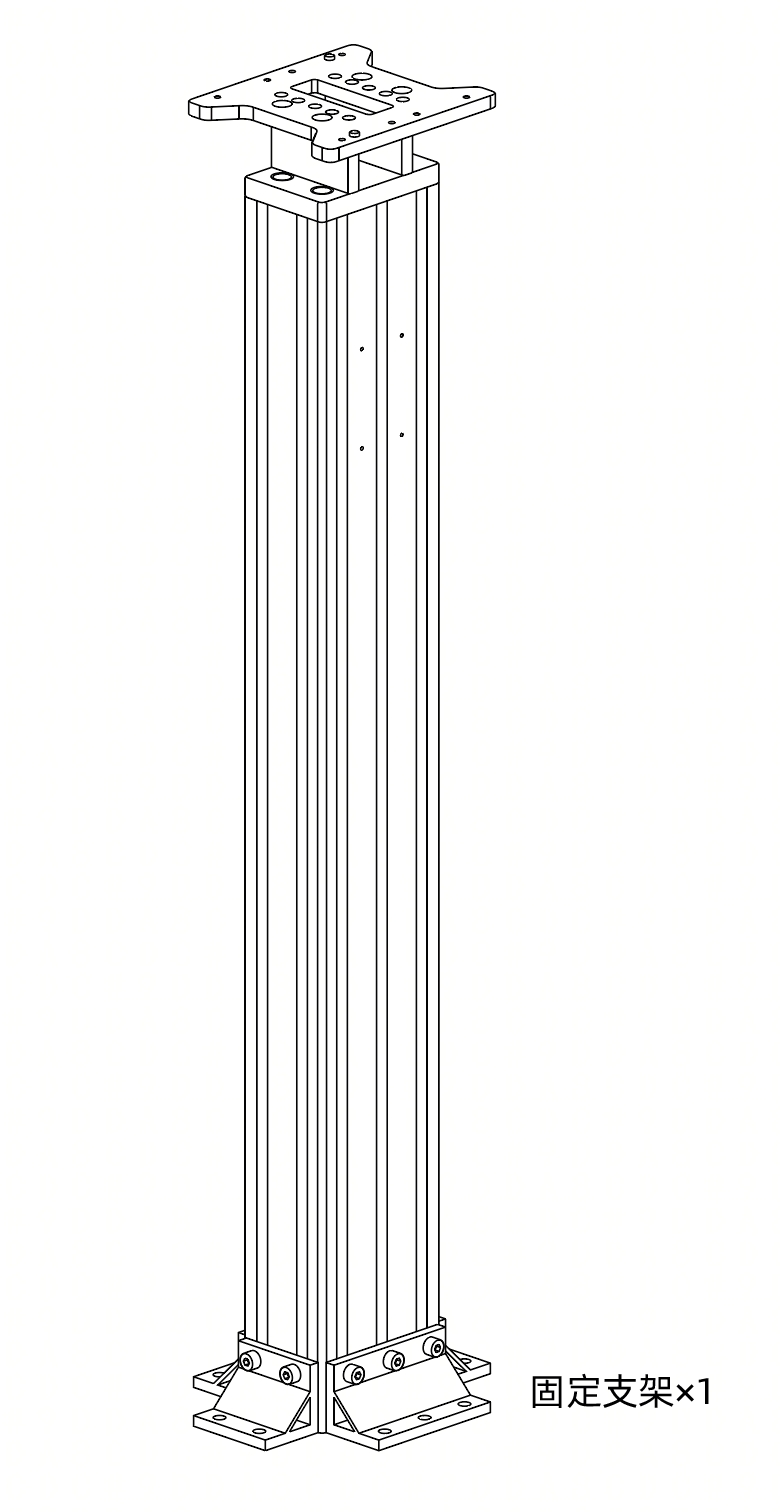
|
- 纸箱
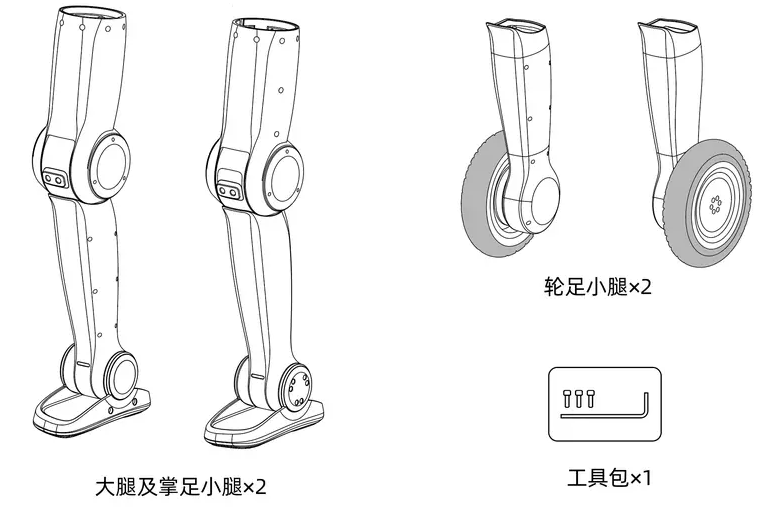
- 纸箱
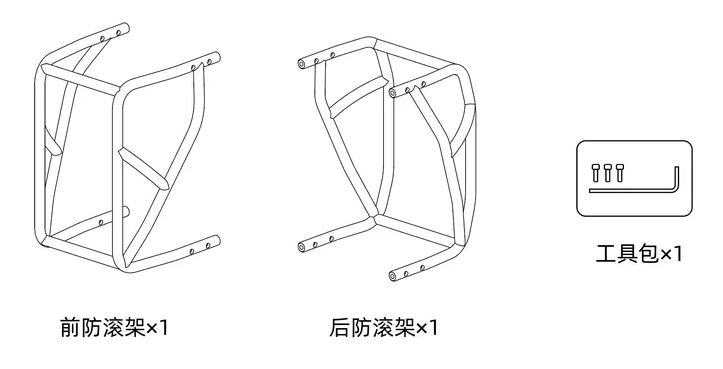
|
木箱(仅升级移动版双臂配备)
|
纸箱(仅升级移动版双臂配备)
|
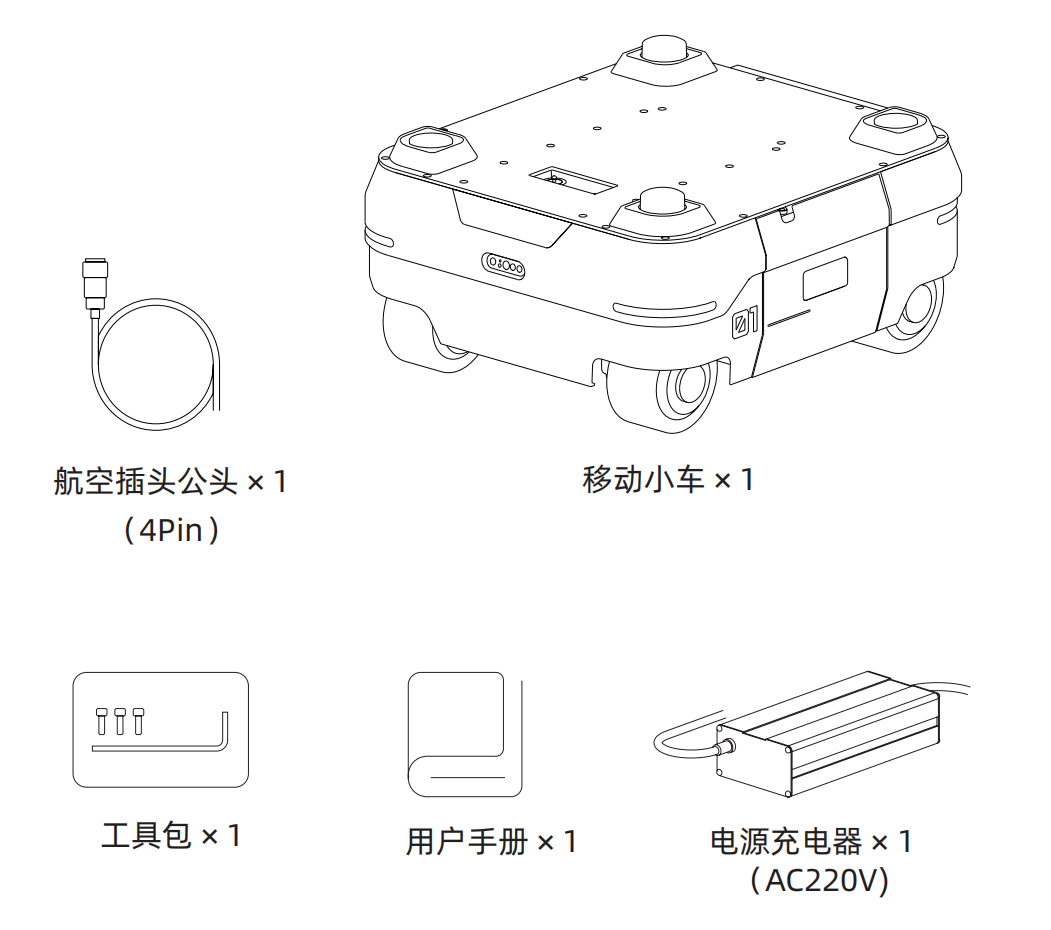
|
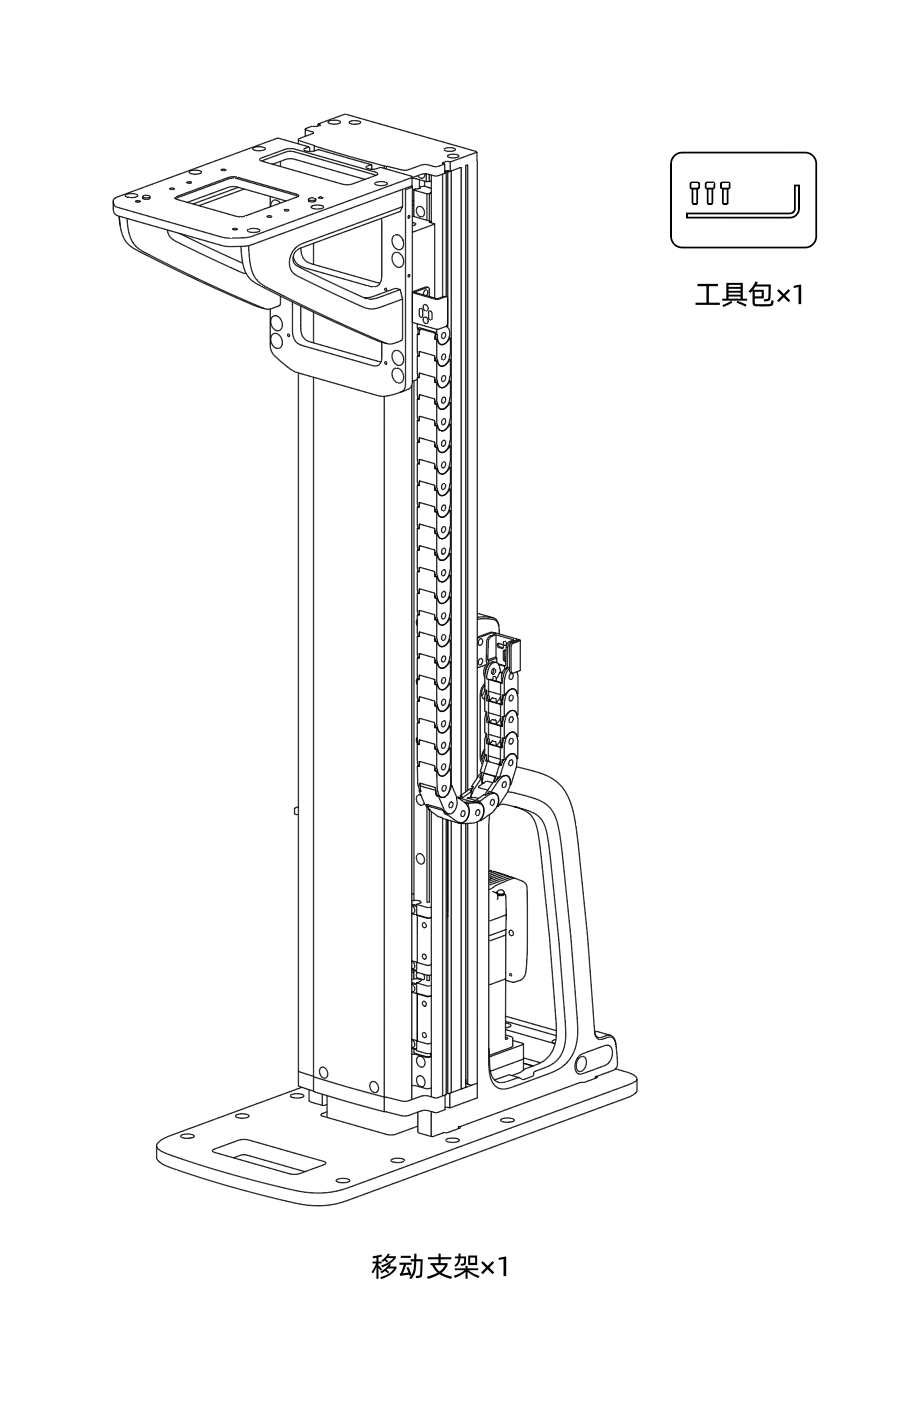
|
1.4 机身部件与接口
机身部件
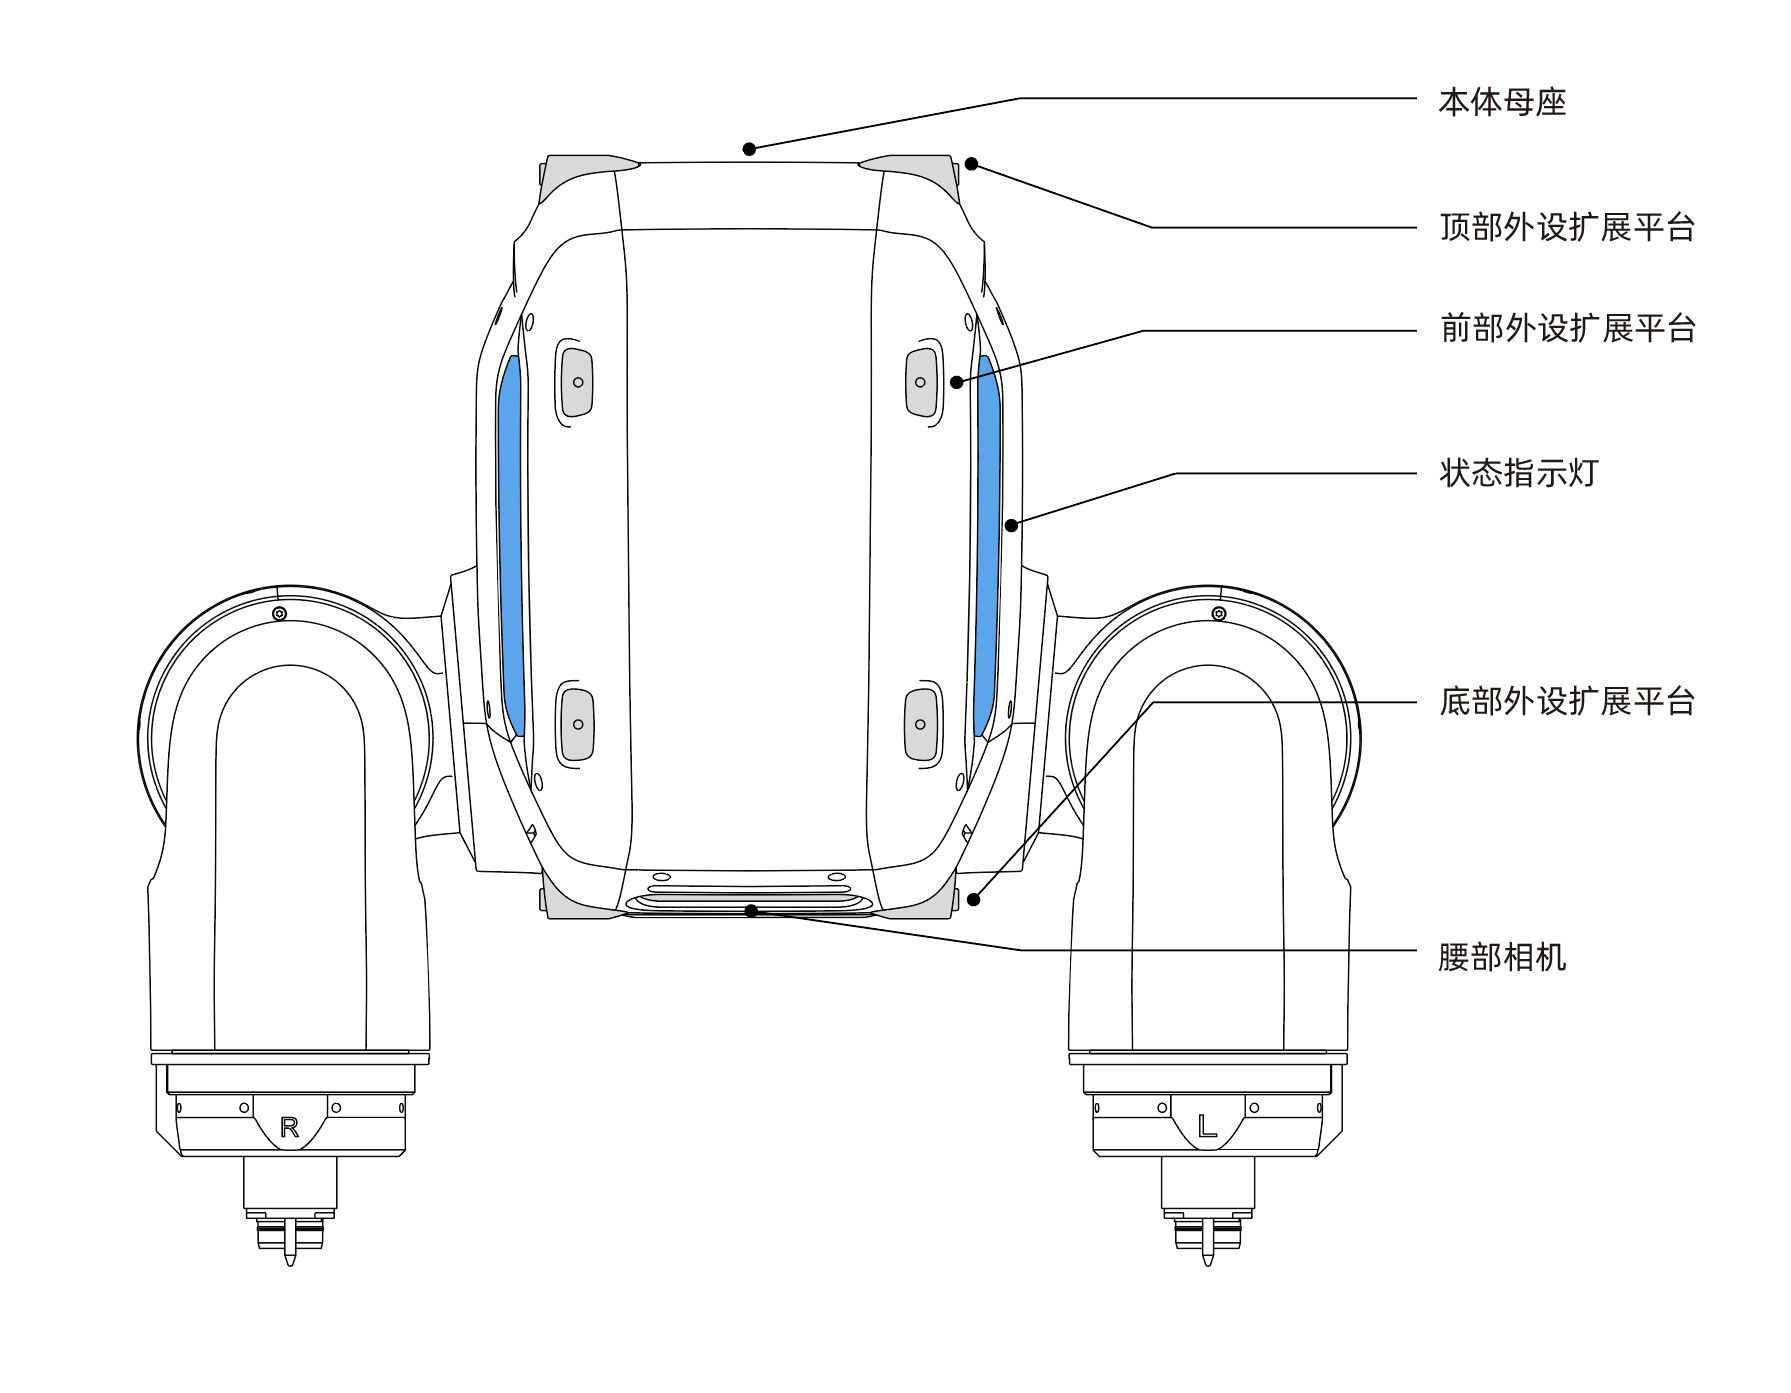
| 部件/接口 | 功能说明 | 部件/接口 | 功能说明 |
|---|---|---|---|
| 状态指示灯 | 用于整机状态显示(模式状态,异常状态,低电量提醒等) | 外设扩展平台 | 包含顶部、前部、底部三个位置的外设拓展平台,螺纹孔均为 m4,用于固定扩展外部设备 |
本体母座接口
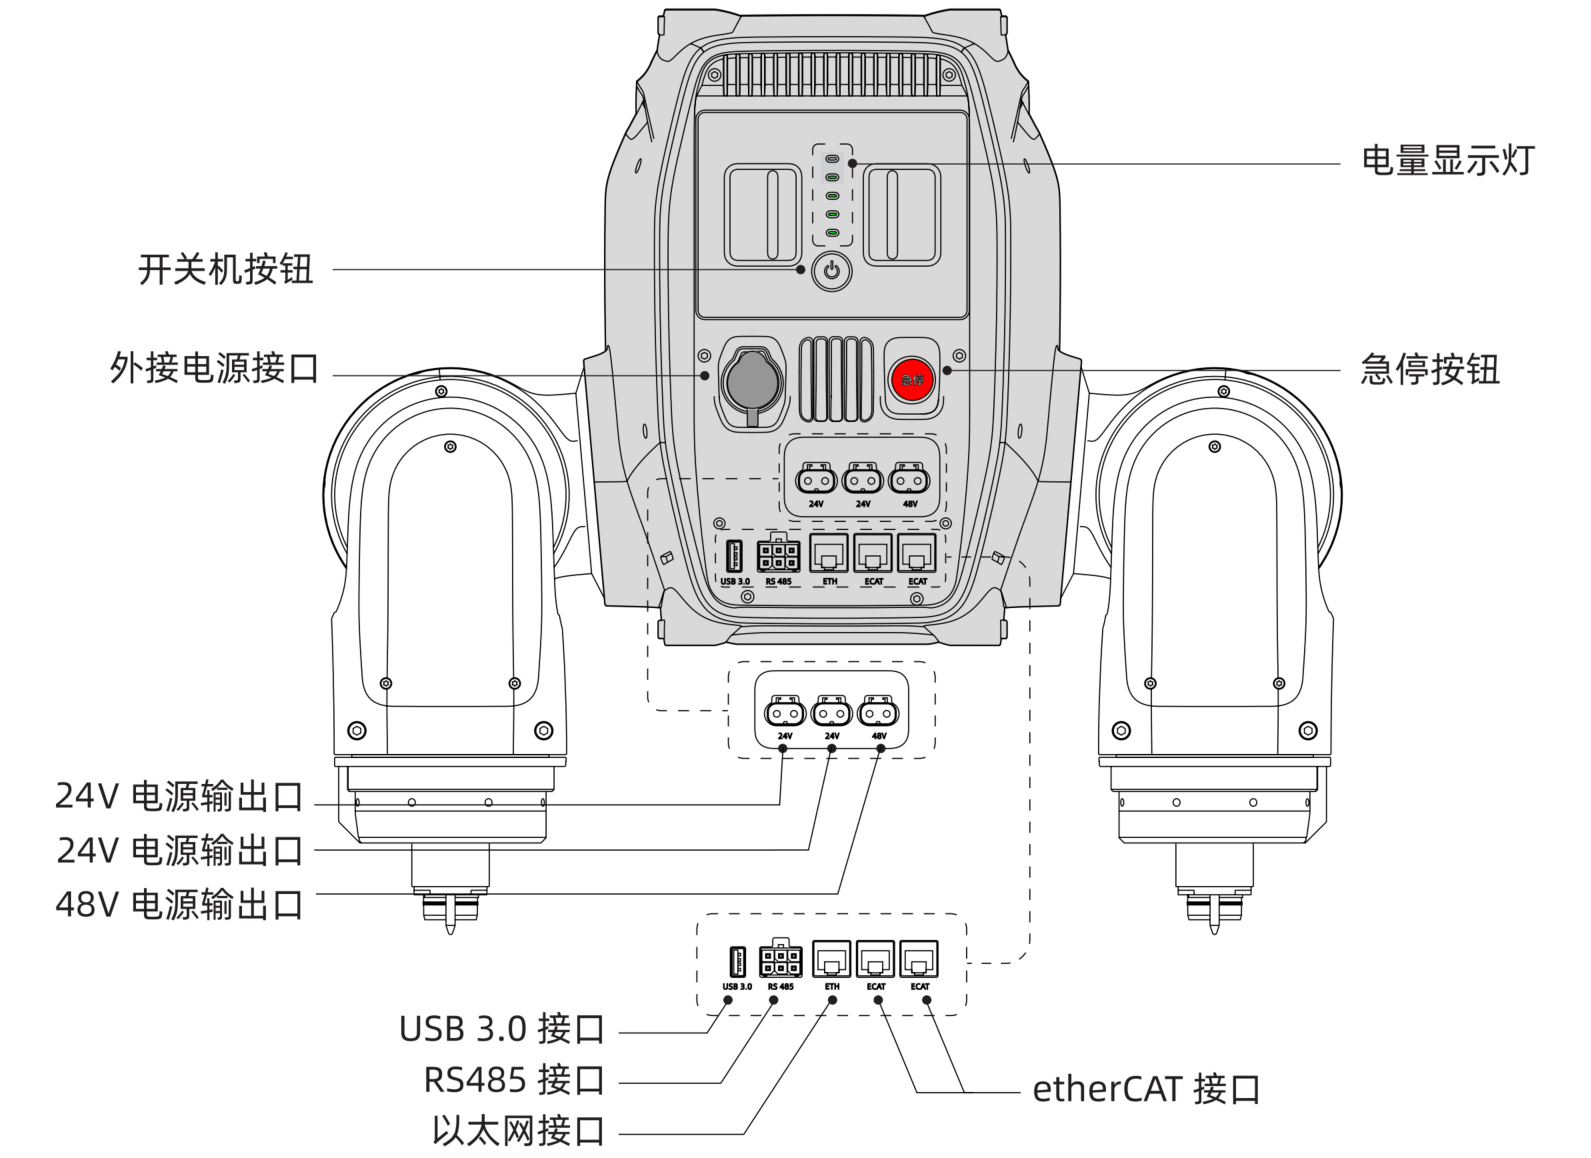
| 部件/接口 | 功能说明 | 部件/接口 | 功能说明 |
|---|---|---|---|
| 开关机按钮 | 用于开/关机 | 电量显示灯 | 用于显示机器当前电池电量 |
| 外接电源接口 | 用于外接电源适配器 | 急停按钮 | 紧急情况下,按下此按钮进入无力矩模式,即切断电机电源 |
| 24V 电源输出口 | LCB 母头,稳定输出 24V DC,额定输出 5A,最大输出 20A | 48V 电源输出口 | LCB 母头,稳定输出 48V DC,额定输出 10A,最大输出 20A |
| USB3.0 接口 | USB-A 3.0,可用于外部设备的拓展 | 以太网接口 | 千兆网口,用于外接电脑,路由器或者其他通讯模块等 |
| RS485 接口 | 用于扩展外部设备 | etherCAT 接口 | 用于扩展外部设备 |
开发拓展模块接口
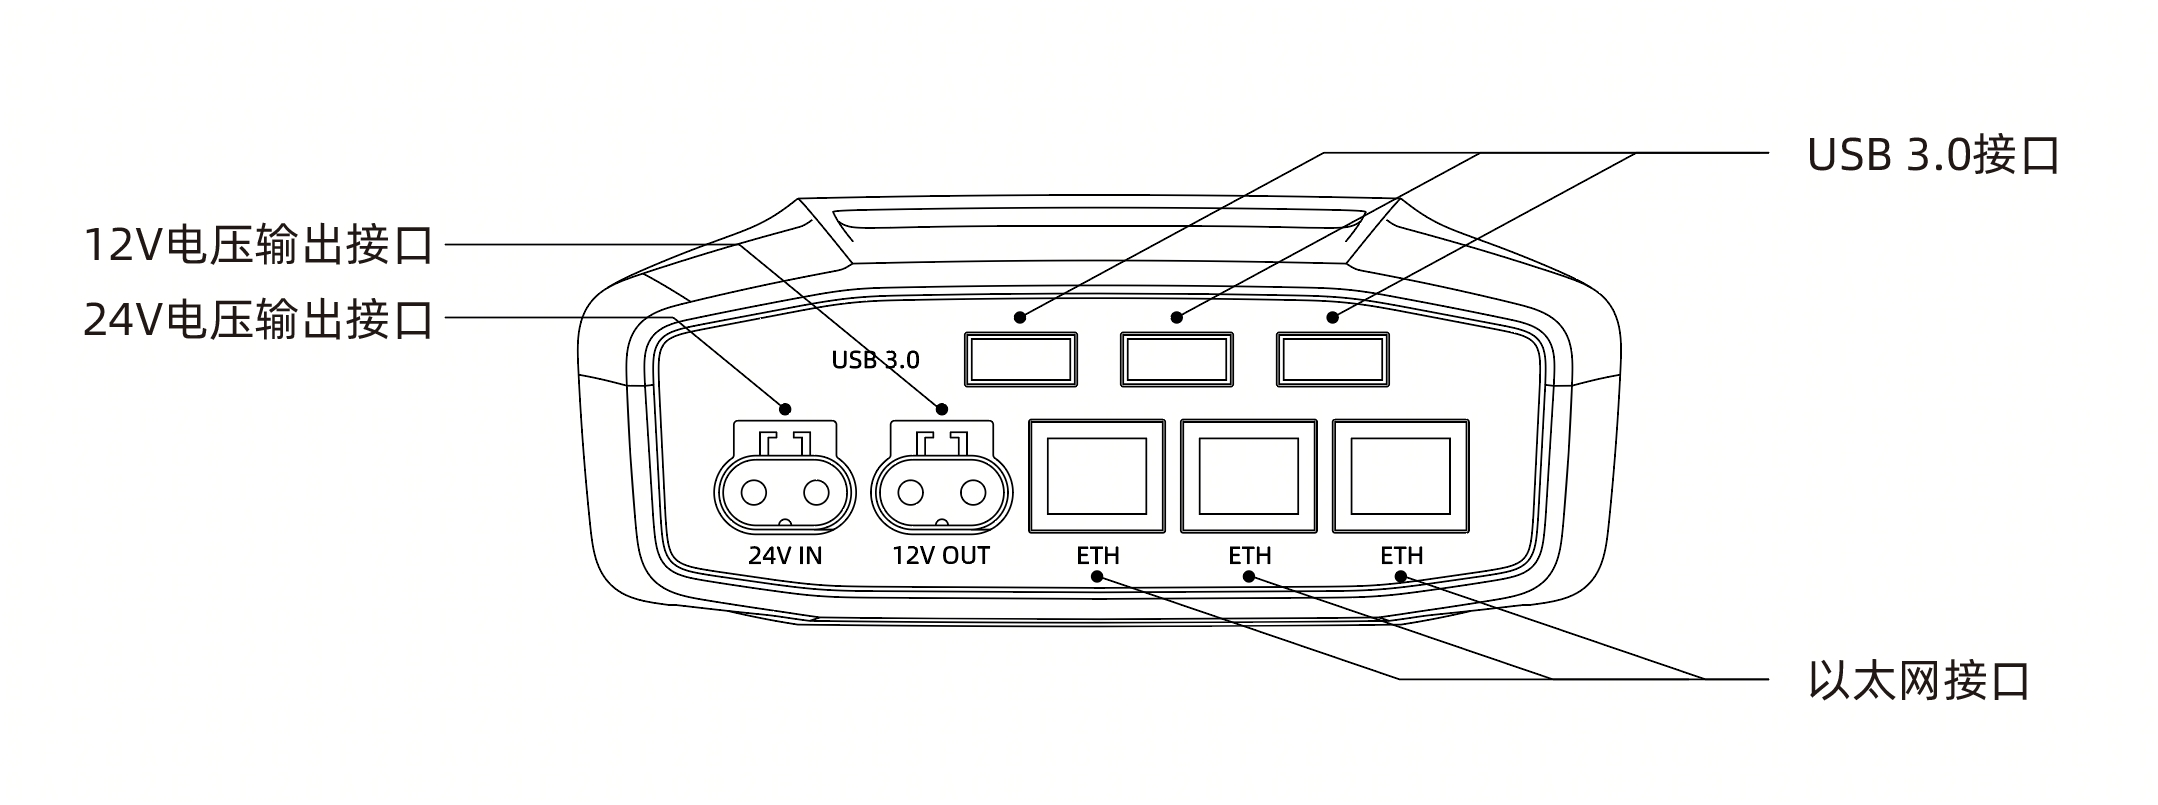
| 部件/接口 | 功能说明 | 部件/接口 | 功能说明 |
|---|---|---|---|
| 12V 电源输出口 | LCB 母头,稳定输出 12V DC,最大输出电流 5A | 以太网接口 | 千兆网口 |
1.5 坐标系及关节限位
双臂形态
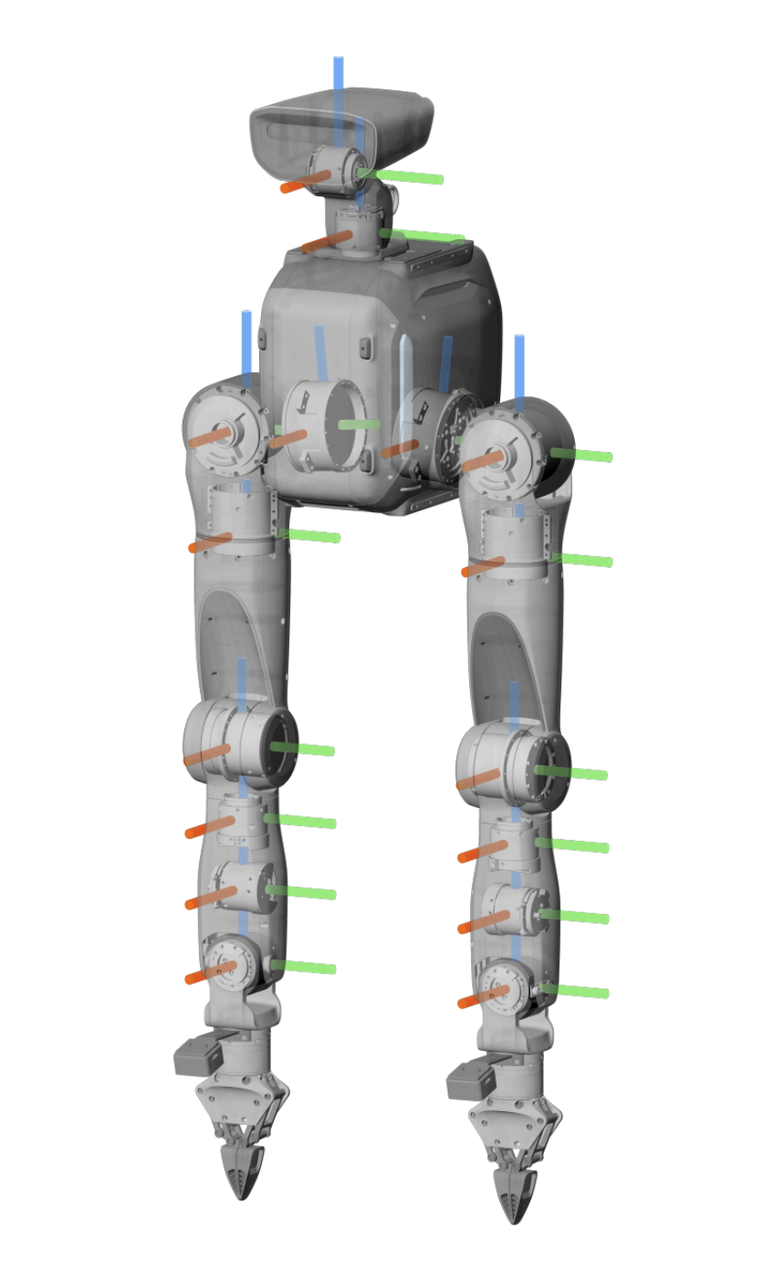
- 当各个关节均为零度时,其关节坐标系如下图。其中红色为 x 轴,绿色为 y 轴,蓝色为 z 轴。
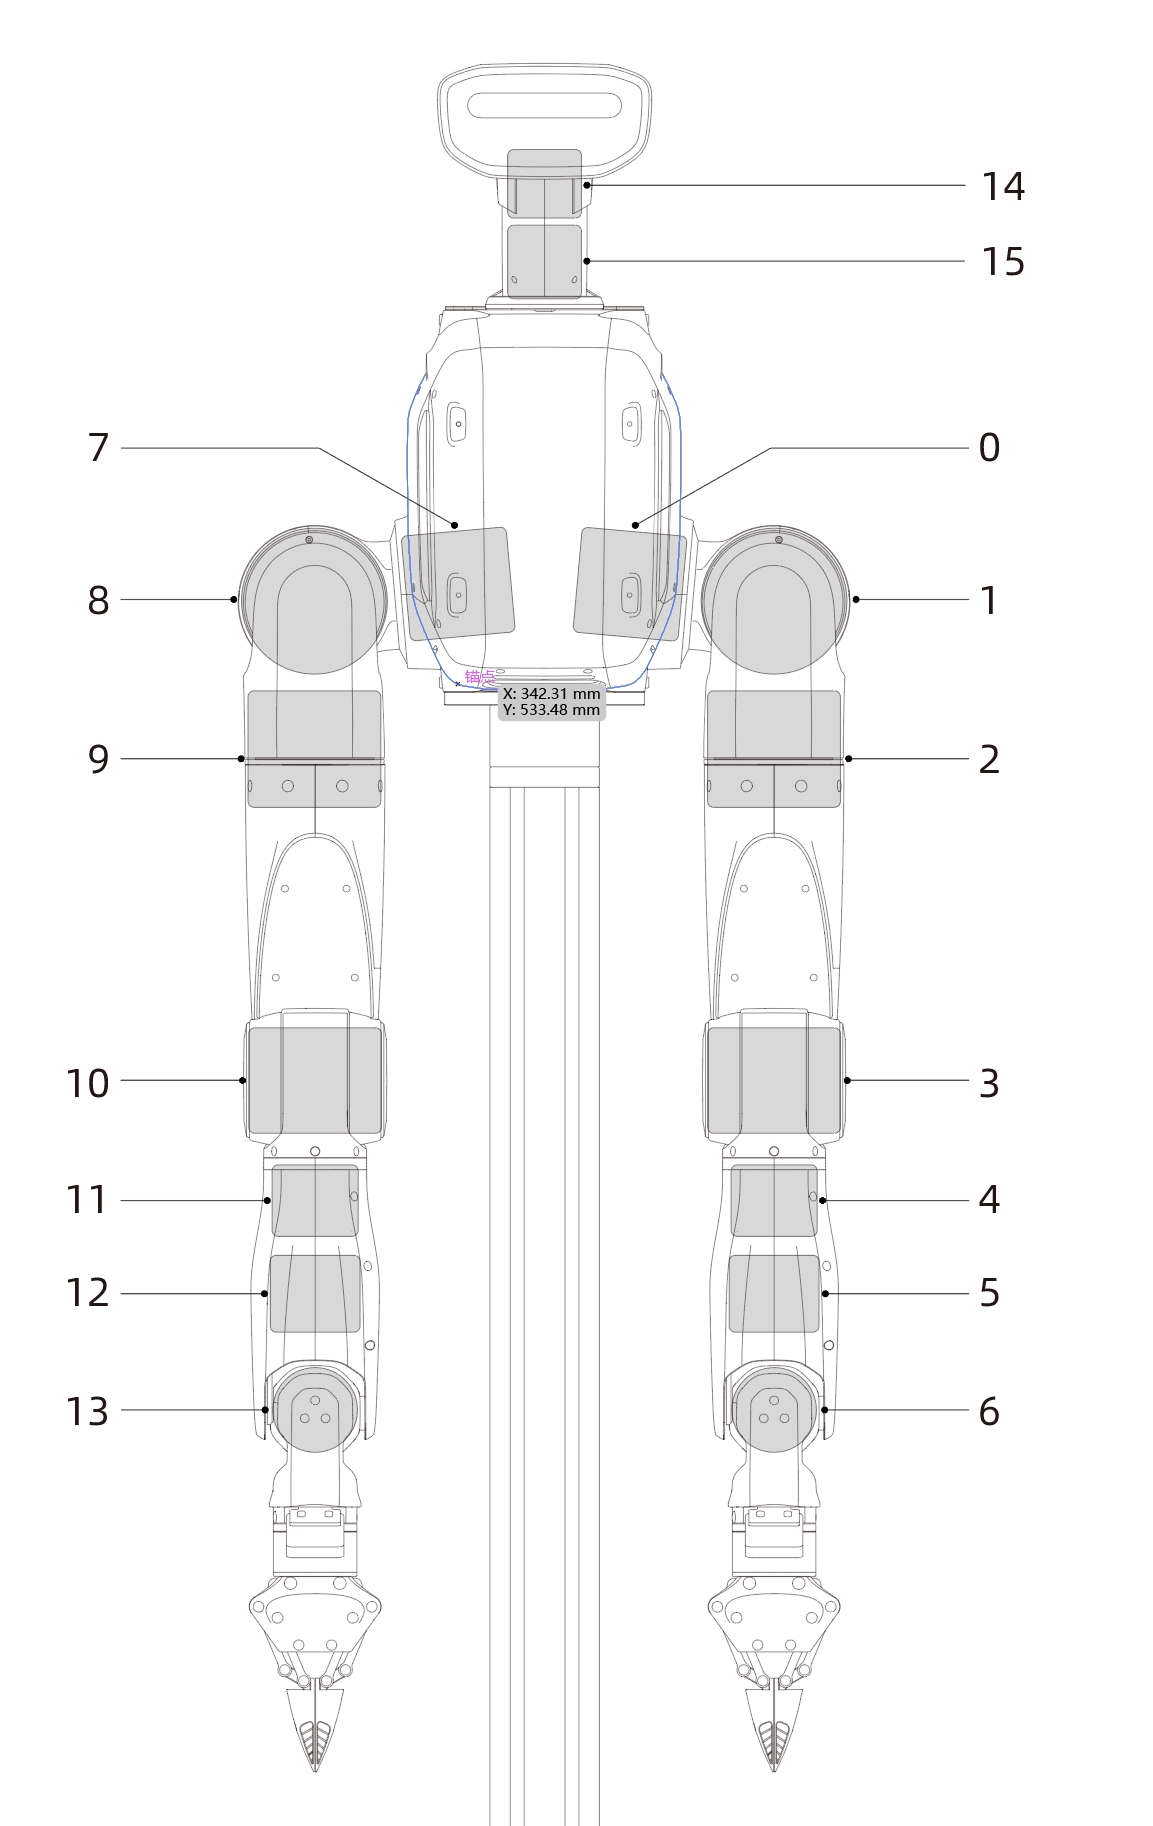
- 关节序号及限位如下图所示
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
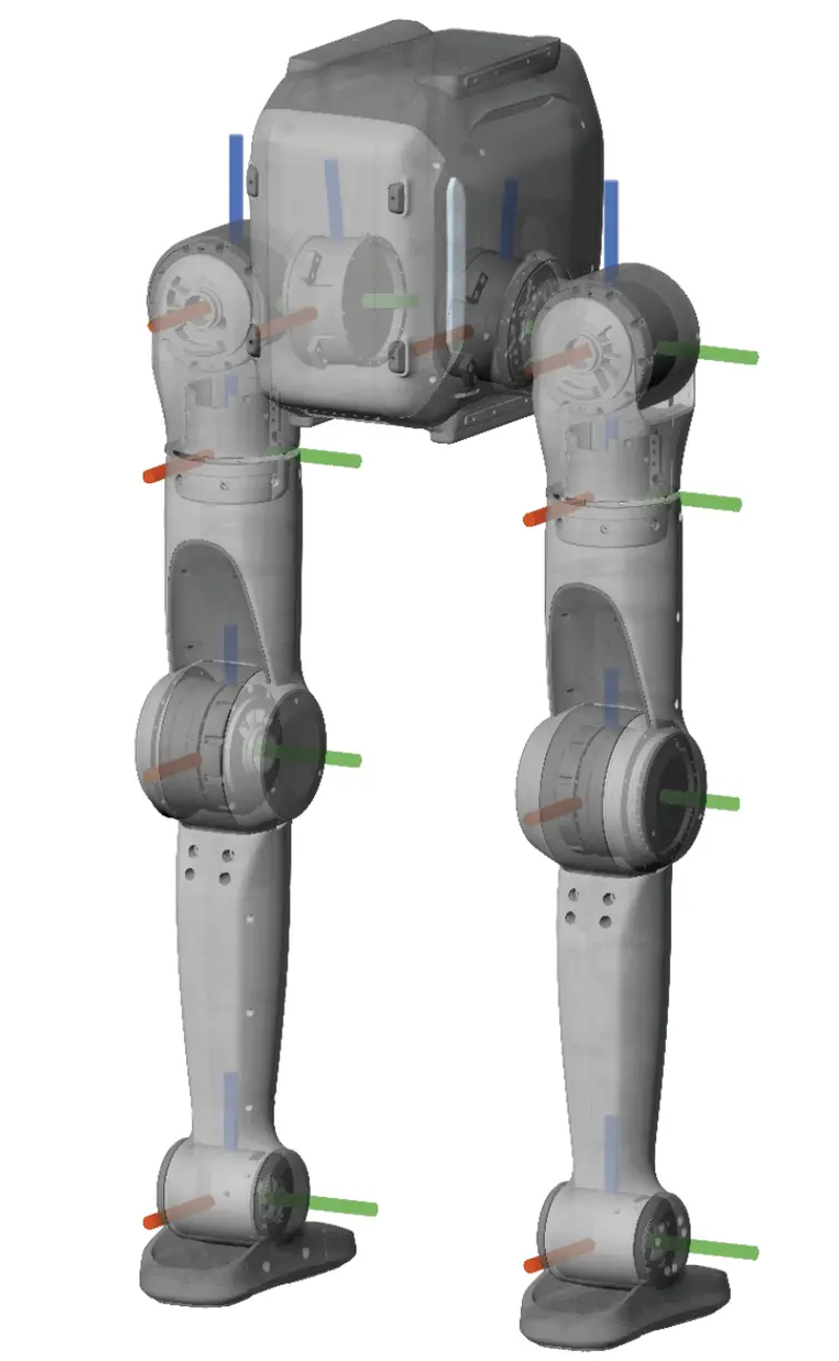
双足/双轮足形态
当各个关节均为零度时,其关节坐标系如下图。其中红色为 x 轴,绿色为 y 轴,蓝色为 z 轴。
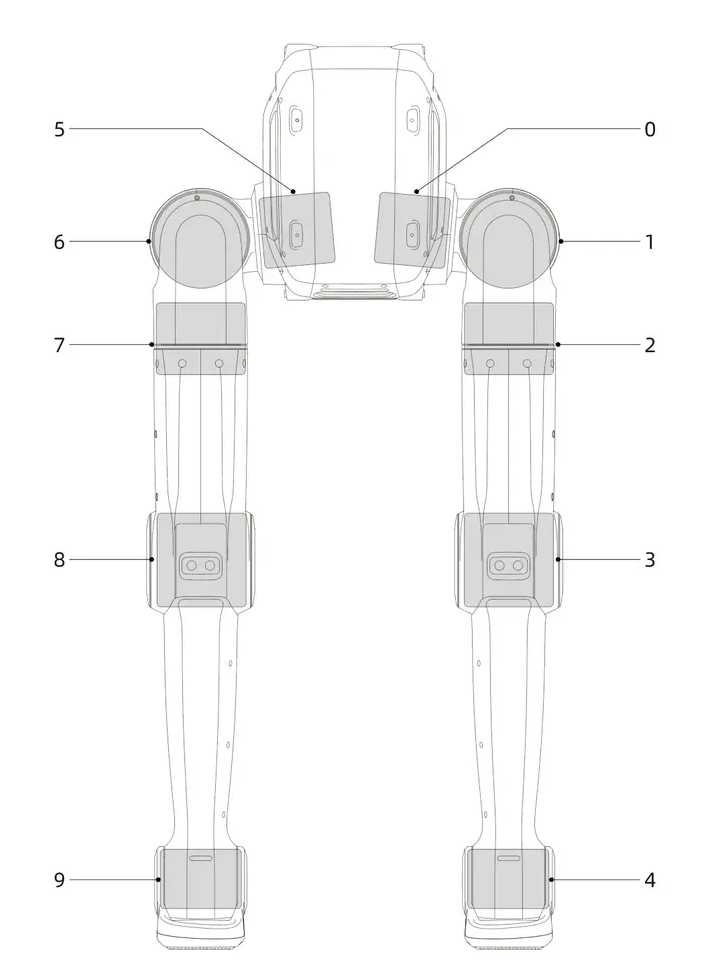
|
|
|||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||||
1.6 上电前接线检查
切忌将24V电源线接到48V接口,电源线接错可能导致机器人硬件损坏。
上电前务必检查
- 确认机器人、电源适配器和移动底盘均处于断电状态。
- 根据接线图逐一核对线缆标签与接口标识,重点确认电源线连接正确。
- 确认所有插头均已插接到位并锁紧,无松动、歪斜或金属触点外露。
- 检查线缆和插头,确认无破损、变形、烧蚀或异味。
- 无法确认接线是否正确时,请勿上电,并联系逐际动力技术支持。
1.6.1 双臂机器人接线
上电前,请按照下图检查双臂机器人的线缆连接。
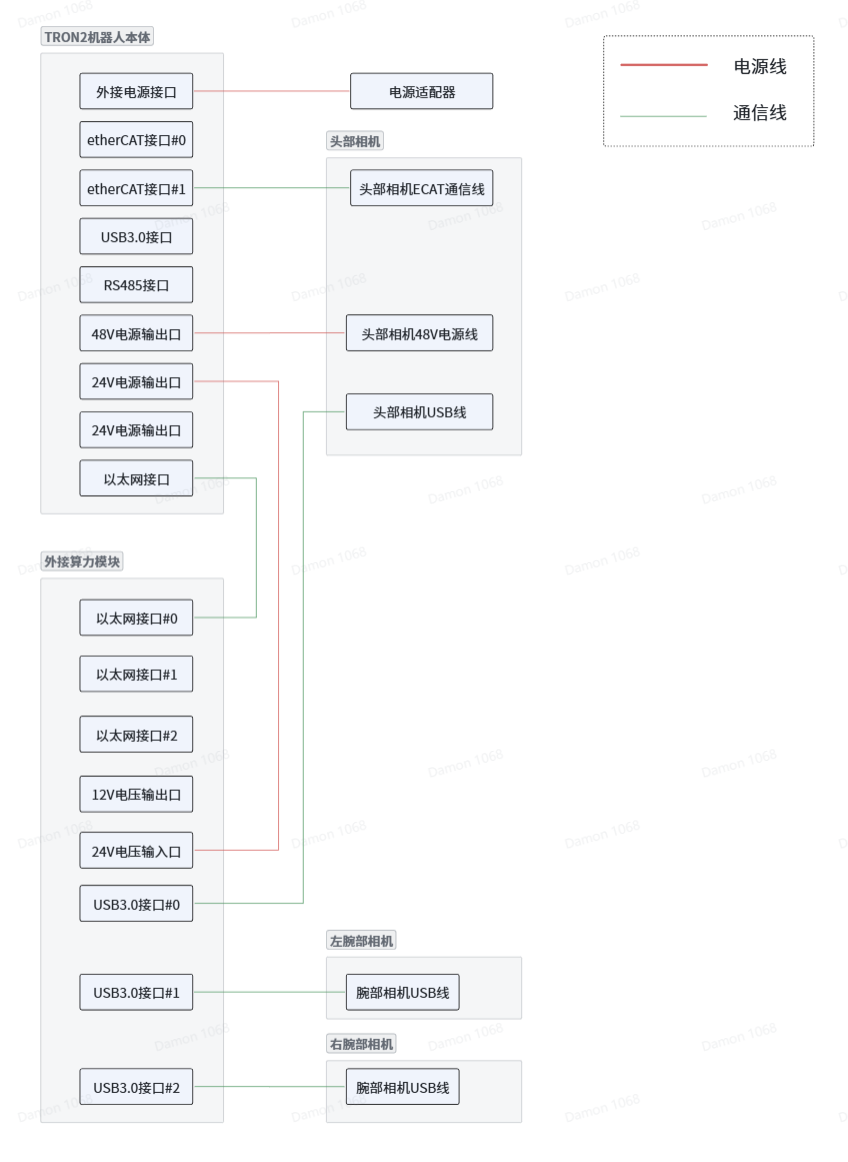
提示
双足和双轮足机器人由双臂形态切换而来,本体接线方式与双臂机器人一致。请按照双臂机器人接线图检查接线。
1.6.2 移动底盘接线
本接线图仅适用于移动版双臂机器人。上电前,请同时检查双臂机器人和移动底盘的线缆连接。
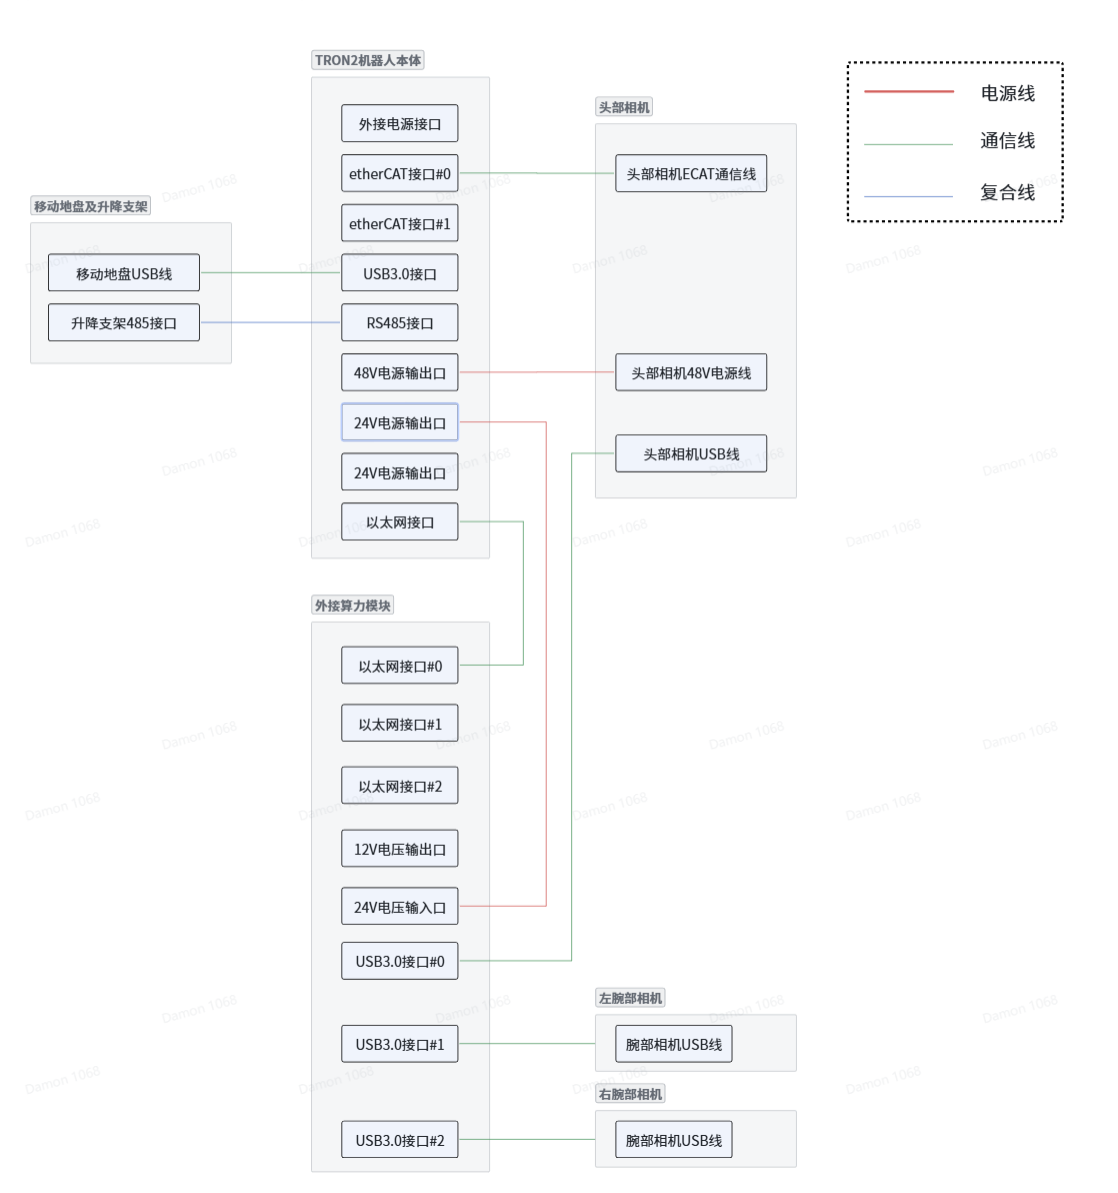
2 电量检查及充电说明
2.1 机器人电池电量查看与充电
机器人电池电量查看
短按电源键一下即可查看电池电量
机器人电池充电
- 连接「电池充电底座」和「电源适配器」,将航空插头对齐限位后插入。
- 将电池插入充电底座,向下按压确保插入到底,并将电源适配器插入插座(220V-AC)。
- 电池指示灯闪烁、电源适配器蓝灯常亮,说明成功充电。若电池指示灯常亮,适配器绿灯常亮说明已充满电。
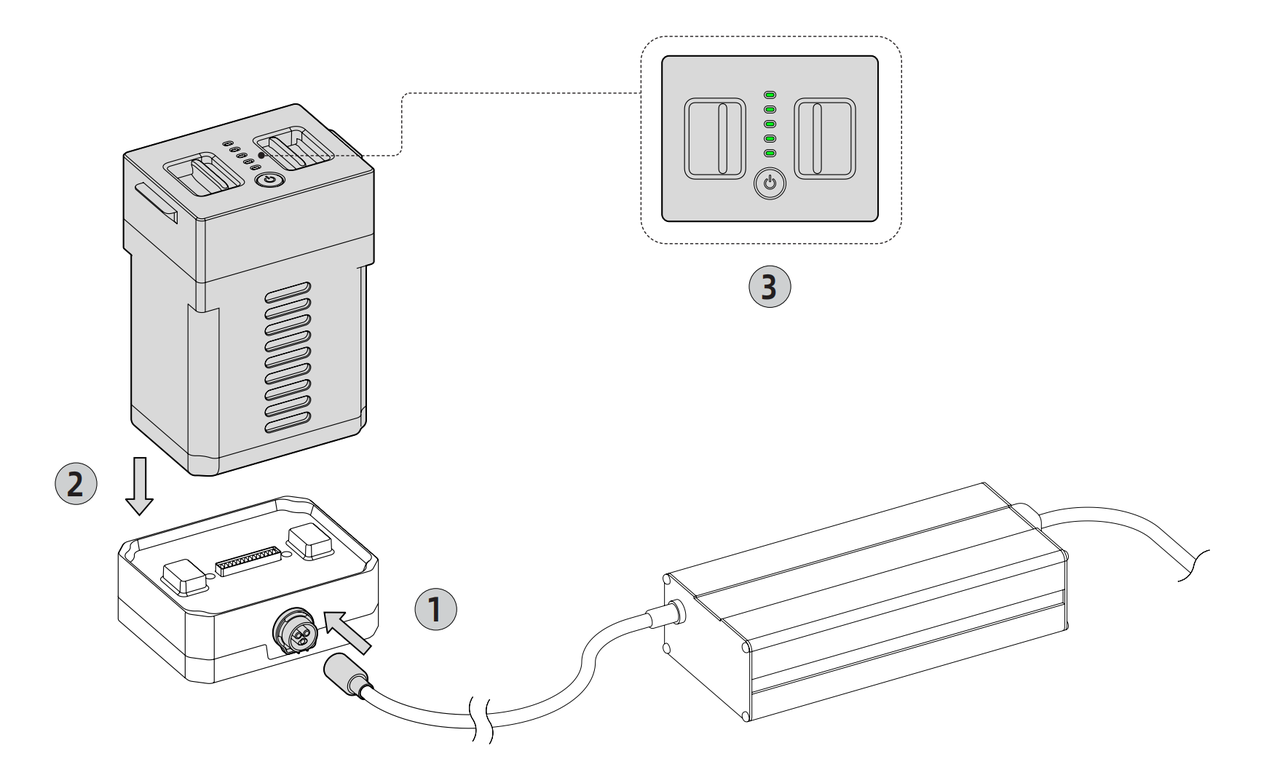
电池和适配器指示灯
| 未充电 | 充电中 | 充电完成 | 充电异常 | |
|---|---|---|---|---|
| 电池 | 无亮灯 | 绿灯 闪烁 | 绿灯 常亮 | |
| 电源适配器 | 绿灯 常亮 | 蓝灯 常亮 | 绿灯 常亮 | 红灯 闪烁 |
提示:
- 长时间不使用设备时,建议每三个月给电池充电一次,避免电池损坏。
- 不建议长时间充电,电池充满后请及时移除电源适配器。
2.2 遥控器电量查看与充电
遥控器电量查看
长按遥控器屏幕下方 Power 键开机后,在屏幕右上方电量标识处查看电量。
遥控器充电
- 将遥控器充电线端 type-c 连接遥控器,另一端连接 5V1A 电源。
- 遥控器指示灯绿灯常亮,说明成功充电。
遥控器充电指示灯
| 未充电 | 充电中/充电完成 | |
|---|---|---|
| 遥控器指示灯 | 无亮灯 | 绿灯 常亮 |
2.3 移动地盘电池电量查看与充电(仅针对移动版双臂 )
移动地盘电量查看
电池正常电压范围为 24-29.4V,如有底盘 led 显示红灯闪烁表示电池电压过低,请及时充电。
移动地盘充电
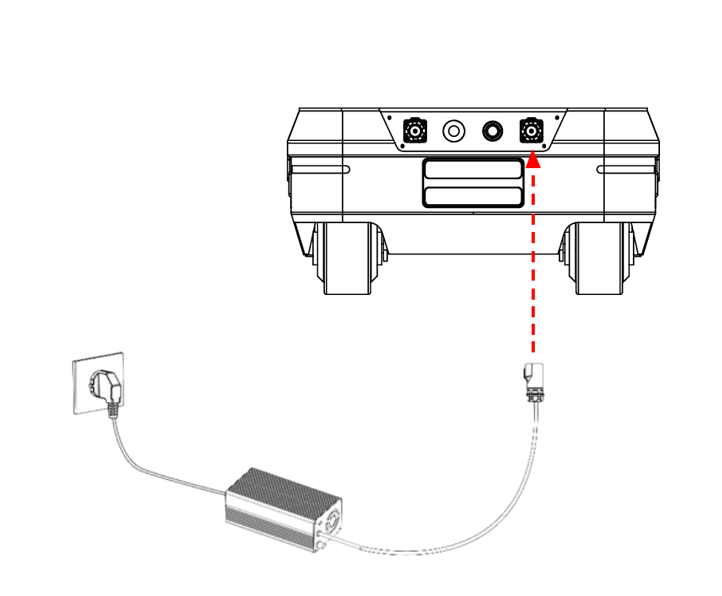
请使用产品配备的 10A 充电器,将充电器的插头插入底盘后面充电插口,充电器连接电源,即可进入充电状态。
3 使用您的 TRON 2
3.1 使用环境要求
- 电磁干扰环境:需避免在高压电线、移动基站等干扰源环境下运行。
- Wi-Fi 信号干扰:避免同频干扰,受到干扰时需关闭周边其他无线设备信号源。
- 视线范围内控制:全程保持机器人在可视范围内,确保与障碍物、人群、水面等保持 ≥1 米的安全距离。
- 温度范围:-5°C-40°C,禁止在大雾、雨雪、雷电等恶劣天气下户外使用。
- 防水防尘:机器人不防水防尘,请避免潮湿、沙尘环境。
- 地面要求:摩擦力较大的平坦地面,如需在光滑地面等使用机器请谨慎操作。
- 安全辅助:双足/轮足形态下,在遥控模式或开发验证初期,可以使用吊绳避免摔倒。
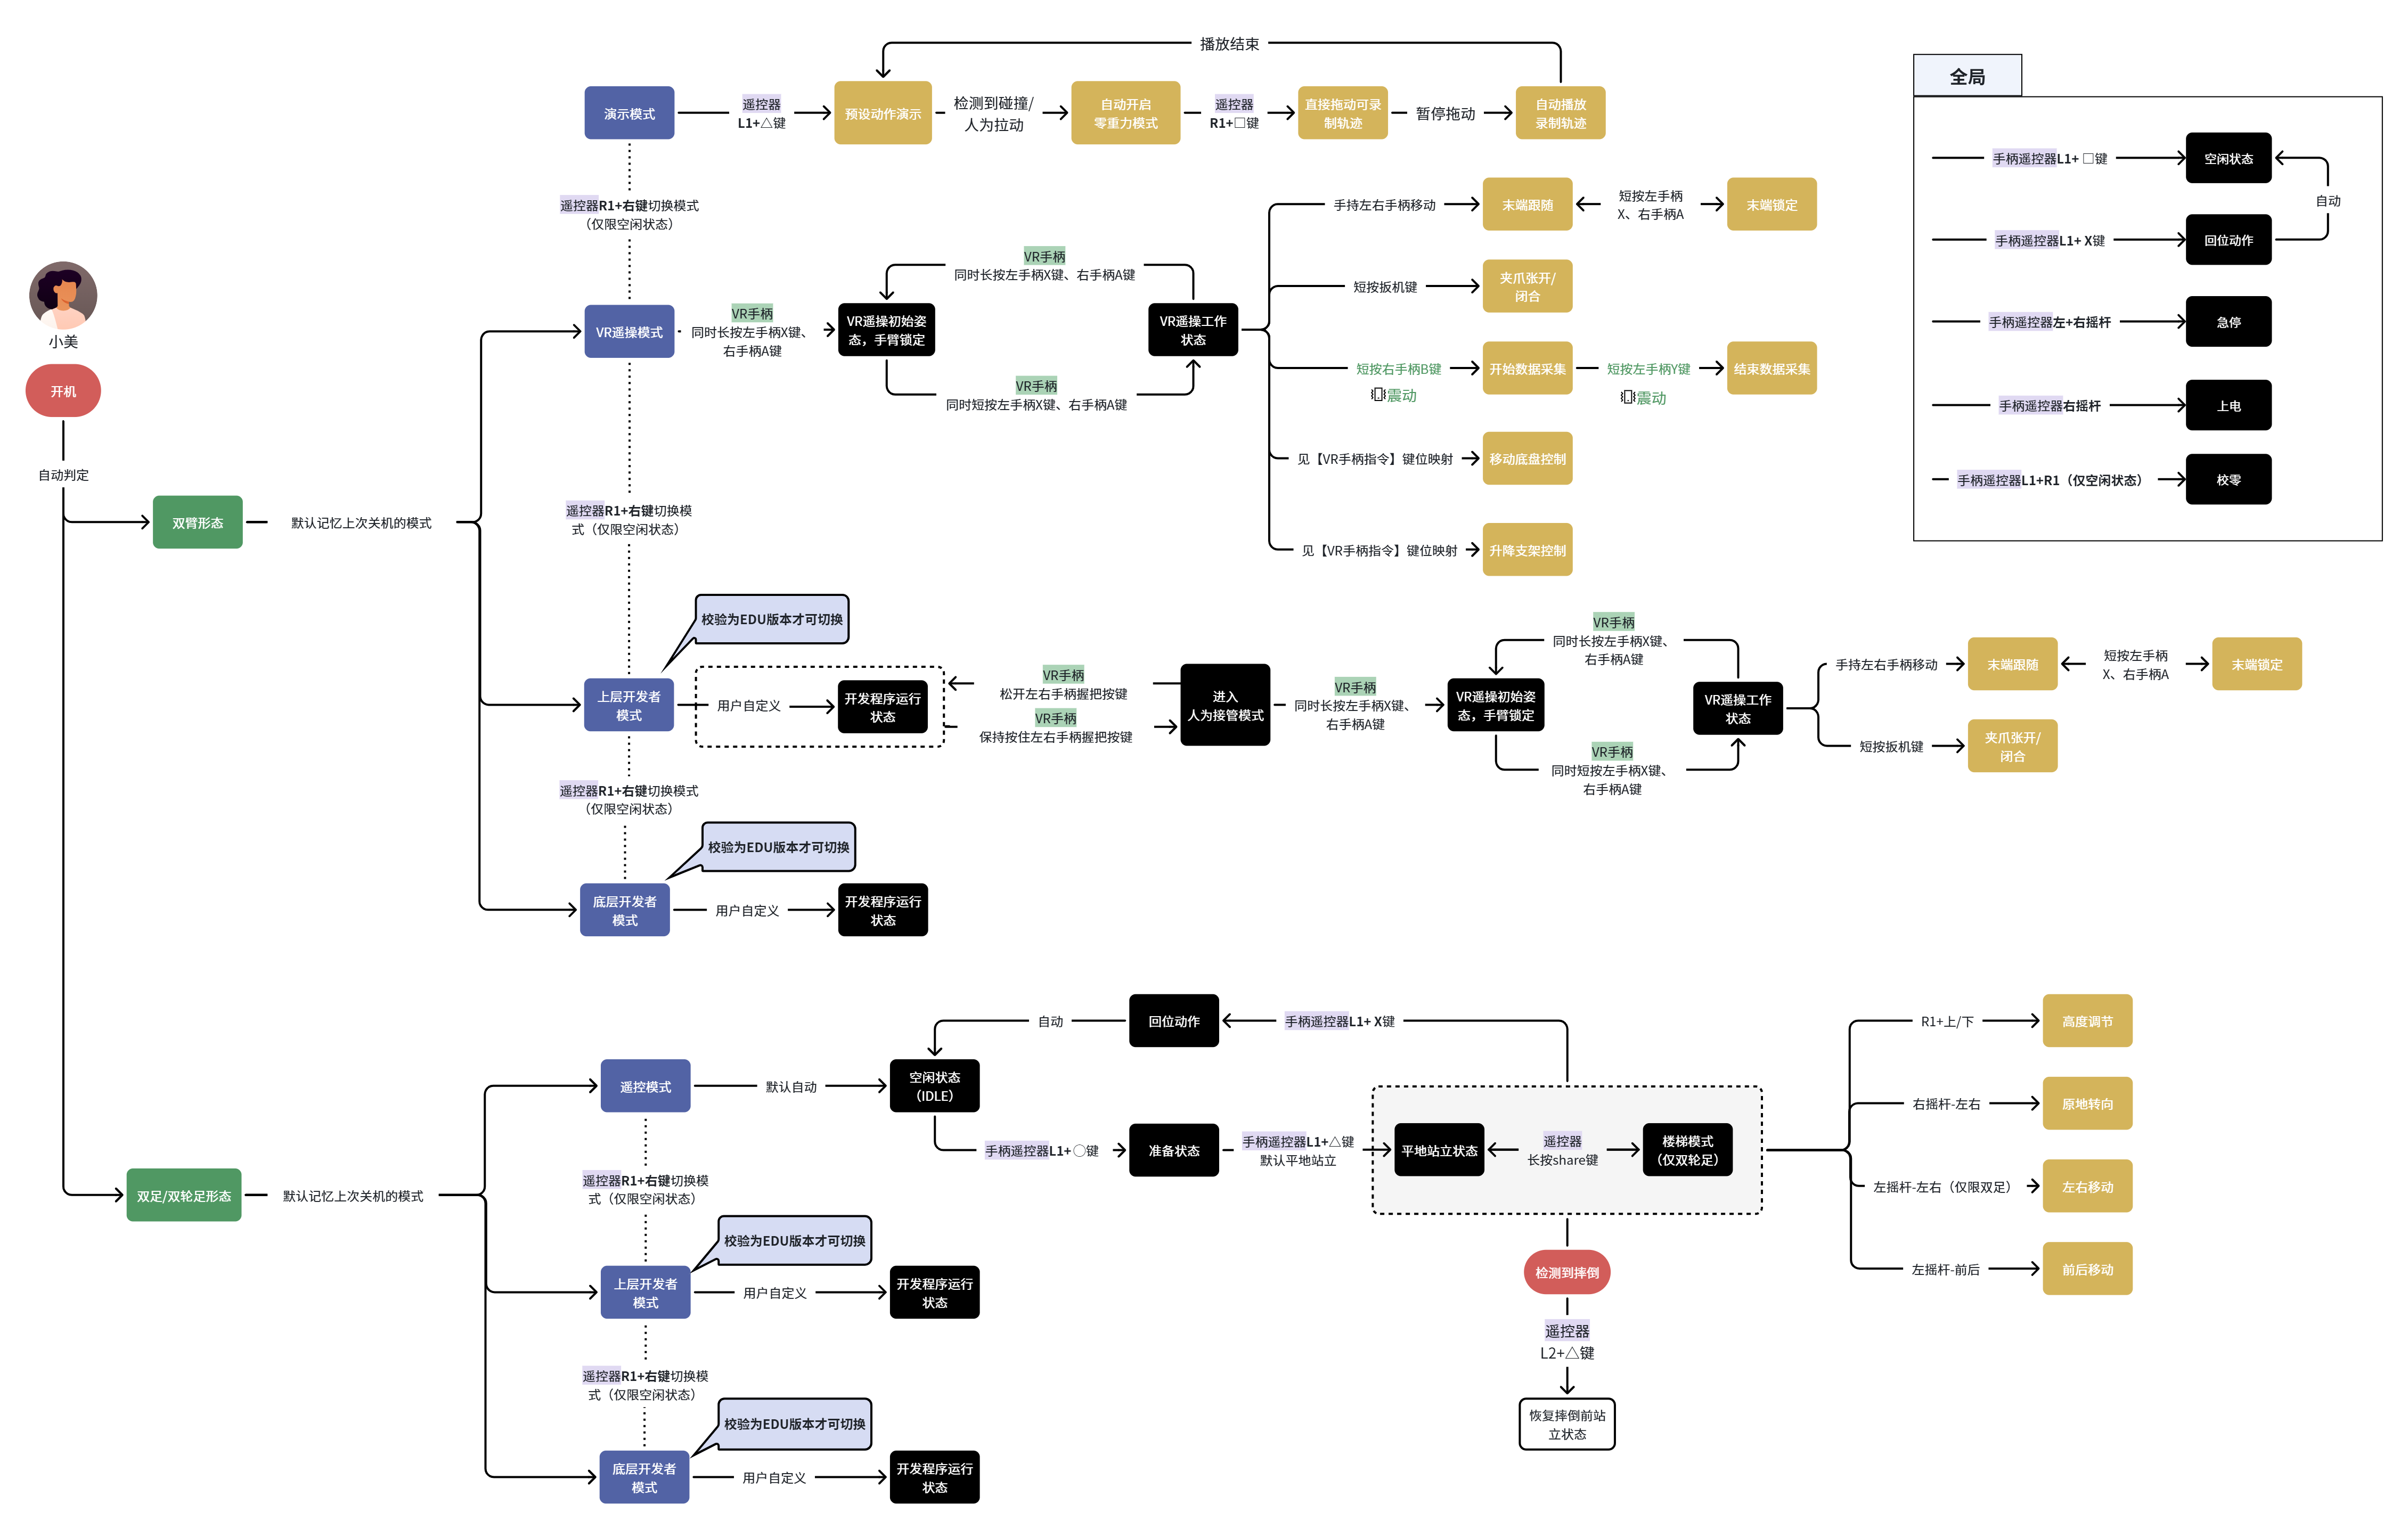
3.2 模式说明及使用流程图示
| 形态 | 模式 | 模式说明 |
| 双臂形态 | 演示模式 | 提供预设动作演示、拖拽记录轨迹以及回放所记录的轨迹 |
| VR遥操模式 | 此模式下使用VR设备遥控操作机器人,主要用于遥操作、数据采集等 | |
| 上层开发模式 (仅适用于EDU版本) | 可以调用上层应用开发接口,基于内置运控算法控制机器人运动,如moveJ、servoP等 | |
| 底层开发模式 (仅适用于EDU版本) | 可以调用底层开发接口,直接控制关节 | |
| 双足/双轮足形态 | 遥控模式 | 用户使用遥控器控制机器人运动,包括:前后左右、转向、高度调节等 |
| 上层开发模式 (仅适用于EDU版本) | 调用上层应用开发接口,基于内置运控算法控制机器人运动,包括:前后左右、转向、高度调节等 | |
| 底层开发模式 (仅适用于EDU版本) | 脱离内置运控算法调用底层运动控制接口,直接控制关节 |
3.3 双臂/移动双臂机器人开关机流程
开机流程
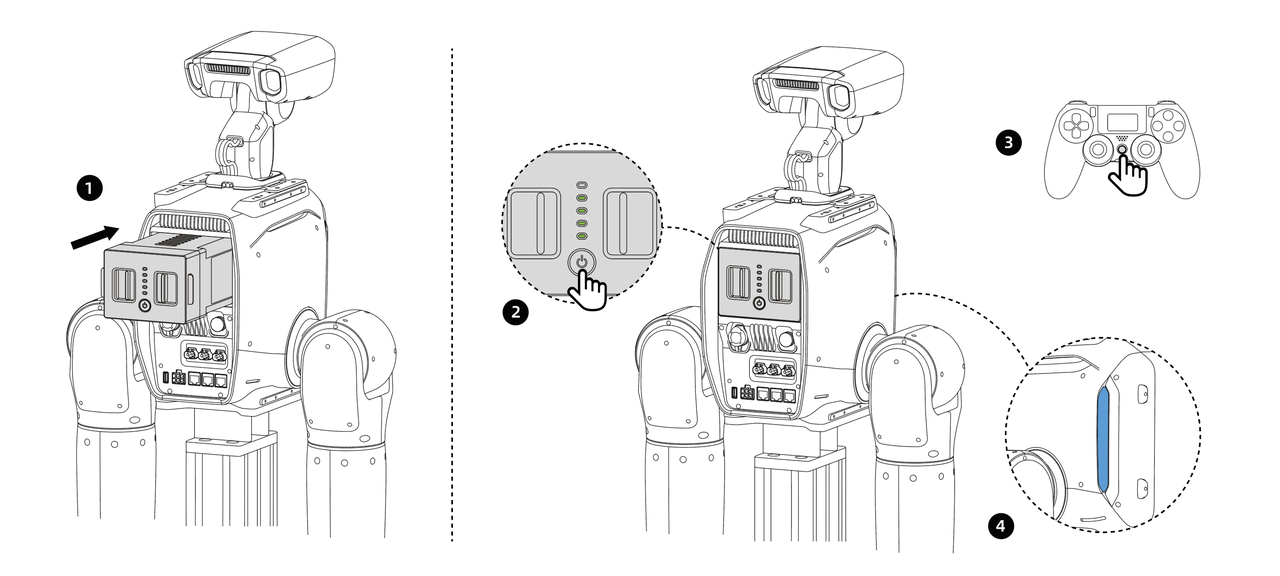
- 请将机器人按安装流程完成安装,等待开机。
提示:
注意完成机器人头部安装,并完成头部关节供电线和关节通信线连接后才能正常开机
- 将已充满电的电池插入电池仓,按压至卡扣锁紧。针对固定底盘版本双臂机器人,需要将电源适配器插入外接电源接口,并接 220V 电源才能正常开机。移动底盘版本需打开底盘后部电源开关
- 先短按 0.5s,再长按机器人「开机」按钮 3s 开机启动,电量显示灯点亮。
- 长按「遥控器开机按钮」2s 开机,显示屏会点亮并显示信息。
- 观察状态指示灯,开机时为白灯闪烁,约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
- 确认遥控器显示屏信号指示标,有信号显示即配对成功,开机完成。
关机流程
- 如需停止机器人的运动,在遥控模式同时按下 L1+X 按键进入空闲状态,执行完自动回位动作后所有关节电机处于力矩阻尼状态,会慢慢下滑。
- 固定底盘版本需拔出外接电源接口。移动底盘版本需关闭底盘后部电源开关。
- 先短按 0.5s,再长按机器人「开机」按钮 3s 完成关机,电量显示灯和状态灯会熄灭。
- 长按「遥控器关机按钮」3s 关机,显示屏熄灭。
提示:
注意:请先进入空闲状态,让关节电机缓慢归位,若直接按下关机按钮,关节将直接下落,有可能造成机器损坏。
3.4 双足/双轮足机器人开关机流程
开机流程
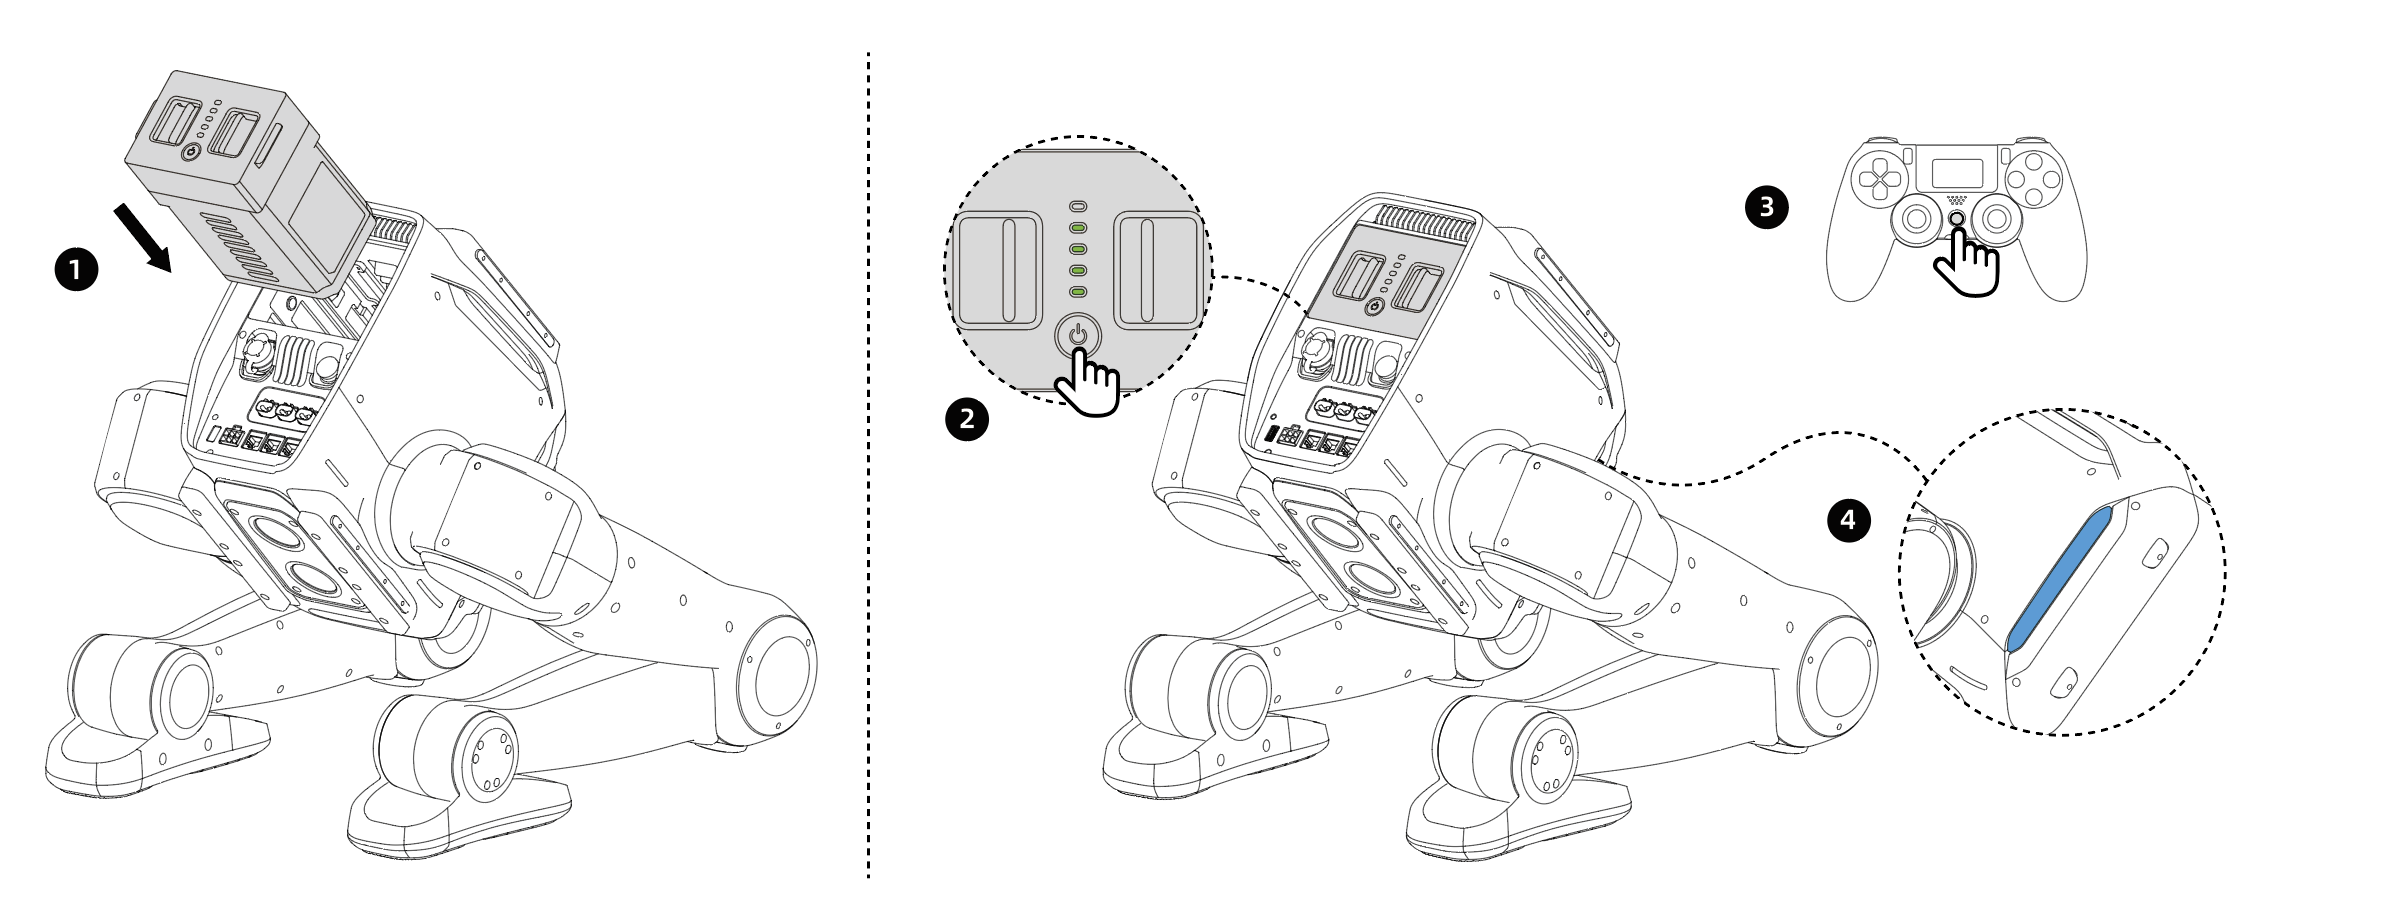
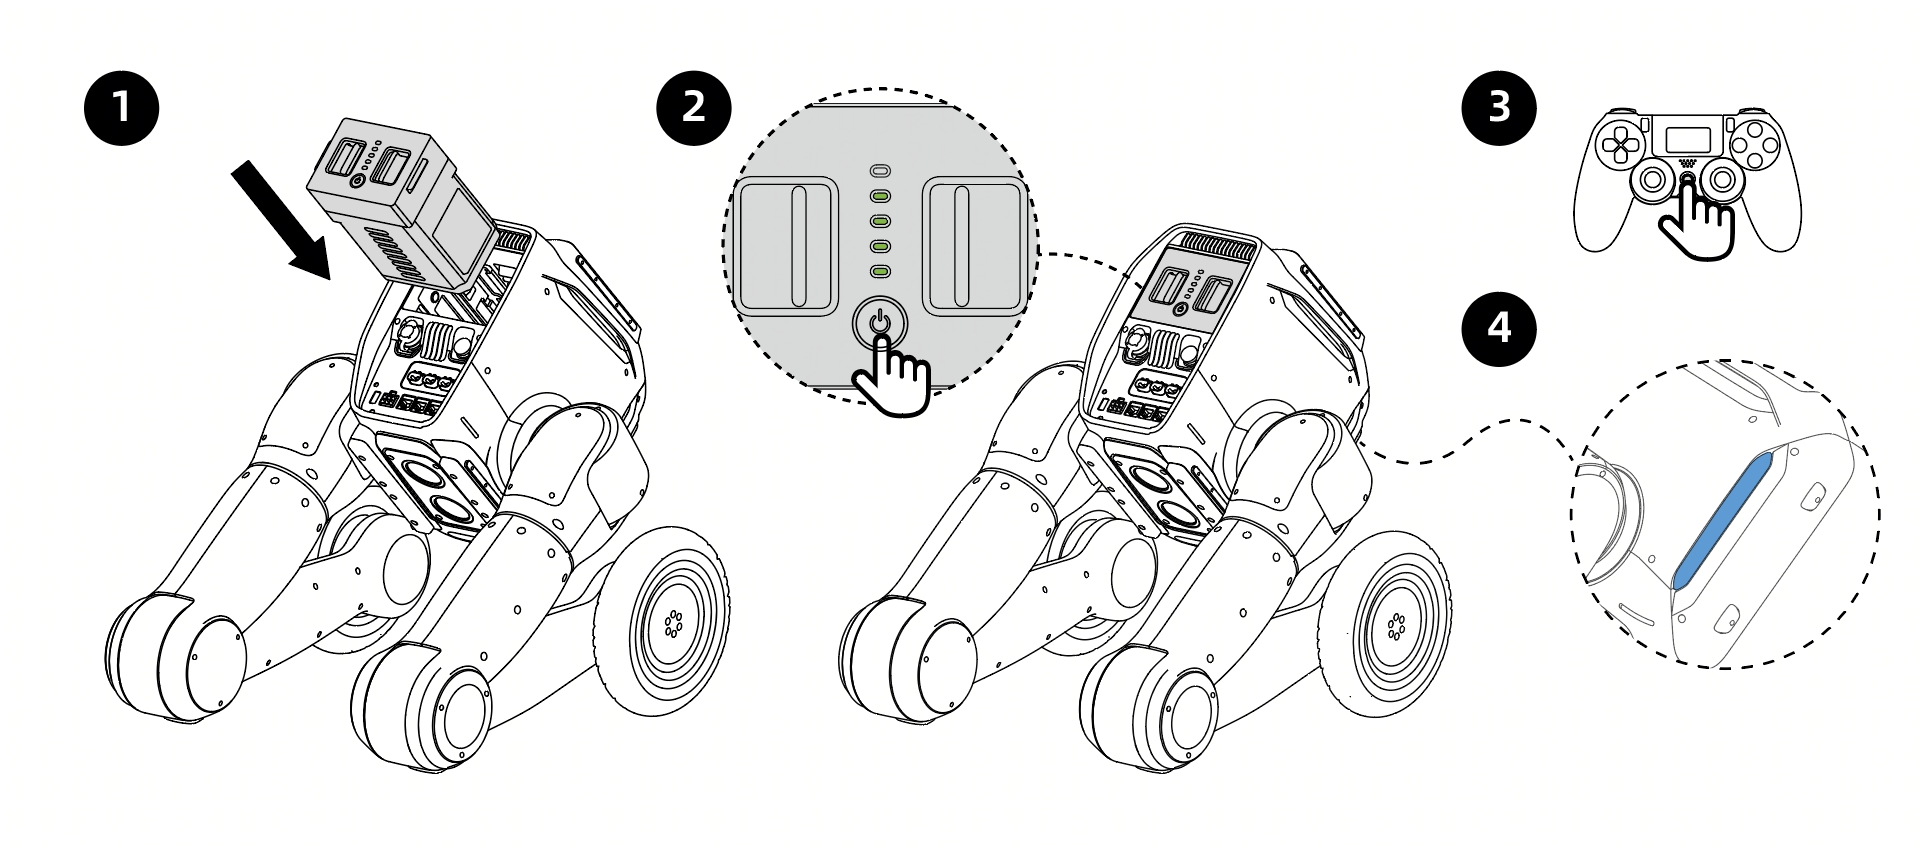
- 开机前请将机器人放置如图所示位置,并保持自平衡状态。
- 将已充满电的电池插入电池仓,按压至卡扣锁紧。
- 先短按 0.5s,再长按机器人「开机」按钮 3s 开机启动,电量显示灯点亮。
- 长按「遥控器开机按钮」2s 开机,显示屏会点亮并显示信息。
- 观察状态指示灯,开机时为白灯闪烁,约 20s 后转换为静态蓝色/天蓝色/绿色并常亮表示开机完成。
- 确认遥控器显示屏信号指示标,有信号显示即配对成功,开机完成。
关机流程
- 如需停止机器人的运动,在遥控模式同时按下 L1+ X 按键进入蹲下状态,让设备平稳落地。
- 长按机器人「关机」按钮 3s 关机,电量显示灯和状态灯会熄灭。
- 长按「遥控器关机按钮」2s 关机,显示屏熄灭。
- 待指示灯全部熄灭后,取出电池。
3.5 机器人灯语含义
| 事件/状态 | 灯语颜色 | 灯语说明 | 频率(秒/次) |
|---|---|---|---|
| TRON2机器人本体 | |||
| 开机中 | 白色 慢闪 | 开机自检中 | 1 |
| 异常警告 | 红色 静态 | 机器人发生异常情况 | / |
| 低电量警告 | 红色 闪烁 | 机器人电量低(低于20%) | 2 |
| 极低电量警告 | 红色 快闪 | 机器人电量低(低于5%) | 0.5 |
| 急停状态 | 闪烁 黄色 | 机身 急停按钮 触发 | 2 |
| 演示模式 | 蓝紫色 | 开机后或切换模式后会显示模式状态 | / |
| 遥控模式(适用于双足/双轮足) | 静态蓝色 | 开机后或切换模式后会显示模式状态 | / |
| VR遥操模式(适用于双臂形态) | 静态蓝色 | 开机后或切换模式后会显示模式状态 | / |
| 上层开发者模式 | 静态天蓝色 | 开机后或切换模式后会显示模式状态 | / |
| 底层开发者模式 | 静态绿色 | 开机后或切换模式后会显示模式状态 | / |
| 楼梯模式(适用于双轮足) | 紫色 动态 | 机器人处于楼梯模式 | 2 |
| 摔倒(适用于双足/双轮足) | 静态黄灯 | 检测到机器人摔倒 | / |
| 离地检测(适用于双足/双轮足) | 呼吸 黄灯 | 机器人处于离地检测状态 | 2 |
| 移动地盘(仅针对移动版双臂 ) | |||
| 报错 | 红色 静态 | 出现报错 | / |
| 低电量警告 | 红色 闪烁 | 电量信息低于15%警告 | 1 |
| 充电中 | 绿色 慢闪 | 充电电流大于1A | 2 |
| 驻车 | 黄灯 静态 | 四轮呈X锁止状态 | / |
| 常规运动模式 | 蓝色 静态 | 待命状态 或 直线运行 | / |
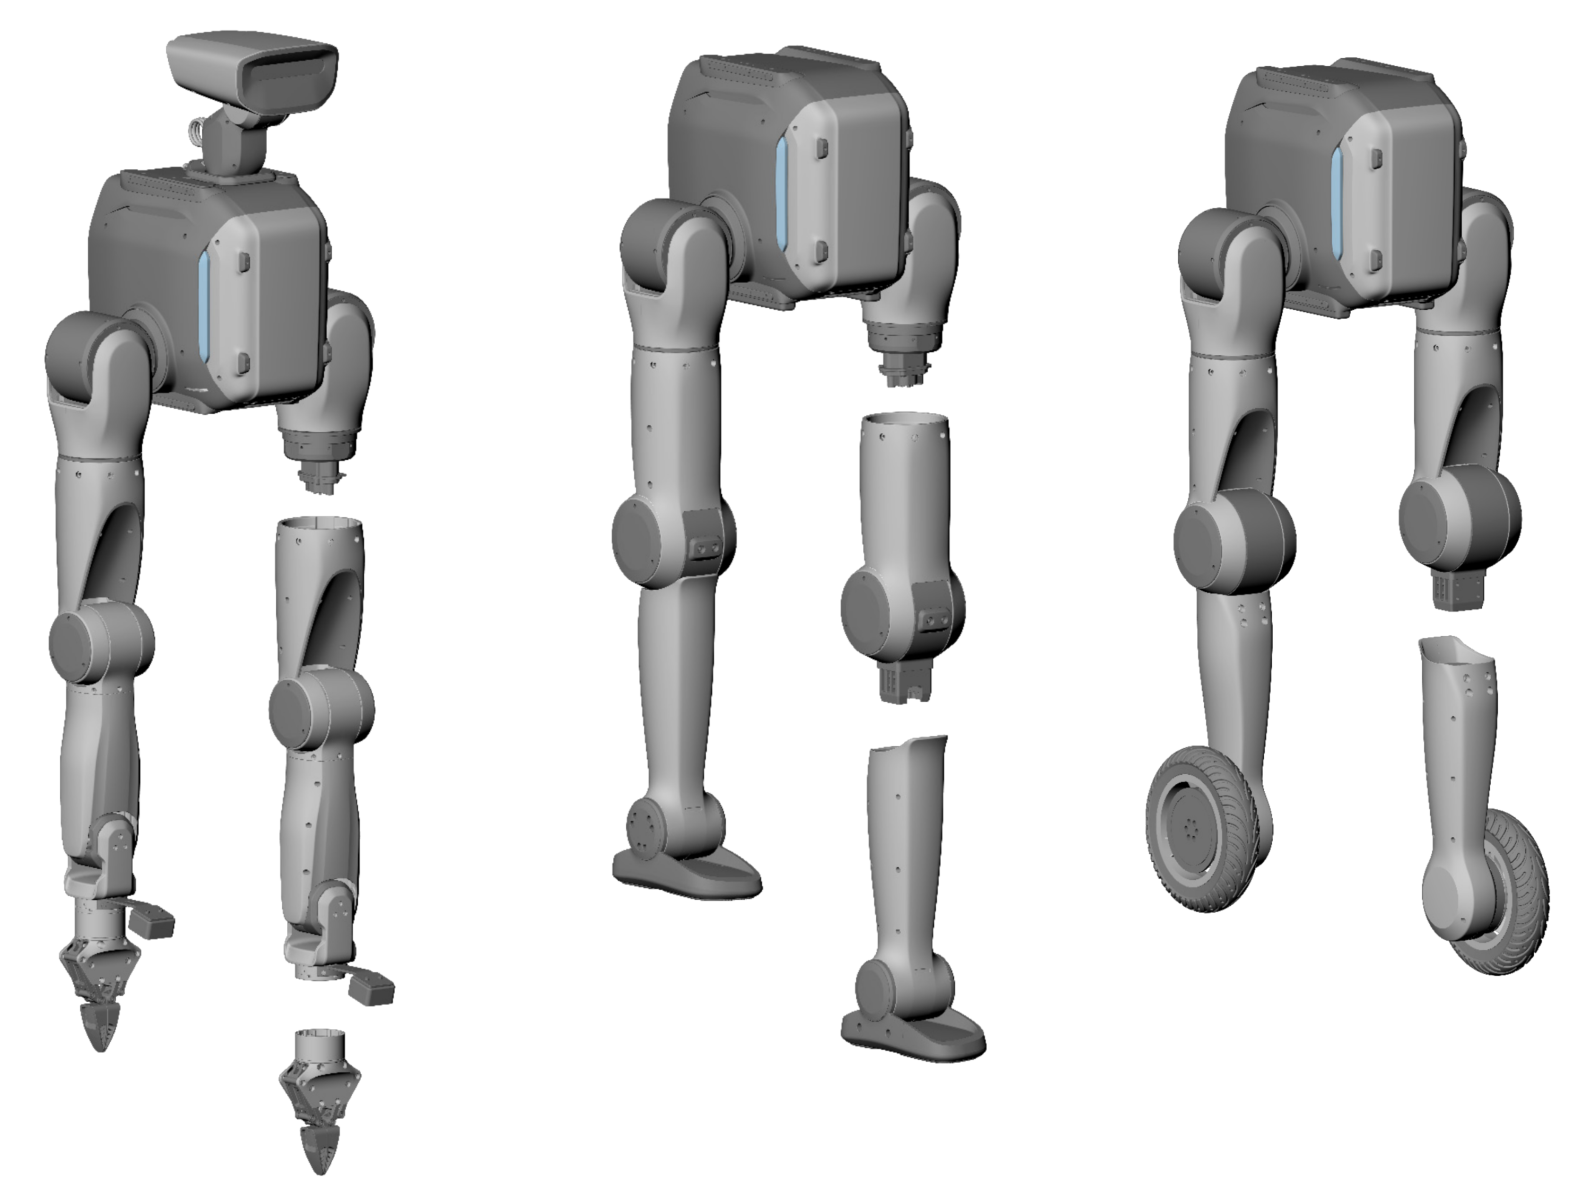
3.6 机器人形态切换
- 不同形态之间支持自动识别,无需您手动配置
- 足式形态与双臂的前 3 个关节共用,您可从髋/肩位置以下更换手臂/腿,使用随箱工具包里的工具单人完成
- 双足/双轮足之间的切换可被快速更换,同时安装结构具有防呆设计,防止脚掌前后装反或轮足内外装反。
4 遥控器说明
4.1 遥控器开关机
- 开启遥控器:长按 Power 键 2s 以上,听到“滴”的一声,遥控开启成功,进入默认界面。
- 关闭遥控器:长按 Power 键 2s 以上,听到“滴”的一声,遥控关闭、屏显熄灭。
4.2 屏幕信息
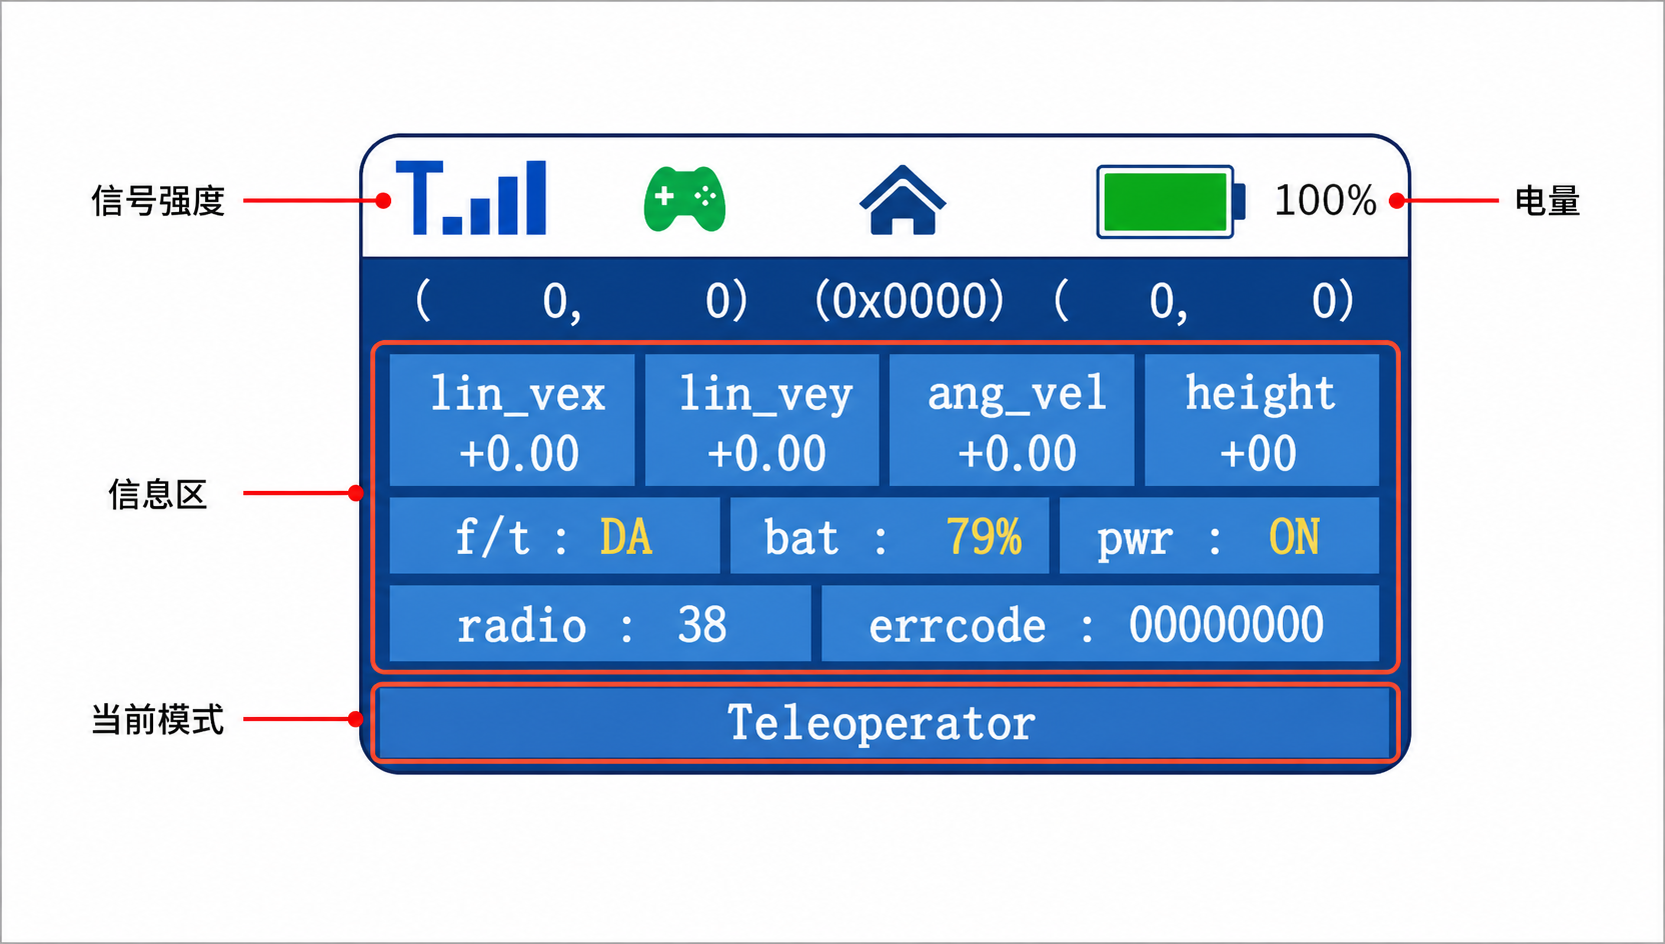
信号强度:遥控器跟机器未连接时无信号图标,连接后显示蓝色信号栏,亮起栏数越多表示信号越强
电量:表示遥控器电量
信息区:会返回机器人当前模式、机器电量、机器人是否上电等
当前模式/状态:High-Level Development(上层开发者模式)/Low-Level Development(底层开发者模式)/Teleoperator(遥控模式)/show mode演示模式/Idle(不同模式下的空闲状态)
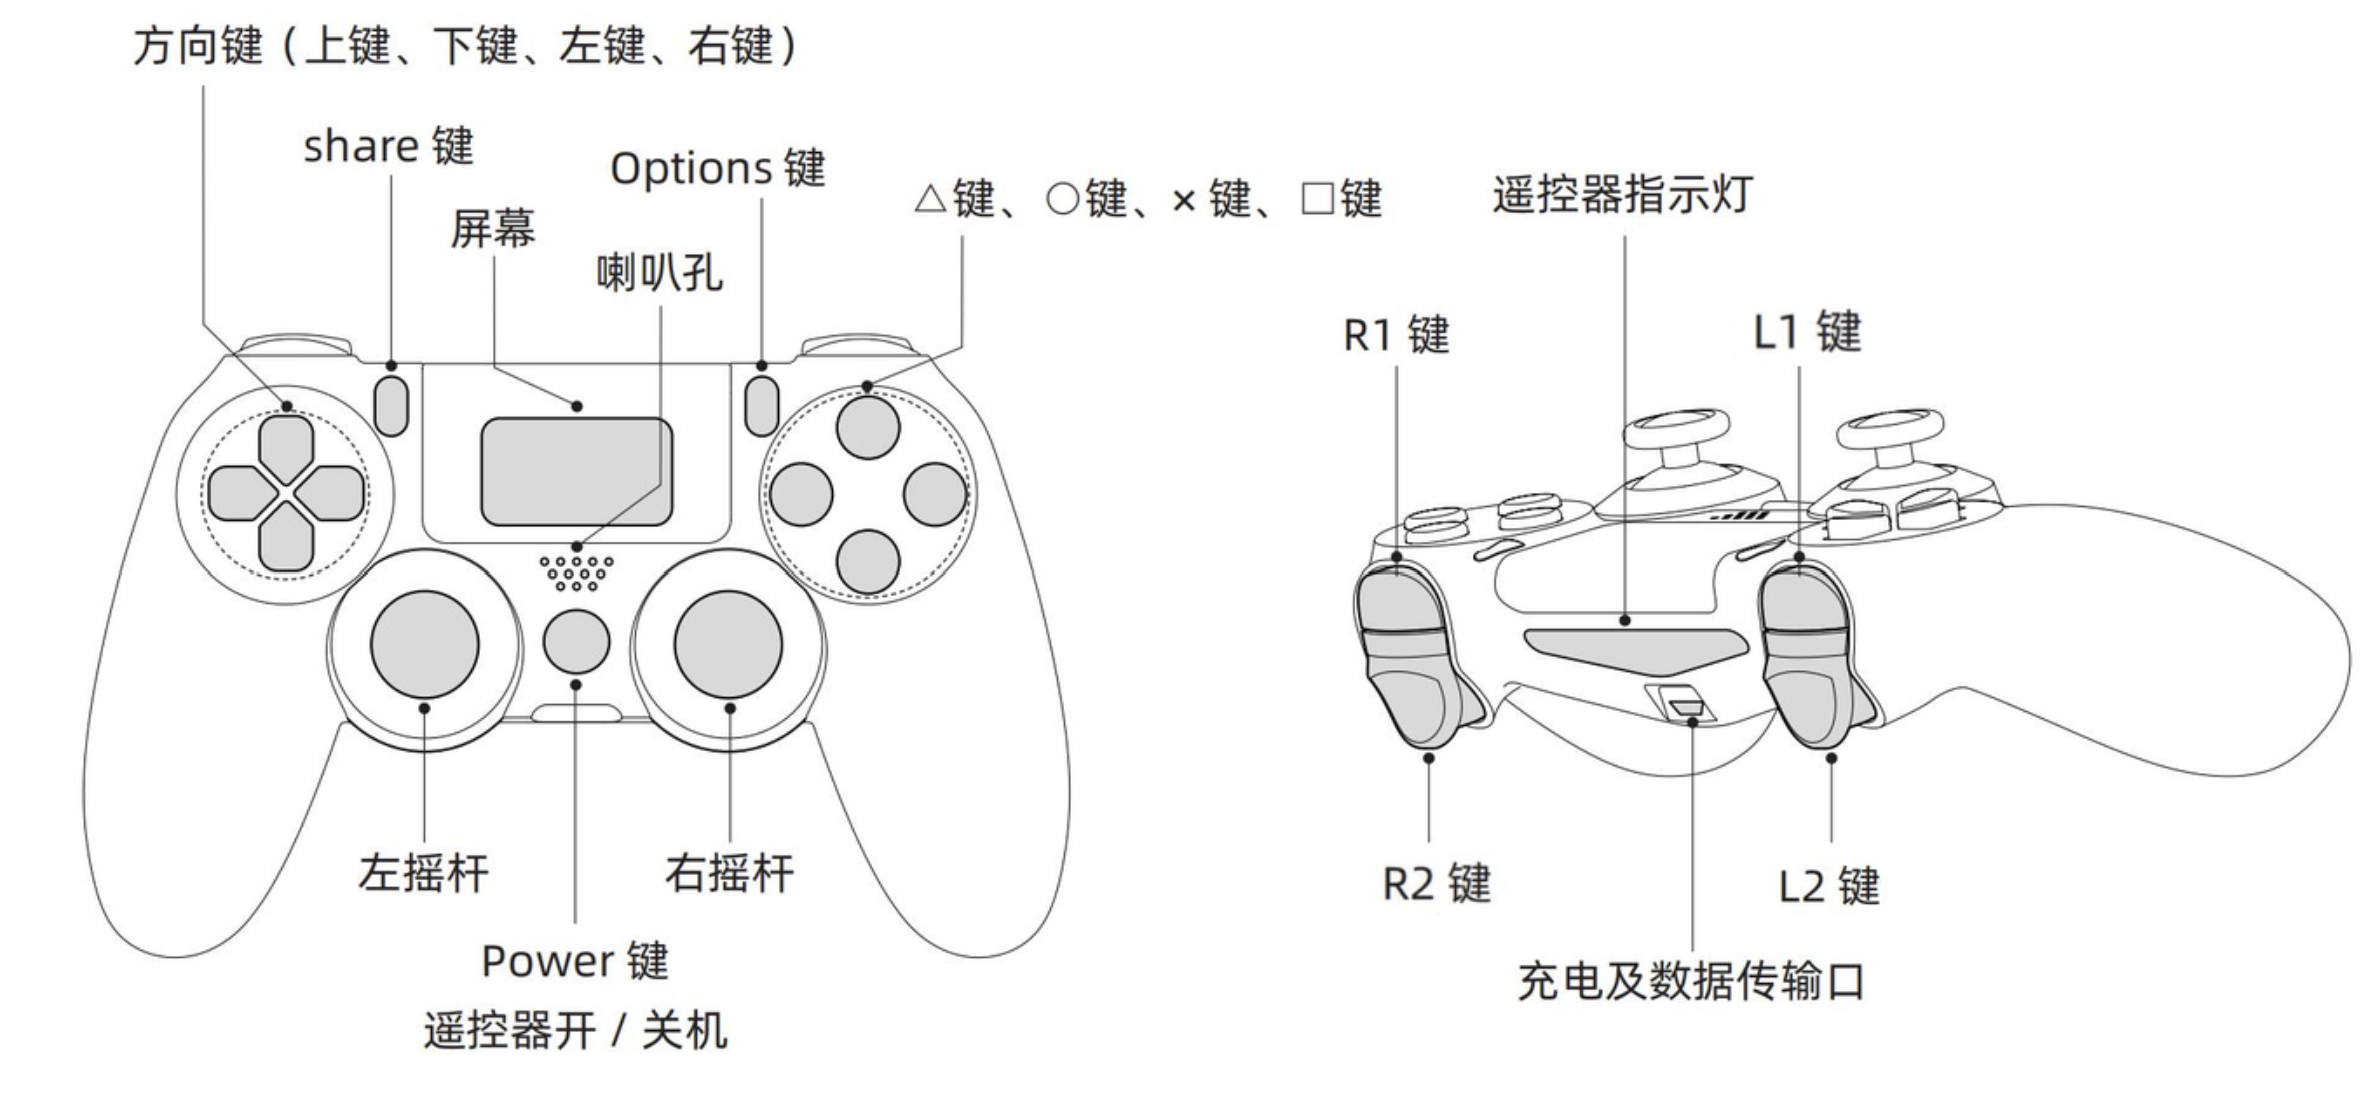
4.3 遥控器键位
4.4 双臂/移动双臂机器人遥控指令
| 概念 | 指令说明 | 前置条件 | 按键 | 备注 |
|---|---|---|---|---|
| 模式切换 | 循环切换双臂形态下的模式 | 空闲状态 | R1+右键:正向循环切换模式 R1+左键 :反向循环切换模式 |
机器人开机默认保持关机前的模式 |
| 回位动作 | - 双臂形态下, 回位动作为双臂外摆后自然下垂 (有开启安全保护功能则触发手臂避让桌面动作) - 完成回位动作后自动进入空闲状态 (关节电机处于力矩阻尼状态) |
仅在遥控模式和 高层开发者模式下生效 |
L1+X | |
| 直接进入空闲状态 | 不执行回位动作,所有关节电机 处于力矩阻尼状态,慢慢下滑 |
全局 | L1+ □ | 仅用于回位动作失效的紧急情况下 |
| 急停按钮 | 所有电机驱动器立即断电状态, 但电池供电和灯语等不会断电,整机会跌落 |
全局 | 左 + 右摇杆按键 | 任何模式和状态下急停触发后都会立即切断所有电机电源 |
| 急停解除 | 电机重新上电 | 急停状态 | 右摇杆按键 | 其余状态单击无效果,解除后进入阻尼状态 |
| 校零 | 用于重新校准关节零点 | 空闲状态 | L1+R1 | 仅升级主控或受到剧烈碰撞导致零点丢失、 出现位置漂移的情况才需要进行校零 |
4.5 双足/双轮足机器人遥控指令
| 指令 | 指令说明 | 前置条件 | 按键 | 备注 |
|---|---|---|---|---|
| 模式切换 | 循环切换双足/双轮足形态下的模式 | 空闲状态 | R1+右键:正向循环切换模式 R1+左键 :反向循环切换模式 |
机器人开机默认保持关机前的模式 |
| 进入准备状态 | 进行触地/抬头的动作 | 空闲状态 | L1+ ○ | |
| 直接进入空闲状态 | 不执行回位动作,所有关节电机处于力矩阻尼状态,慢慢下滑 | 全局 | L1+ □ | 仅用于回位动作失效的紧急情况下 |
| 原地站起 | 机器人从准备状态站起 | 准备状态 | L1+ △ | |
| 回位动作 | - 双足/双轮足形态下,回位动作为蹲下折叠 - 完成回位动作后自动进入空闲状态(关节电机处于力矩阻尼状态) |
仅在遥控模式和 高层开发者模式下生效 |
L1+X | |
| 前后移动 | 机器人按照遥控指令,进行前后移动 | 站立状态 | 左摇杆 ↕︎ | |
| 左右移动 (仅限双足) | 机器人按照遥控指令,进行左右移动 | 站立状态 | 左摇杆 ↔︎ | |
| 原地转向 | 机器人按照遥控指令,进行顺时针、逆时针旋转 | 站立状态 | 右摇杆 ↔︎ | |
| 高度调节 | 机器人在站立状态下,用户可通过 遥控器在限制范围内调节机身高度 |
站立状态 | 按住 R1+ 上下按键,机器人匀速下降/上升,松手停止 | 机器开关机后会回到默认位置,不记忆上次设置的高度 |
| 平地/楼梯模式切换(仅限双轮足) | 切换楼梯模式和平地模式 | 站立状态 | 按 share 键 2s | |
| 摔倒爬起 | 机器人意外摔倒后,使机器人恢复站立 | 摔倒检测 | L2+ △ | 机器人在正常状态下按此组合键,无反应 |
| 急停按钮 | 所有电机驱动器立即断电状态,但电池供电和灯语等不会断电,整机会跌落 | 全局 | 左 + 右摇杆按键 | 任何模式和状态下急停触发后都会立即切断所有电机电源 |
| 急停解除 | 电机重新上电 | 急停状态 | 右摇杆按键 | 其余状态单击无效果,解除后进入阻尼状态 |
| 校零 | 用于重新校准关节零点 | 空闲状态 | L1+R1 | 仅升级主控或受到剧烈碰撞导致零点丢失、出现位置漂移的情况才需要进行校零 |
TRON 2 双轮足支持自动回充。使用方法请前往文档中心查阅《TRON2 双轮足自主回充用户手册》。
提示:
急停触发后都会立即切断所有电机电源(开机前请确认急停状态)。
a.本体急停:机器人急停按钮按下为急停状态,弹起为非急停状态。急停解除后,必须重新上电才能恢复机器状态
b.遥控急停:左右摇杆同时按下为急停状态。按下右摇杆按键结束急停状态,等待几秒后自动恢复机器状态。
5 VR 设备及双臂遥操作使用说明(仅针对双臂/移动双臂机器人)
5.1 VR 手柄键位
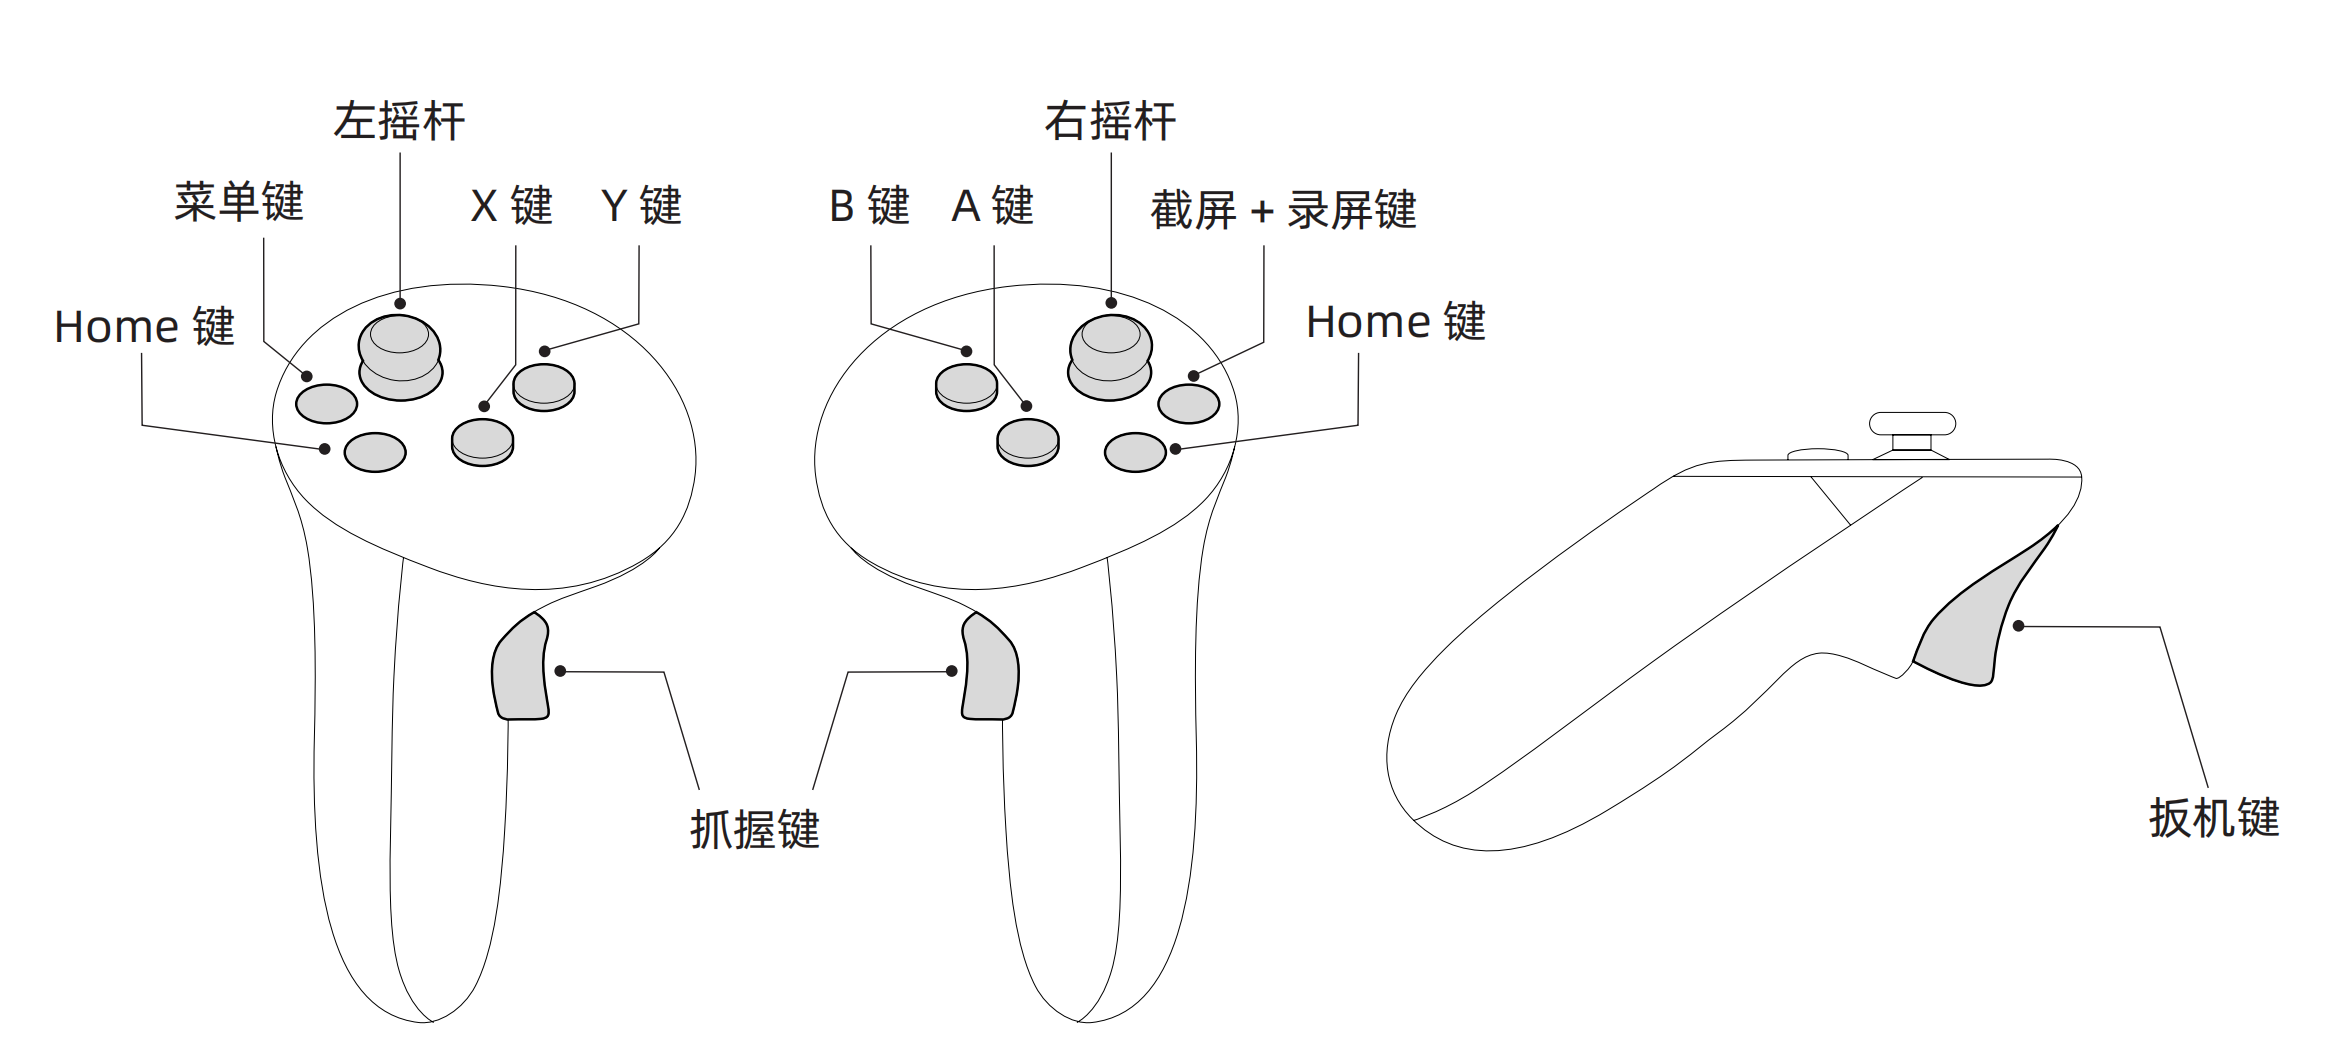
5.2 VR 手柄指令
| 双臂 | |||
|---|---|---|---|
| 概念 | 指令说明 | 前置条件 | 按键 |
| 启动VR遥操 | 从空闲状态位姿进入VR遥操初始零位,同时夹爪也会执行校零动作 | 机器人处于VR遥操模式 | 同时长按(>1s)左手柄X键,右手柄A键 |
| 回复遥操初始零位 | 遥操作过程中,使用VR控制器让手臂回到初始零位(手肘向前折起90°) | VR遥操工作状态 | 同时长按(>1s)左手柄X键,右手柄A键 |
| 末端跟随 | 手握VR控制器,机械臂末端跟随 | VR遥操初始零位状 态/VR遥操工作状态 |
无 |
| 末端锁定 | VR遥操过程中,可暂停手臂,典型场景为单手操作时固定另一侧手臂 - 回零锁定状态下,需同时单击「左控制器X键」和「右控制器A键」 - 遥操作过程中,单击「左控制器X键」,左臂暂停,再次单击取消暂停 - 遥操作过程中,单击「右控制器A键」,右臂暂停,再次单击取消暂停 |
VR遥操初始零位状 态/VR遥操工作状态 |
短按左控制器X键 短按右控制器A键 |
| 夹爪夹取 | 遥控夹爪闭合与张开,短按一下夹爪闭合/张开 |
VR遥操初始零位状 态/VR遥操工作状态 |
左/右扳机键 |
| 开始数据采集 | 开始采集遥操作数据 VR接收到机器人开始数据采集,VR手柄震动反馈,数据采集平台状态同步更新 |
VR遥操工作状态 | 右控制器B键 |
| 结束数据采集 | 结束采集遥操作数据 VR接收到机器人结束数据采集,VR手柄震动反馈,数据采集平台状态同步更新 |
VR遥操工作状态 | 左控制器Y键 |
| 移动底盘 | |||
| 概念 | 状态说明 | 前置条件 | 按键 |
| 底盘模式选择 |
选择底盘为「阿克曼模式」或「斜移模式」 | VR遥操工作状态 | 开箱初始默认为「阿克曼模式」 长按右摇杆1s,切换为「斜移模式」 长按左摇杆1s,切换为「阿克曼模式」 |
| 前向移动 | 机器人前向移动 | VR遥操工作状态 | 左摇杆前推 |
| 后向移动 | 机器人后向移动 | VR遥操工作状态 | 左摇杆后推 |
| 阿克曼旋转 | 「阿克曼模式」下驱动轮旋转带动底盘旋转 | VR遥操工作状态 | 「阿克曼模式」下,右摇杆左/右推 |
| 斜移运动 | 「斜移模式」下底盘不旋转,驱动轮转动,底盘左/右斜移 | VR遥操工作状态 | 「斜移模式」下,右摇杆左/右推 |
| 速度调节 | 移动底盘速度可用摇杆调节 |
VR遥操工作状态 | 左摇杆前/后推行程越大,速度越大。行程为0,速度为0,行程最大,速度最大 |
| 驻车状态 | 需要将机器人长时间停止在固定位置(如停泊、执行固定台面操作任务),可将底盘切换至「驻车状态」,四轮四转向呈X形锁止 | VR遥操工作状态 | 同时长按左控制器G键和右控制器摇杆1s |
| 急停 | 带移动底盘的TRON2双臂形态,触发急停时移动底盘也立即停止运行 | VR遥操工作状态 | VR控制器 同时按VR左摇杆和右摇杆 手柄遥控器 同时按手柄遥控器左右摇杆 |
| 升降支架 | |||
| 概念 | 状态说明 | 前置条件 | 按键 |
| 上升 | 控制支架将机器人高度向上升起 | VR遥操工作状态 | 按住右遥控器G键,左摇杆前推 |
| 下降 | 控制支架将机器人高度向下降 | VR遥操工作状态 | 按住右遥控器G键,左摇杆后推 |
| 回零 | 发送指令让支架回零位(零位为支架最上端,方便拆取电池) | VR遥操工作状态 | 同时长按右控制器G键和左控制器摇杆1s |
5.3 遥操作准备
5.3.1 双臂校零
提示:
- 仅升级主控或受到剧烈碰撞导致零点丢失、出现位置漂移的情况才需要进行校零
- 移动底盘形态下,需要将机器人升至最高点才可以执行校零操作
- 校零完成后请等待 5 秒左右(机器正在自主刷新新的零位信息),在进行其他操作
- 按
L1+X确保双臂处于空闲状态,且自然下垂; - 按遥控器
L1+R1键开始自动校零,校零结束后,双臂应处于自然下垂状态; - 过程中指示灯变红则为校零失败,可尝试重新校零
5.3.2 TRON2 机器人切换到遥操作模式
在Idle状态下,按遥控器 R1+右键或者R1+左键 切换到遥操作模式
5.3.3 VR 设备内启动遥操作小程序
注意:操作使用前请勿撕除检测传感器遮挡贴纸(撕除后头显设备将高频进入休眠模式)
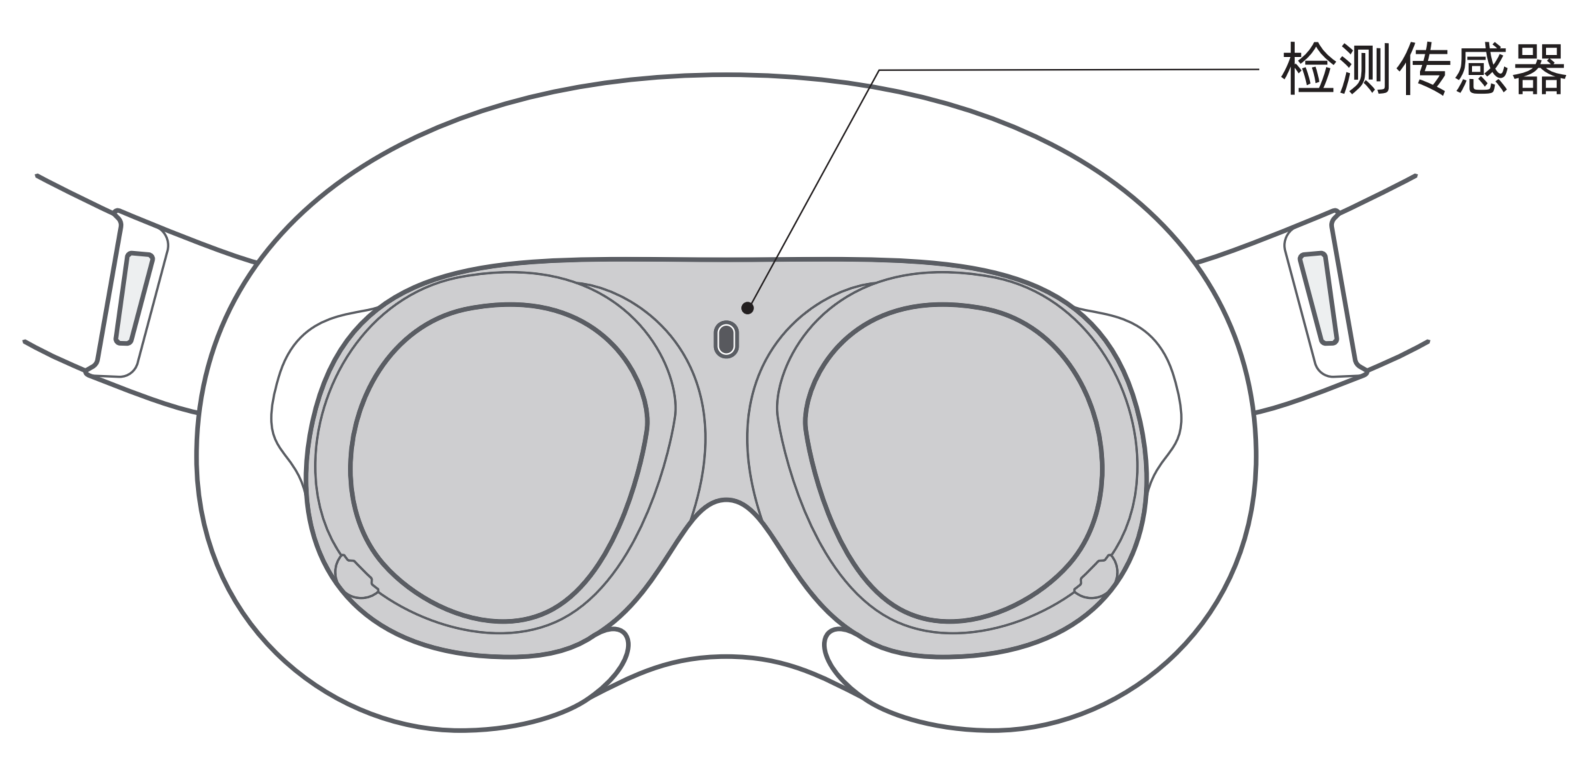
- 首次使用 VR 设备连接机器人时,需要佩戴VR头显,在 VR 界面中完成以下配置。
- 使用技巧:移动右手控制器进行指向,短按右手扳机键选择或确认。
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 开启 VR | 长按头显右侧电源键约 3 秒开机,戴上头显进入系统主界面 | 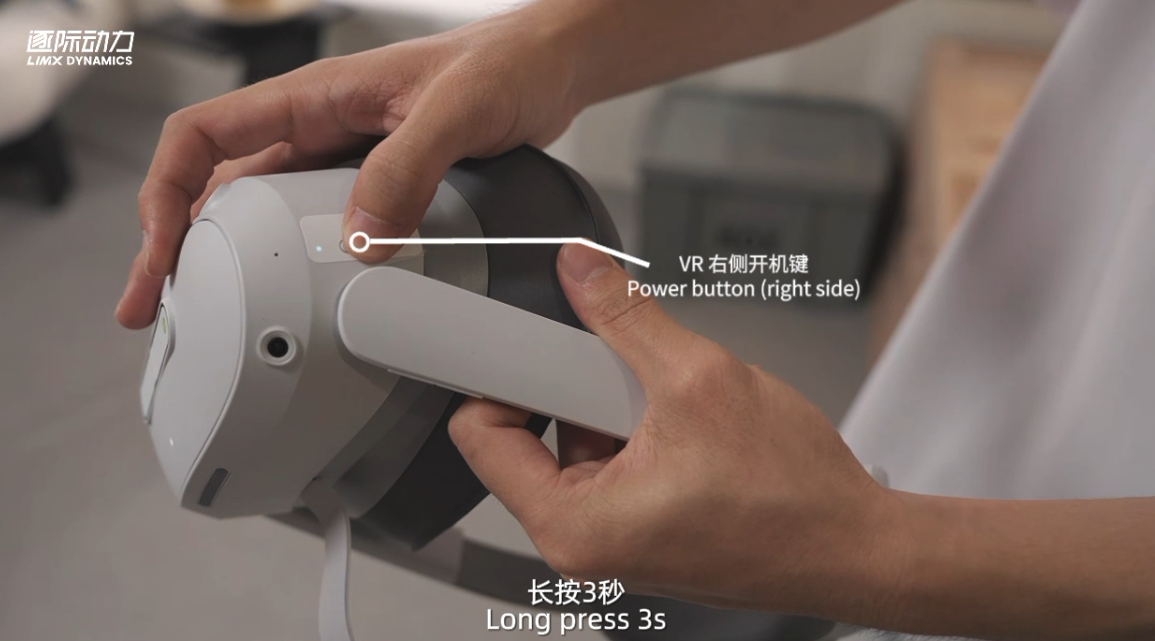 |
| 2. 连接机器人 Wi-Fi | 在快捷面板 / 设置中连接 TRON2A_XXX_2.4G 或 TRON2A_XXX_5G,密码 12345678 |
|
| 3. 启动遥操应用 | 资源库 → 未知来源 → Limx_teleop |
|
| 4. 配置并连接 | 选择 tron2-offline,IP 填 10.192.1.2,点击连接 |
- 点击“连接”进入 TRON 2 遥操作工作状态。默认透视界面显示头部相机和左右腕部相机画面,可在右下角开启或关闭腕部相机画面。
注意:过程中如果提示是否启动身体跟随,选择不启动即可。
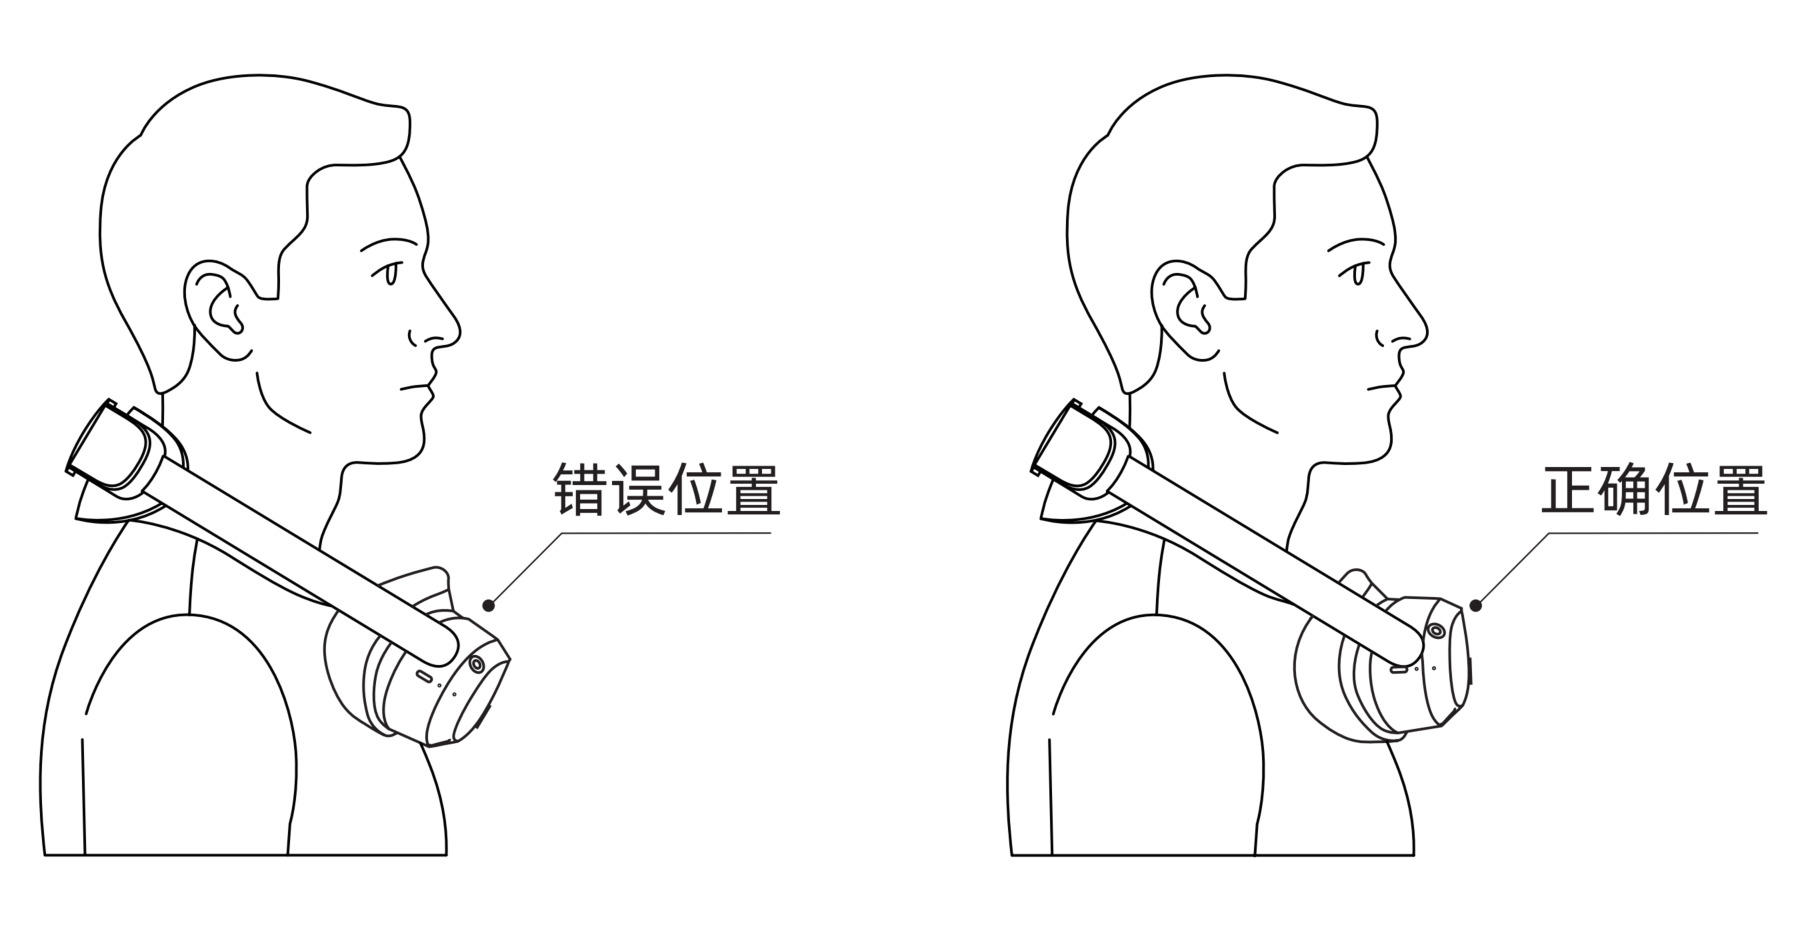
4.将VR头显水平挂在脖子上,如下图所示。VR手柄拿在手中准备进行遥操作。
5.4 遥操作使用
5.4.1 双臂回零:进入准备姿态
同时长按 左手柄 X 键+右手柄 A 键 1.0 秒以上。回零完成后,双臂进入遥操作准备状态(小臂向前伸出,与上臂呈 90°)。遥操作过程中,也可执行此操作使双臂返回准备状态。
刚开机后进入遥操准备状态需要 同时长按
左手柄 X 键+右手柄 A 键3.0 秒左右。
5.4.2 进入遥操作工作状态
双臂解锁运动: 双手握住手柄,使双臂姿态接近机器人双臂姿态,并保持手柄水平向前。同时短按 X+A 约 0.2 秒,解除双臂锁定。机械臂末端开始跟随手柄移动,机器人进入遥操作工作状态。
⚠️ 首次操作请用小幅、缓慢的动作。避免突然大幅度移动手柄,导致机械臂快速甩动或磕碰周围物品。遥操链路存在约 100 ms 延迟,请预留提前量。
5.4.6 夹爪夹取
按下 左扳机按键/右扳机按键 开启左/右夹爪,再次按下关闭
5.4.7 移动地盘和升降支架控制
此时可正常按照 VR 设备指令控制移动地盘和升降支架。
6 机器人网络连接
6.1 个人电脑有线连接机器人
- 使用网线连接机器人背部千兆网口及 PC 端网口。
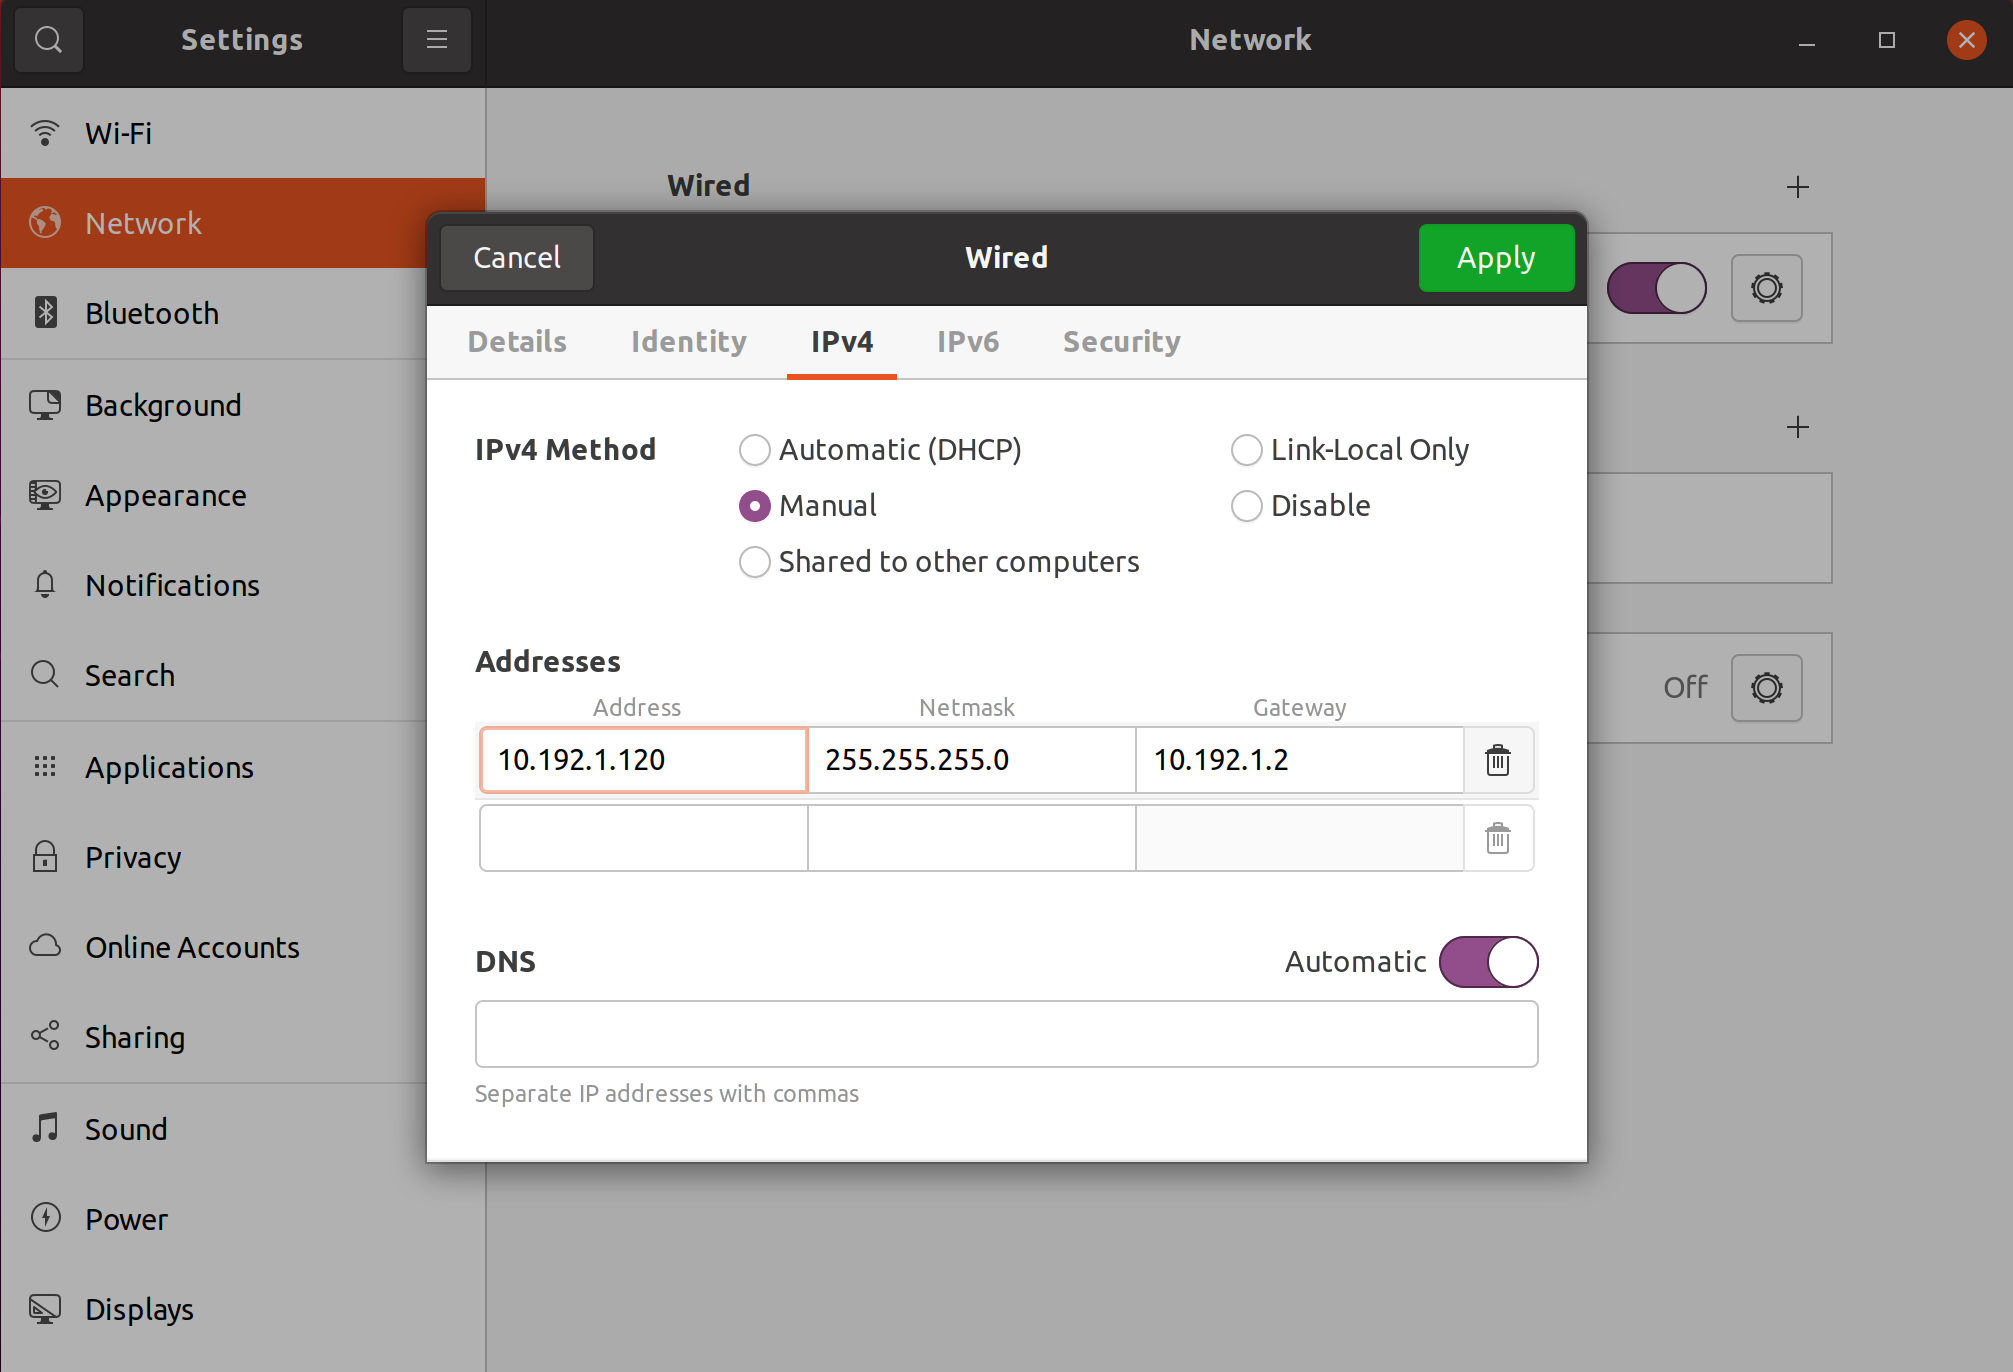
- 修改个人电脑的 ip 地址,与机器人同网段,即可进入系统,机器人 IP 地址为 10.192.1.2。例如这里设置成 10.192.1.120
6.2 个人电脑无线连接机器人
- 机器人开机完成后,使用个人电脑连接机器人 Wi-Fi,名称格式通常为「TRON2A_XXX_2.4G」或「TRON2A_XXX_5G」。
- 输入 Wi-Fi 密码:
12345678。
6.3 机器人连接外部互联网
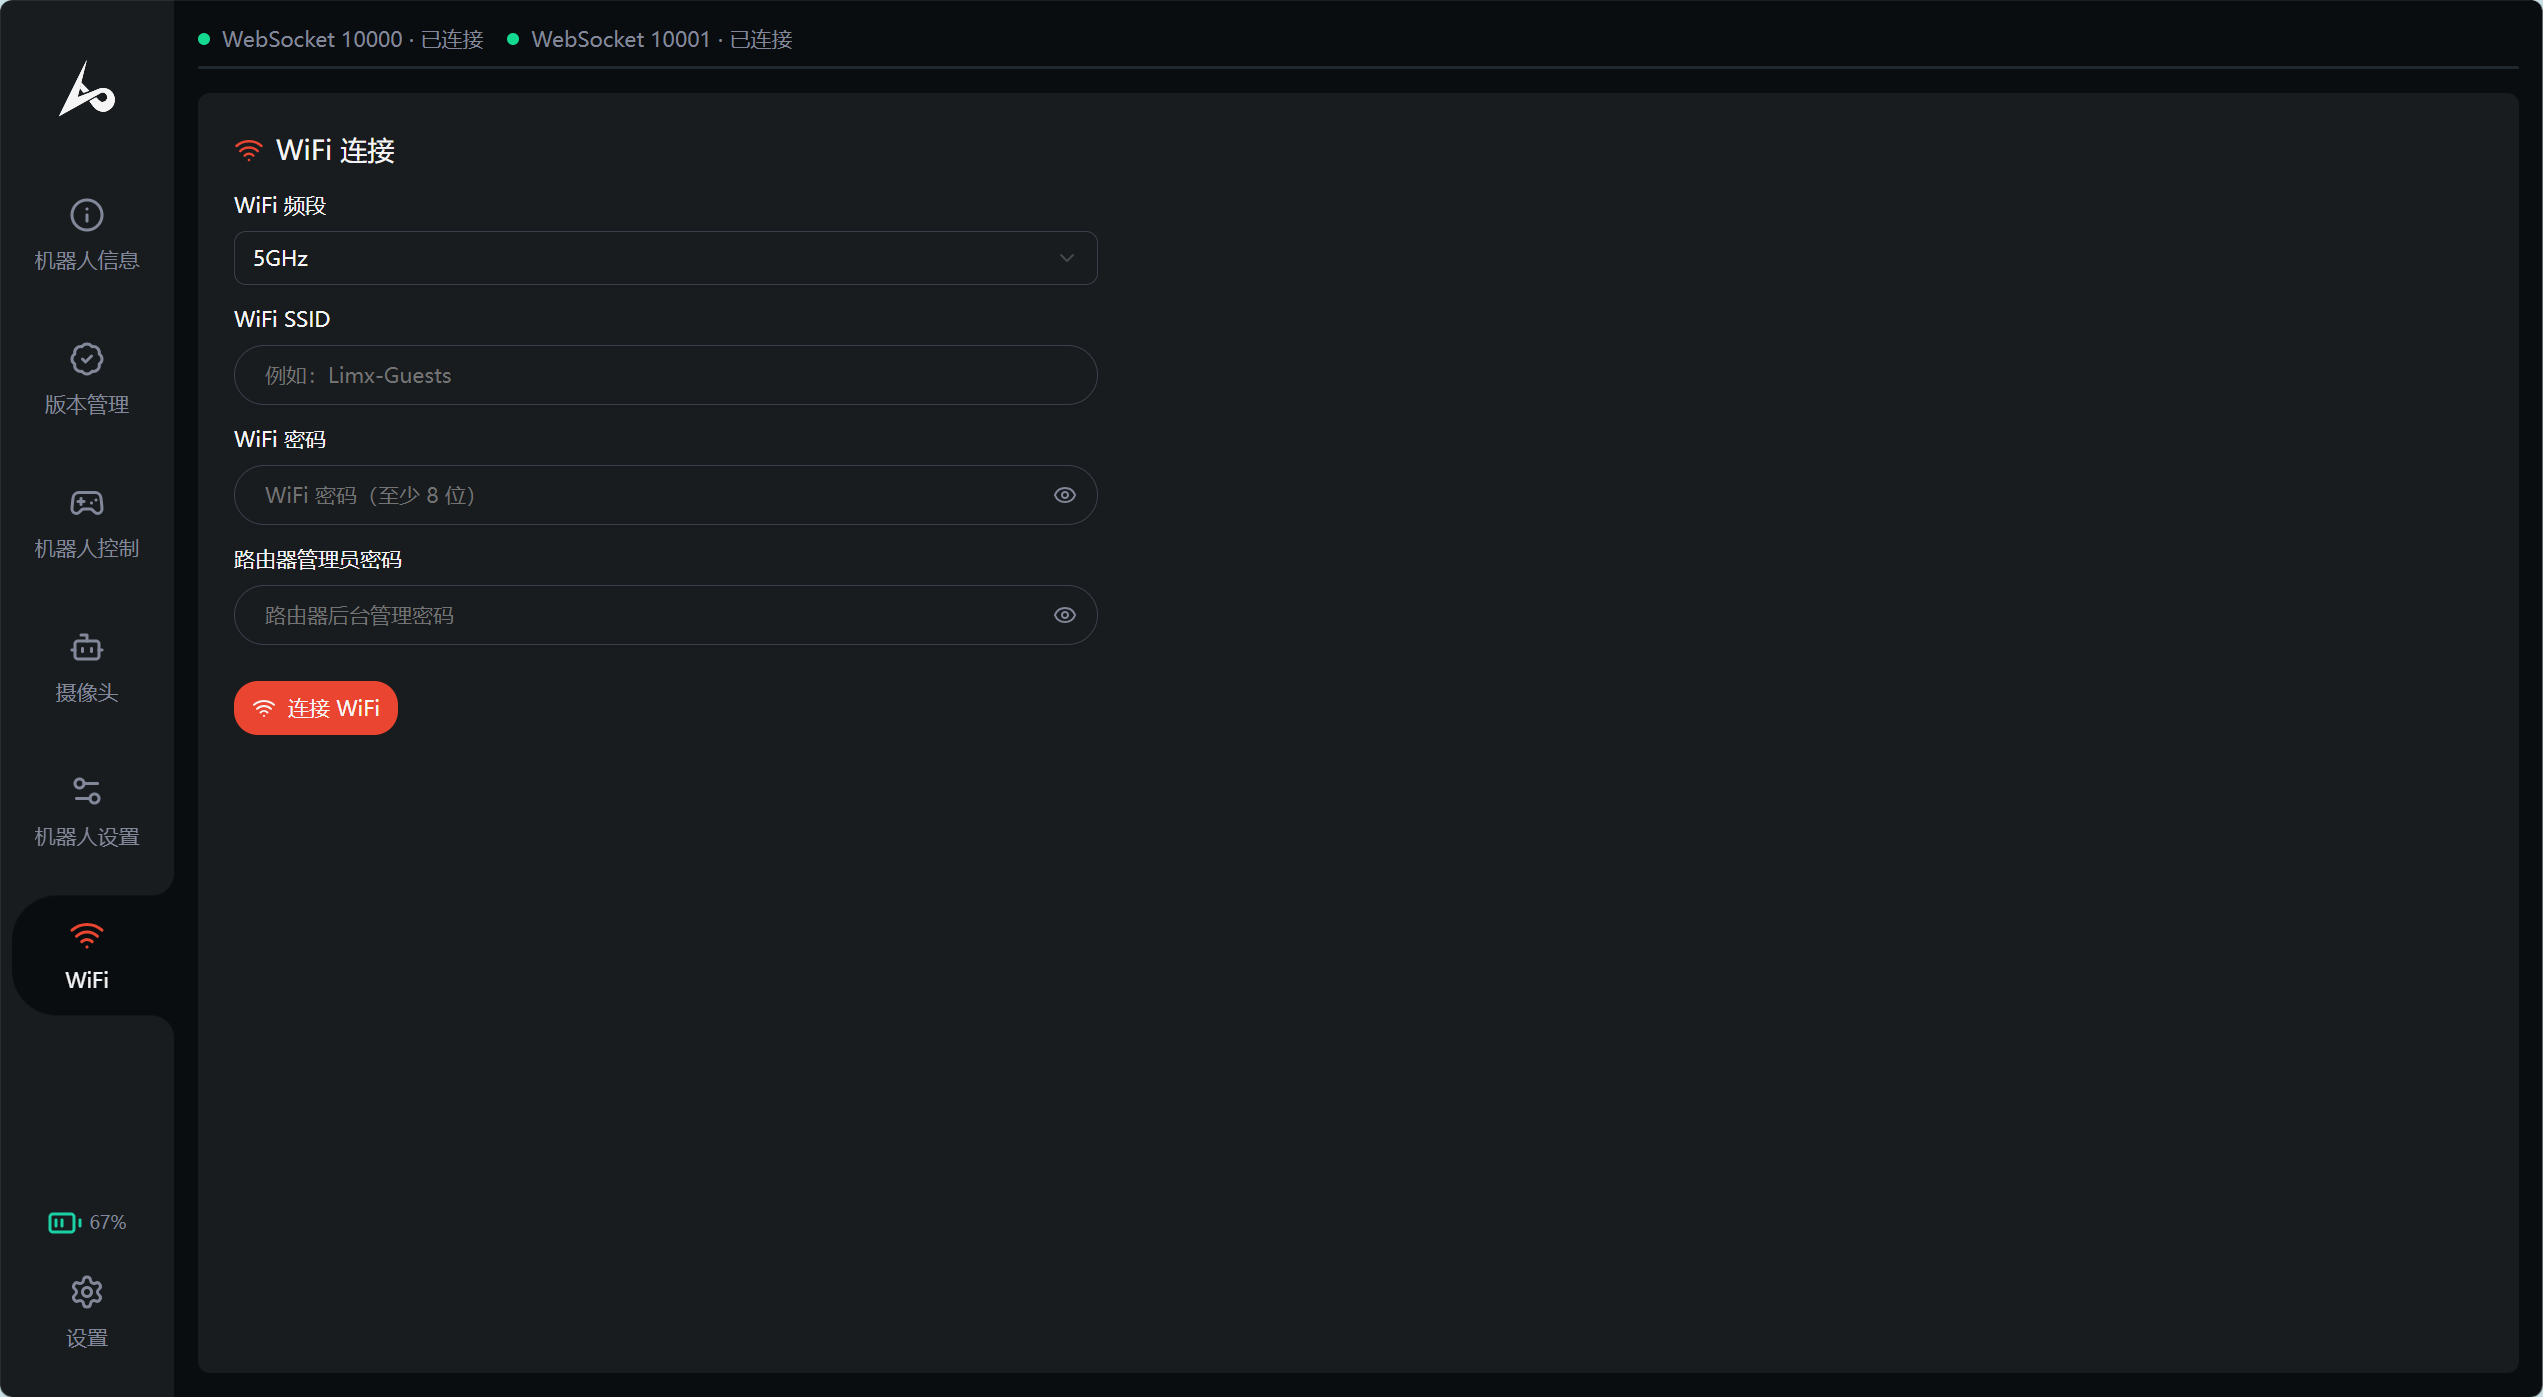
- 个人电脑连接机器人完成后,通过浏览器进入机器人管理页面 http://10.192.1.2:8080
- 点击右侧WIFI图标,输入机器人需要连接的WIFI相关信息,包含“WIFI频段”“WIFI SSID”“WIFI密码”“路由器管理员密码”
6.4 远程遥操作配置
完成以下设置后,可使用 VR 设备通过外部互联网遥操作已绑定的机器人。
操作前,请先按照 6.3 机器人连接外部互联网 完成设置,并确保机器人和 VR 设备均已连接外部互联网。
6.4.1 绑定机器人
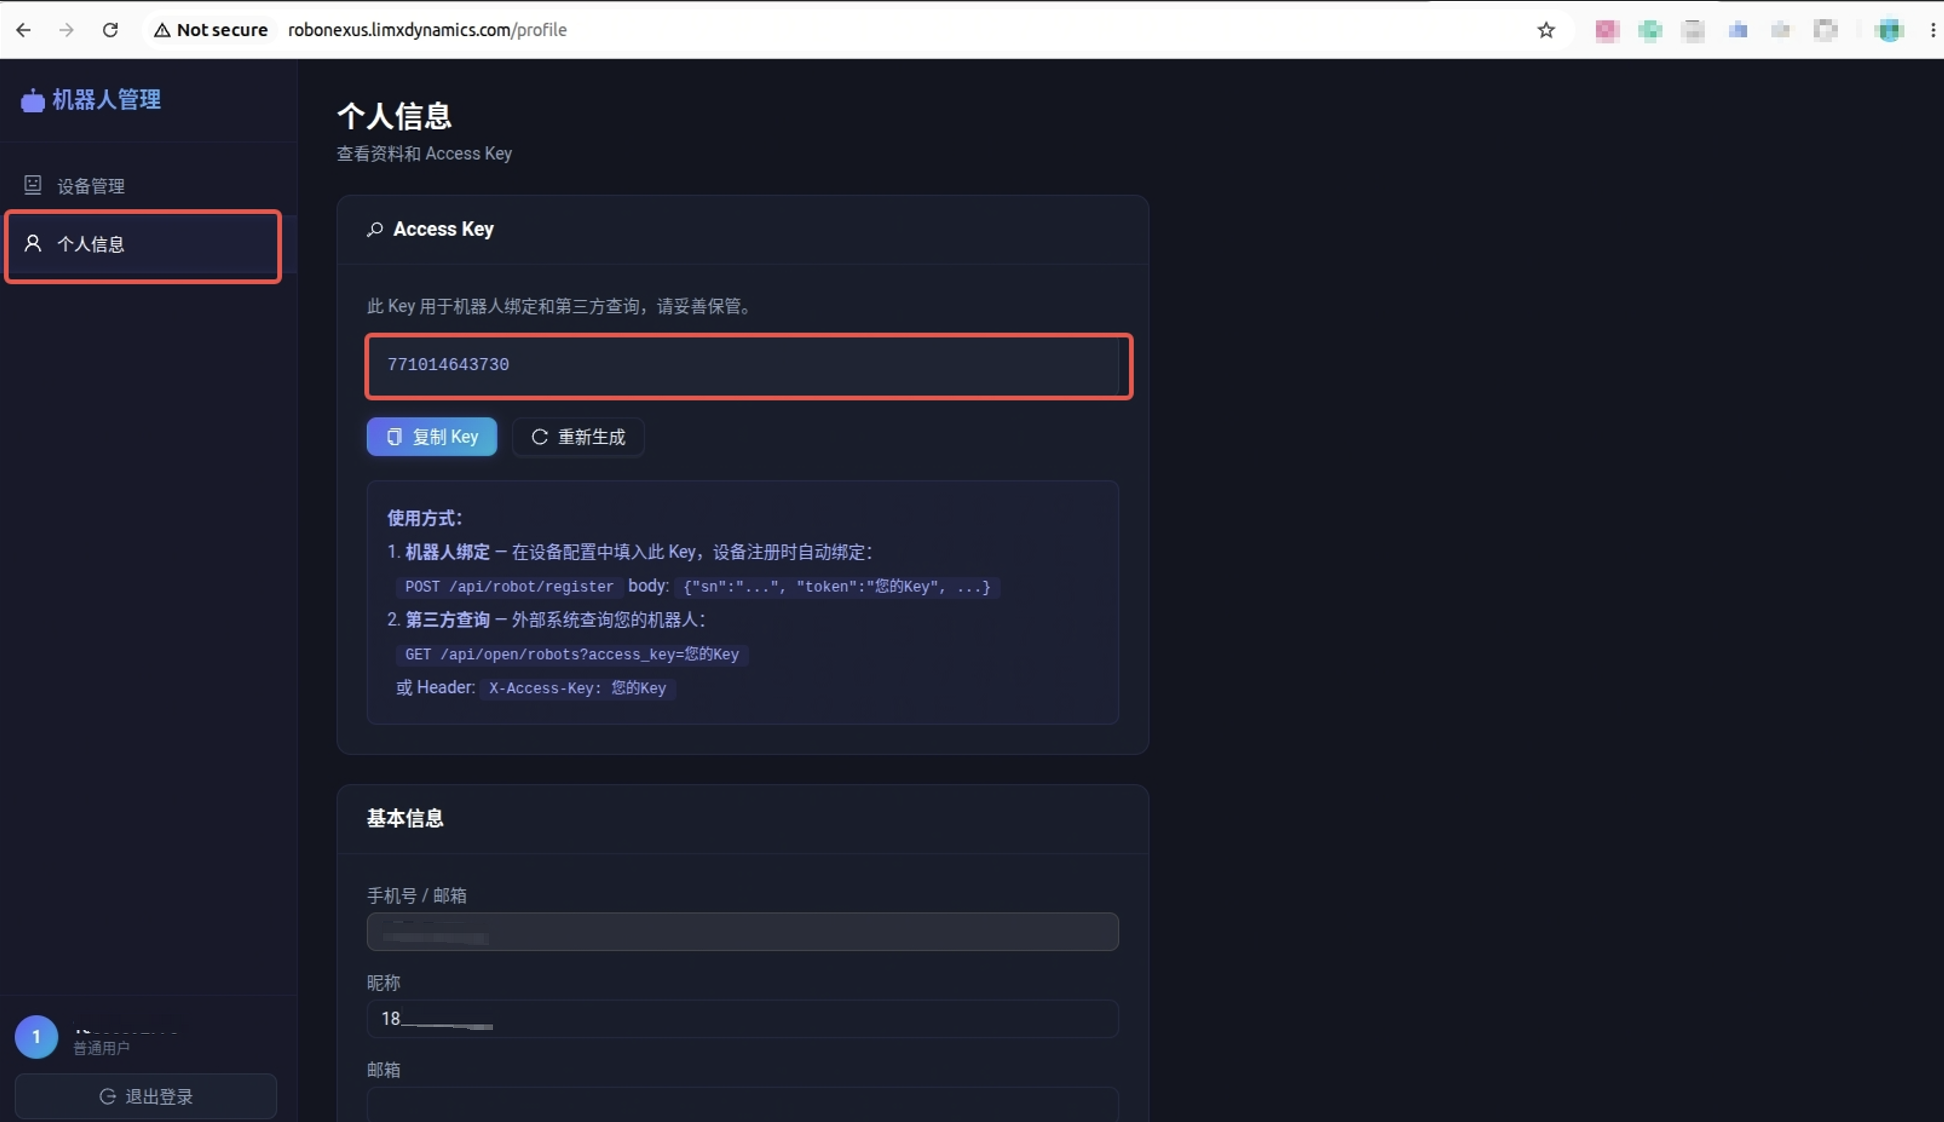
1.外部互联网访问机器人管理平台http://robonexus.limxdynamics.com/ ,注册并登录账号,在个人信息页面获取 Access Key。
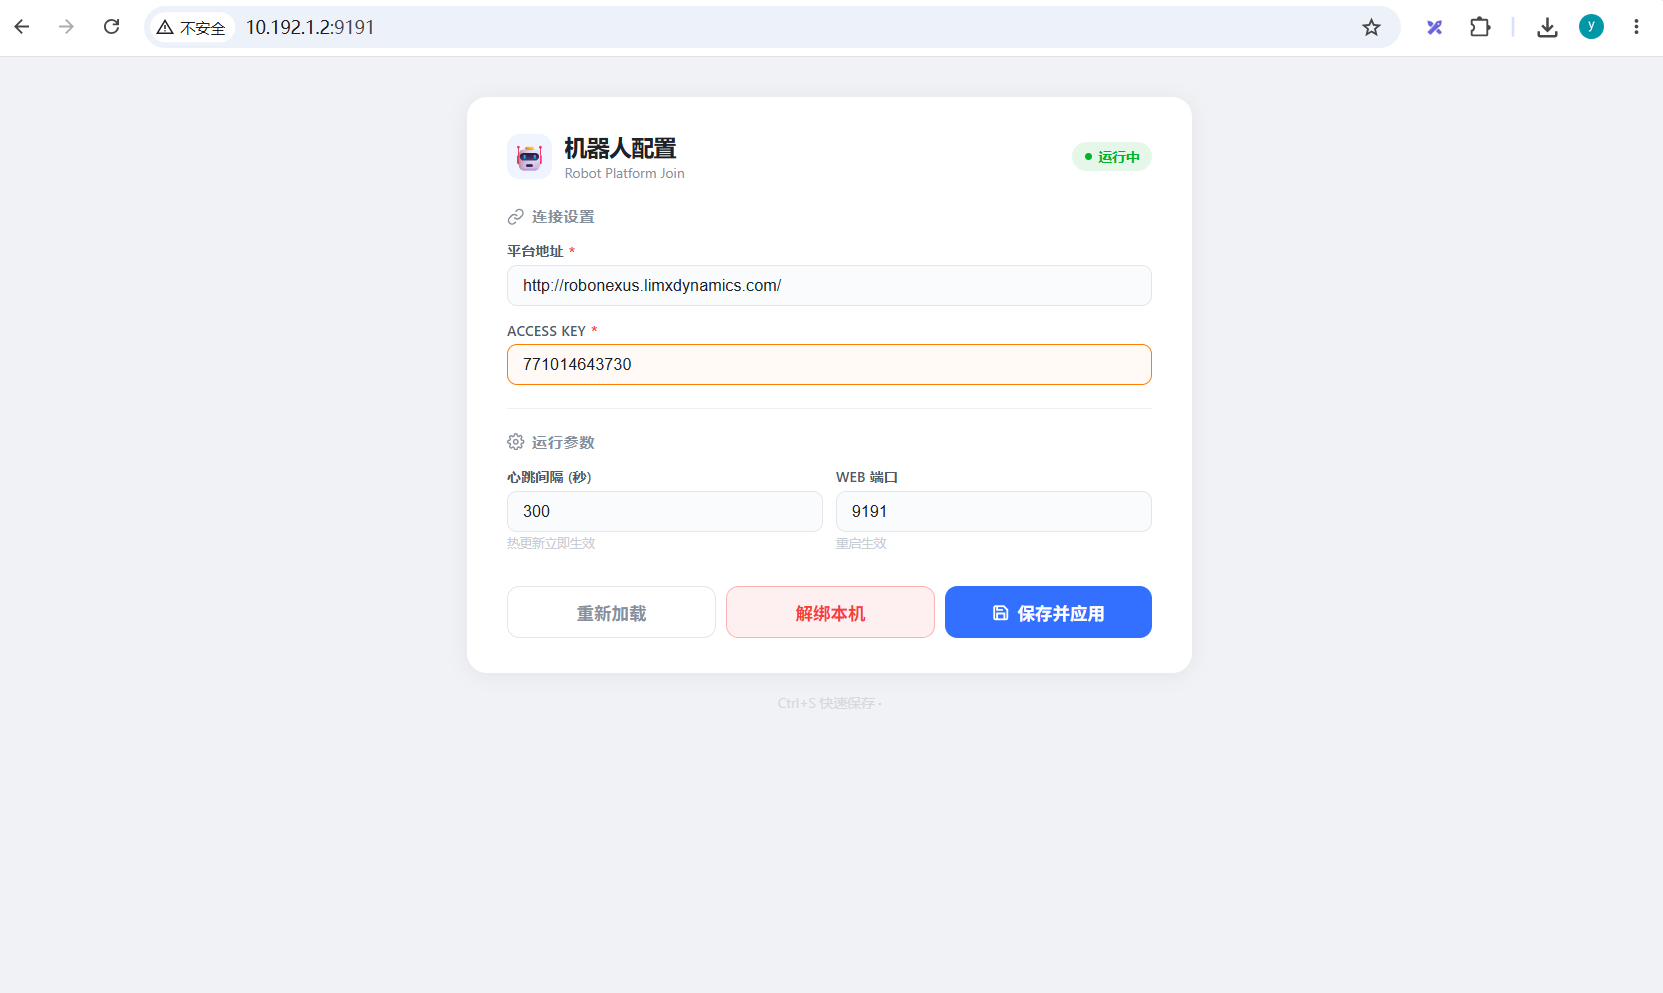
2.需要连接机器人wifi或网口,然后在浏览器中访问远程遥操作配置页面http://10.192.1.2:9191,填写平台地址 http://robonexus.limxdynamics.com/ 和账号的 Access Key,保存并应用配置。
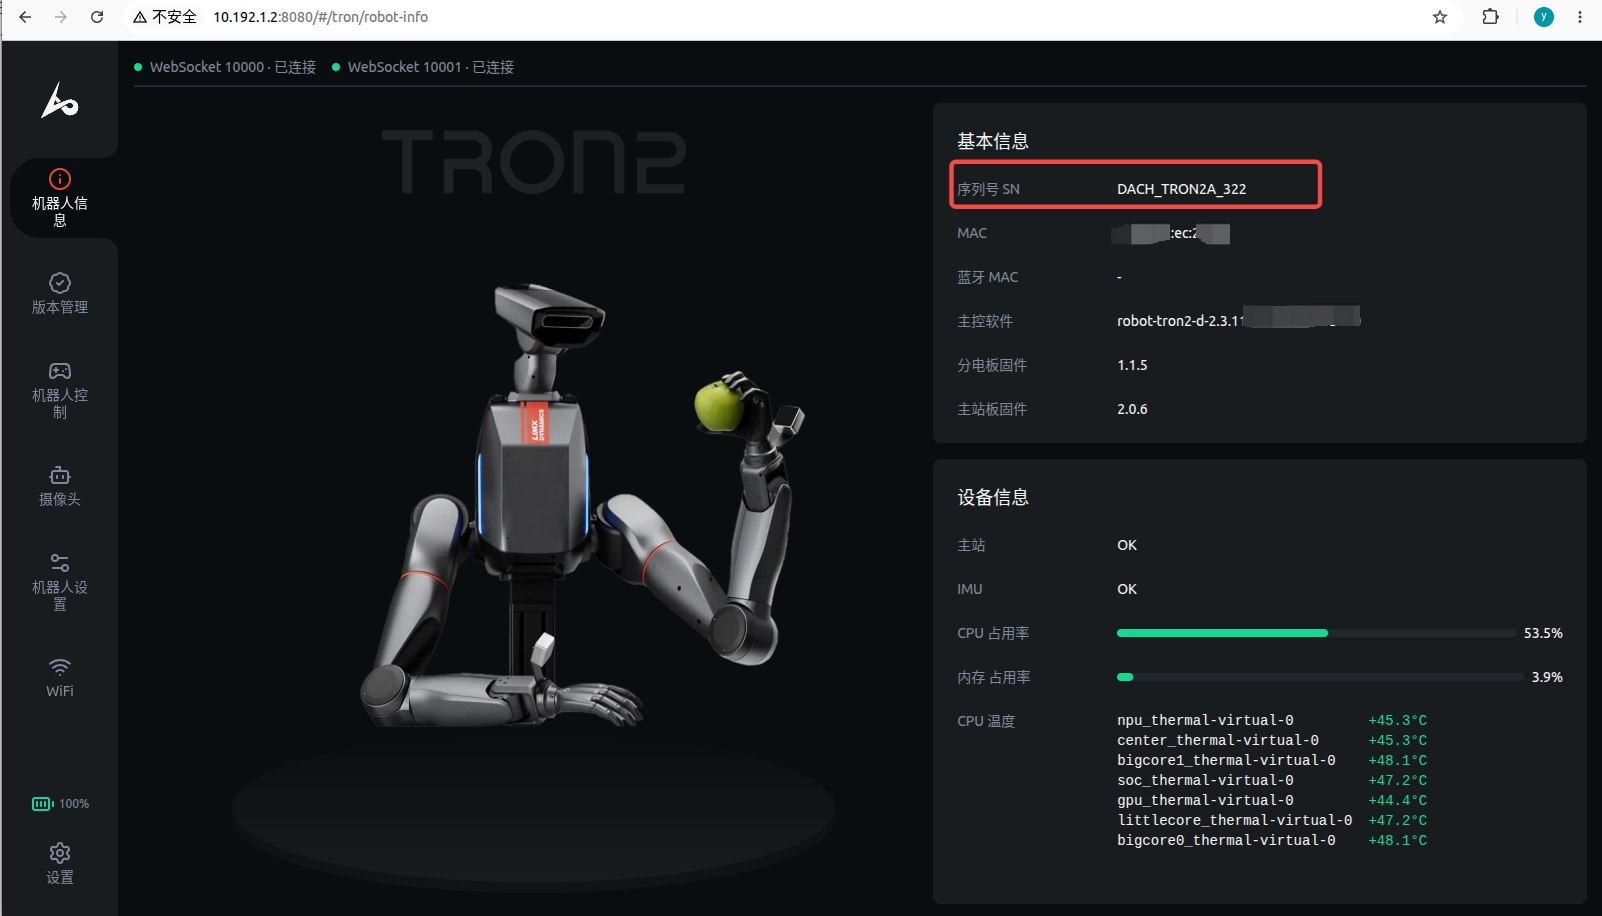
 3.访问机器人管理平台 http://10.192.1.2:8080,在“机器人信息”中记录机器人序列号SN码。
6.4.2 连接 VR 设备
- 打开 VR 设备中的遥操作程序,选择通过外部互联网连接。
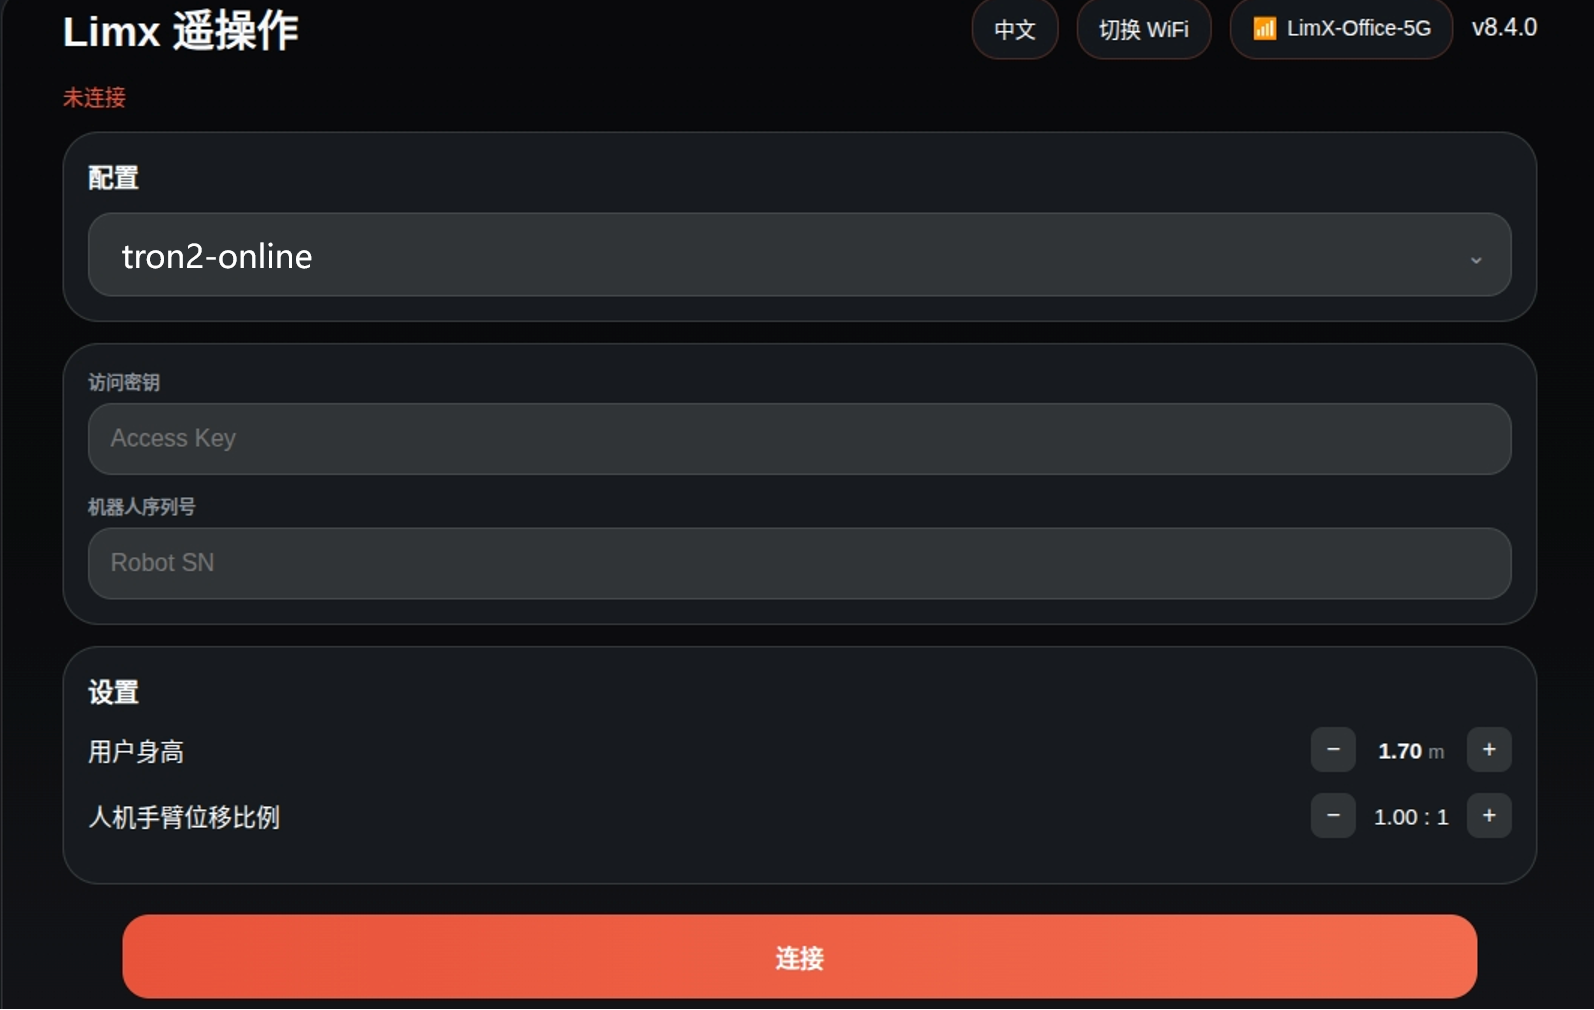
- 配置选择
tron2-online,填写账号的 Access Key 和机器人序列号,然后点击“连接”。
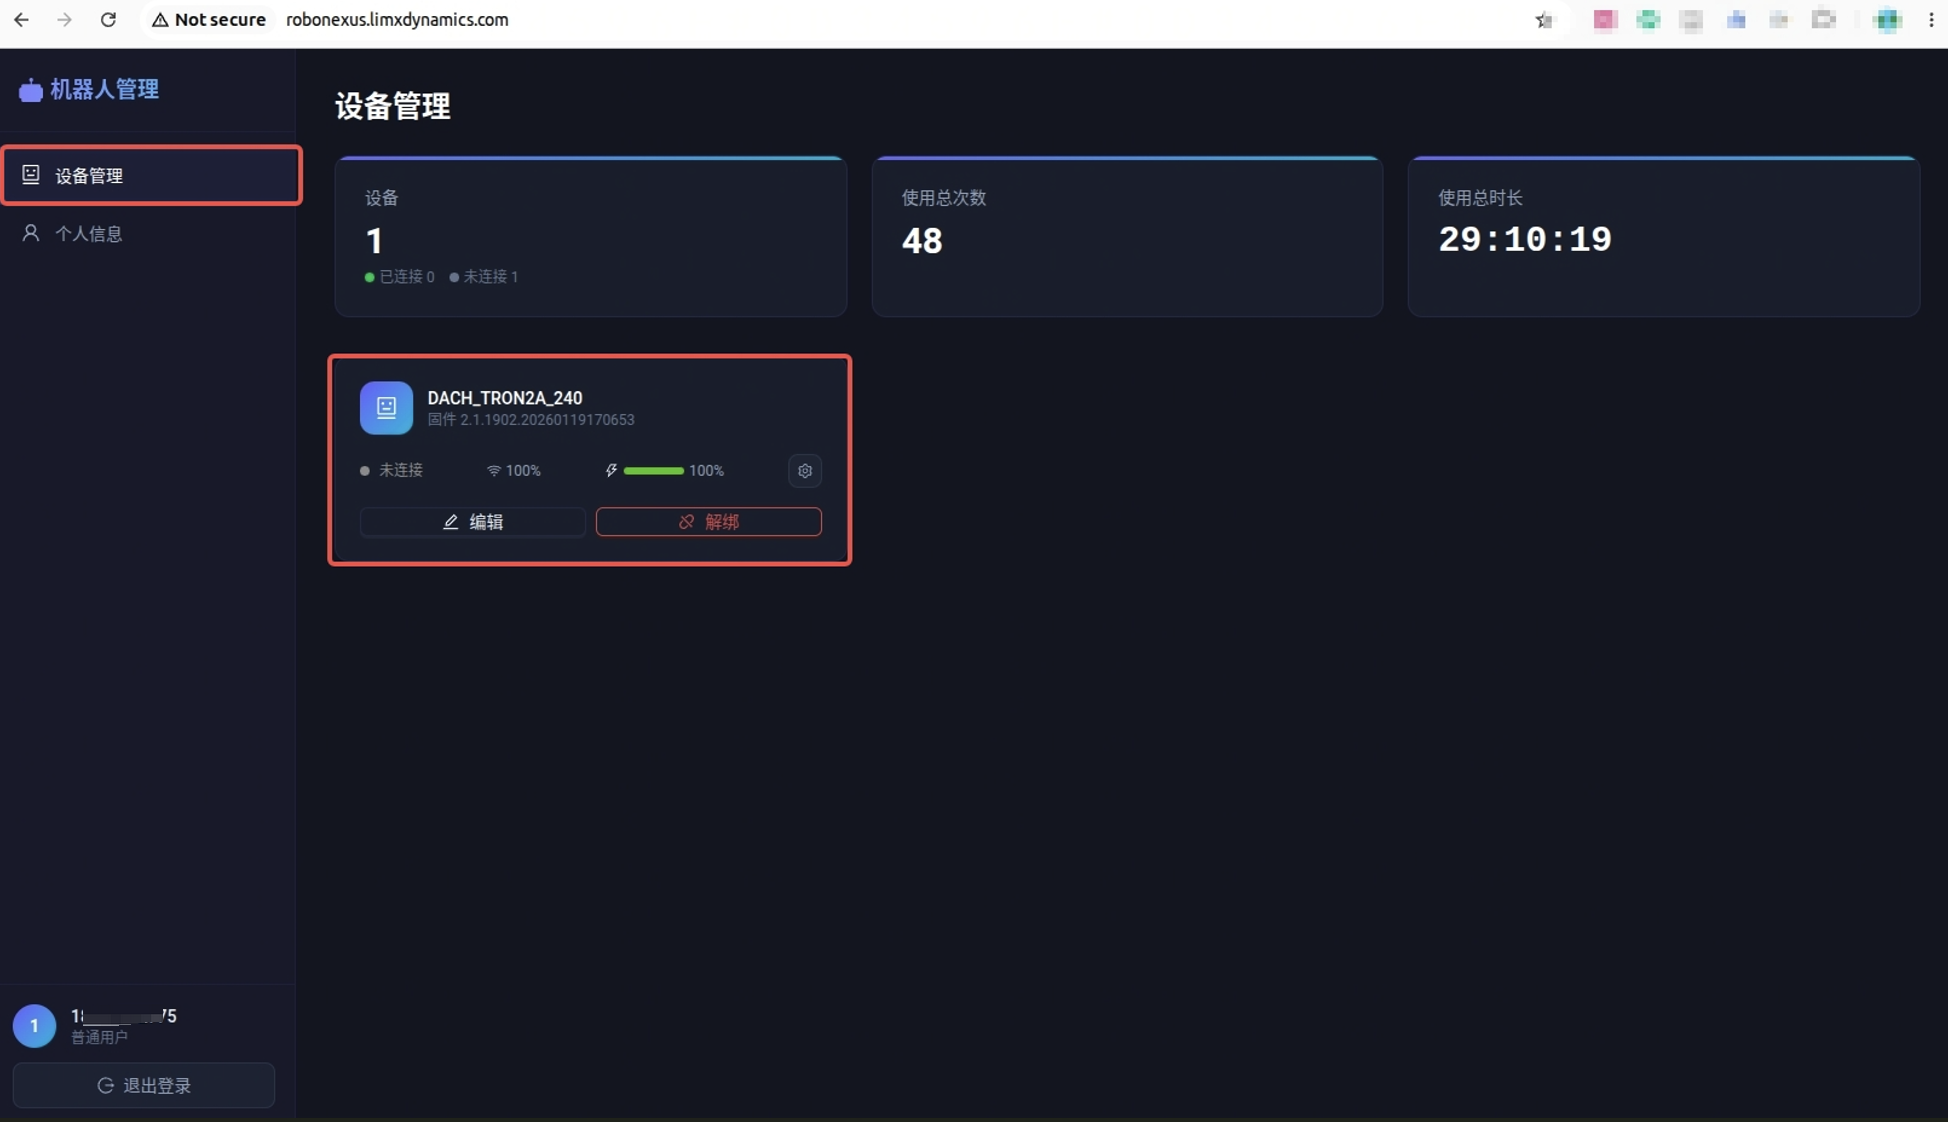
 3.连接成功后,机器人管理平台将显示当前可远程遥操作的机器人。
7 软件升级
7.1 机器人本体固件升级
通过浏览器进入机器人管理页面,选择本地提前下载好的机器人软件版本进行升级。具体步骤如下:
1.连接和IP设置:
-
用个人电脑连接到机器人。
-
使用Shell命令
ping 10.192.1.2以确保连接正常。
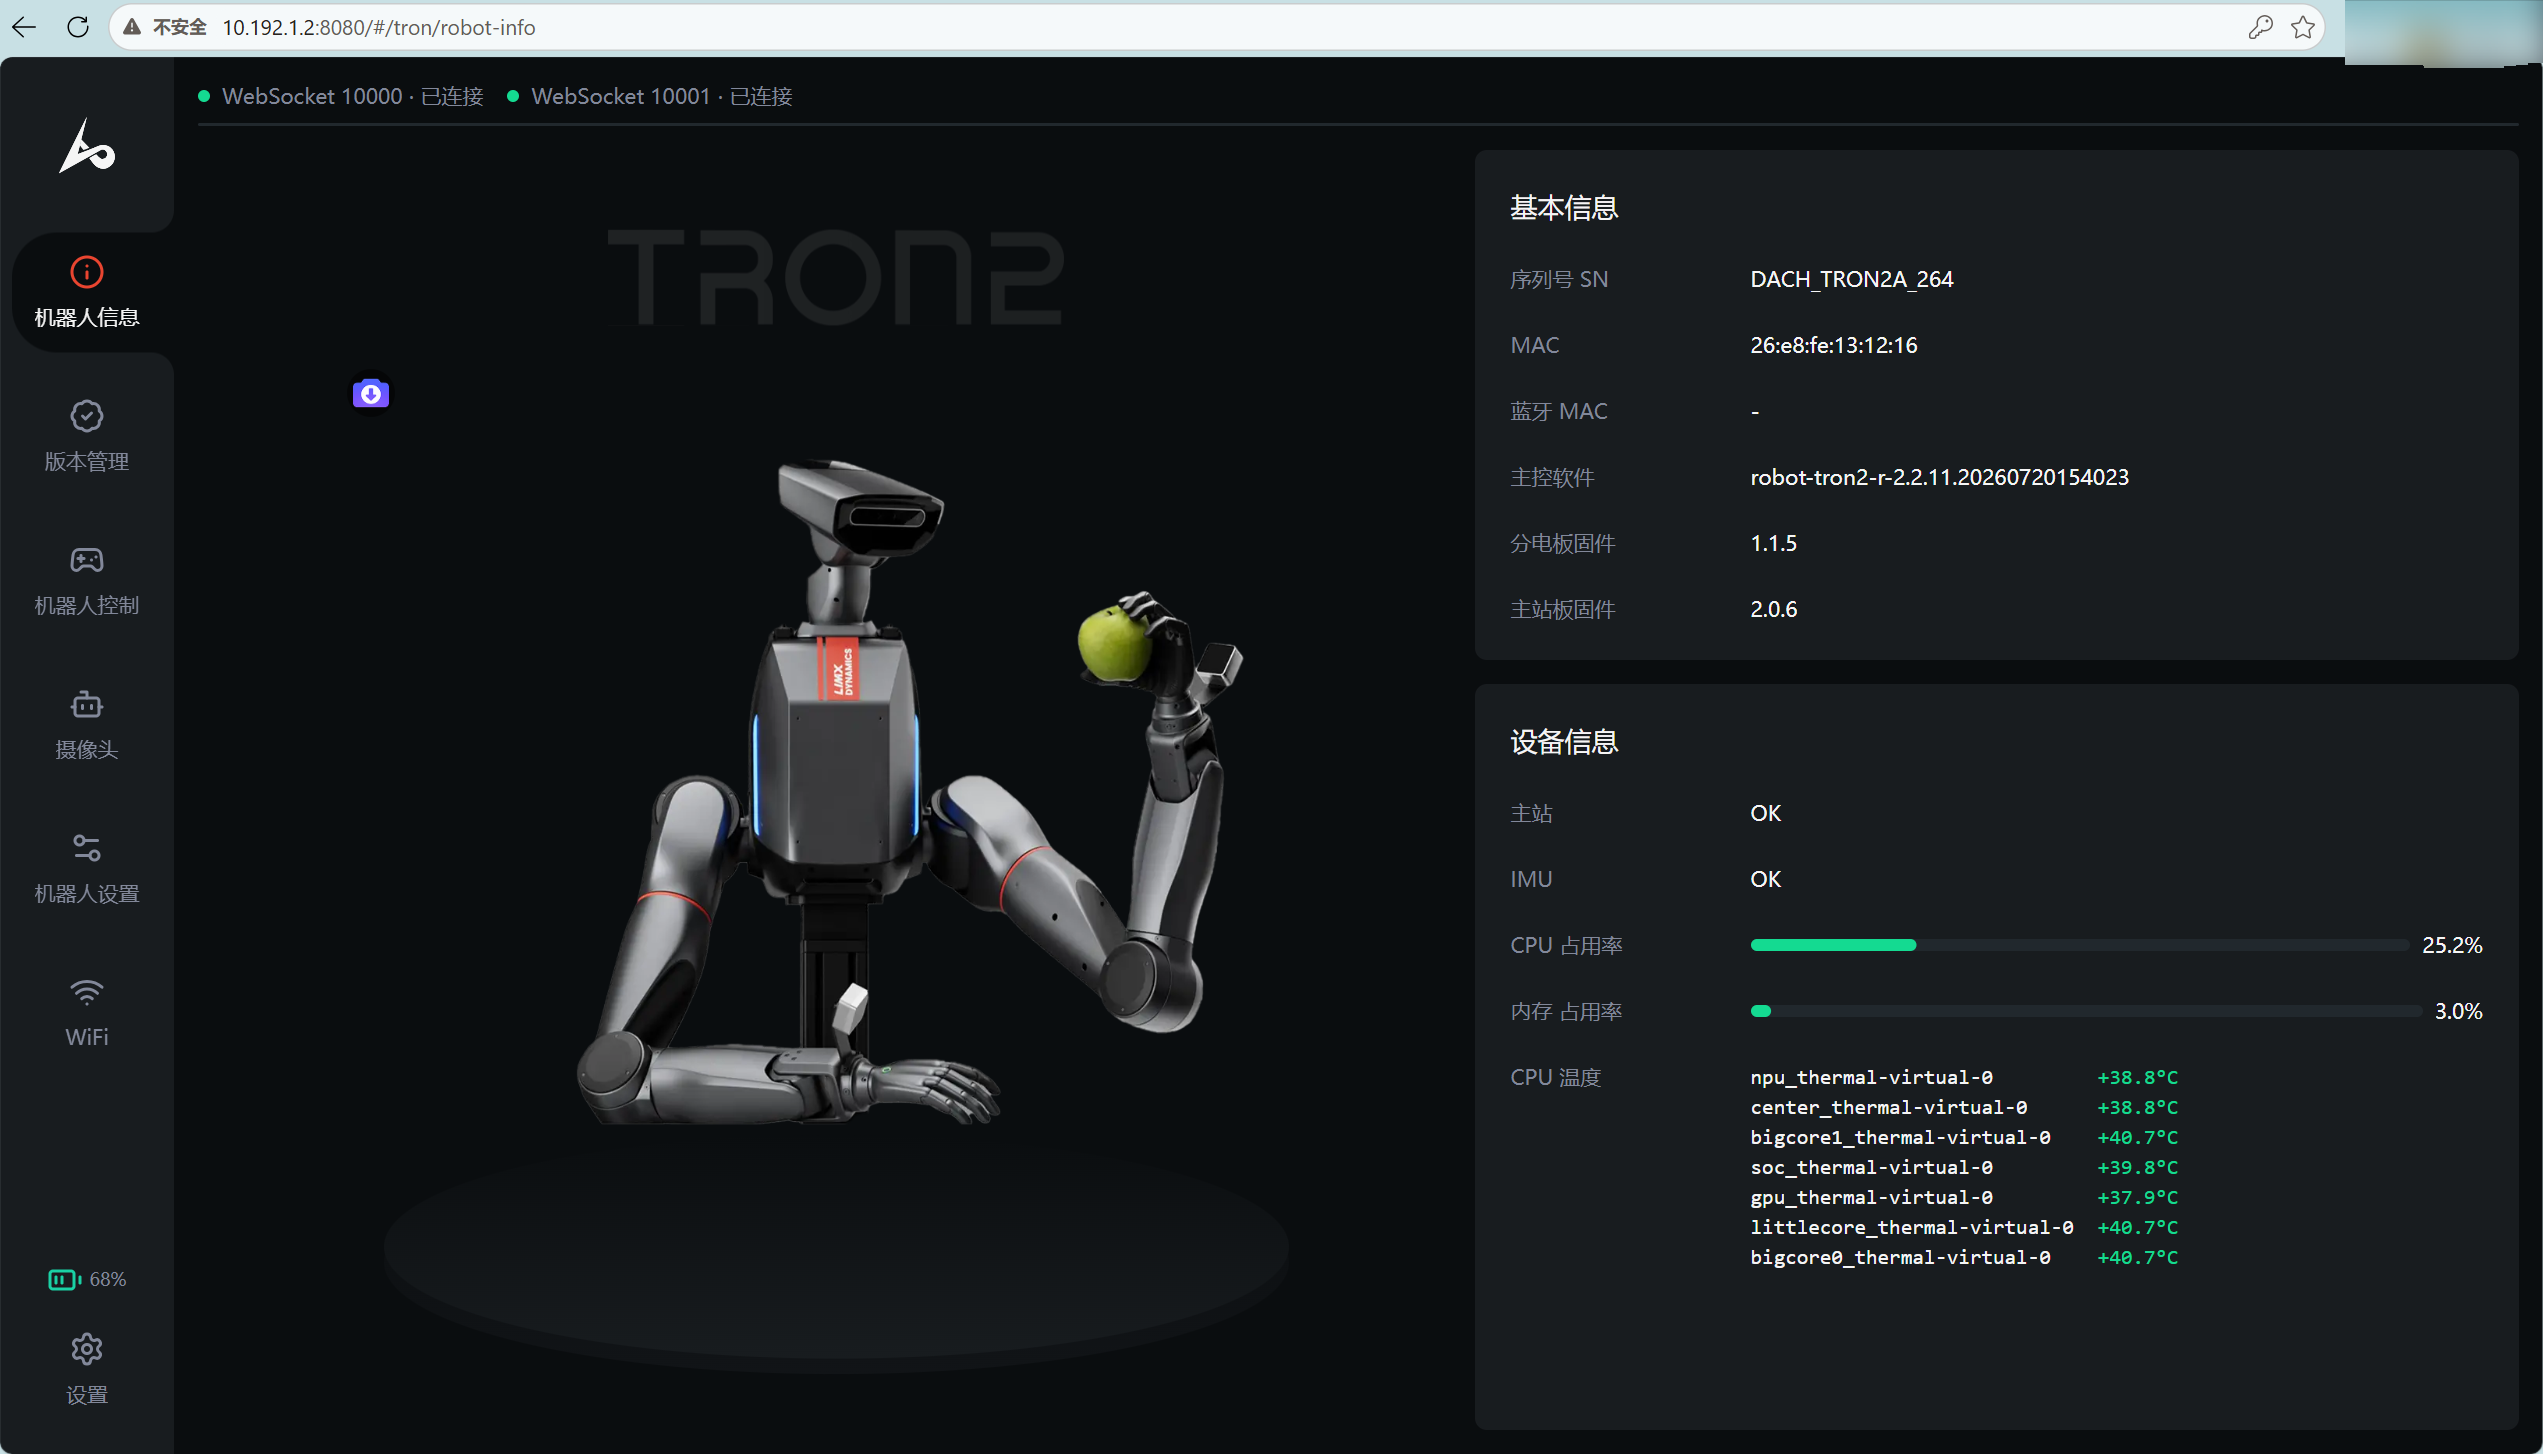
2.访问管理页面:在浏览器地址栏输入:http://10.192.1.2:8080 进入机器人管理页面。
3.选择和升级软件
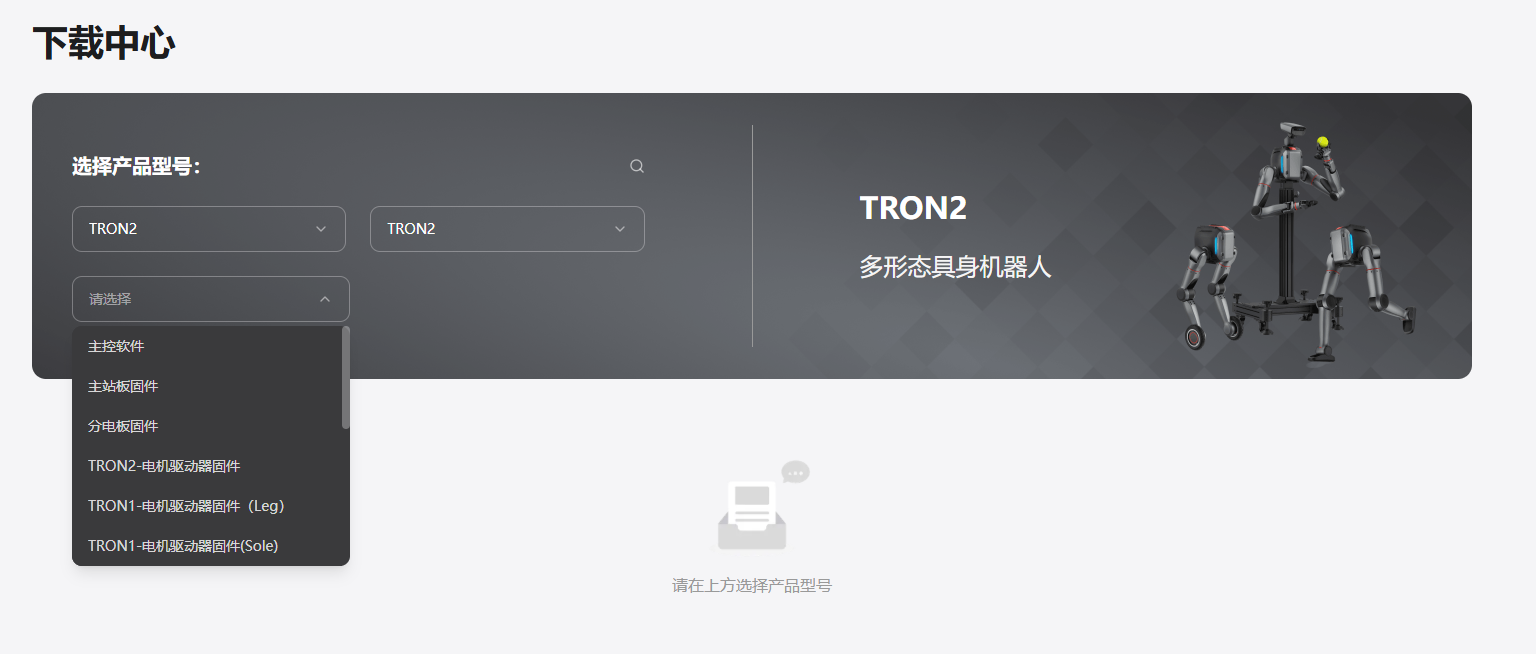
- 登陆逐际动力官网-> 下载中心 ,地址https://www.limxdynamics.com/zh/downloads。 选择产品型号TRON2,并选择需要下载的固件类型和版本将固件包下载到本地。
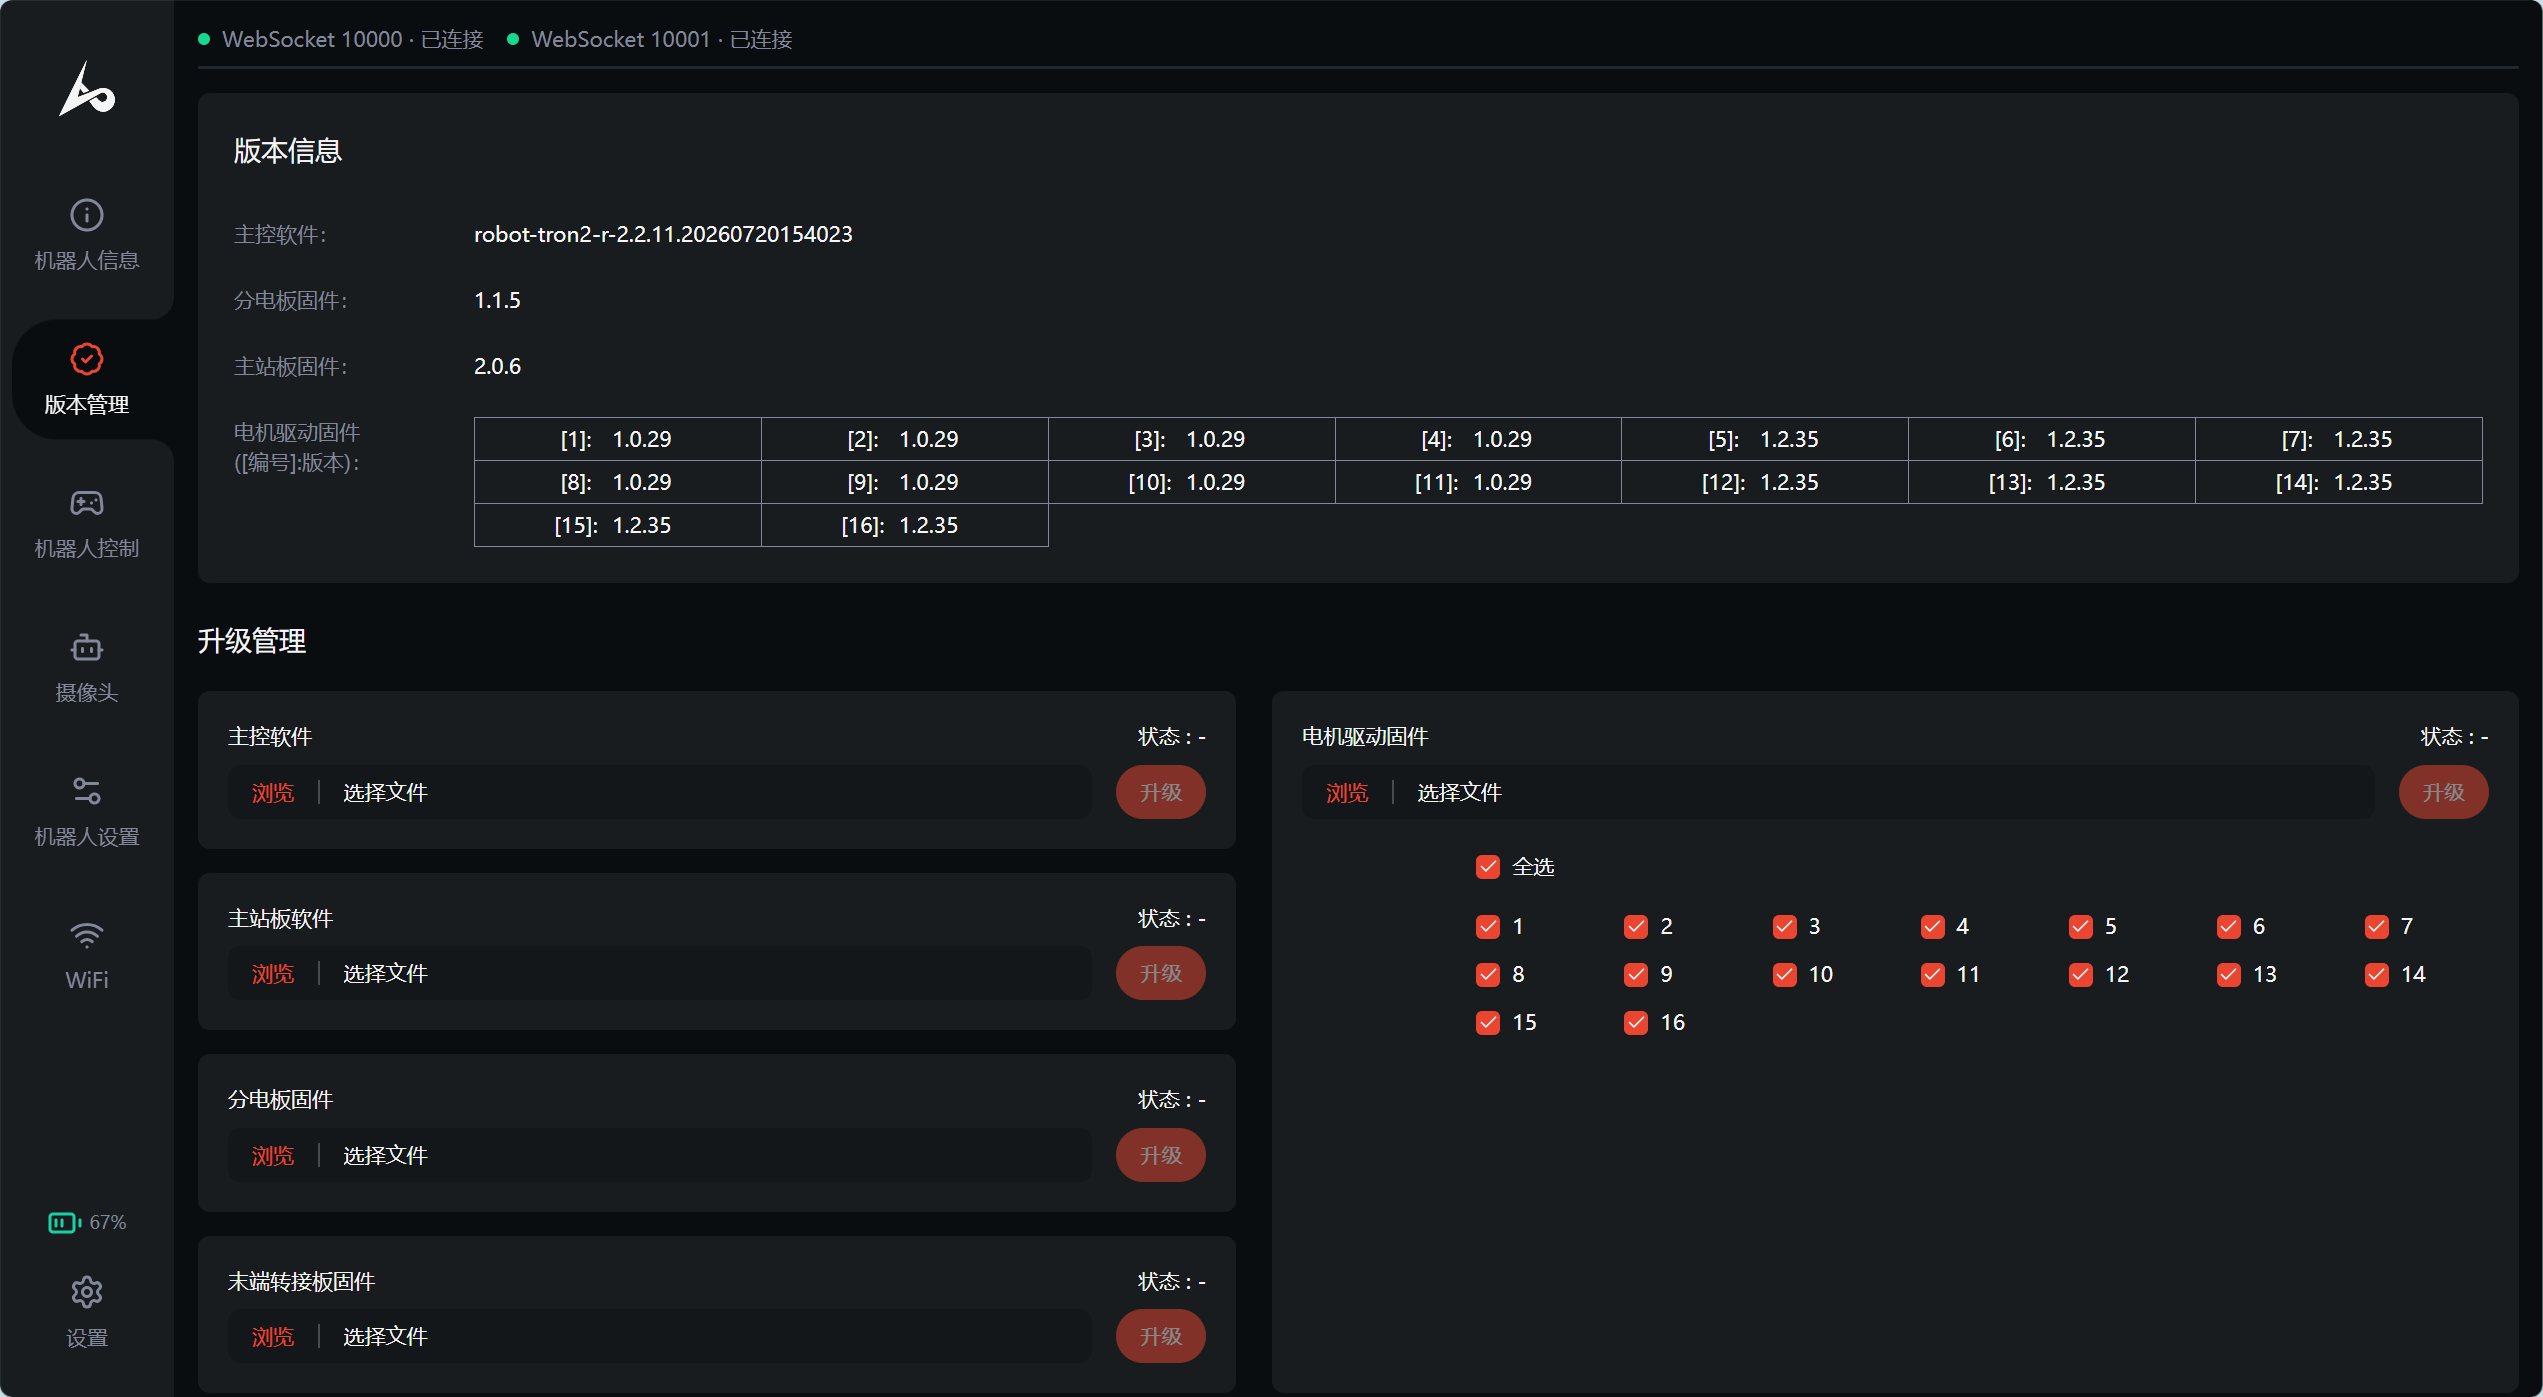
- 在机器人管理页面-> “版本管理 ”一栏,选择需要升级的固件类型,点击“选择文件" 上传固件包,上传完成后点击”升级”按钮。并耐心等待升级完成。
-
注意:升级电机驱动固件需要分两次升级完成(且不区分双臂形态还是双足/双轮足形态)。先勾选全部电机,选择下载好的“TRON2-电机驱动器固件”,点击“升级”。在勾选全部电机,选择下载好的“TRON2-电机驱动器固件补充包”,点击“升级”
-
注意:部分固件升级完成后机器人将会自动重启。
7.2 VR 设备 APP 在线升级
操作前,请确保 VR 设备已连接外部互联网。
- 在 VR 设备底部菜单中打开“资源库”,找到遥操作 APP。长按控制器抓握键,在弹出的窗口中选择“卸载”。
- 打开 VR 设备中的浏览器,搜索“LimX Dynamics”并进入逐际动力官网。
- 进入“支持 > 下载中心”,选择
TRON 2,下载最新的 VR 设备 APP。 - 下载完成后,在弹出的安装提示中选择“安装应用”,等待安装完成。
- 安装完成后,可在“资源库”中找到遥操作 APP。
操作视频
7.3 遥控器固件升级
遥控器固件升级工具仅支持windows系统下运行
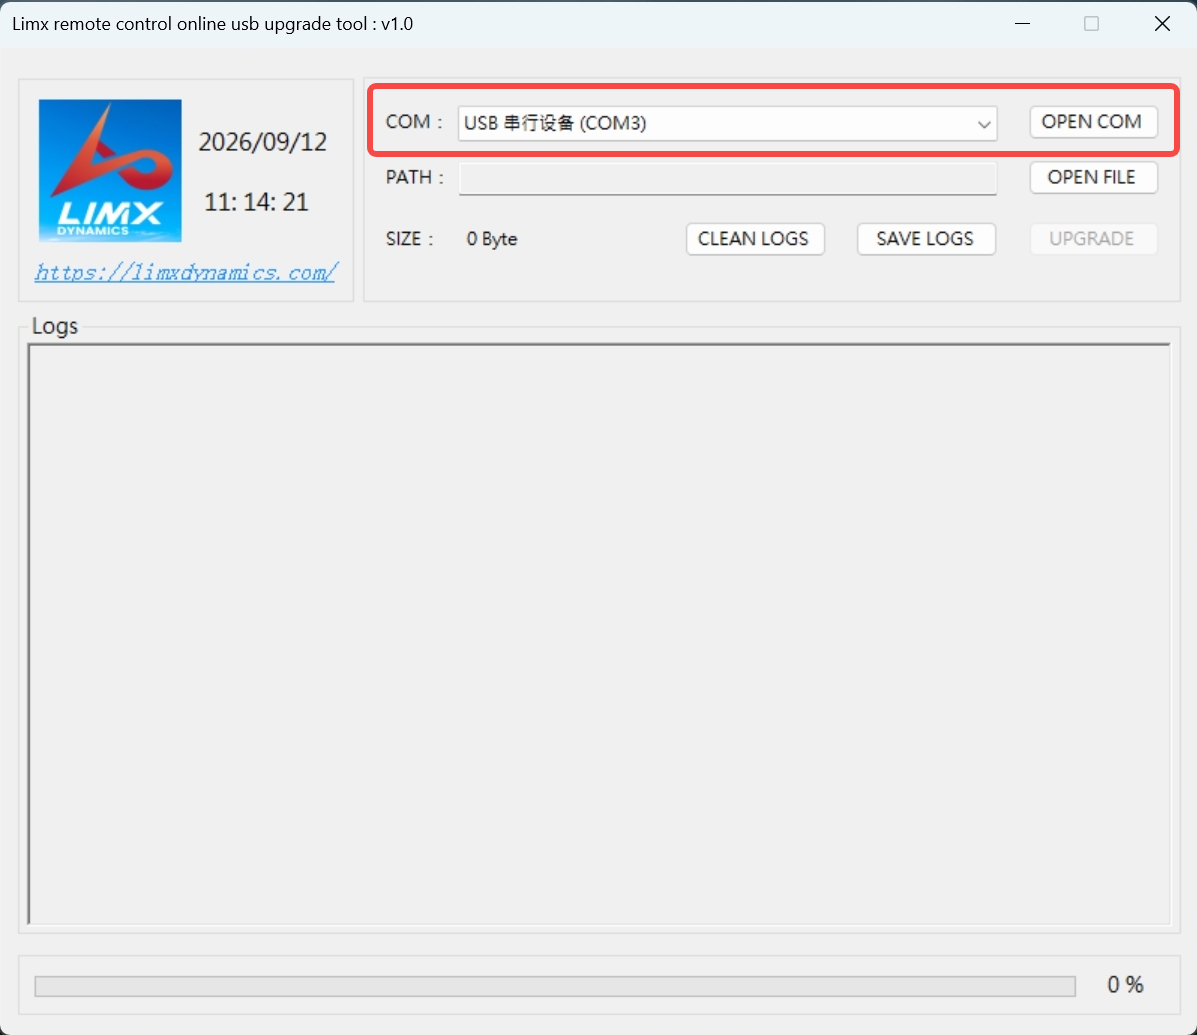
从官网下载遥控器固件升级工具。打开软件后界面如图
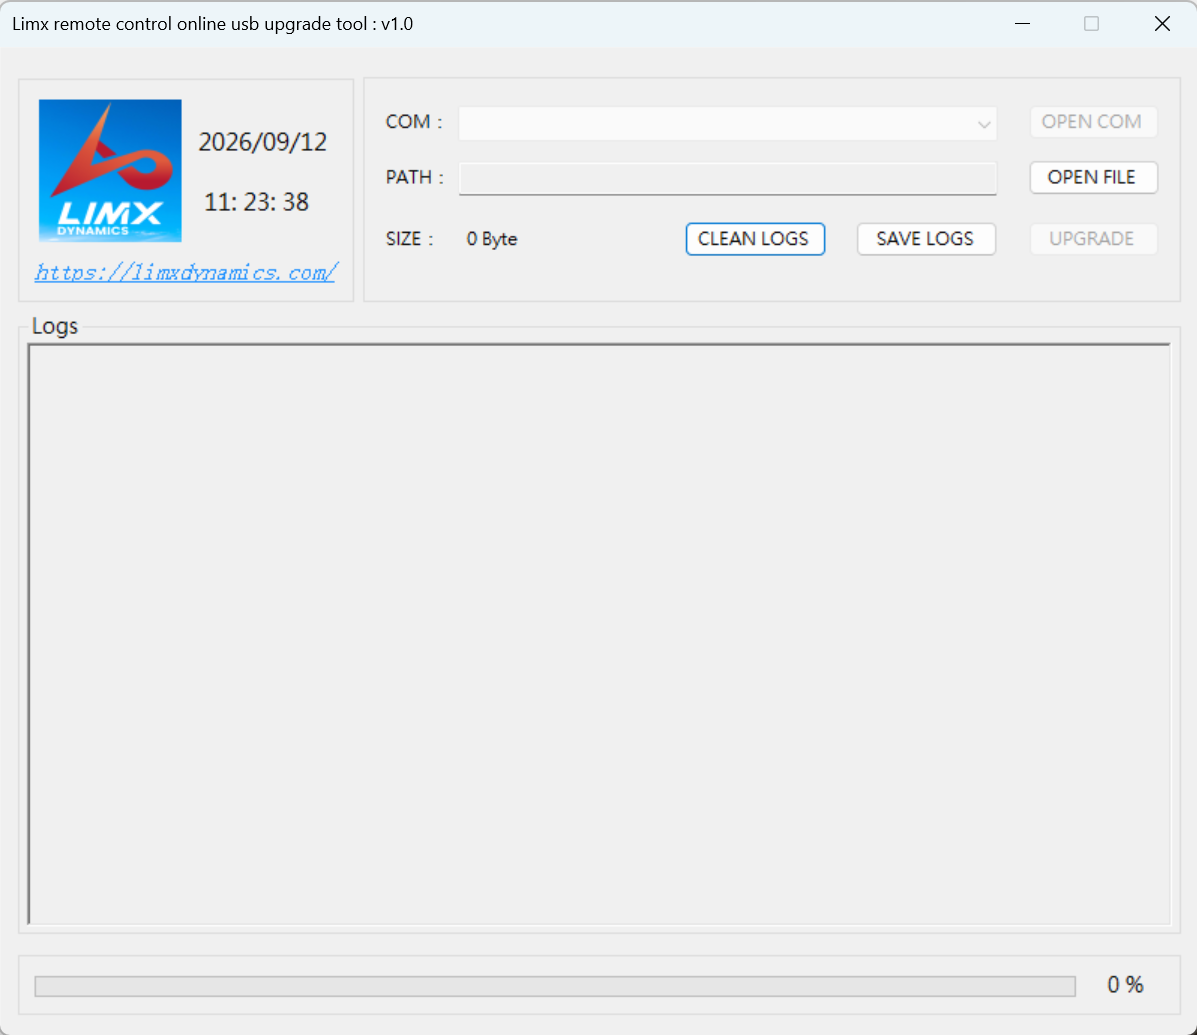
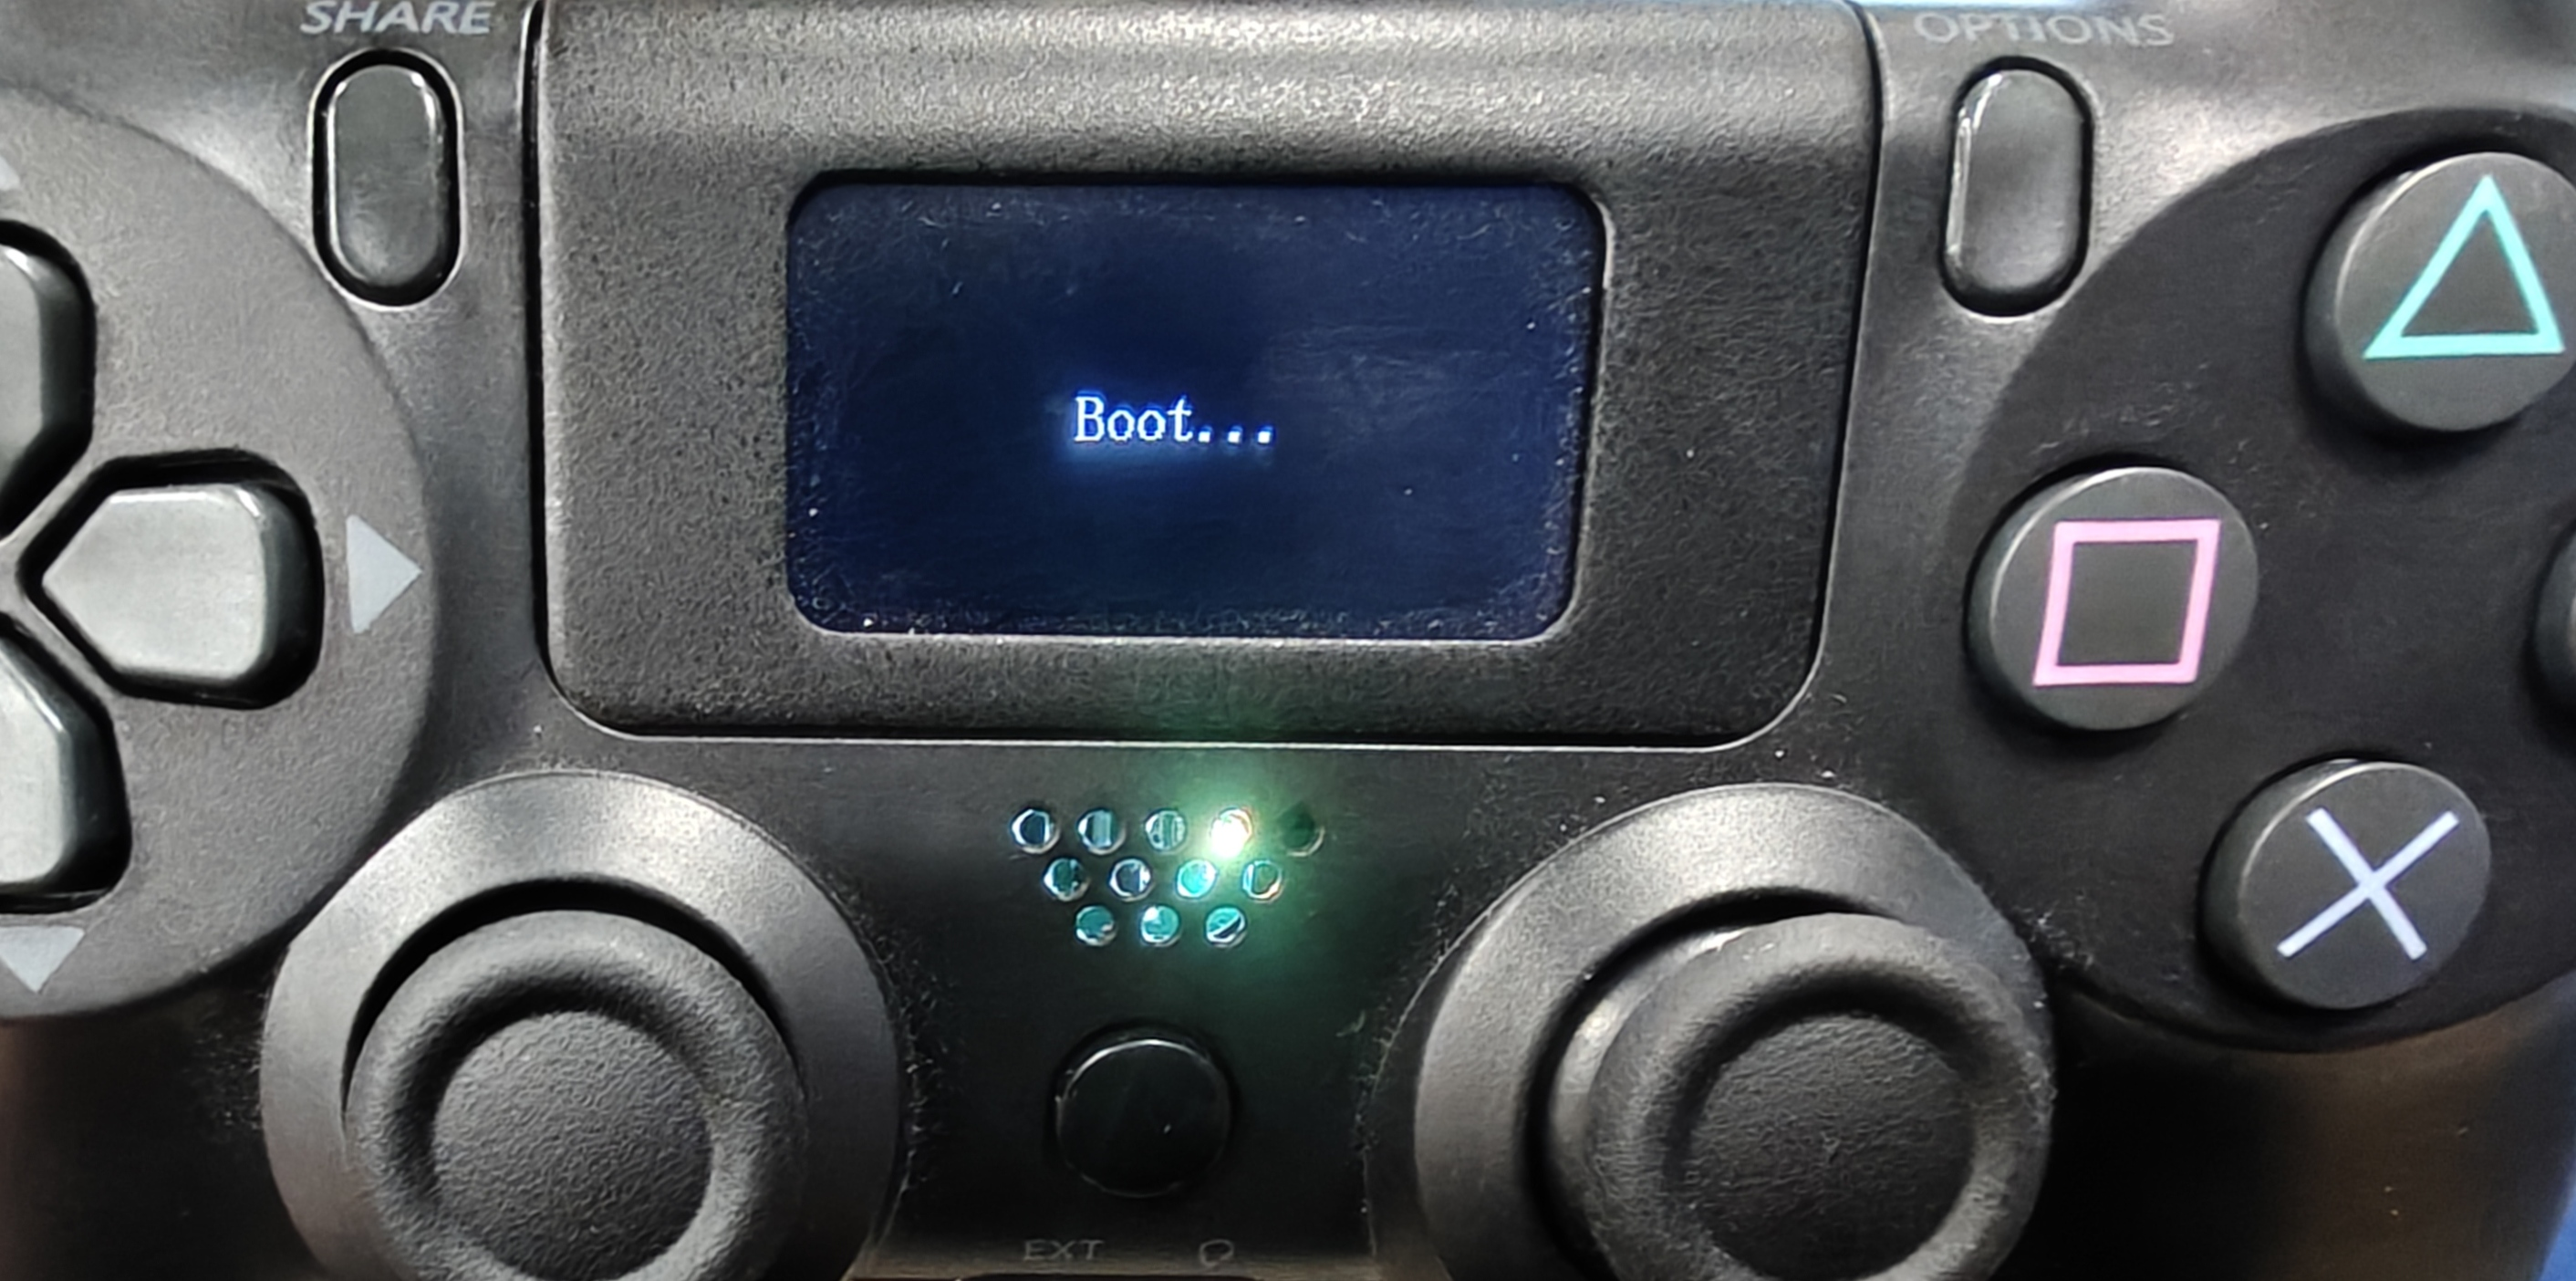
取出遥控器充电线,连接待升级遥控器和windows电脑。在遥控器关机状态下按住”左摇杆+power键“,遥控器会进入Boot状态
在COM一栏中选择遥控器的设备号,然后点击“OPEN COM”以打开遥控器串口
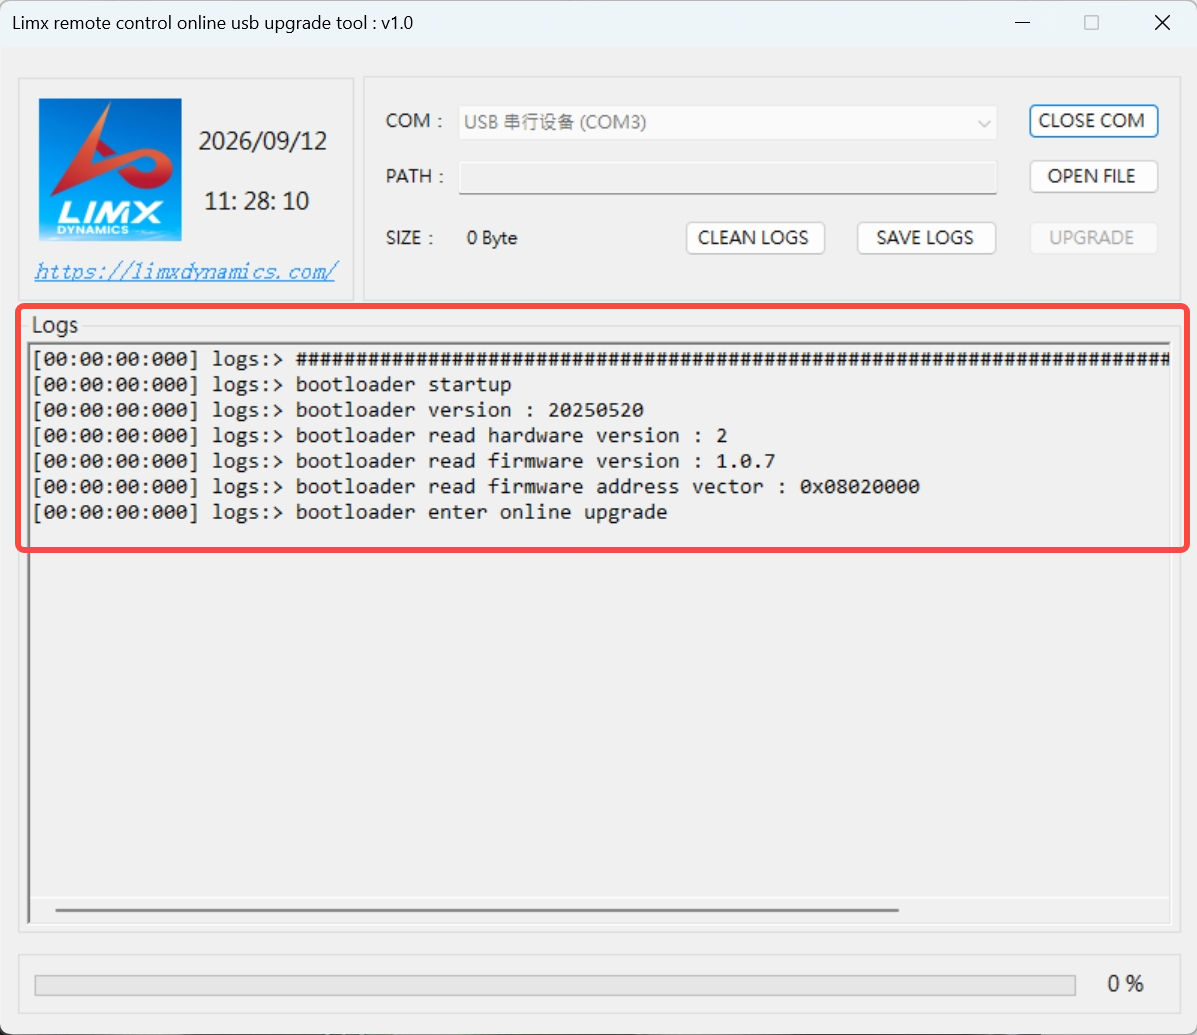
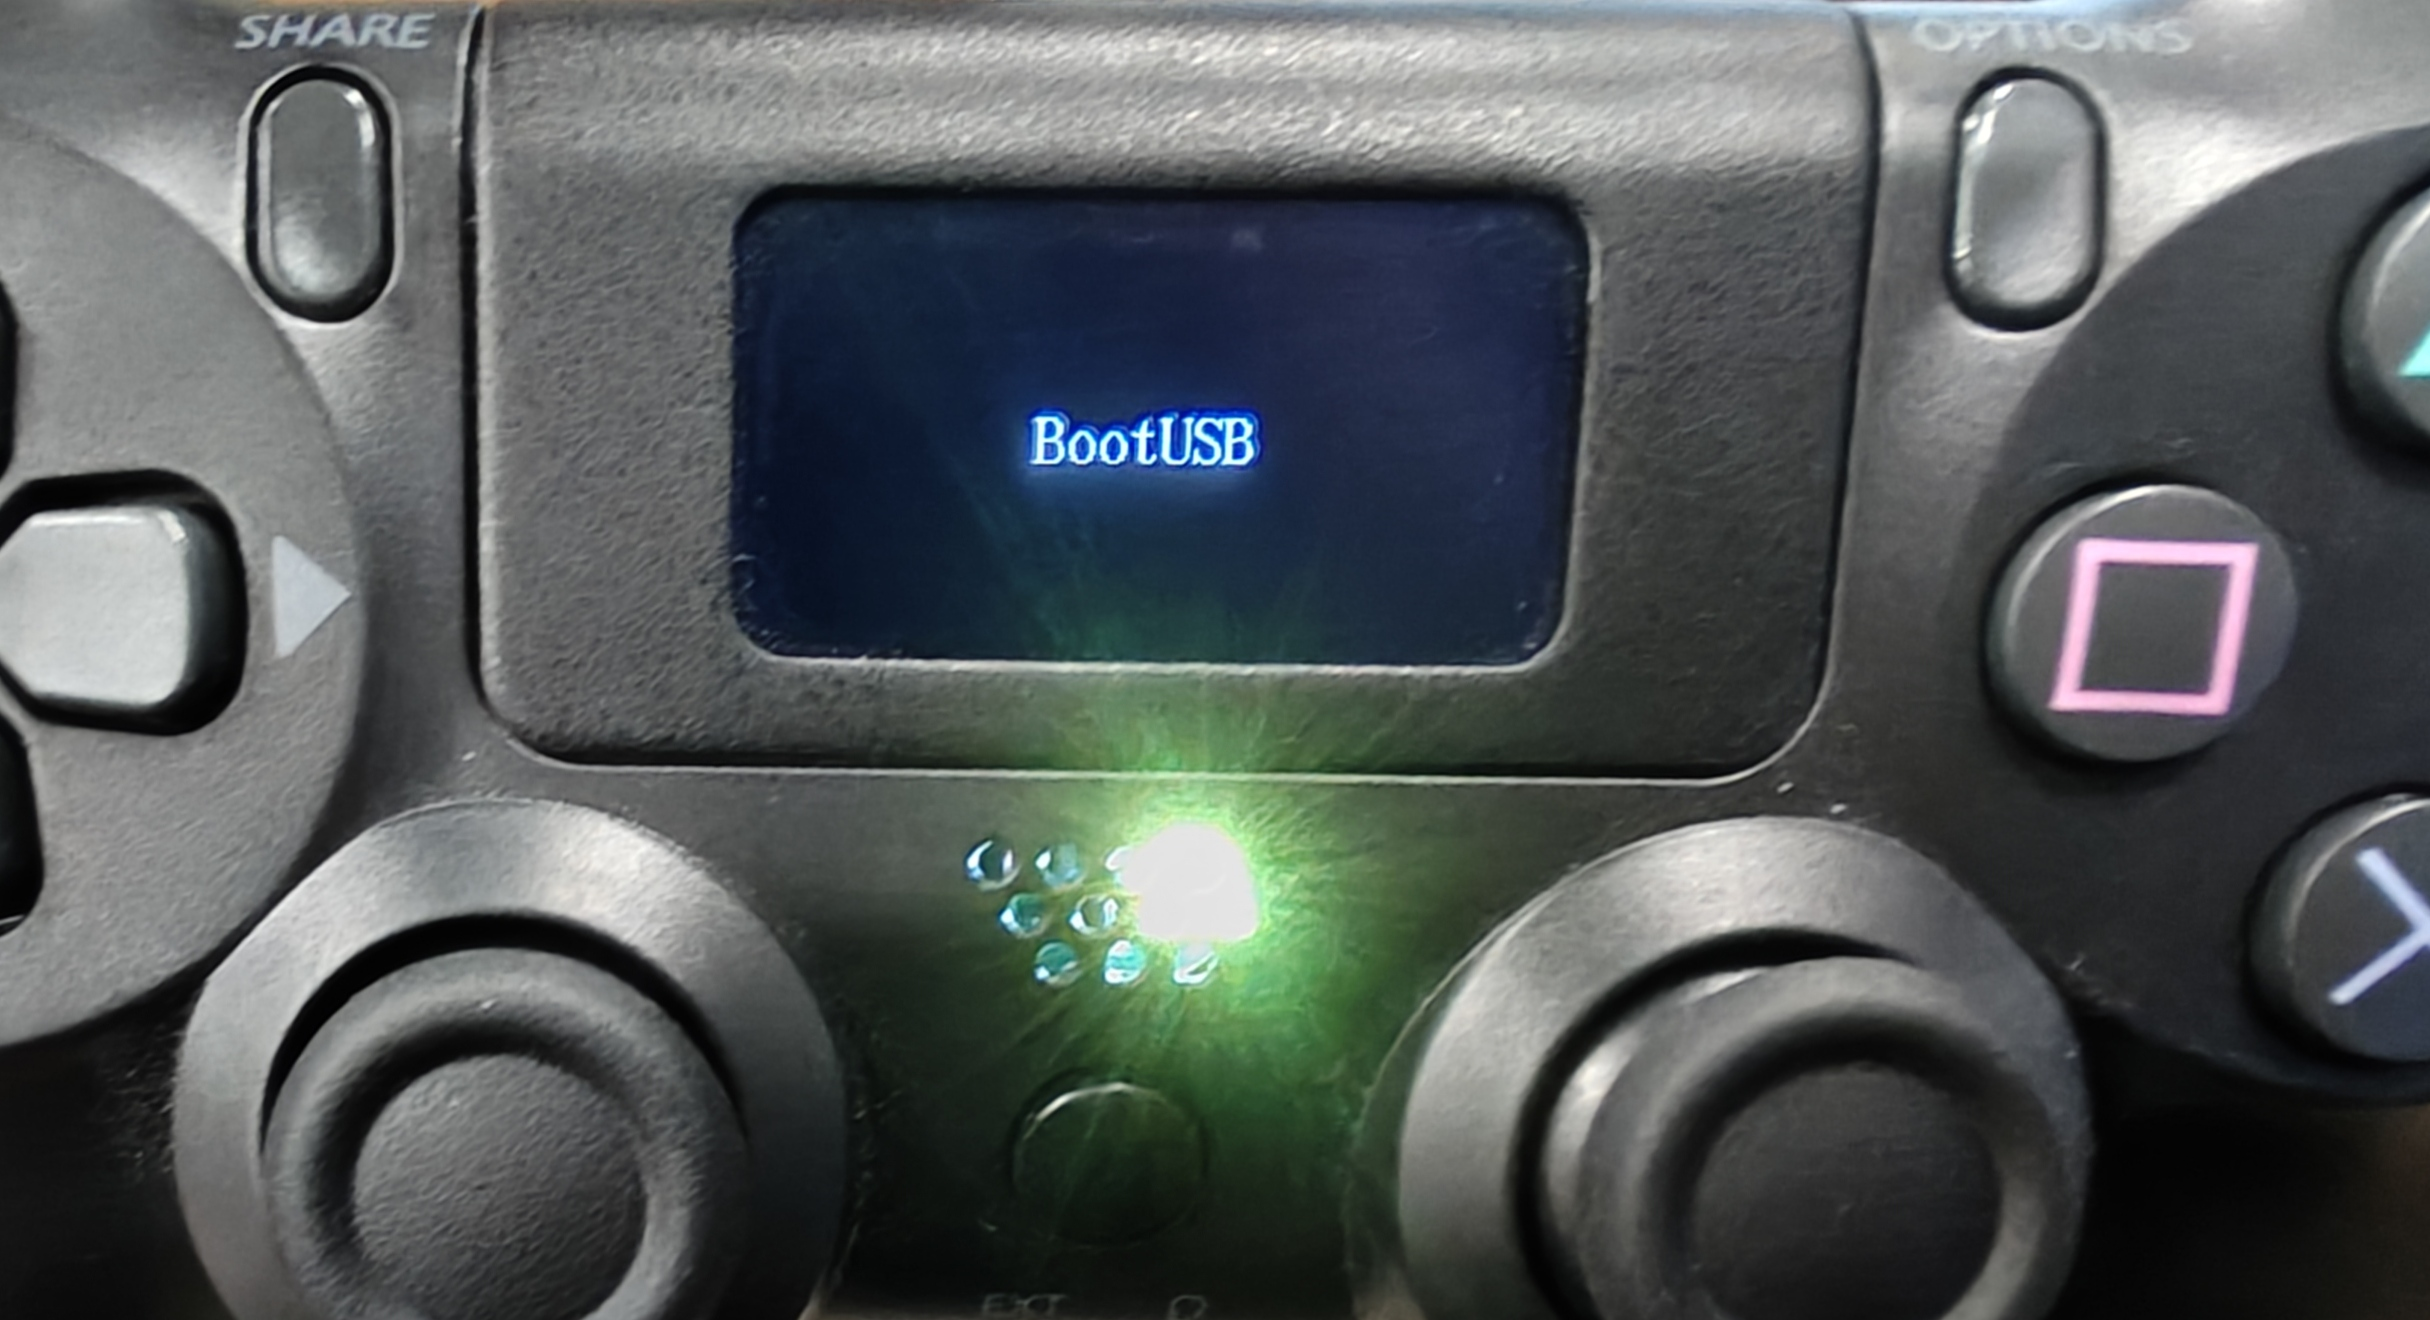
打开遥控器串口后,可以看到遥控器log信息,同时遥控器屏幕中显示的状态也切换为“BootUSB”
在官网下载最新的遥控器固件,保存到本地。然后点击“OPEN FILE”,选择下载好的新固件
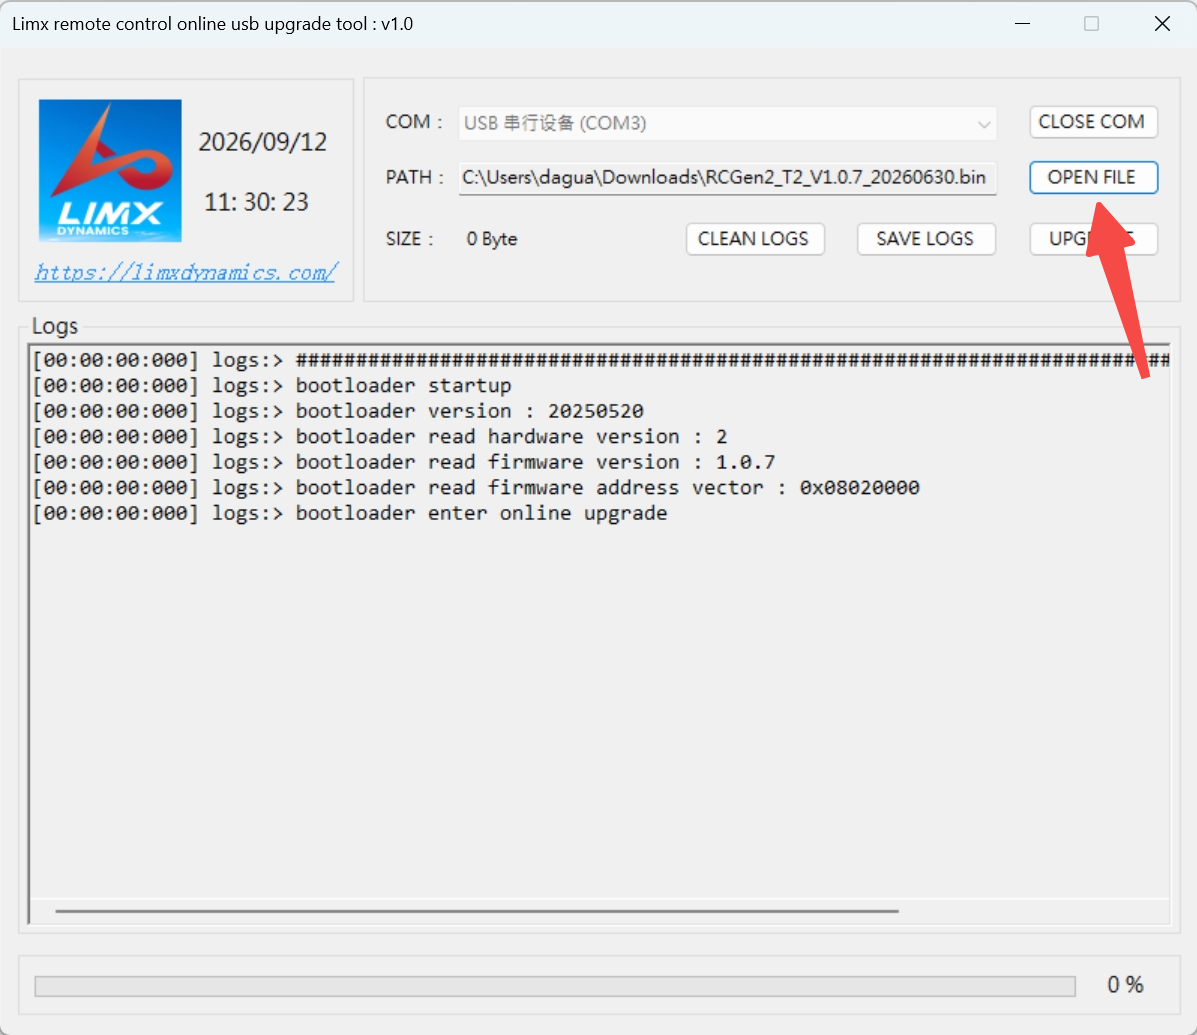
点击“UPGRADING”,即可开始升级固件
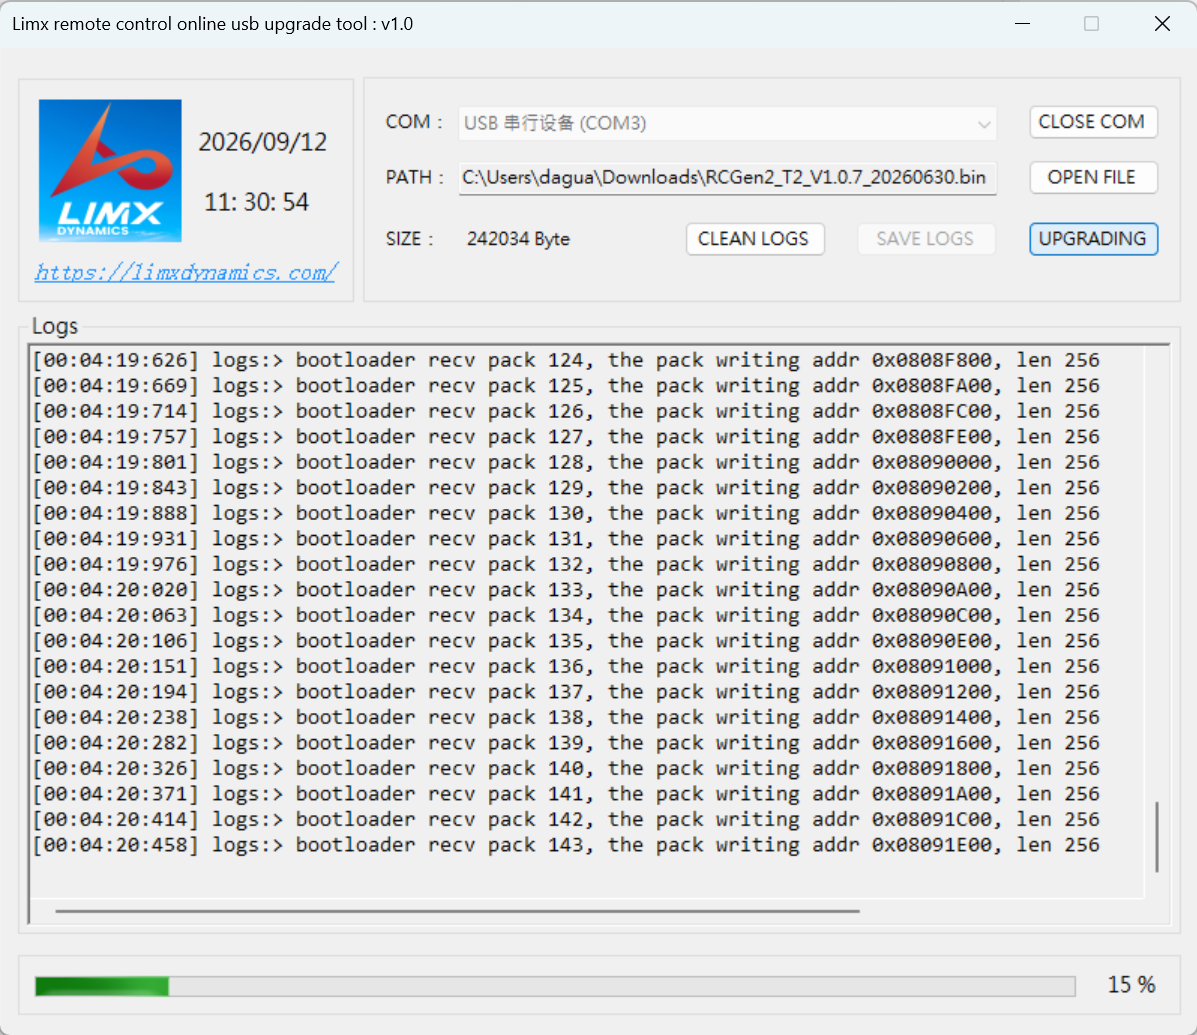
升级成功后会弹出提示
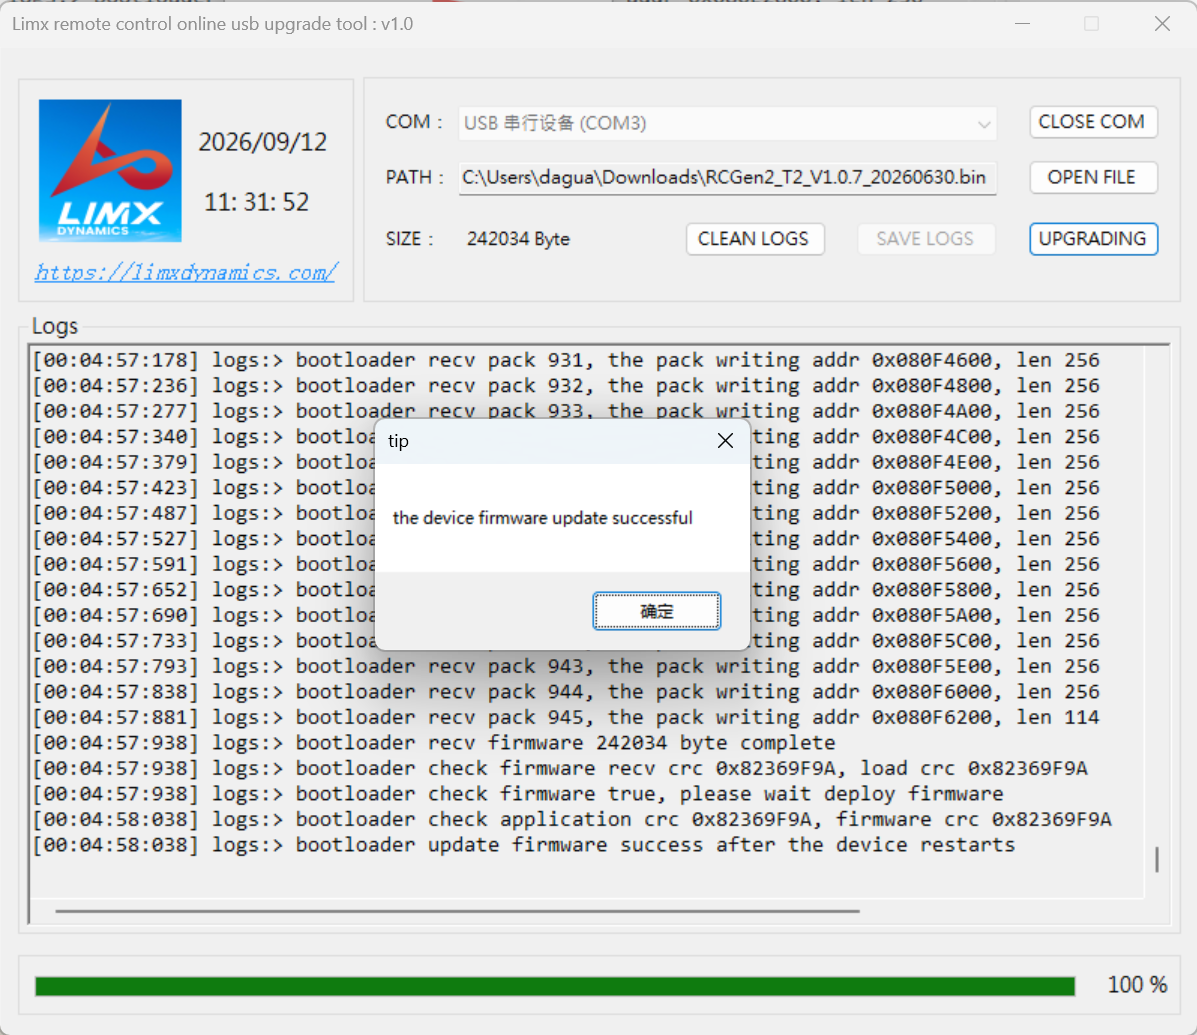
此时长按关机键即可关机,重启后可再次核验升级后的遥控器固件版本。方法是双击遥控器power键进入设置页面,按上下键调整选项选定第一项
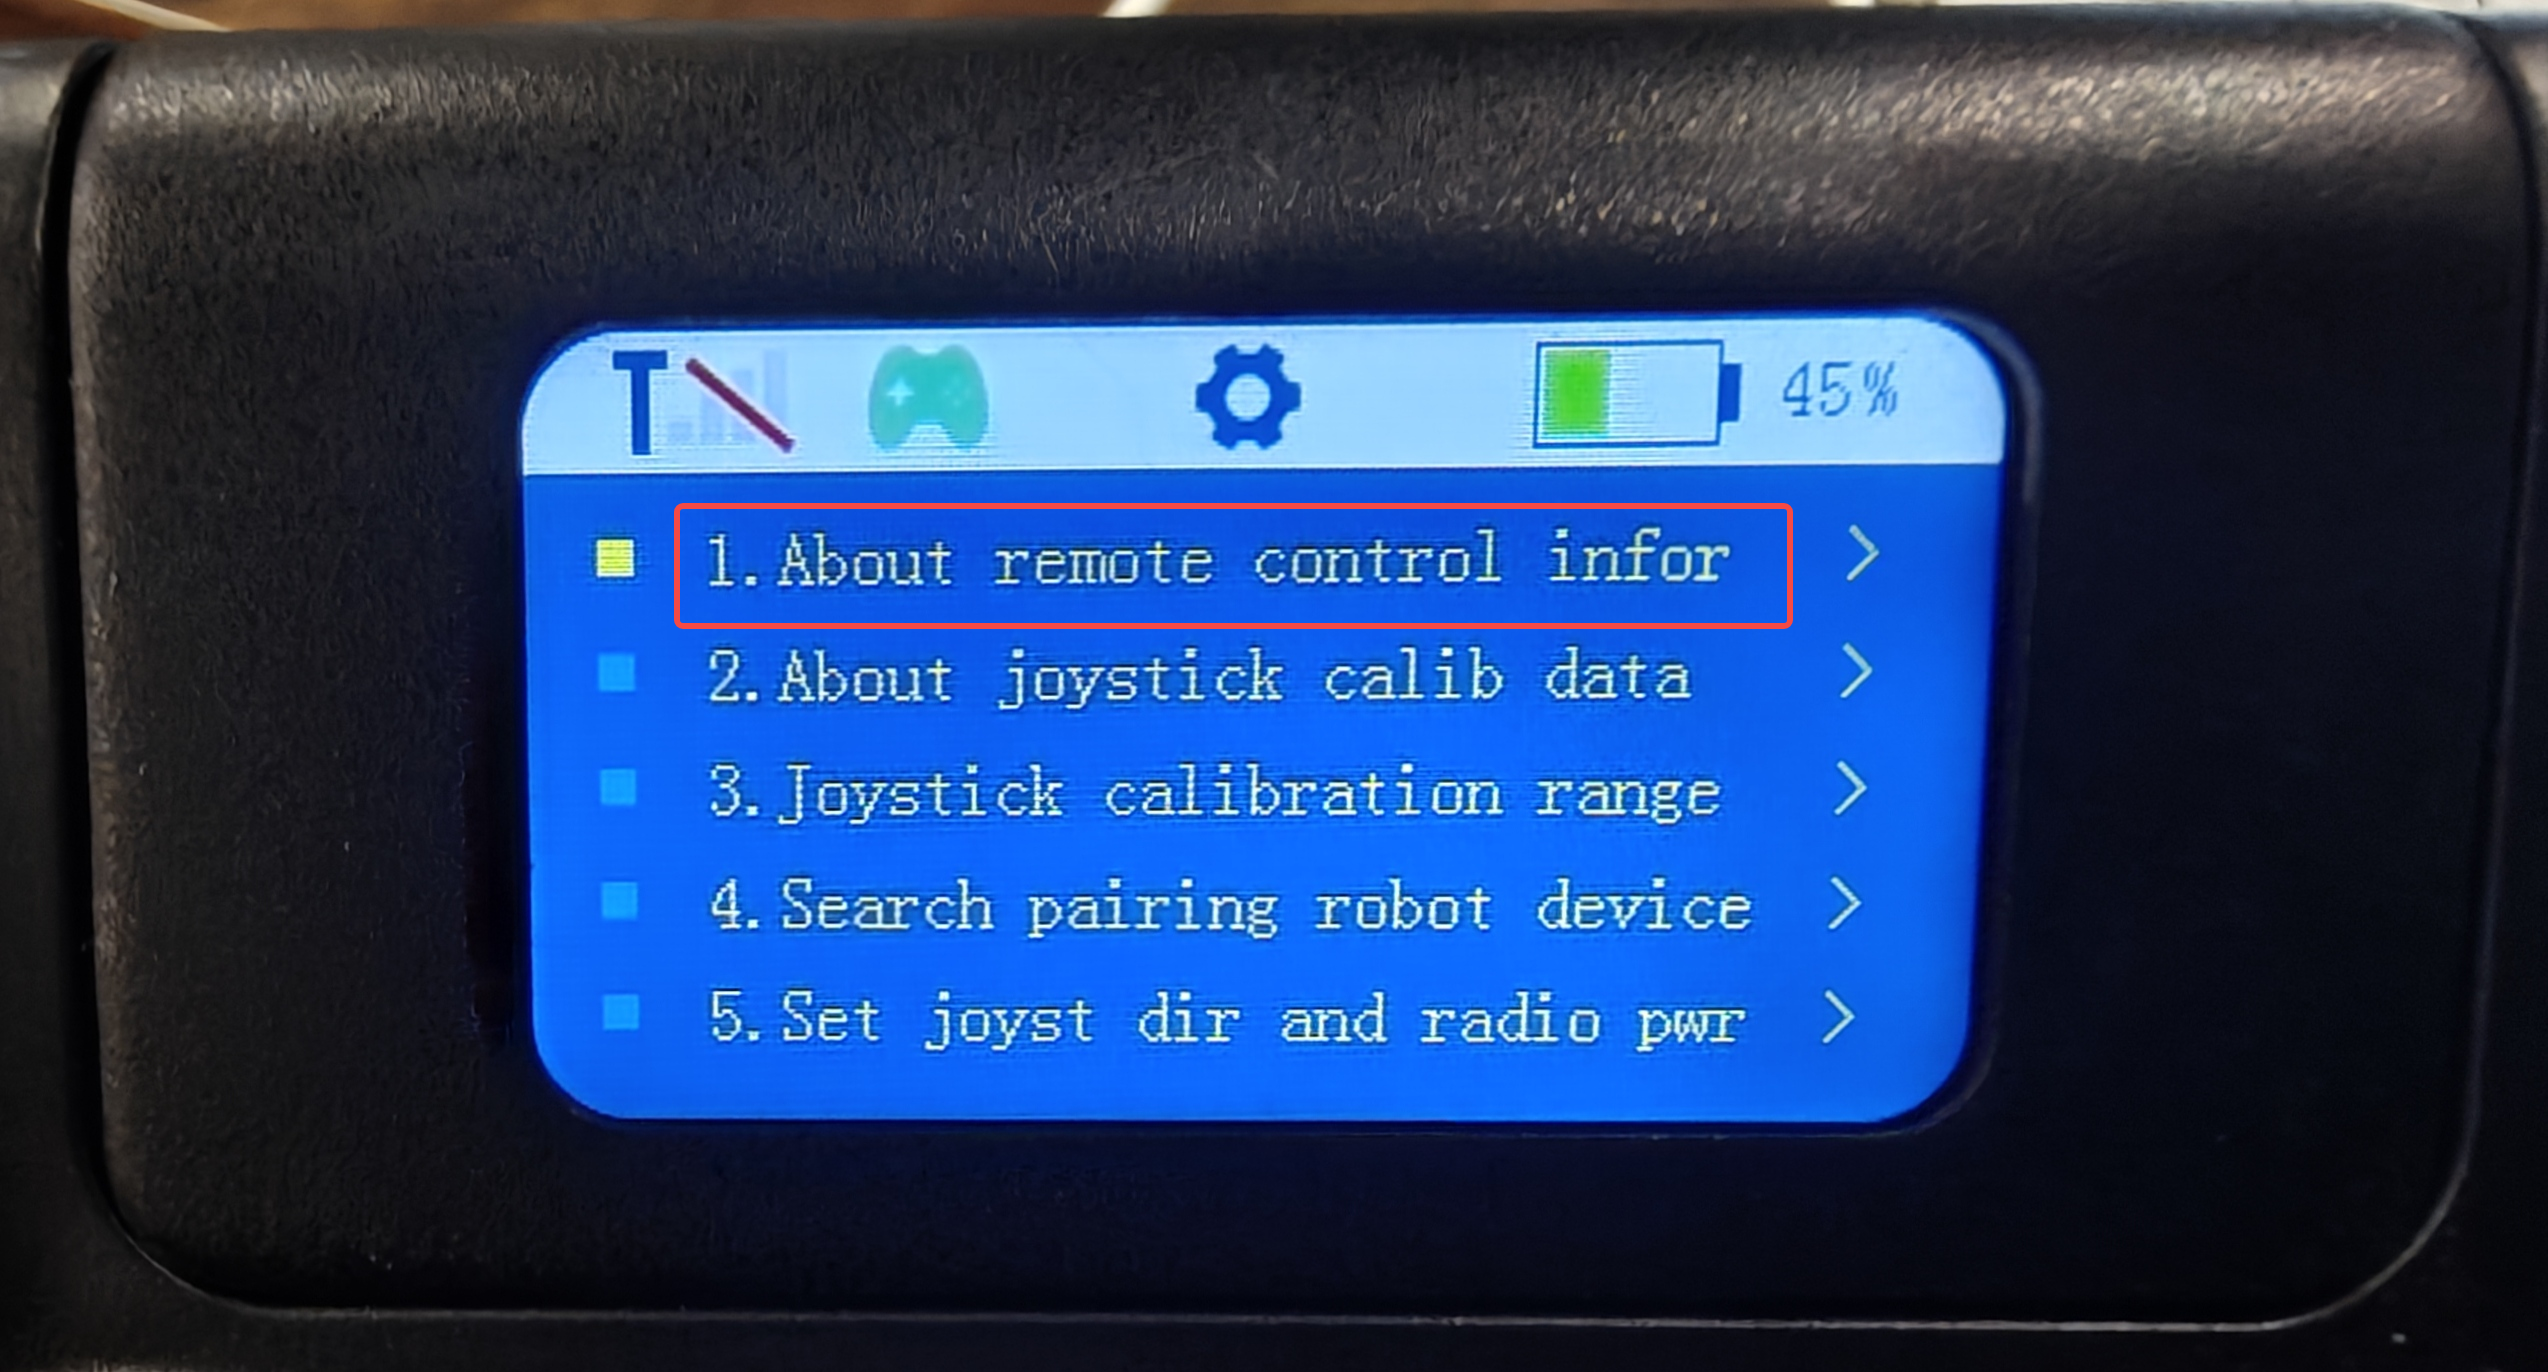
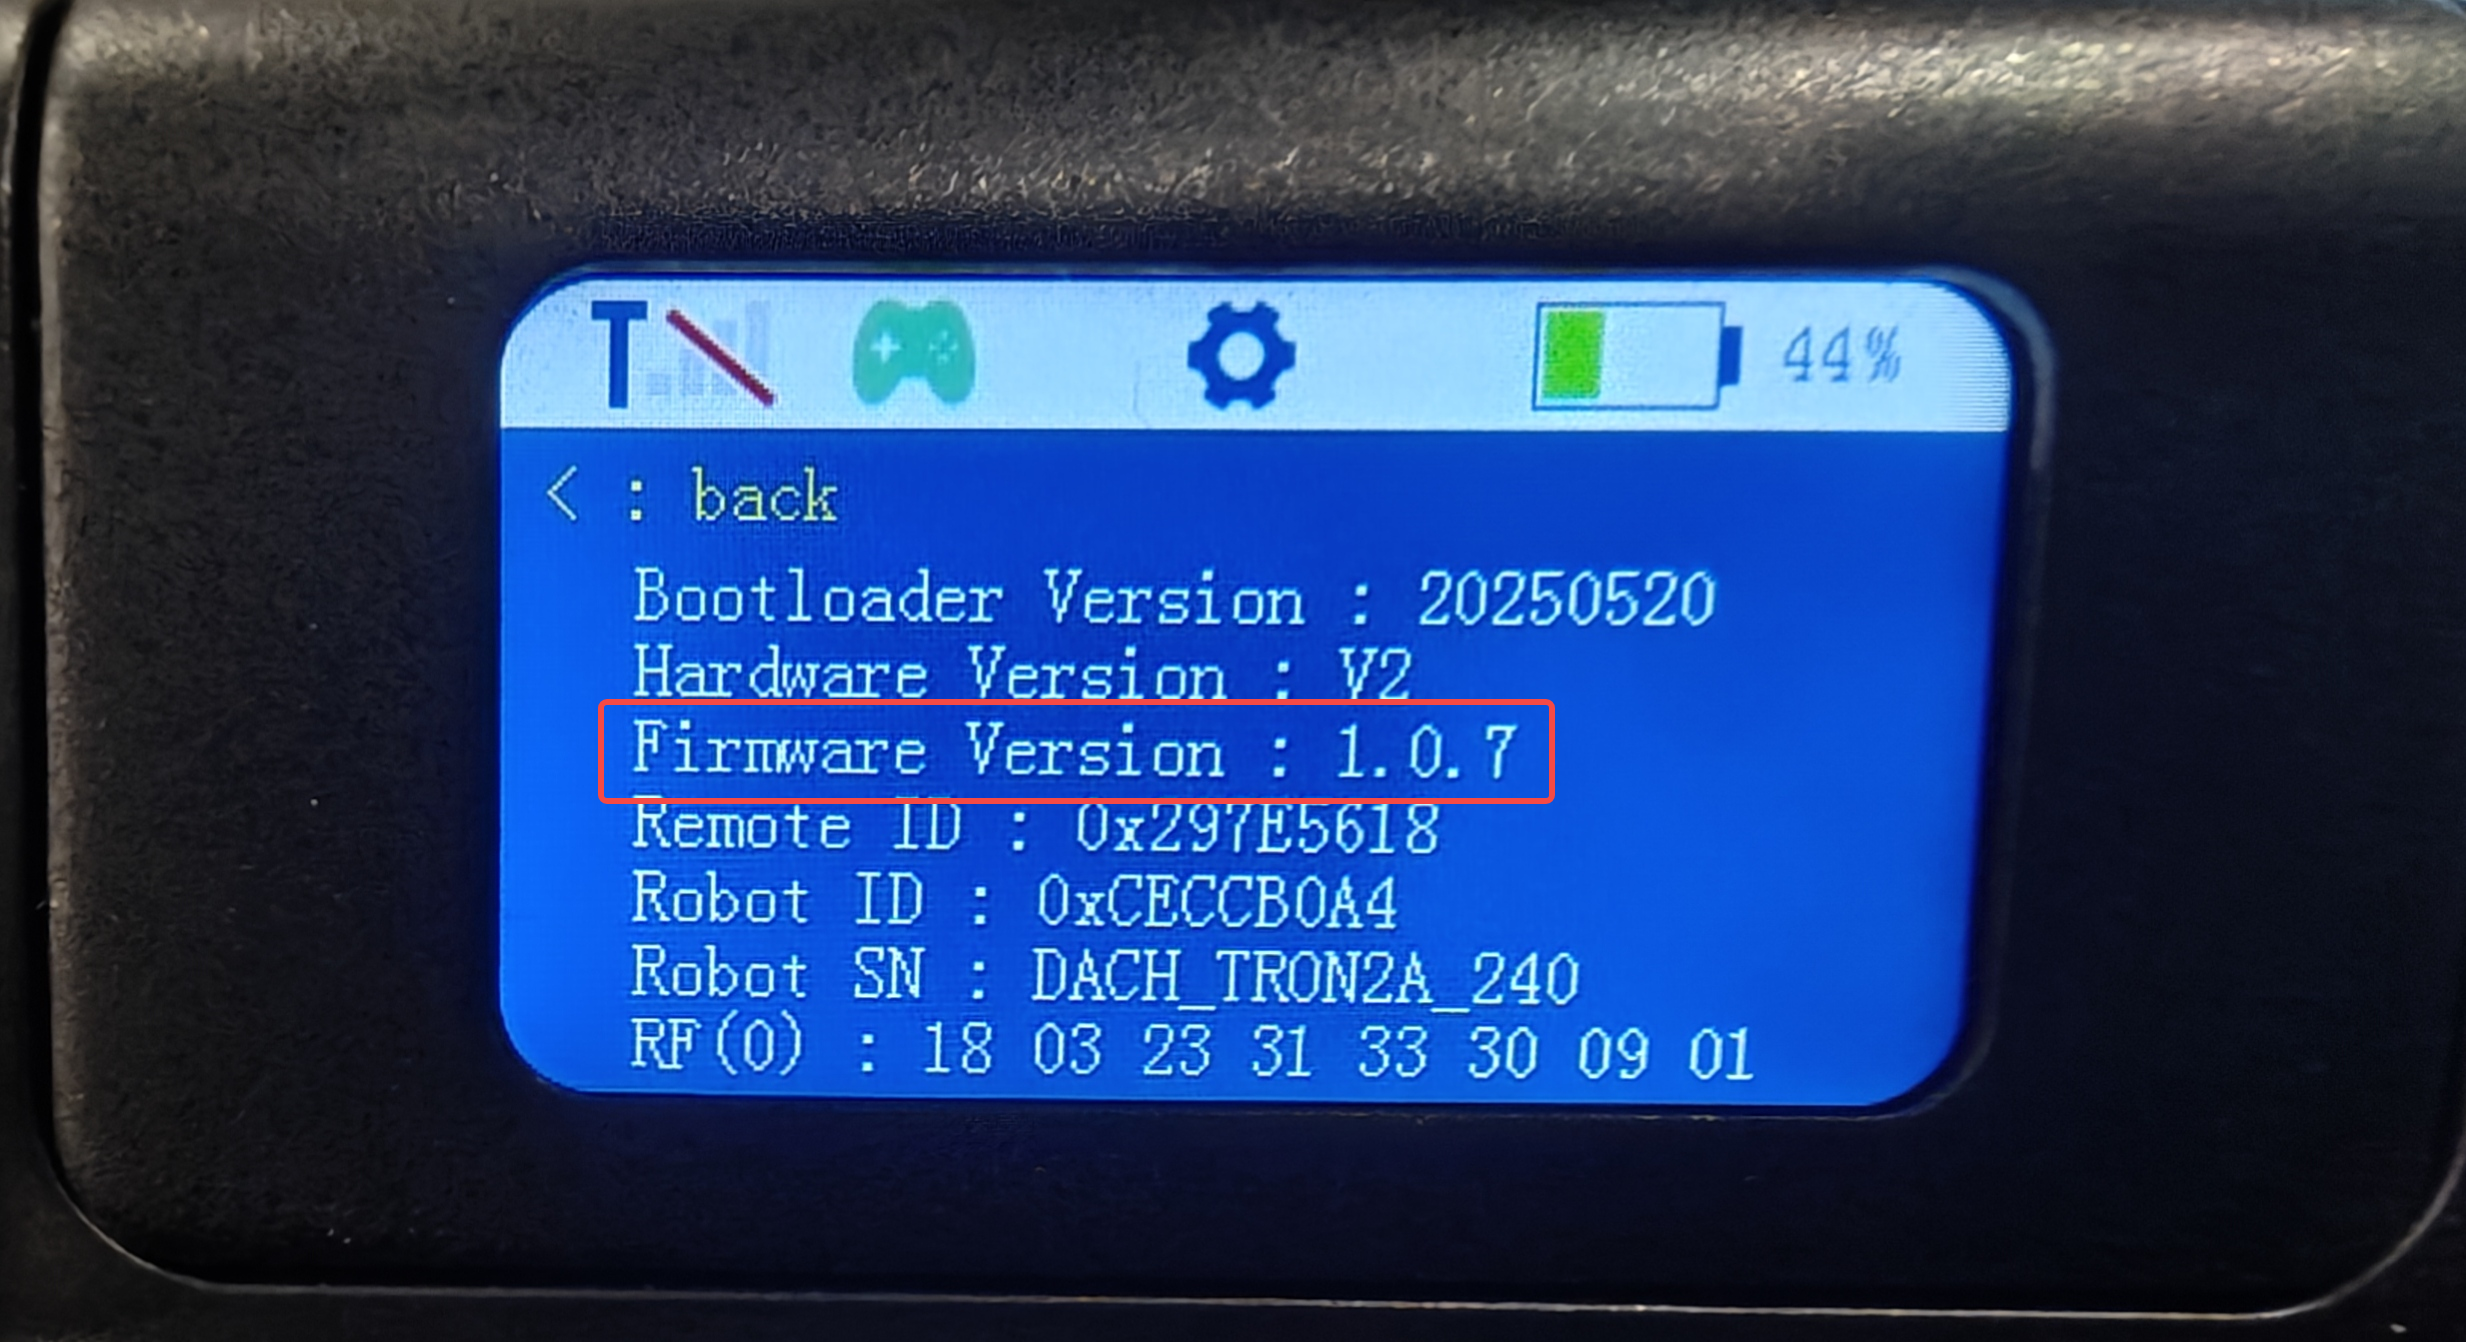
按右键进入,即可看到遥控器相关信息。其中“Firmware Version”即为遥控器当前固件版本号
8 日志导出
- 连接机器人 Wi-Fi,密码:
12345678。 - 在浏览器地址栏输入:http://10.192.1.2:8090 进入日志管理界面。
- 导出问题出现时间的 log 文件和 bag 文件。
9 日常保养与维护
9.1 清洁存放
- 建议定期或在粉尘较多环境下操作后,使用干净的超纤布进行表面清洁。
- 建议使用专门为 TRON 2 机器人设计的运输箱来存放及运输,防止冲击和振动。
9.2 检查保养
- 外观保养:清洁关节部位灰尘,检查螺丝是否松动。
- 软件更新:及时升级官方固件,修复潜在系统漏洞,优化运动算法。
- 电池包:存放前充电至 50%-60%(避免满电或亏电),每 3 个月补电至相同区间。
- 遥控器:保持接口清洁,存放时摇杆未受外力,定期检查抗干扰。