1. 产品概述
1.1 简介
逐际动力 Tron2 机器人配套数据采集软件是默认部署在外接开发拓展模块上的本地管理端,可用于:
-
实时可视化:在浏览器查看相机画面、关节状态等遥测信息,用于确认数据源与 ROS 话题发布正常。
-
数据录制:配置并启动/停止录制,将 ROS 1/2 数据录制写入本地数据目录。
-
与云端数据平台联动:管理本地录制数据(下载/删除/查看元数据/导出),并与云端数据平台联动(采集任务、自动上传等)。
1.2 网络连接方法
1.2.1 方法一:开发电脑直连开发拓展模块
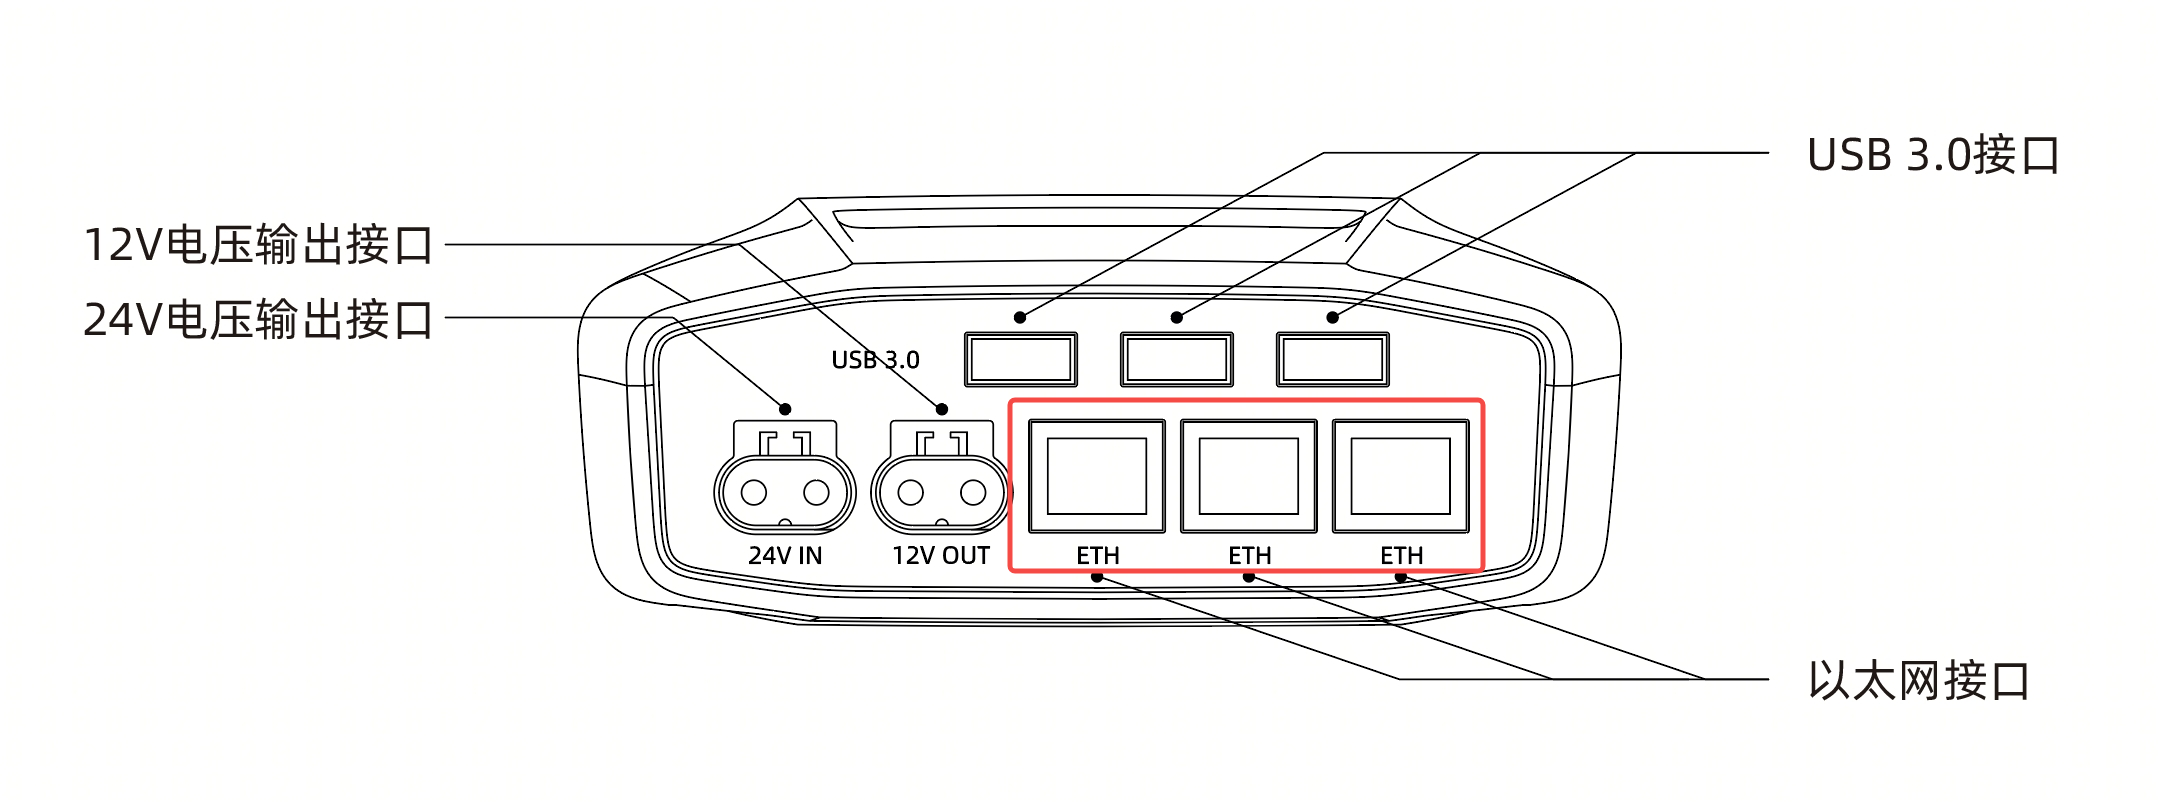
开发电脑通过网线连接到外接开发拓展模块的任意以太网接口,
然后访问固定IP https://10.192.1.4/
1.2.2 方法二:通过Tron2连接开发拓展模块
基于Tron2机器人本身的路由功能:
-
确认外接开发拓展模块已经通过网线连接了Tron2机器人本体;
-
将开发电脑连接机器人本体的WIFI;
-
开发电脑访问固定IP:https://10.192.1.4/
1.2.3 方法三:开发拓展模块连接外部互联网
基于家用/办公的可以联外部互联网的网线,可实现边采集边上传到云端数据平台回放,标注和导出。
-
另取网线一端连接开发拓展模块的任意以太网接口(ETH),另一端连接有外部互联网的路由器LAN口
-
通过控制页面登录到云端数据平台,并安装好自动上传服务即可。
该网口是动态DHCP分配的IP,无需配置网络,只要路由器开启DHCPv4服务即可(一般都会默认开启)。
1.3 软件访问入口
通过浏览器访问:https://<机器人IP>/(默认使用 https://10.192.1.4/ )
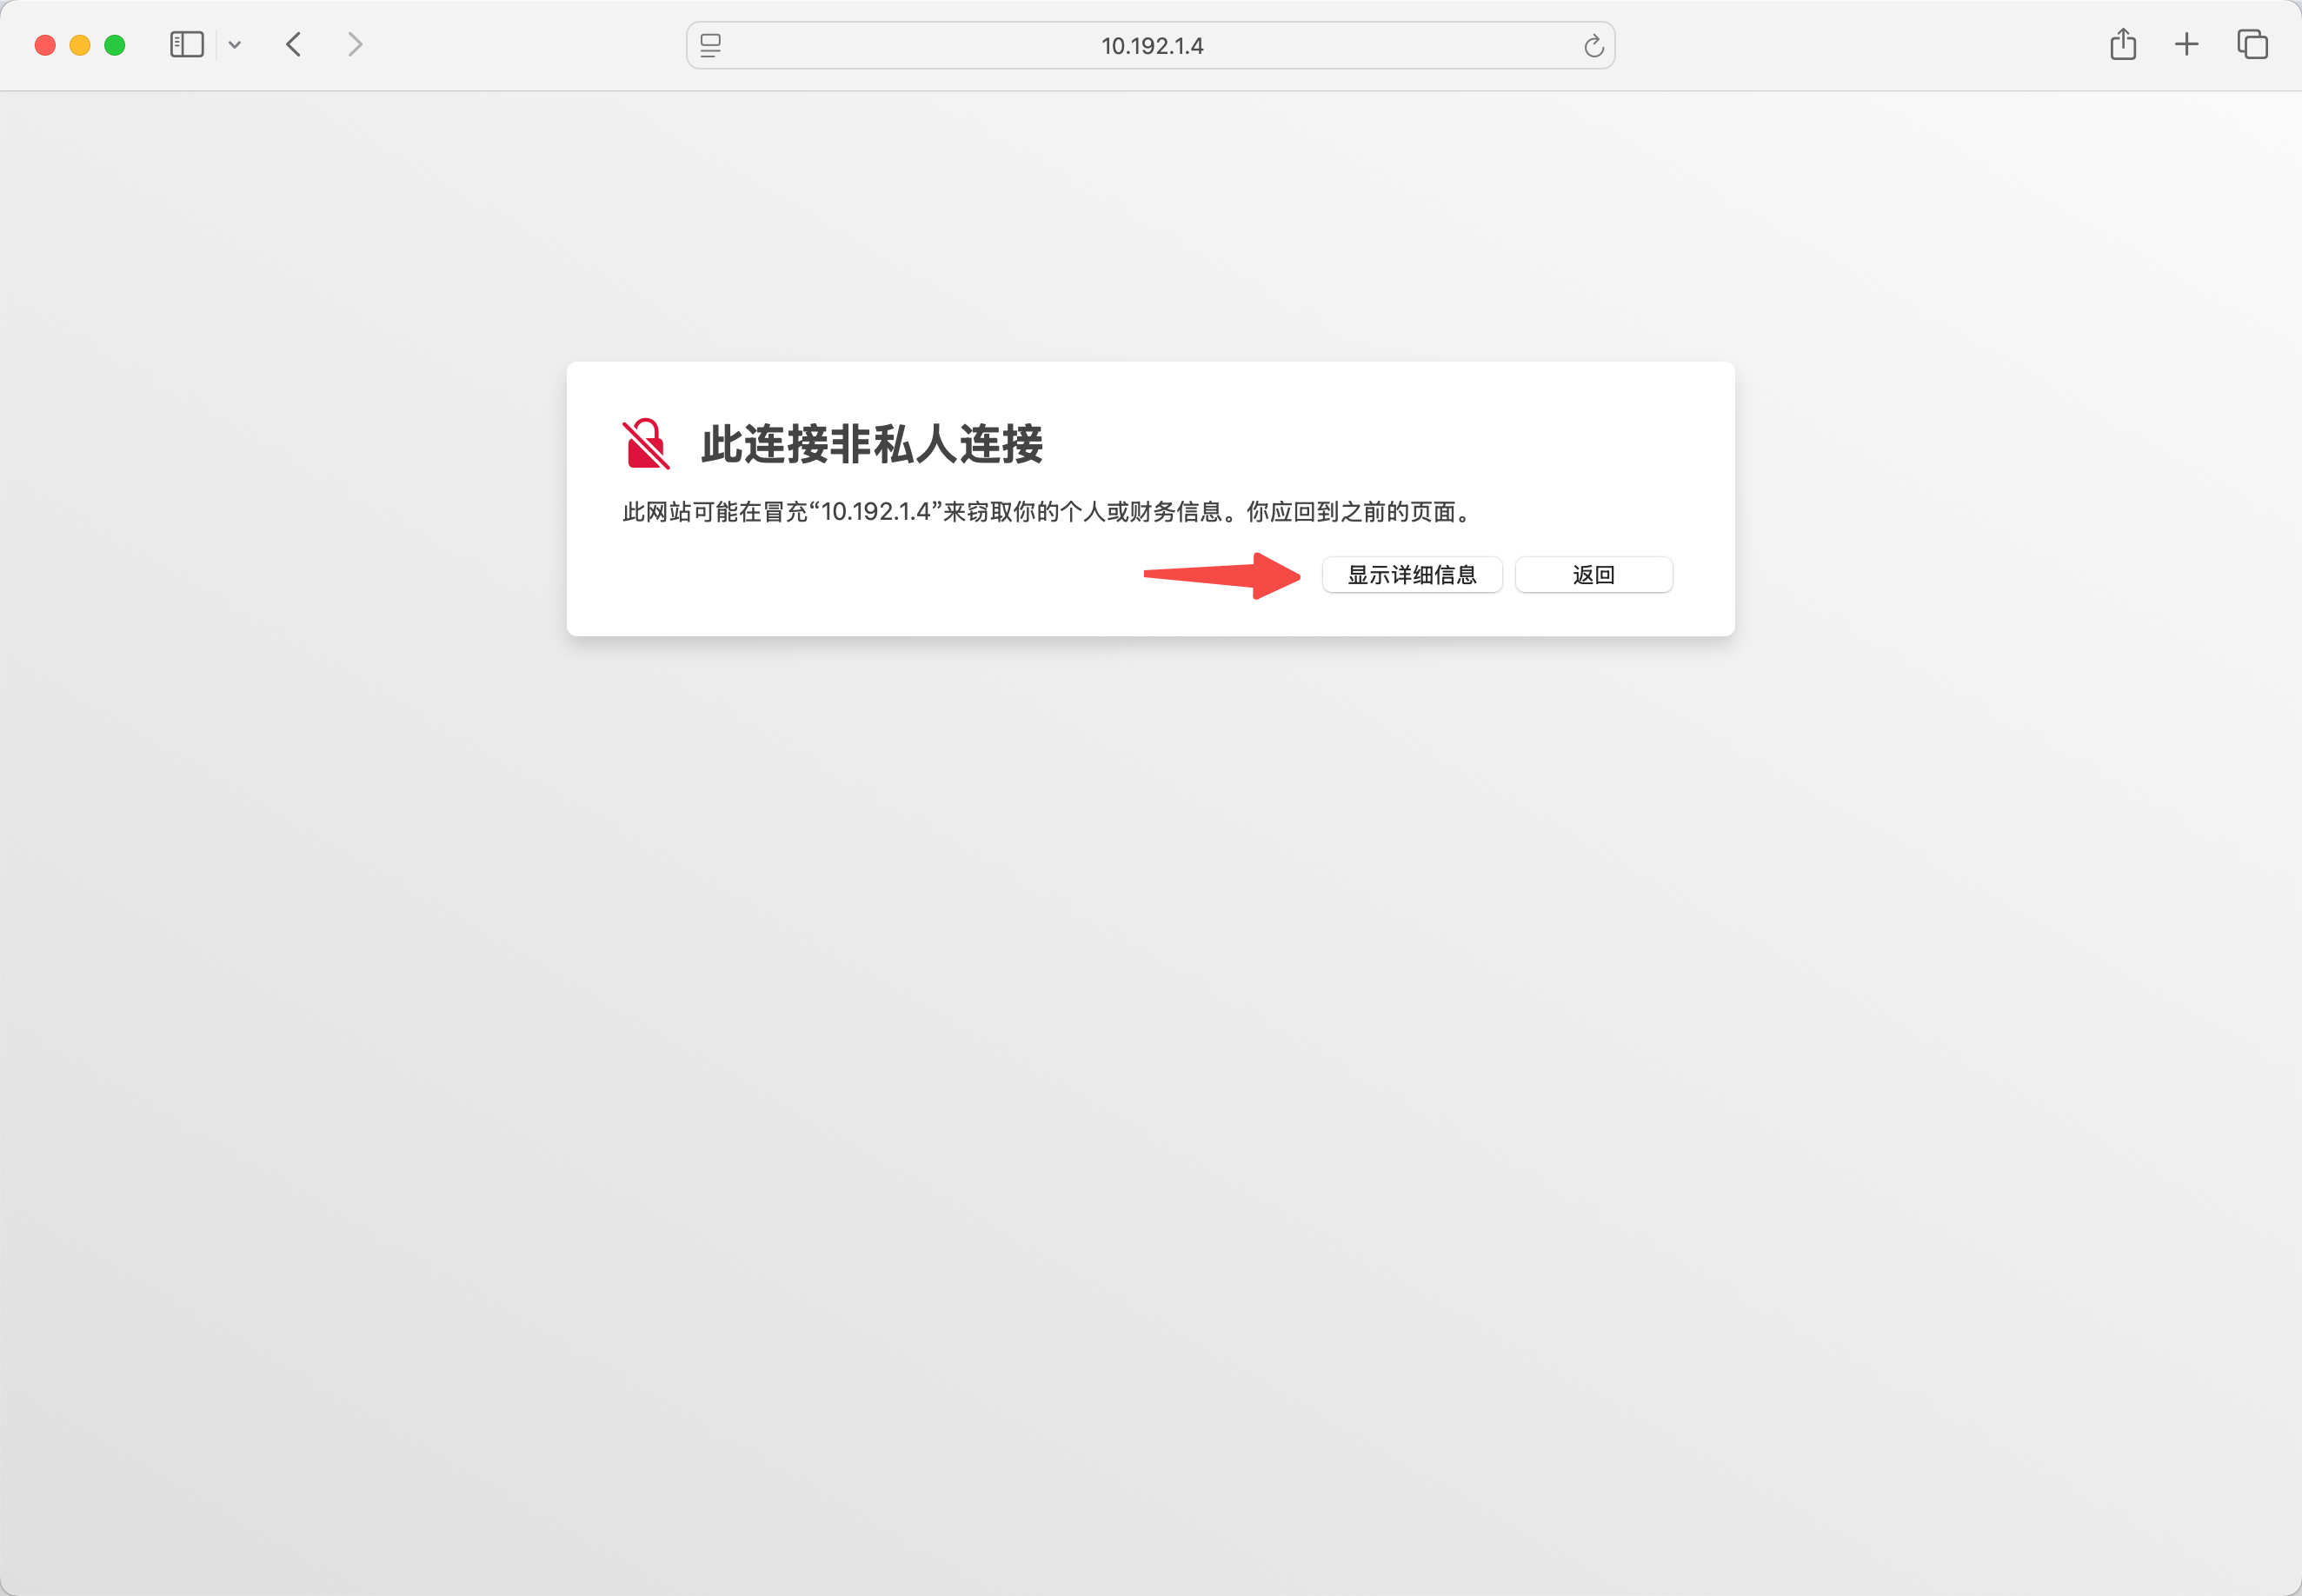
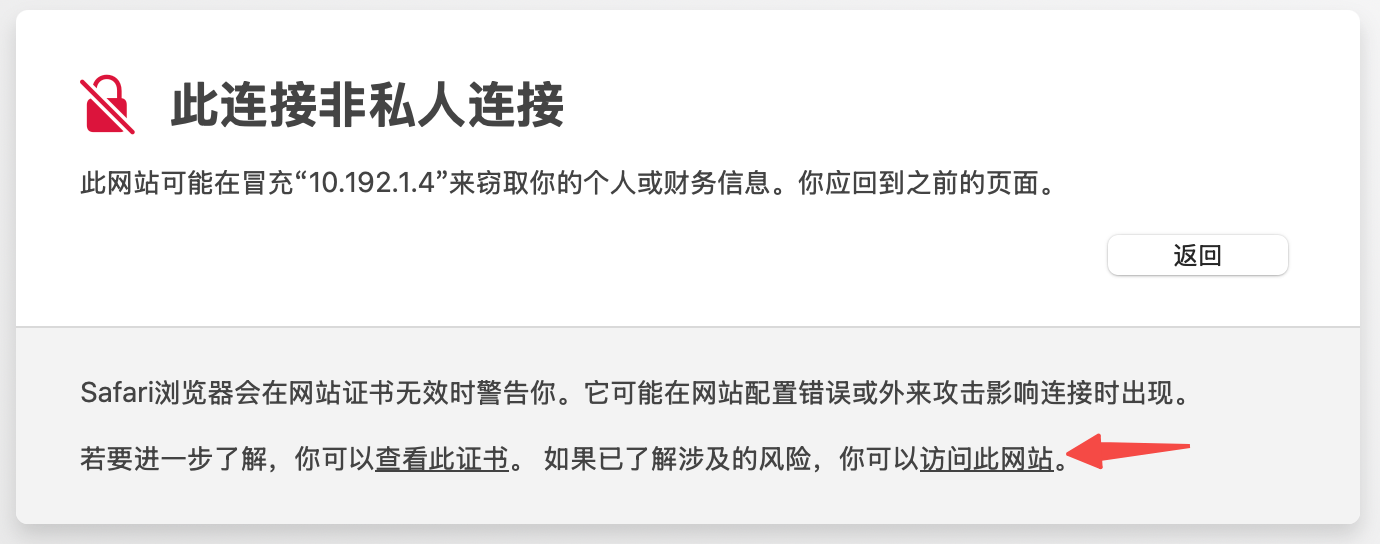
通过 https 访问IP地址的方式,浏览器一般都会提示证书错误,这是正常的情况,因为证书是为域名签发的。请点击 高级/详情 -> 继续 来访问:
1.4 功能边界
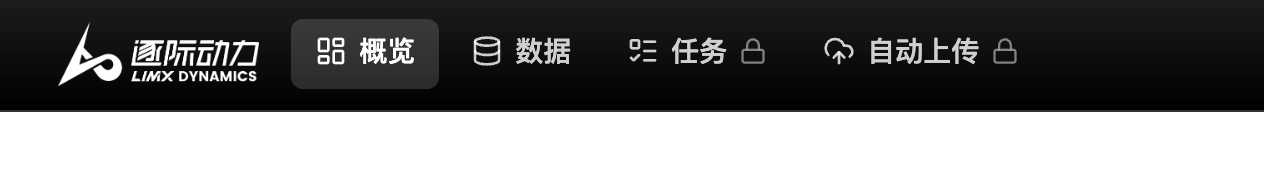
-
本地能力(无需登录):
概览(首页)、数据 -
平台能力(需登录云端数据平台):
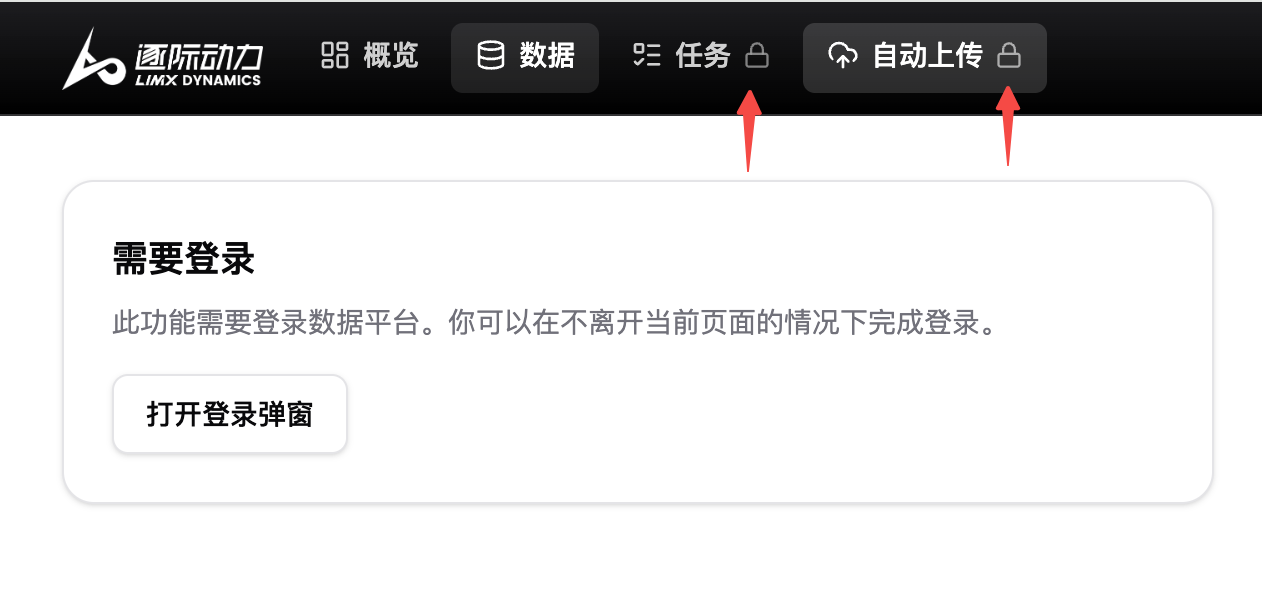
任务、自动上传
1.5 数据采集目录说明
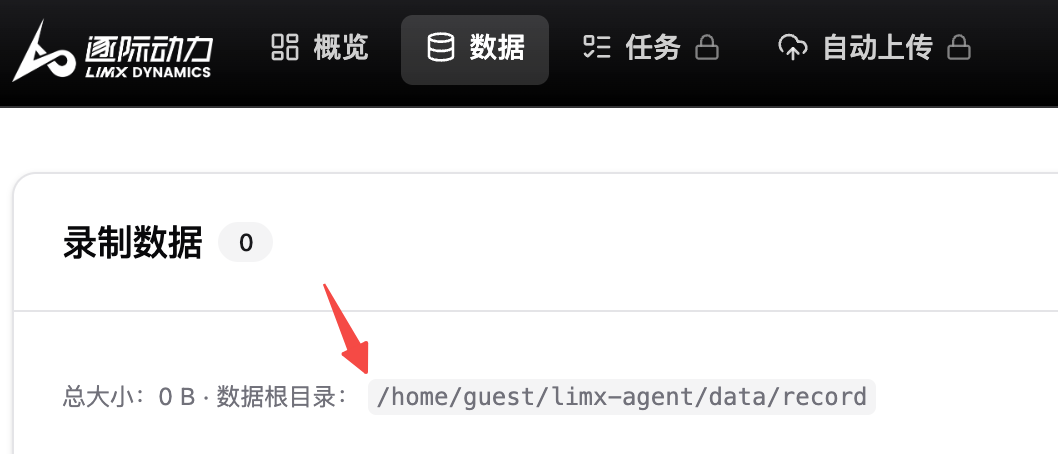
- 采集的数据目录:录制数据在宿主机上的存储路径默认是
/home/guest/limx-agent/data/record。数据页面会展示具体路径:
- 导出LeRobot的数据目录:导出的LeRobot数据存储在
/home/guest/limx-agent/data/lerobot/
2. 概览页面
可以在本页面完成“实时数据查看配置并录制 + 快速查看今日产出 + 关注磁盘风险”。
2.1 实时可视化(相机画面 + JointState折线图)
你会看到一个实时可视化区域,通常包含:
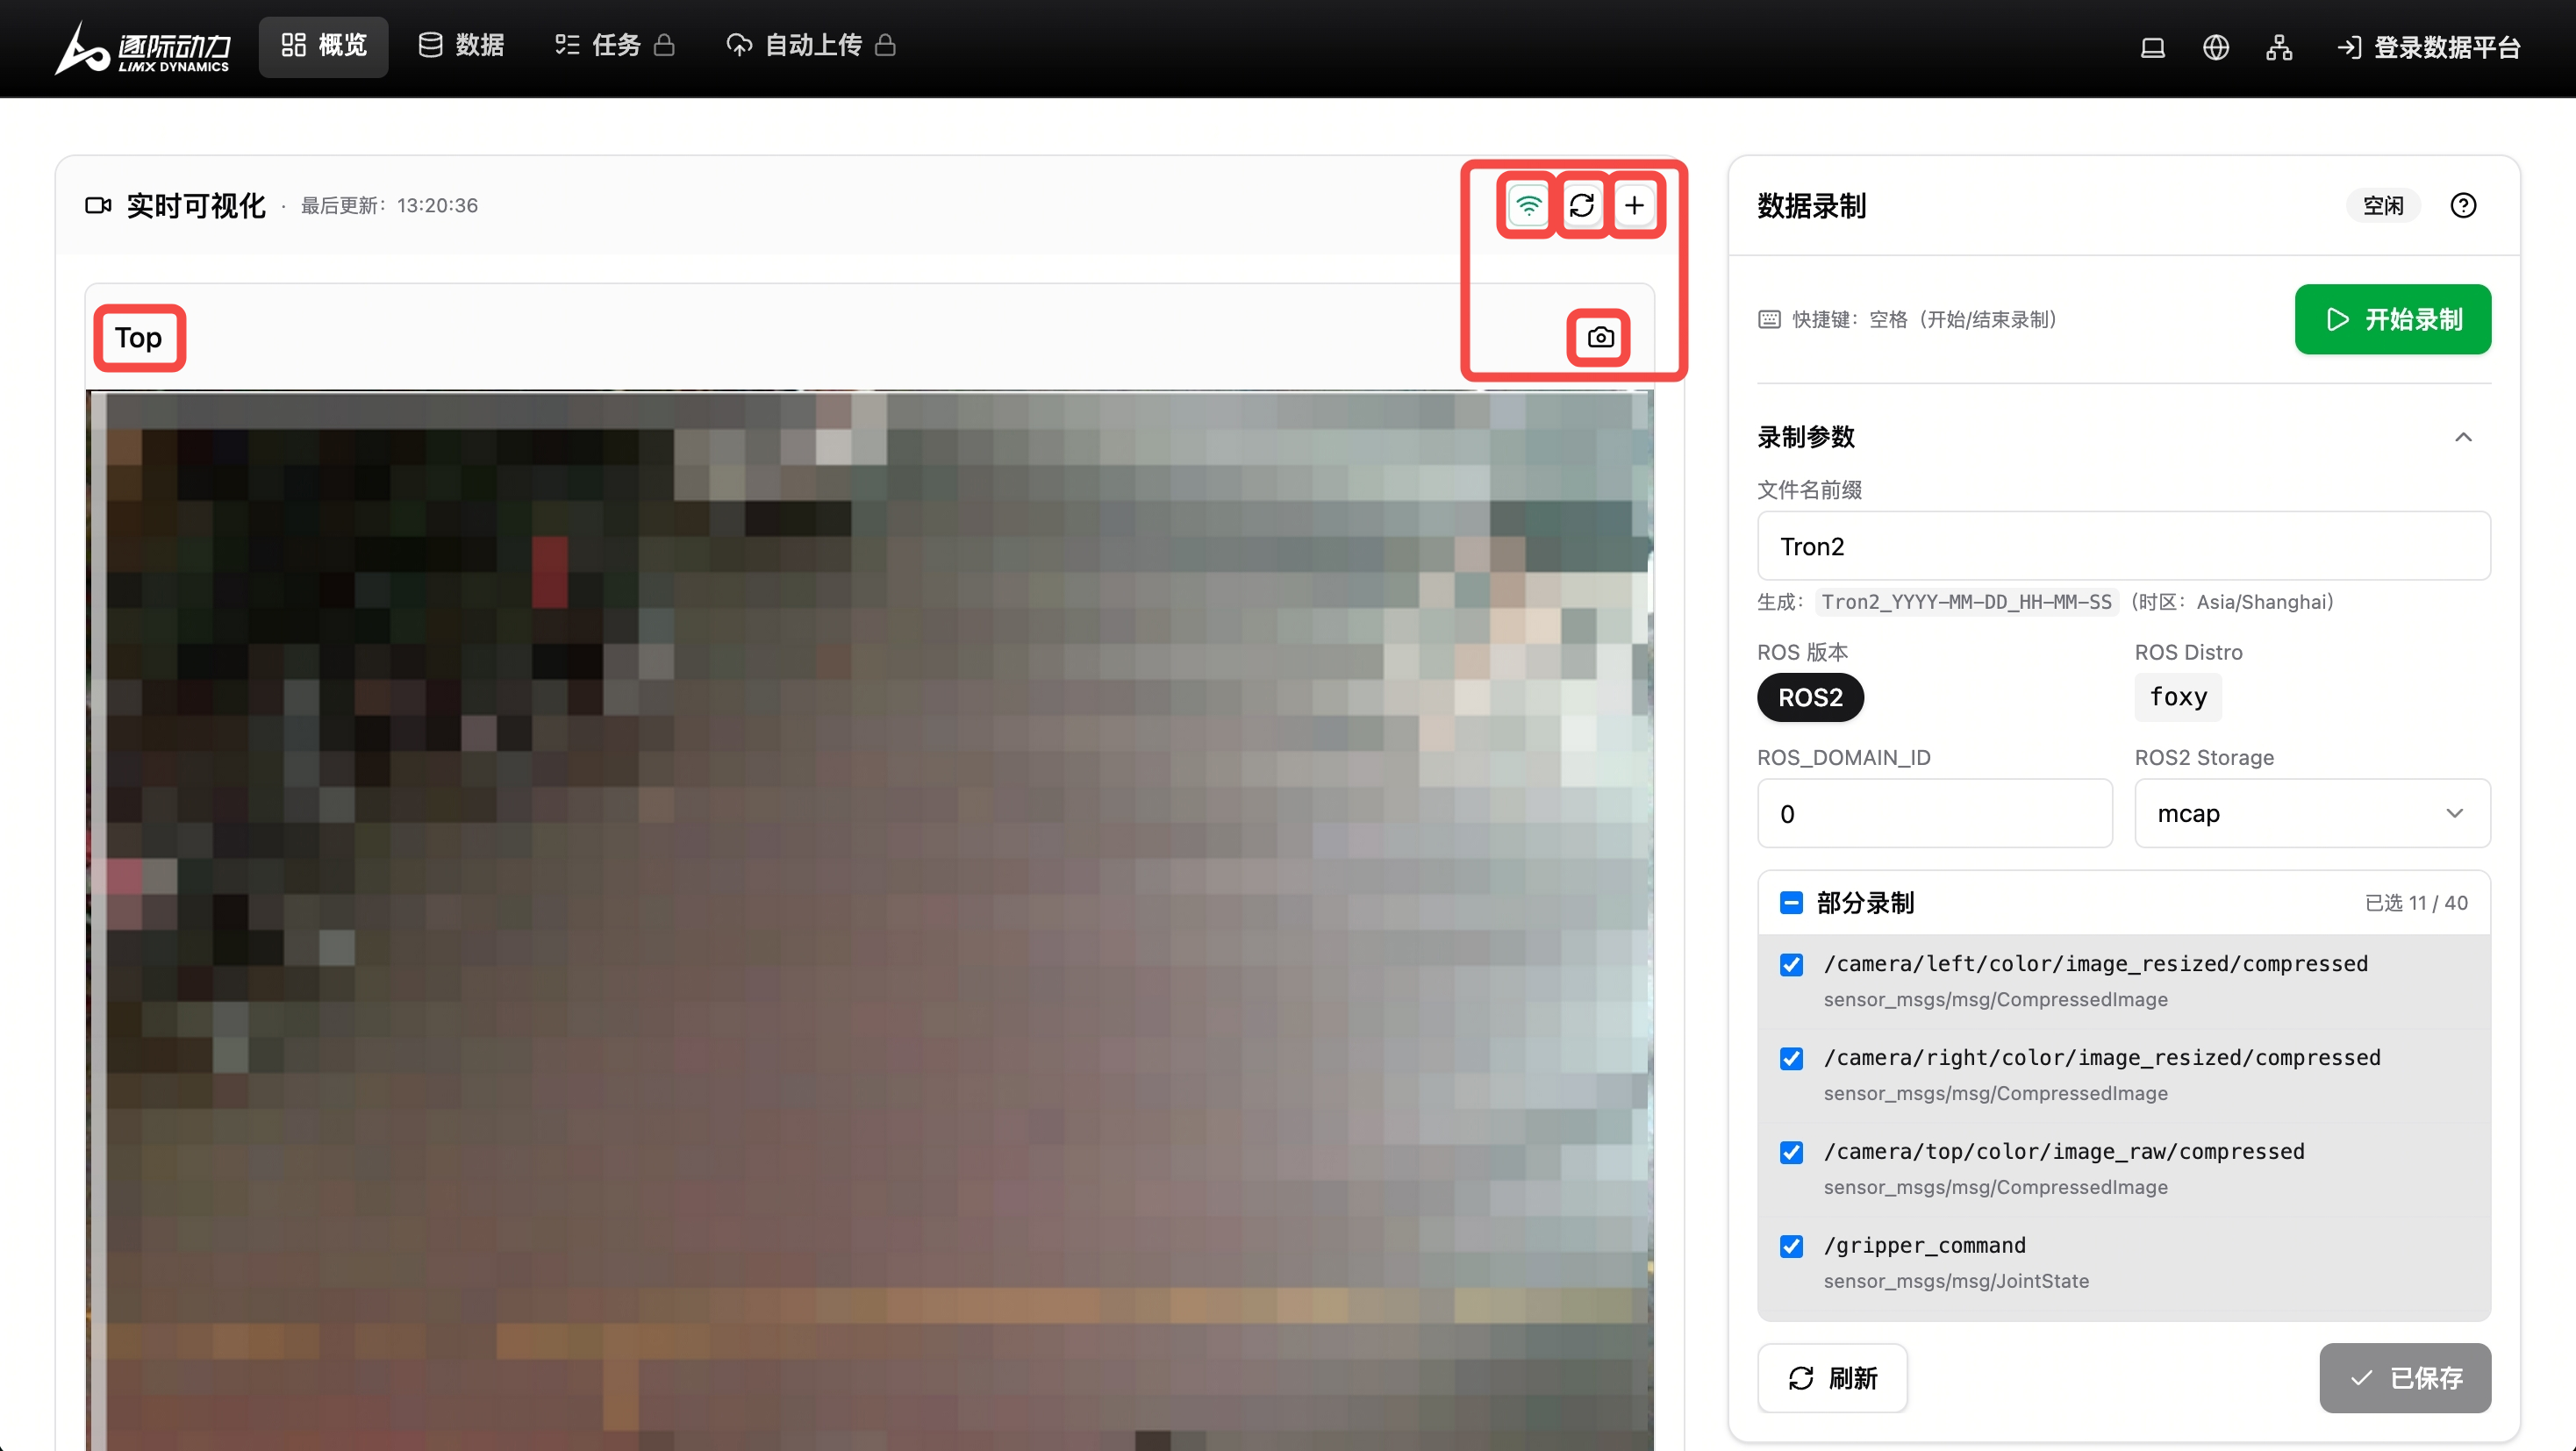
- Top(头部相机)/Left(左腕部相机)/Right(右腕部相机) 三路画面:
系统会从可用视频 topics 里自动挑选最合适的三个。
-
连接状态:
-
无线信号图标绿色
connected:能正常从本地 bridge 拉到 topics/帧数据 -
无线信号图标灰色
connecting/disconnected:网络或服务异常,需要排障(见文末常见问题)
-
-
刷新
-
添加更多相机:你也可以手动添加额外的 topic(适合现场 topic 命名不标准,或需要临时看某一路)。
-
下载当前图像:相当于“截一帧”,用于留存现场状态。
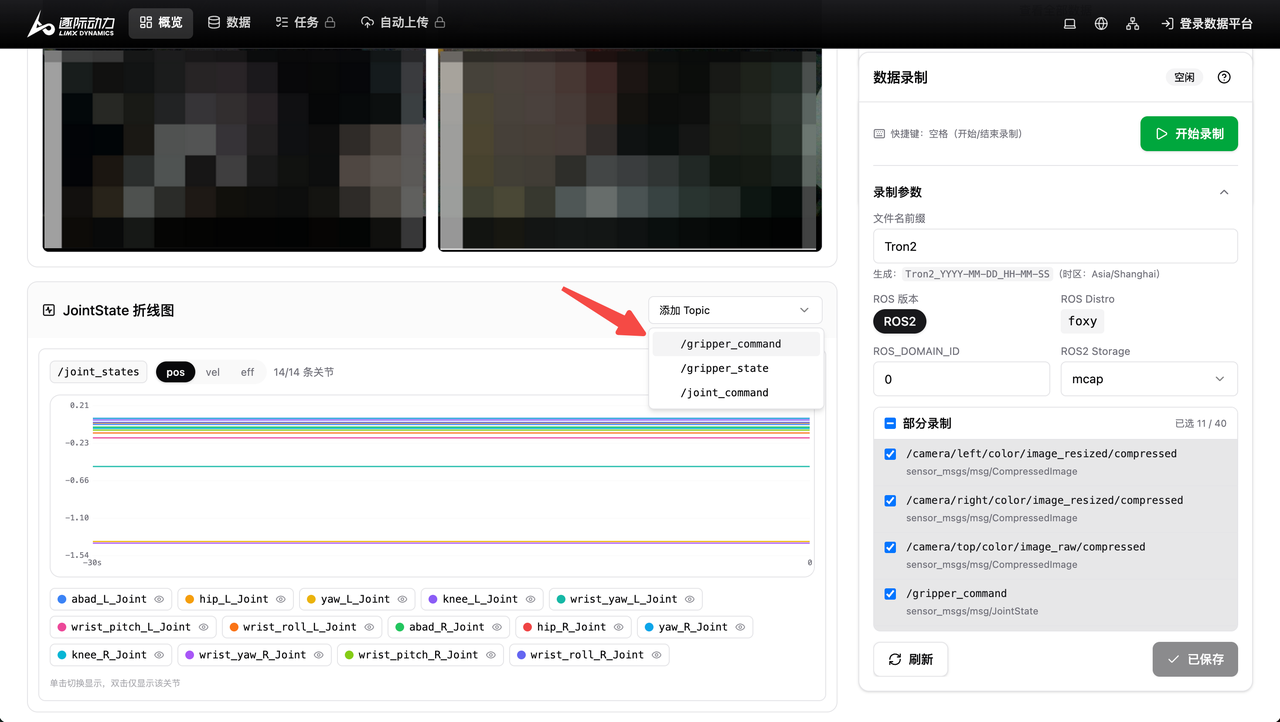
JointState 折线图:
-
默认会自动选择一个常见的 joint_states topic(如
/joint_states) -
也可以手动
添加 Topic,同时看多个来源
2.2 数据录制(配置 + 开始/停止)
页面右侧的数据录制面板是最常用的操作区。建议按这样的典型流程:
先配置录制参数,再录制:
1. 文件名前缀:建议按任务/场景命名(系统会自动追加时间戳)
2. ROS 版本+ROS Distro:显示数采系统在当前所处的ROS环境
3. 开发机识别码:ROS2 系统对应 ROS_DOMAIN_ID,ROS1 系统对应 ROS_MASTER_URI
4. ROS Storage:数据采集格式,默认推荐为ROS2 mcap格式
5. Topics 选择:
- 全部录制:简单粗暴,适合快速验证
- 部分录制:手动勾选,适合控制体积与字段(注意:至少勾选 1 个 topic)
6. 保存:界面显示未保存时,建议先点保存,再开始录制
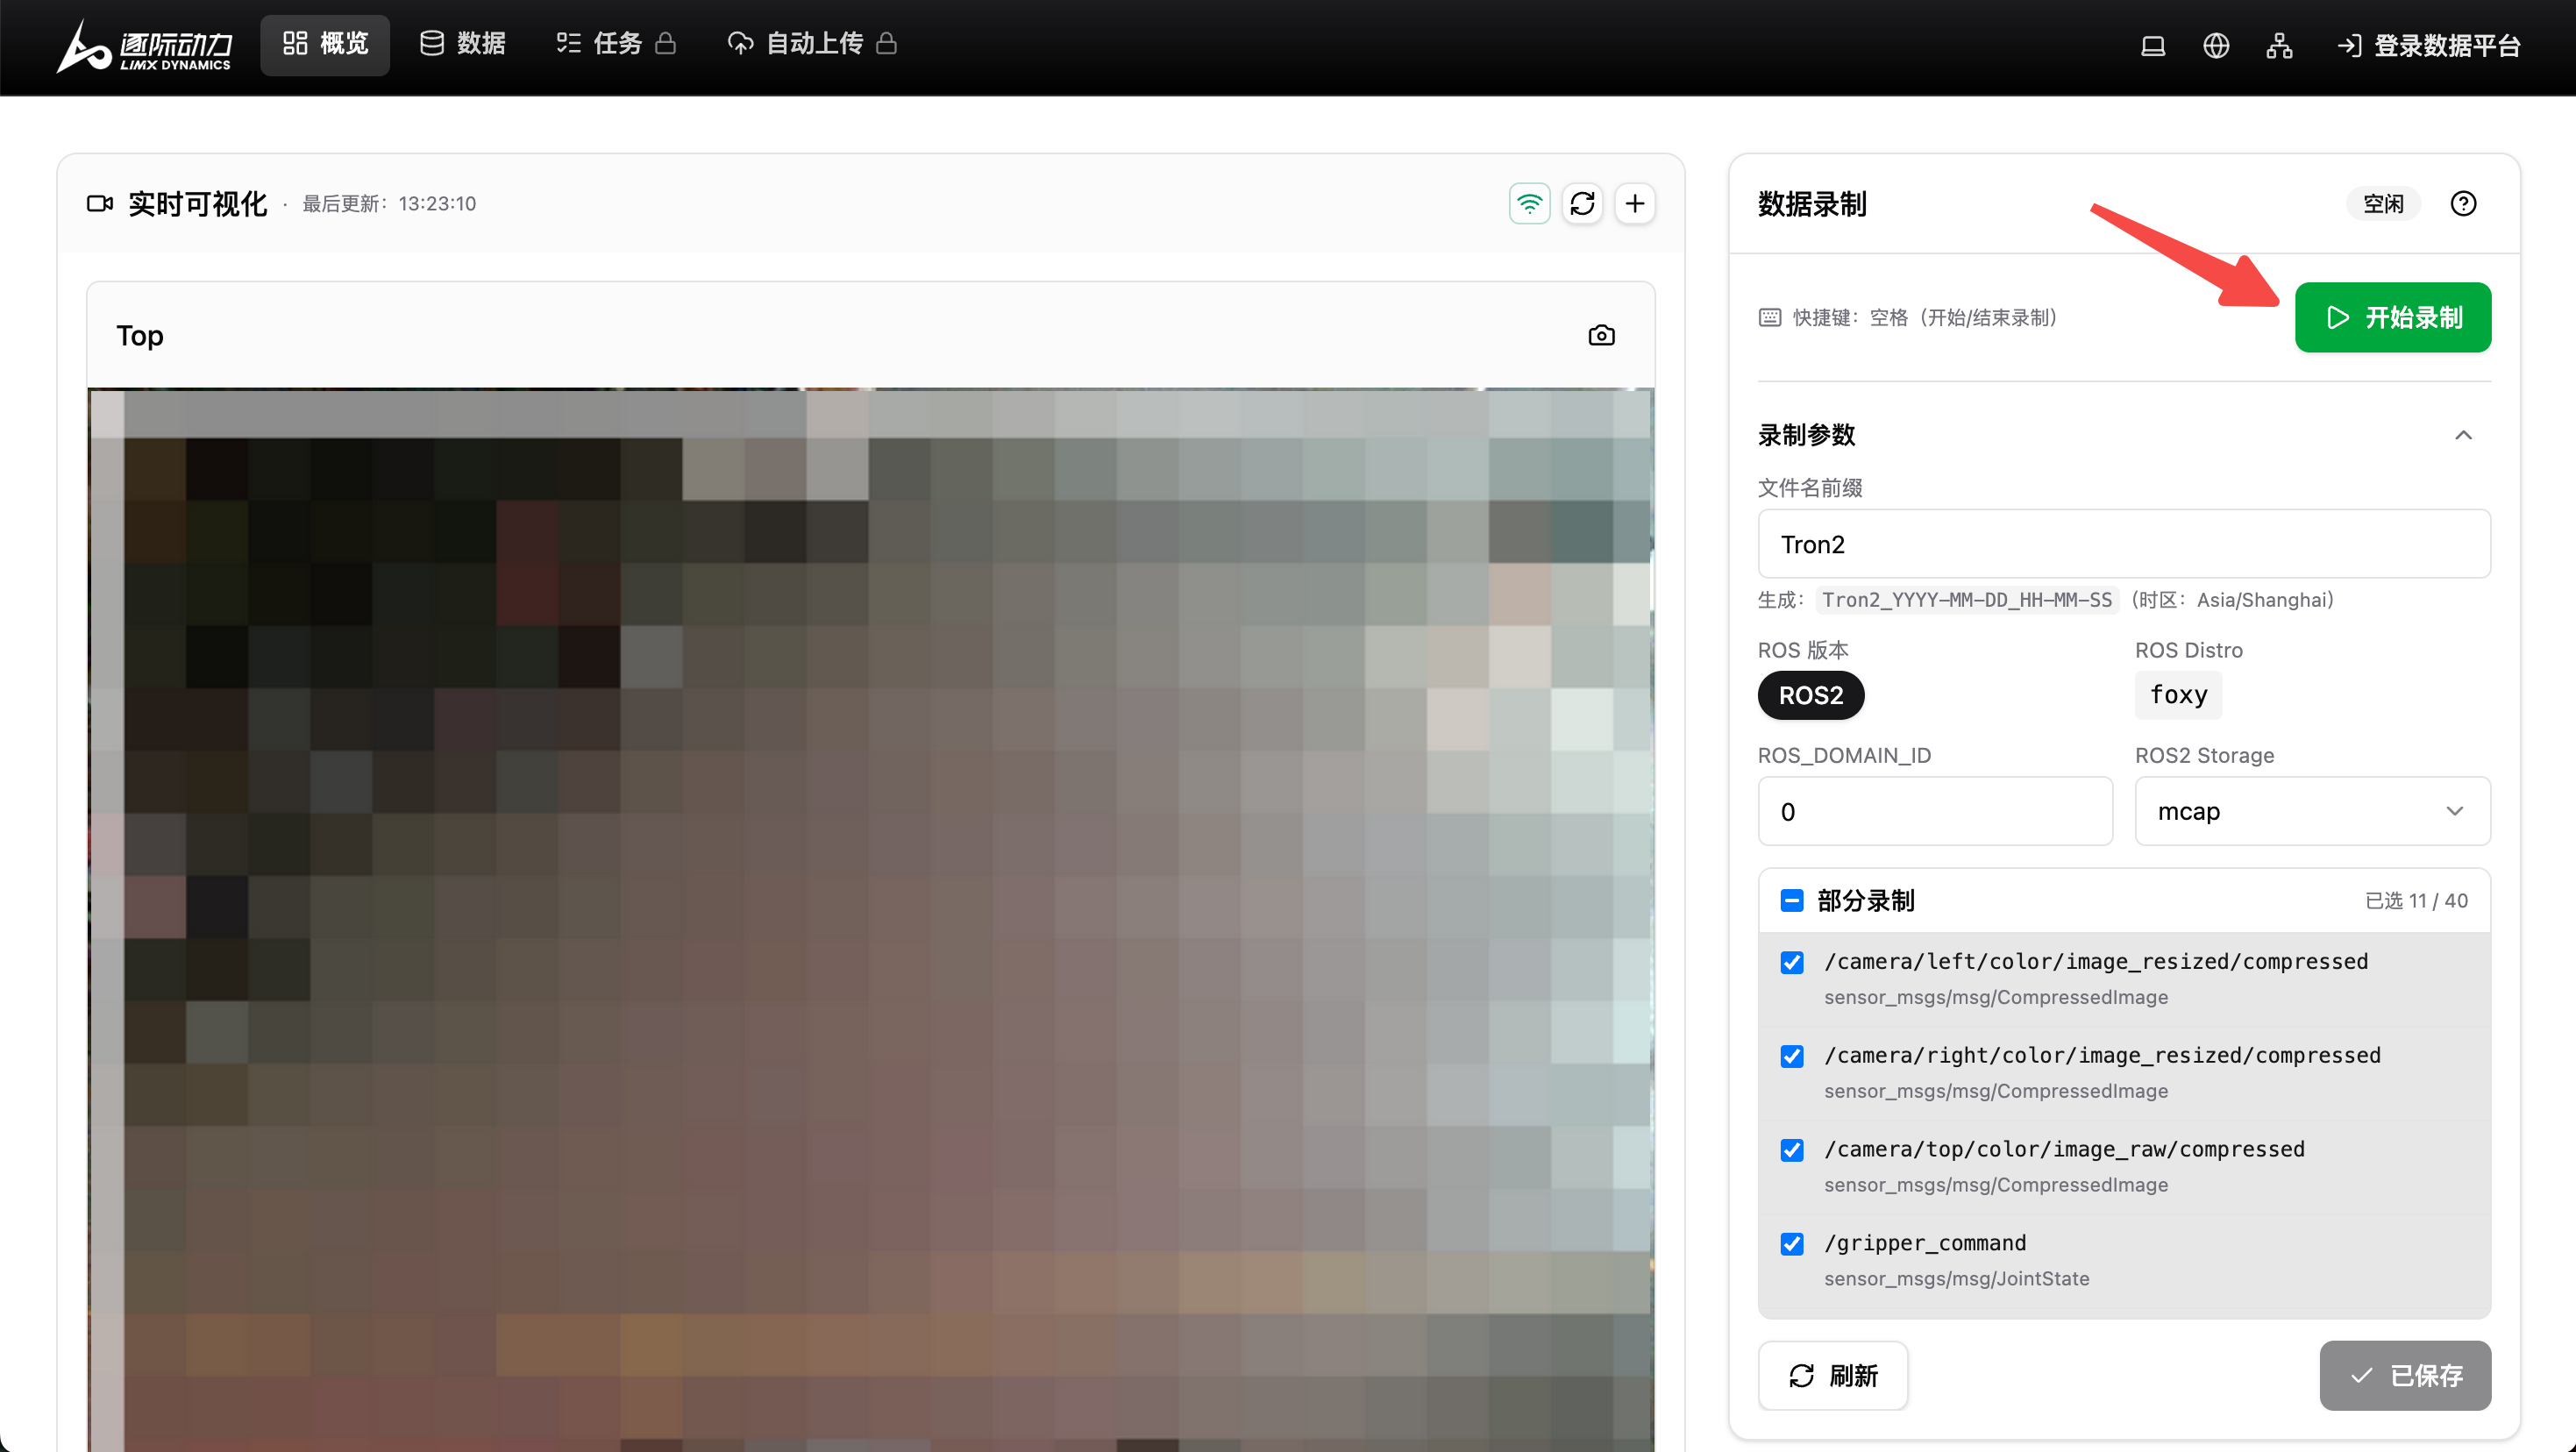 |
开始/停止录制: 1. 点击 开始录制/停止录制 按钮即可。同时也 支持 空格键 快捷开始/结束(光标不在输入框时生效)。 |
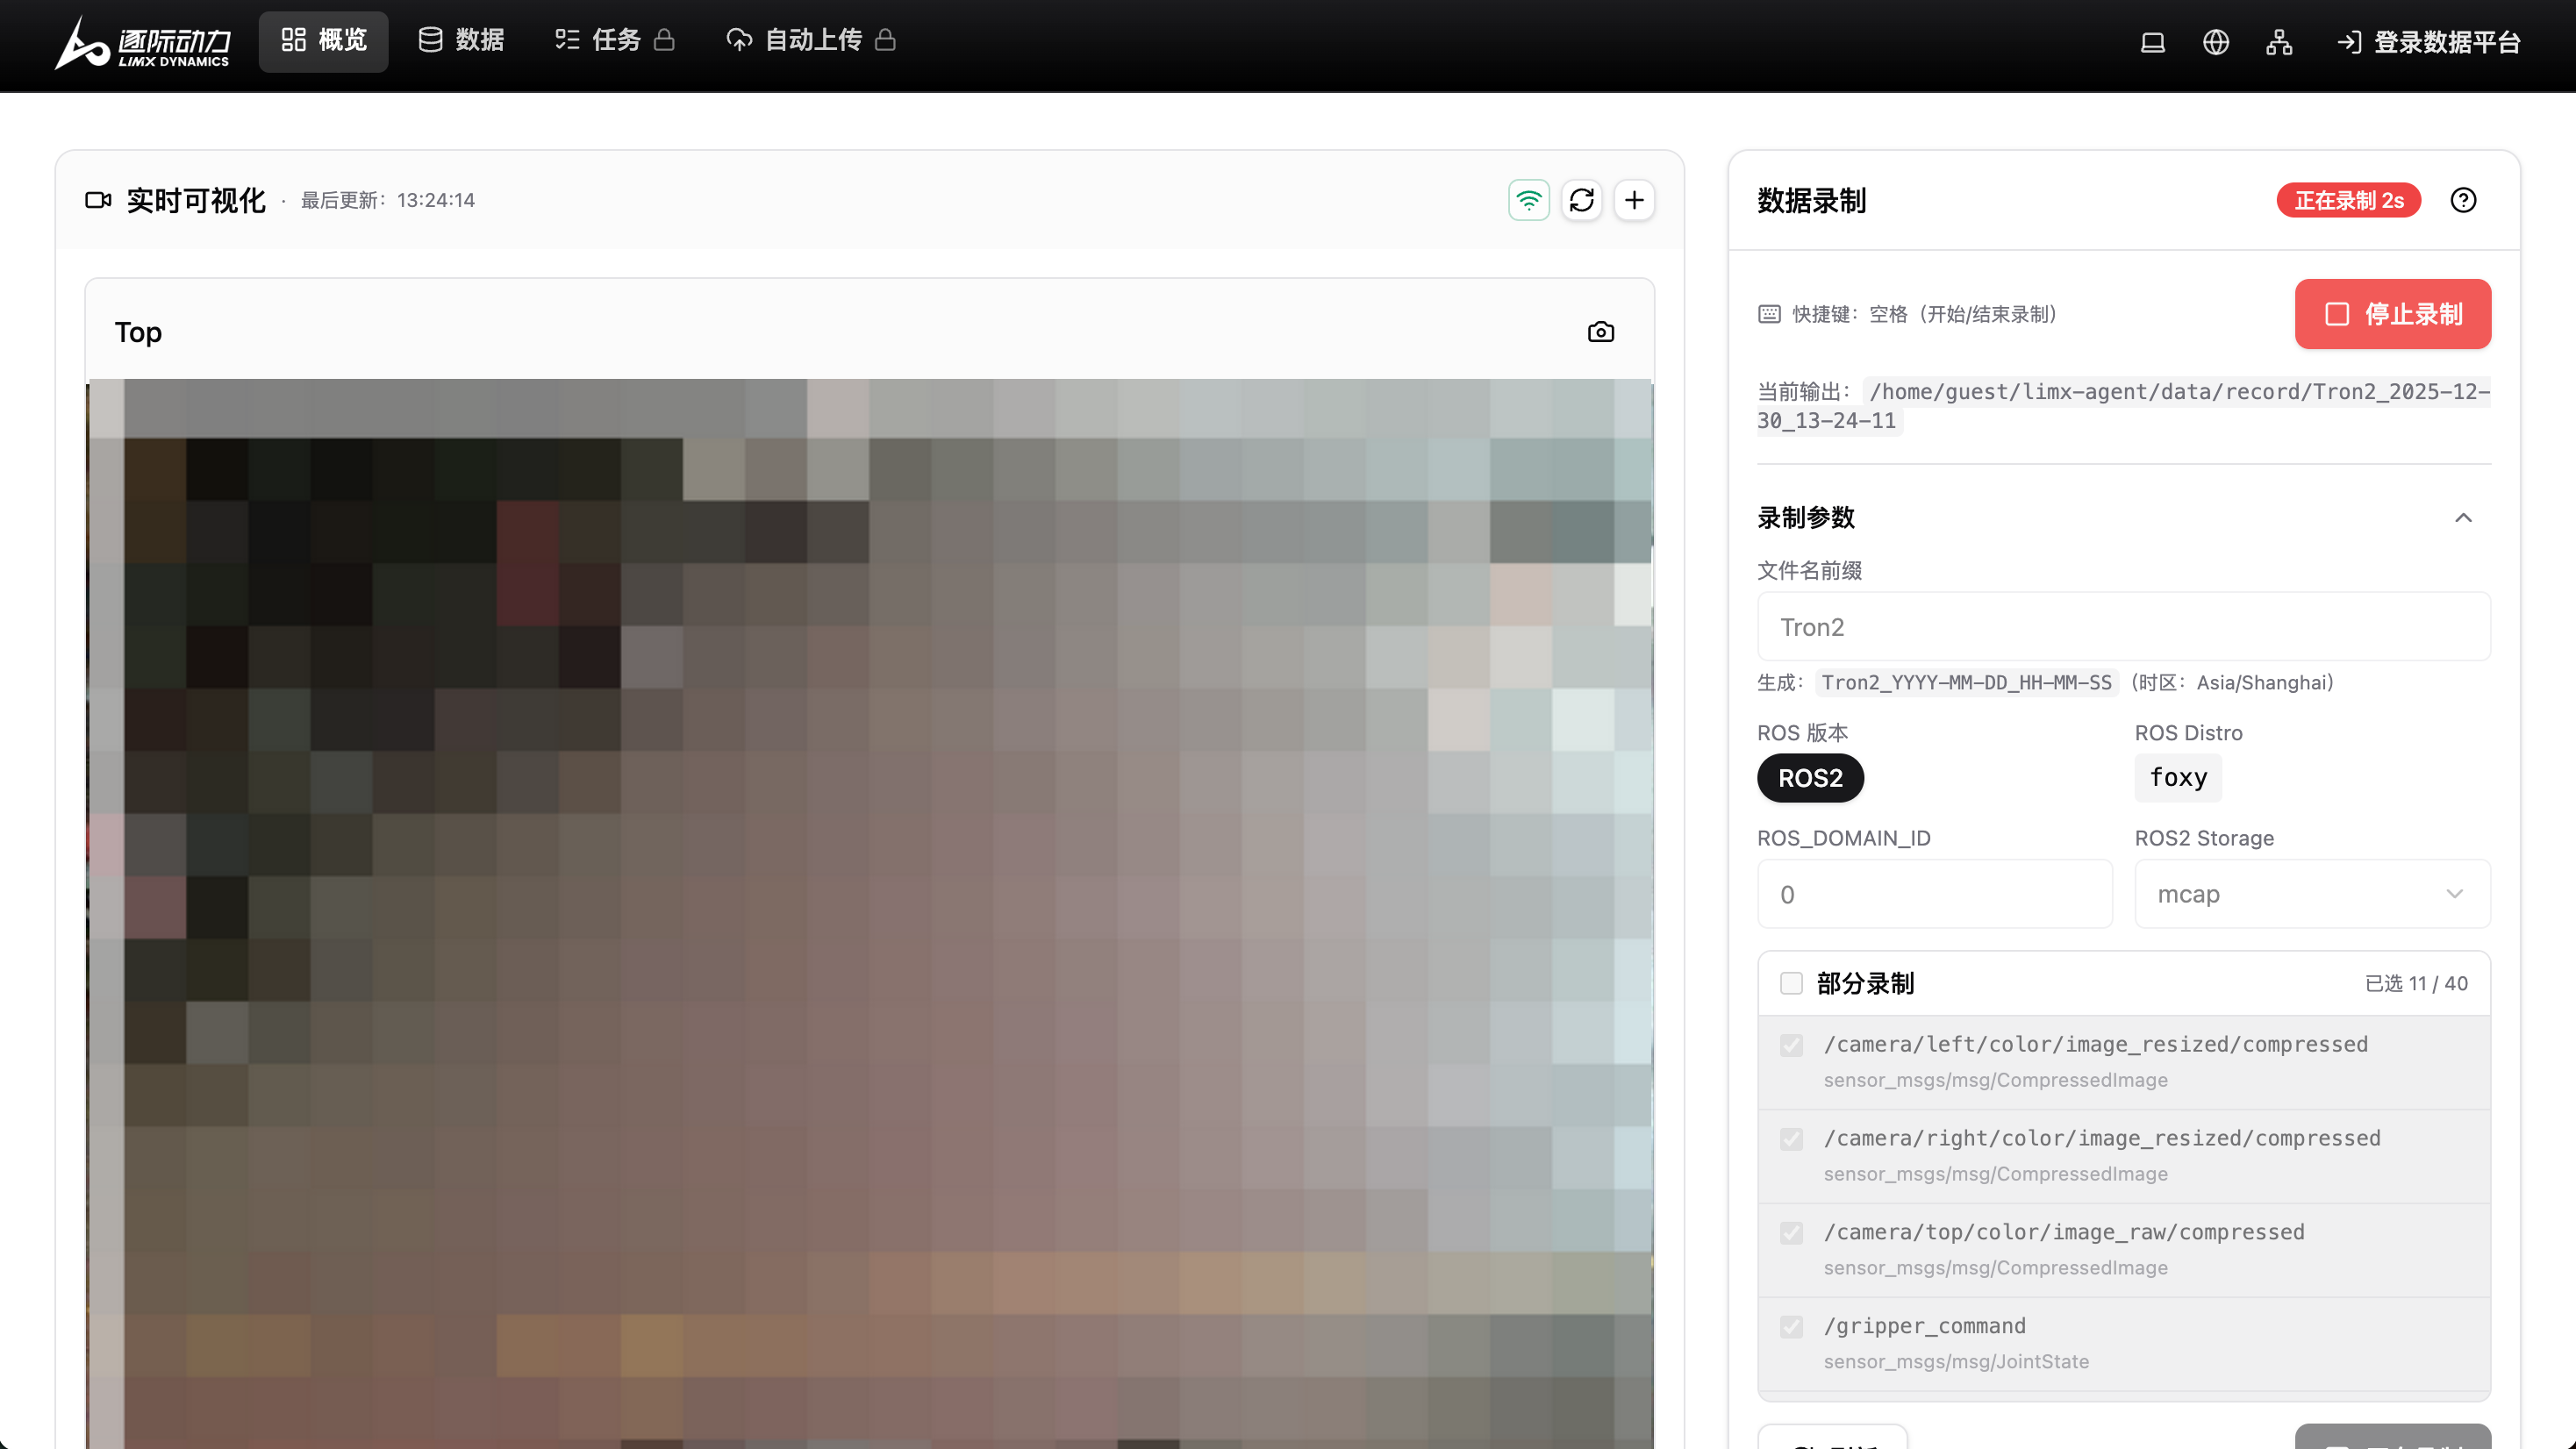 |
2. 点击开始录制后,页面会自动计时: 输出路径提示:录制中会显示当前输出路径,方便你确认数据写到哪里 |
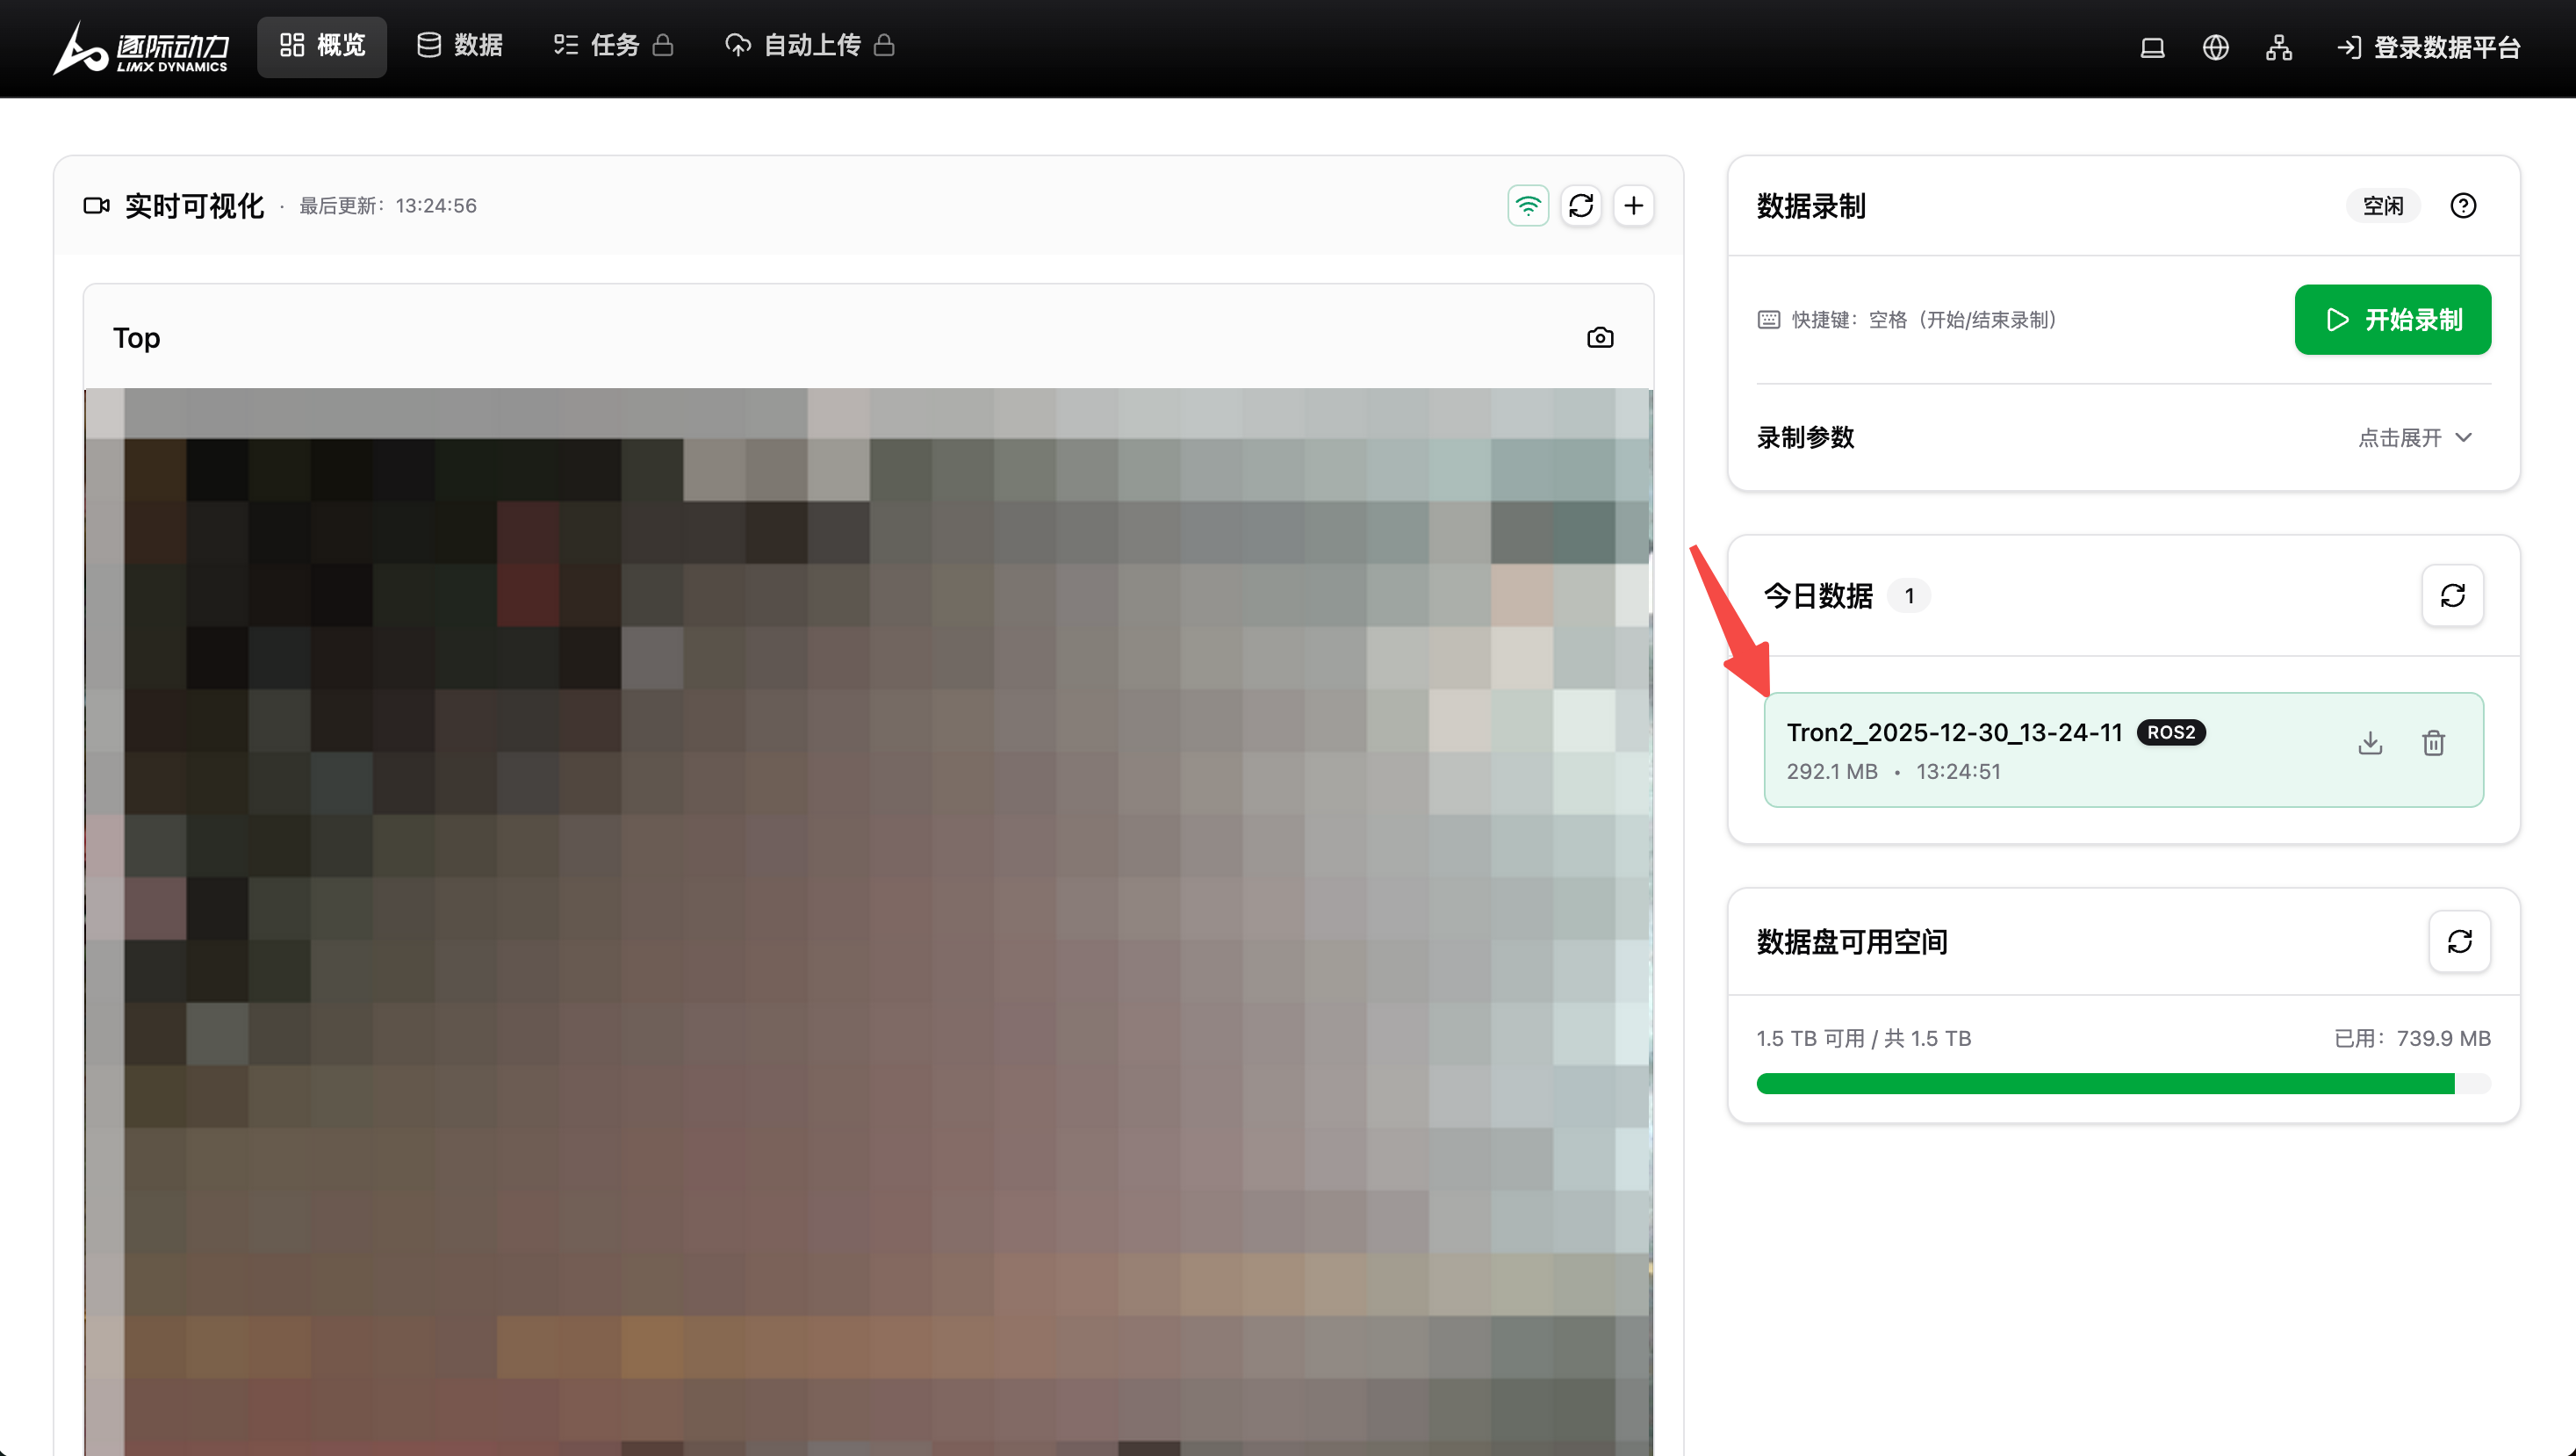 |
3. 点击停止录制后,可以看到新采集的数据(浅绿色高亮背景): 小细节:当你停止录制后,这里会自动刷新一次并高亮“新产生的数据”。 |
2.3 今日数据
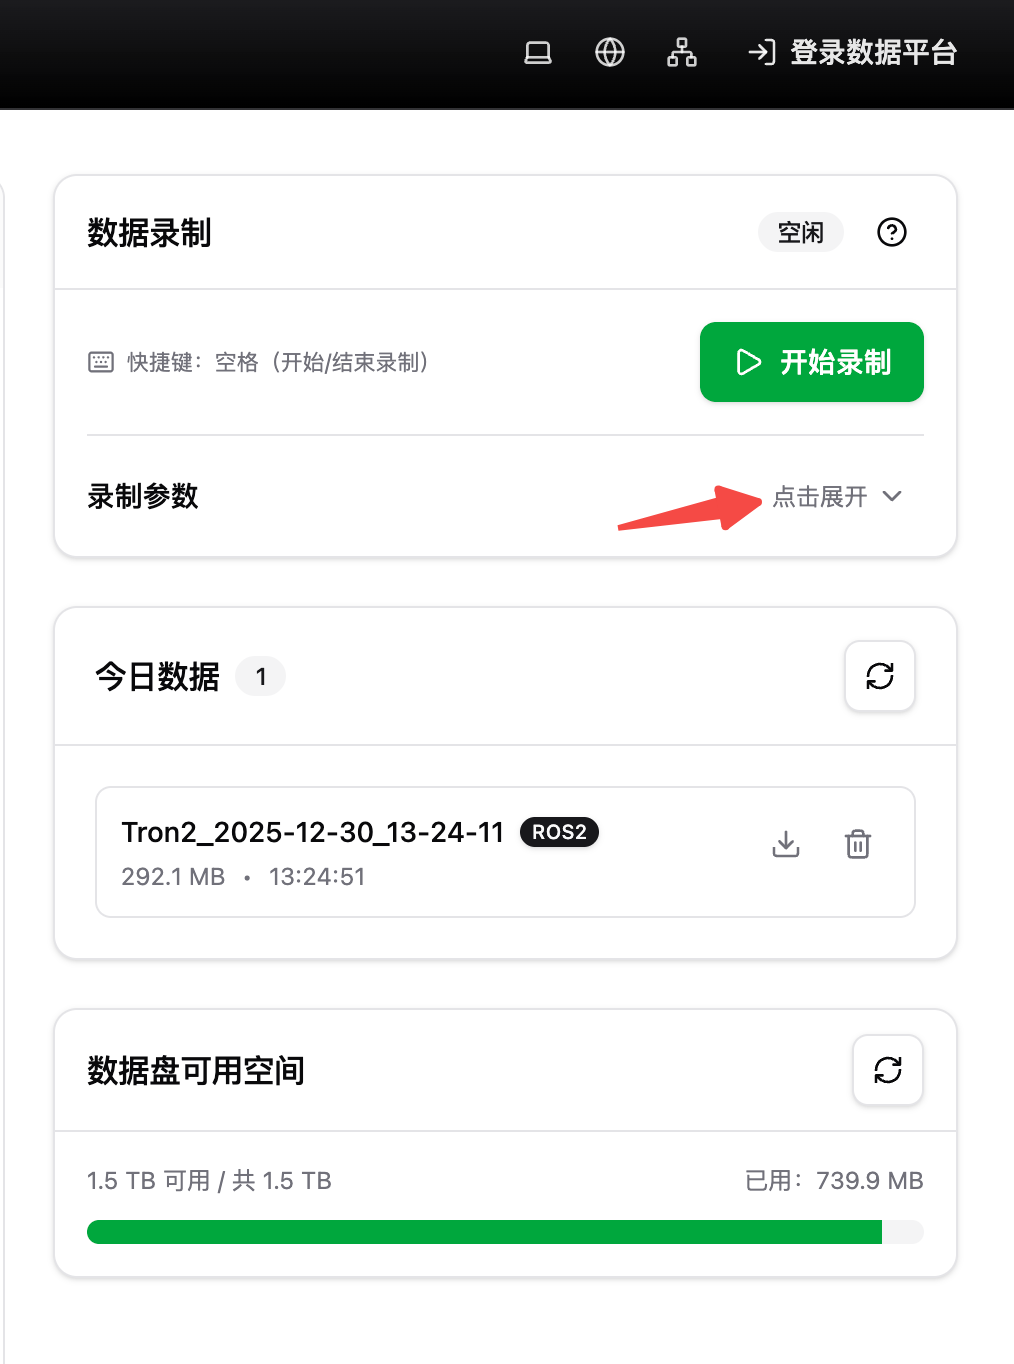 |
今日数据卡片会展示今天新增的录制目录/文件(最多展示前 10 条),并提供:- 下载:一键下载某条数据 - 删除:删除某条数据(不可恢复,慎用) - 查看全部数据:跳转到 数据页做更完整的管理 |
2.4 数据盘可用空间
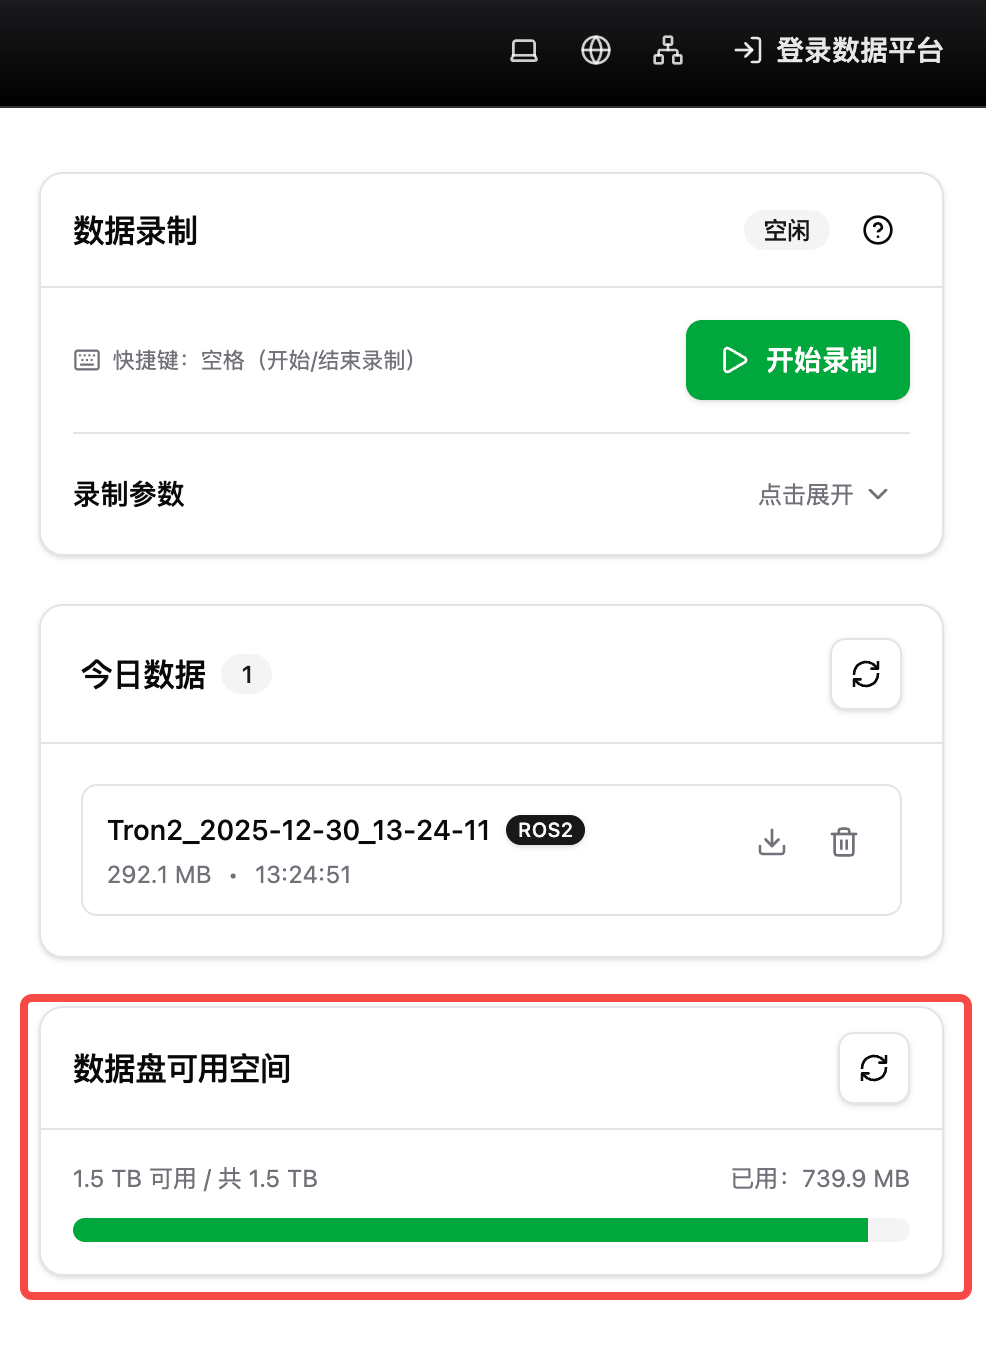 |
数据盘可用空间会读取数据目录所在磁盘的剩余空间,并在关键阈值提示风险:- 低空间警告:可用空间少于约 20GB - 严重告警:可用空间少于约 5GB(录制中更危险,建议尽快停止录制并清理) |
3. 数据页面
数据页是本地录制数据管理的工作台:你可以在这里查找、下载、查看元数据、批量删除;也可以把 ROS2 的 MCAP 导出成 LeRobot 数据集。
3.1 录制数据列表(查找/排序/选择)
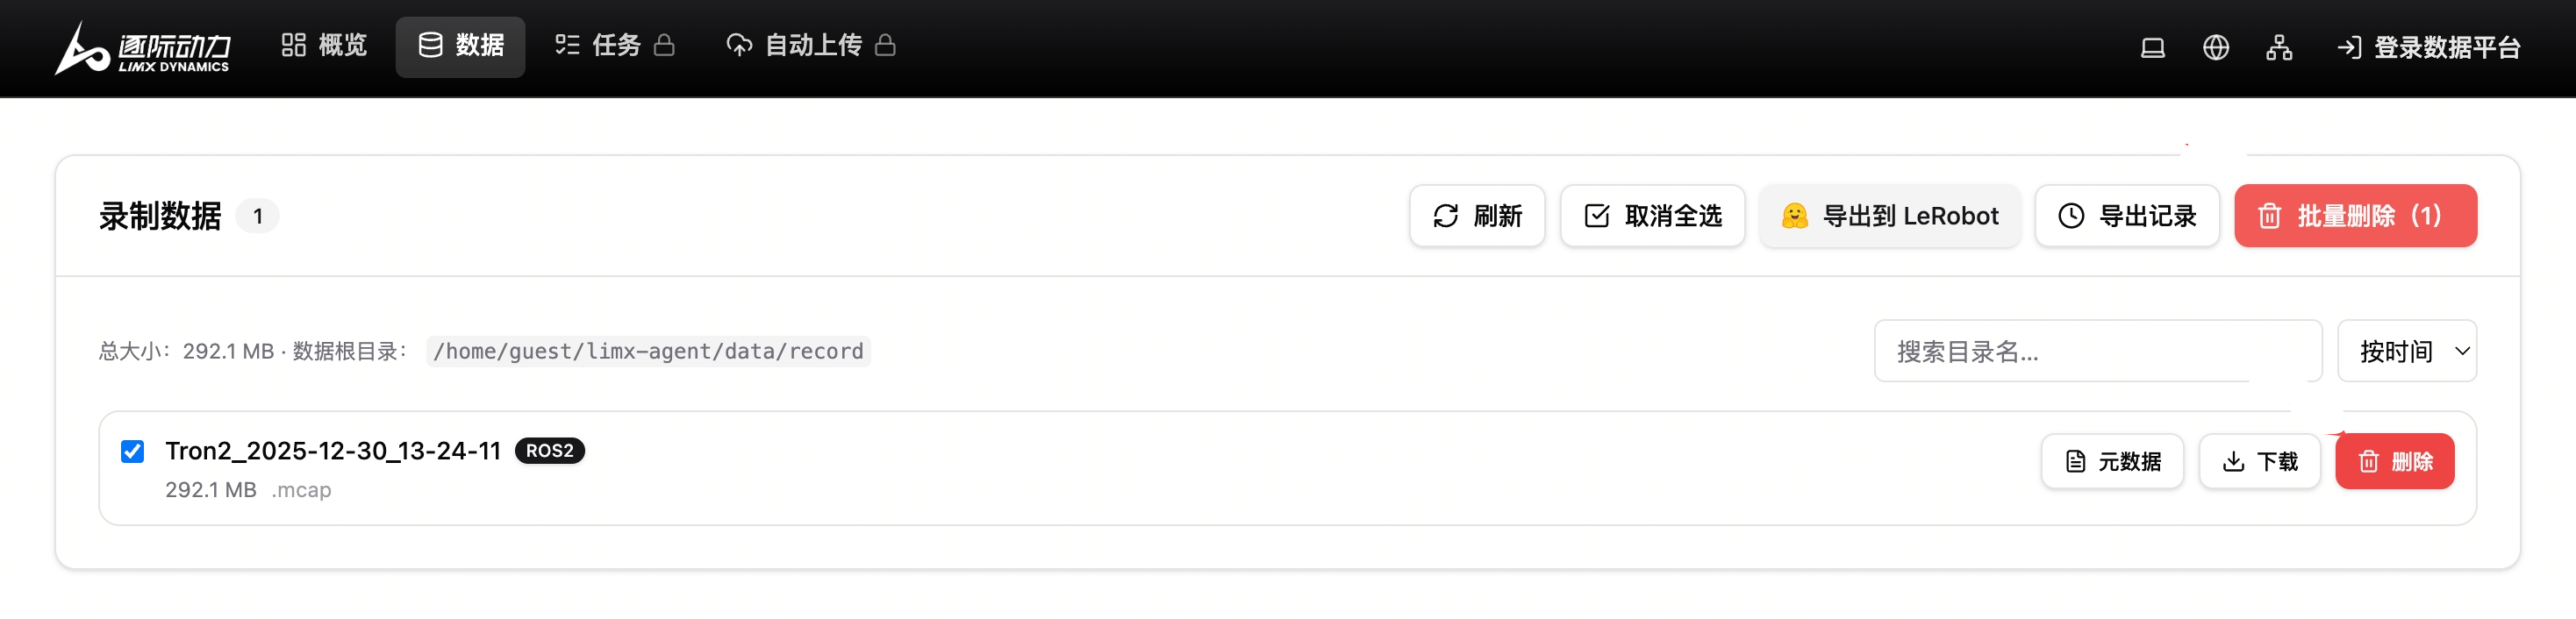
页面顶部会显示:
-
数据条数(徽标数字)
-
刷新:重新扫描本地目录
-
全选 / 取消全选
-
总占用空间
-
数据根目录(通常是宿主机路径,便于你去硬盘里找)
-
搜索:按目录/文件名过滤
-
排序:按时间/名称/大小排序
数据条目会标注类型:
-
ROS2:一般是一个目录(内部包含
.mcap与metadata.yaml等) -
ROS1:一般是一个
.bag文件
3.2 元数据查看(metadata/info)
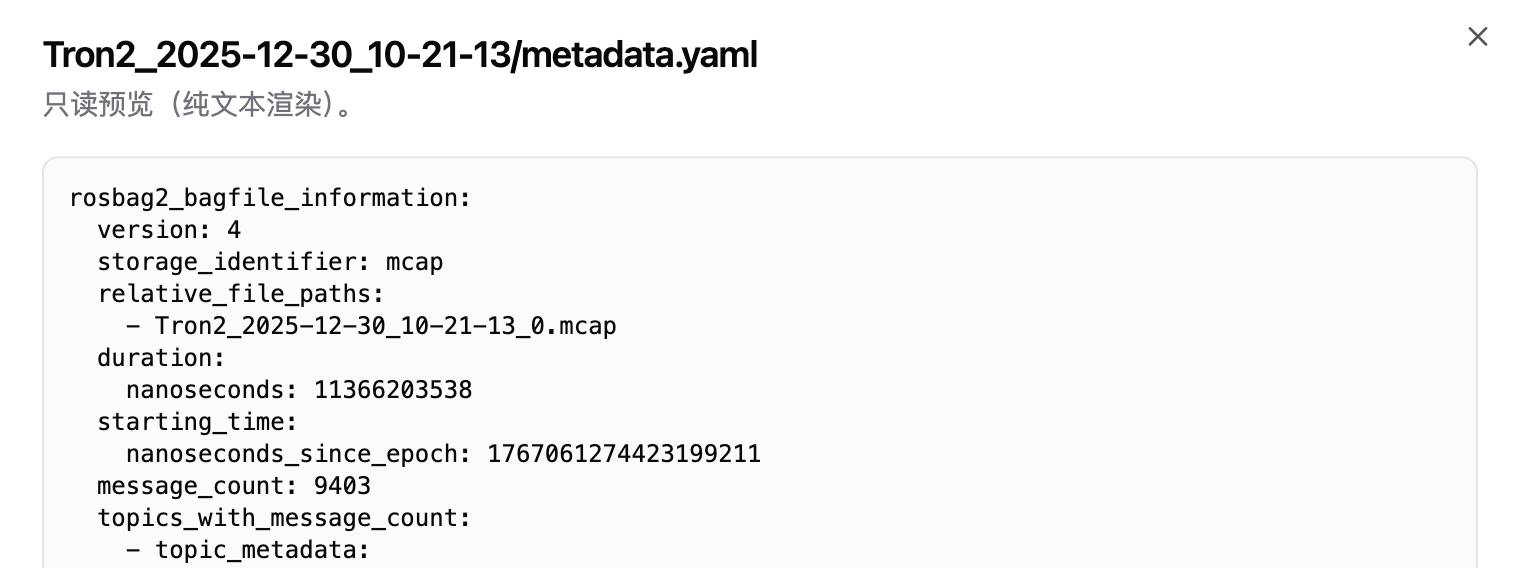
每条数据右侧的元数据/信息按钮:
-
ROS2:读取并展示
<目录>/metadata.yaml(只读预览) -
ROS1:
.bag本身不包含独立 metadata 文件,因此会展示一个简化的说明信息
这通常用于快速确认:
-
录制时间范围、topic 列表、消息统计(ROS2)
-
文件大小、修改时间(ROS1/ROS2)
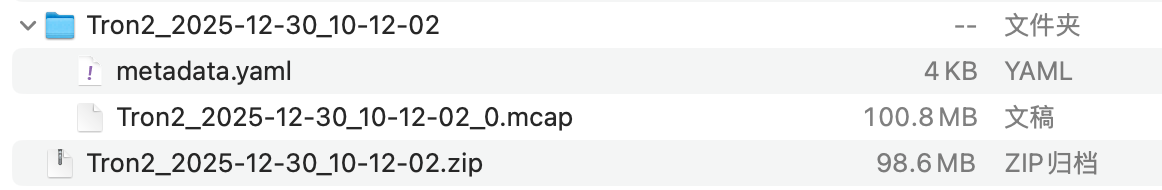
3.3 下载数据
下载按钮行为取决于数据类型:
-
ROS1(.bag):直接下载文件
-
ROS2(目录):自动打包为
.zip后下载
3.4 删除数据(单条 / 批量)
删除是不可恢复操作,建议你把它当作“清理磁盘空间”的最后手段:
-
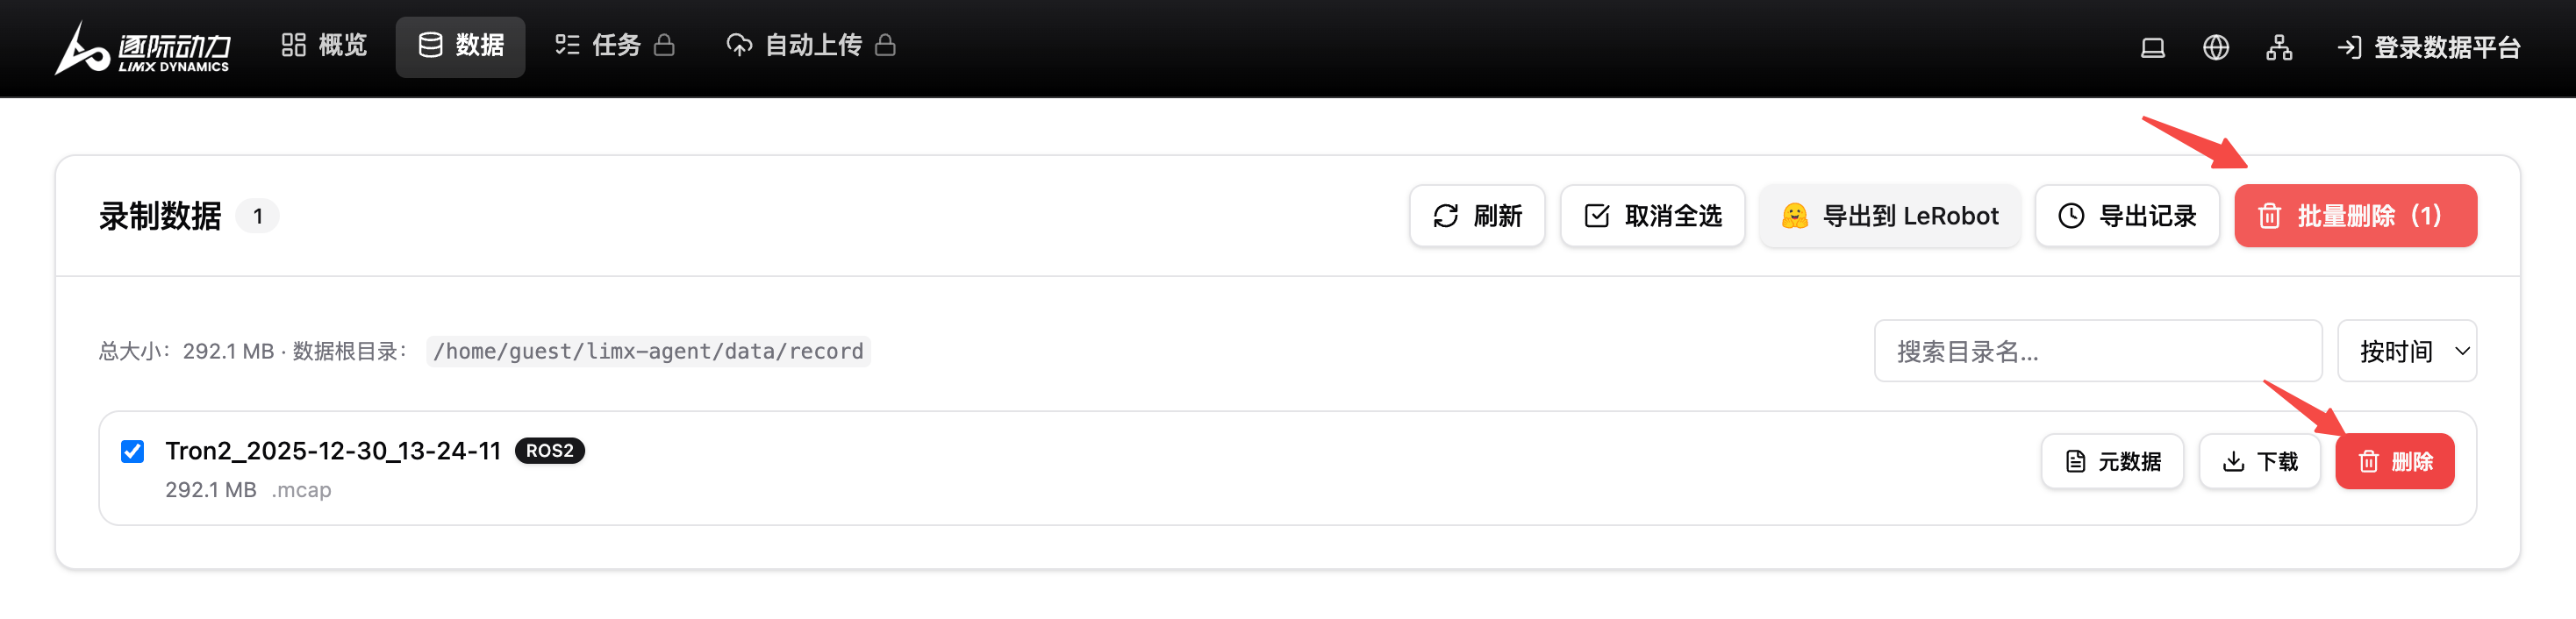
单条删除:点某条右侧的
删除 -
批量删除:勾选多条 → 右上角批量删除按钮
3.5 导出到 LeRobot 数据集
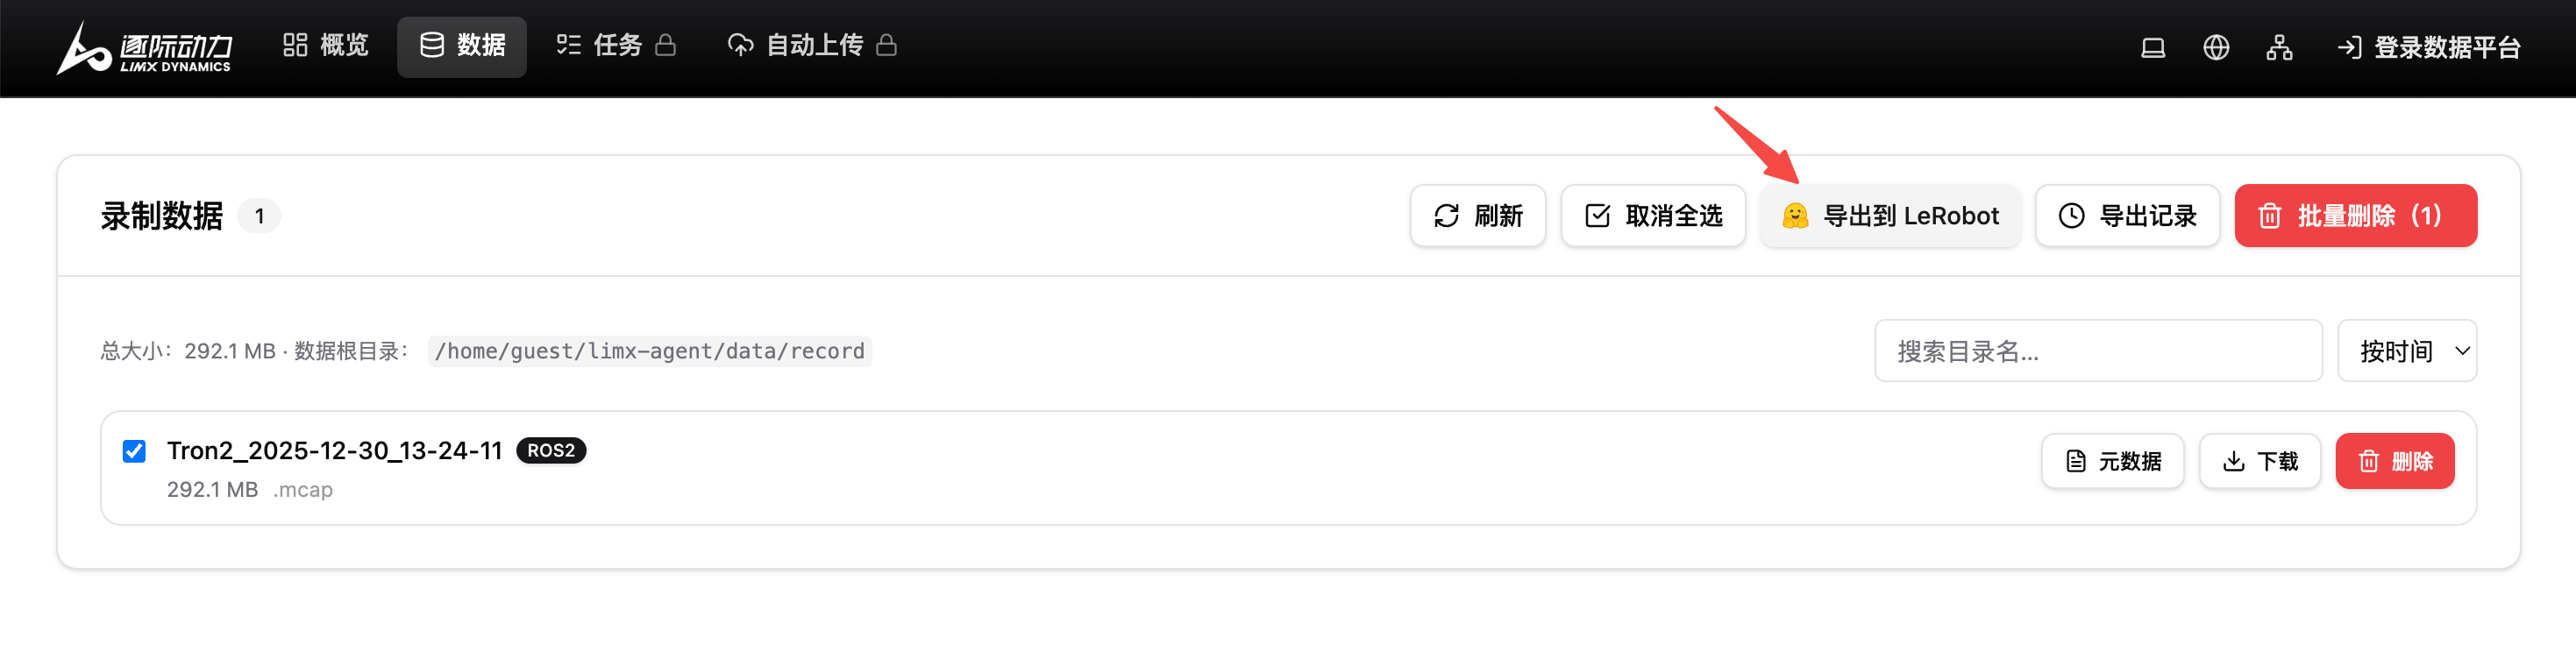
这是数据页里最重要的一项功能:把 ROS2 录制数据导出为 LeRobot 数据集,方便后续训练/评估。
使用方式:
1.先勾选要导出的文件:目前只支持 ROS2(目录/MCAP),ROS1 \.bag\ 不在导出范围内
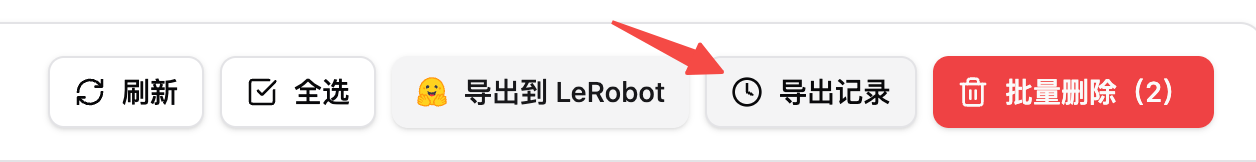
2.点击 导出到 LeRobot
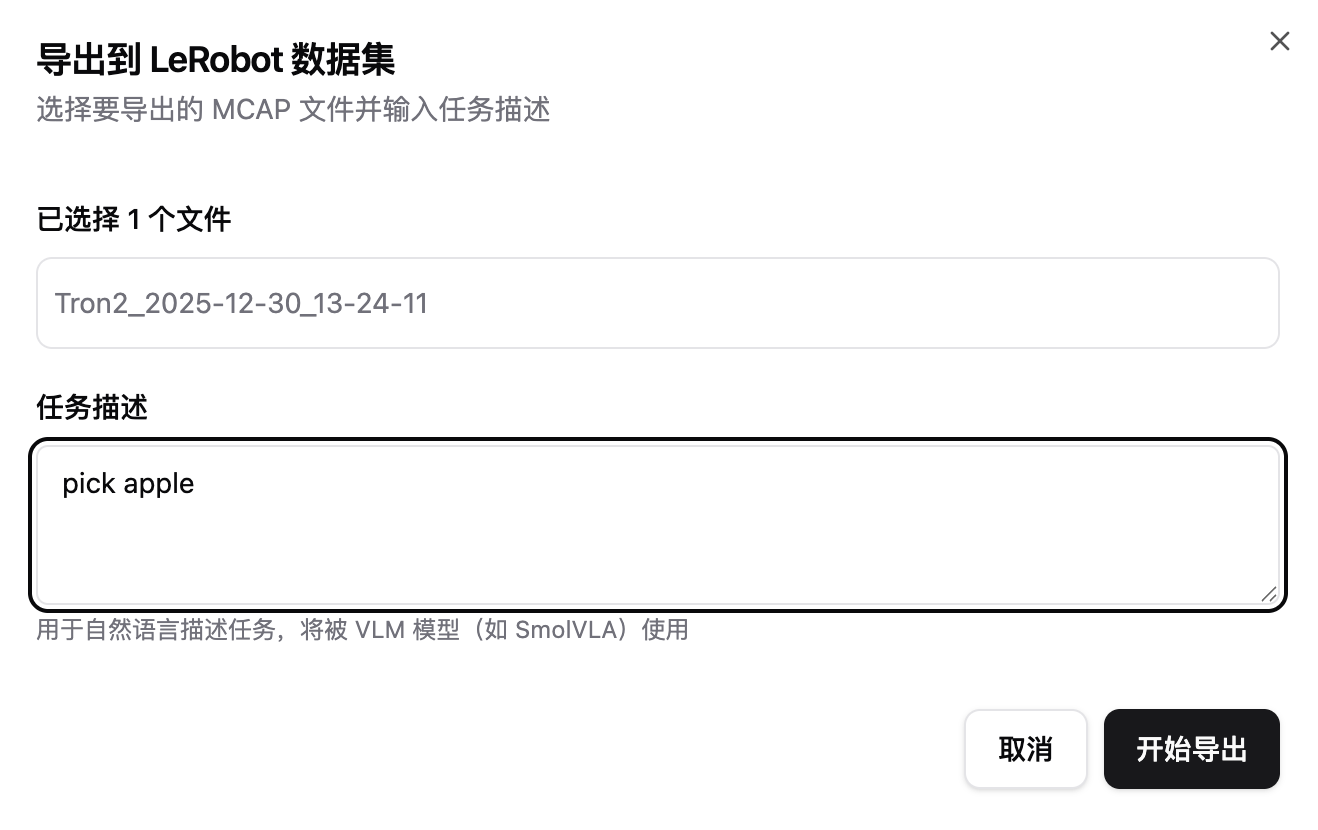
3.输入 任务描述(自然语言):
这段描述会被下游模型使用(例如 VLM/VLA),建议写清楚“做什么事情或者做什么动作”
4.点击开始导出
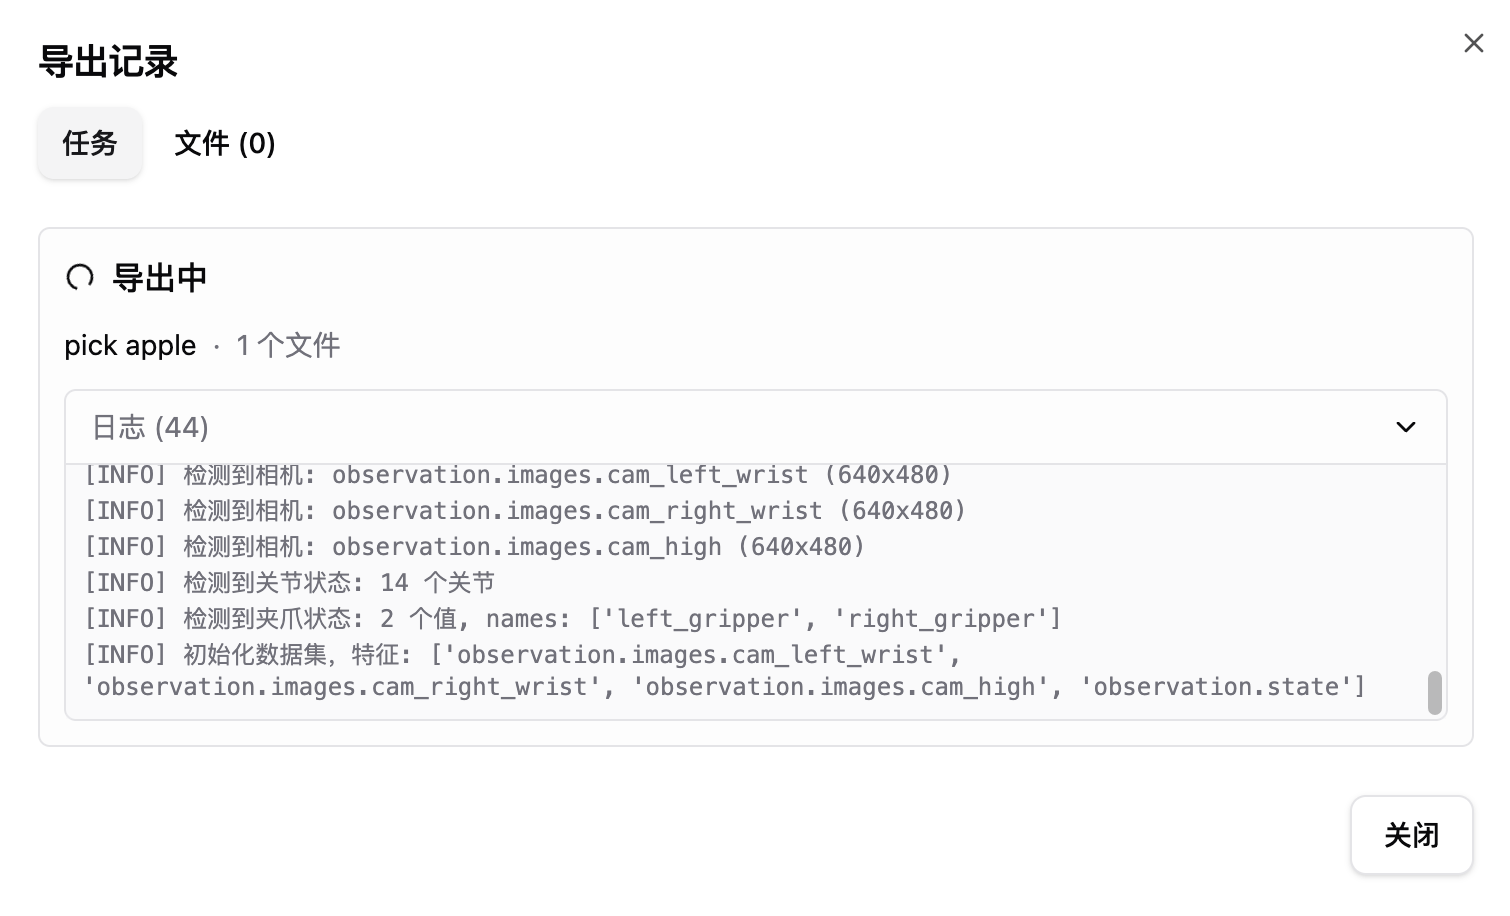
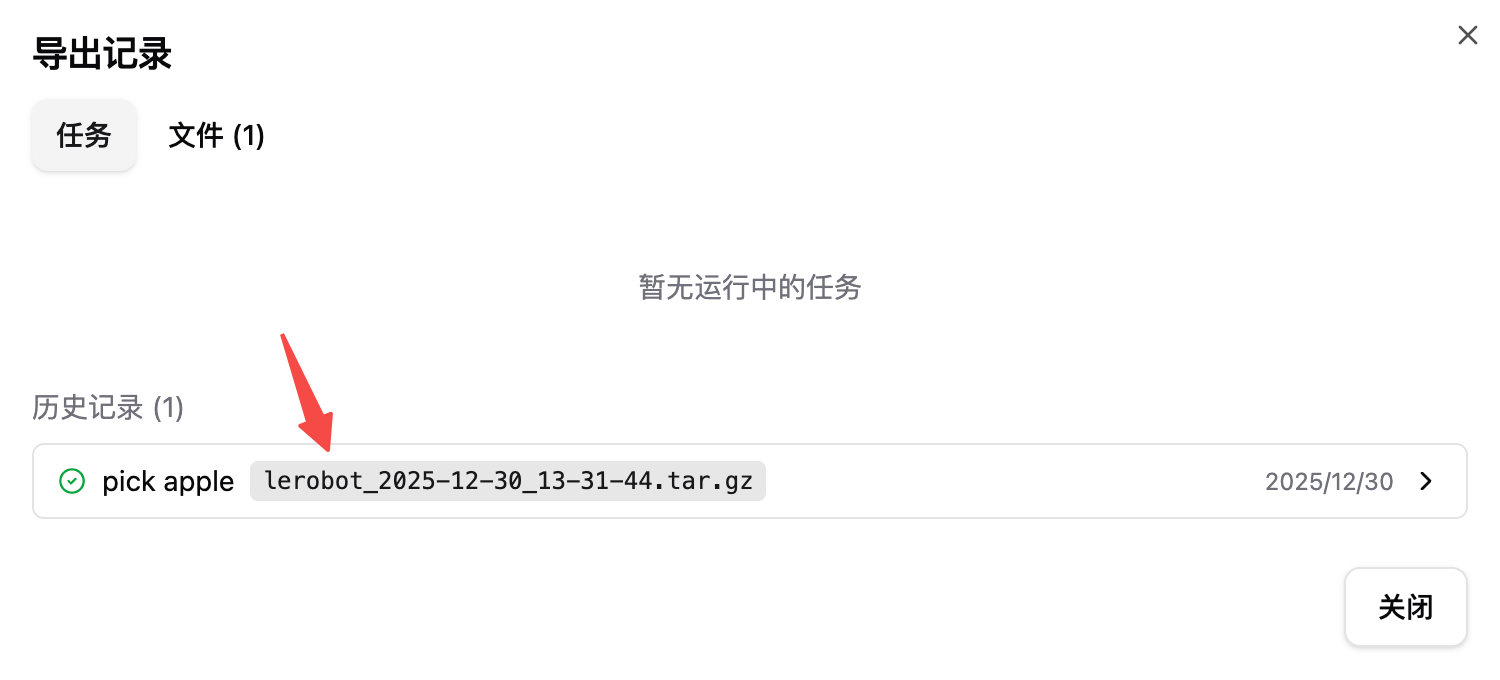
5.在 导出记录 里查看:
- 当前任务状态(running/completed/failed)
- 过程日志
- 历史记录与导出文件列表(可下载、可删除导出产物)
4. 任务页面(需要登录云端数据平台)
任务页用于从数据平台拉取任务列表,帮助采集人员对齐“今天要采什么、怎么采、采多少、按什么步骤做”。
4.1 登录方式与提示
如果你未登录,进入任务页会出现提示并自动弹出登录弹窗。登录成功后会回到你刚才想访问的页面。
4.2 任务列表与展开详情
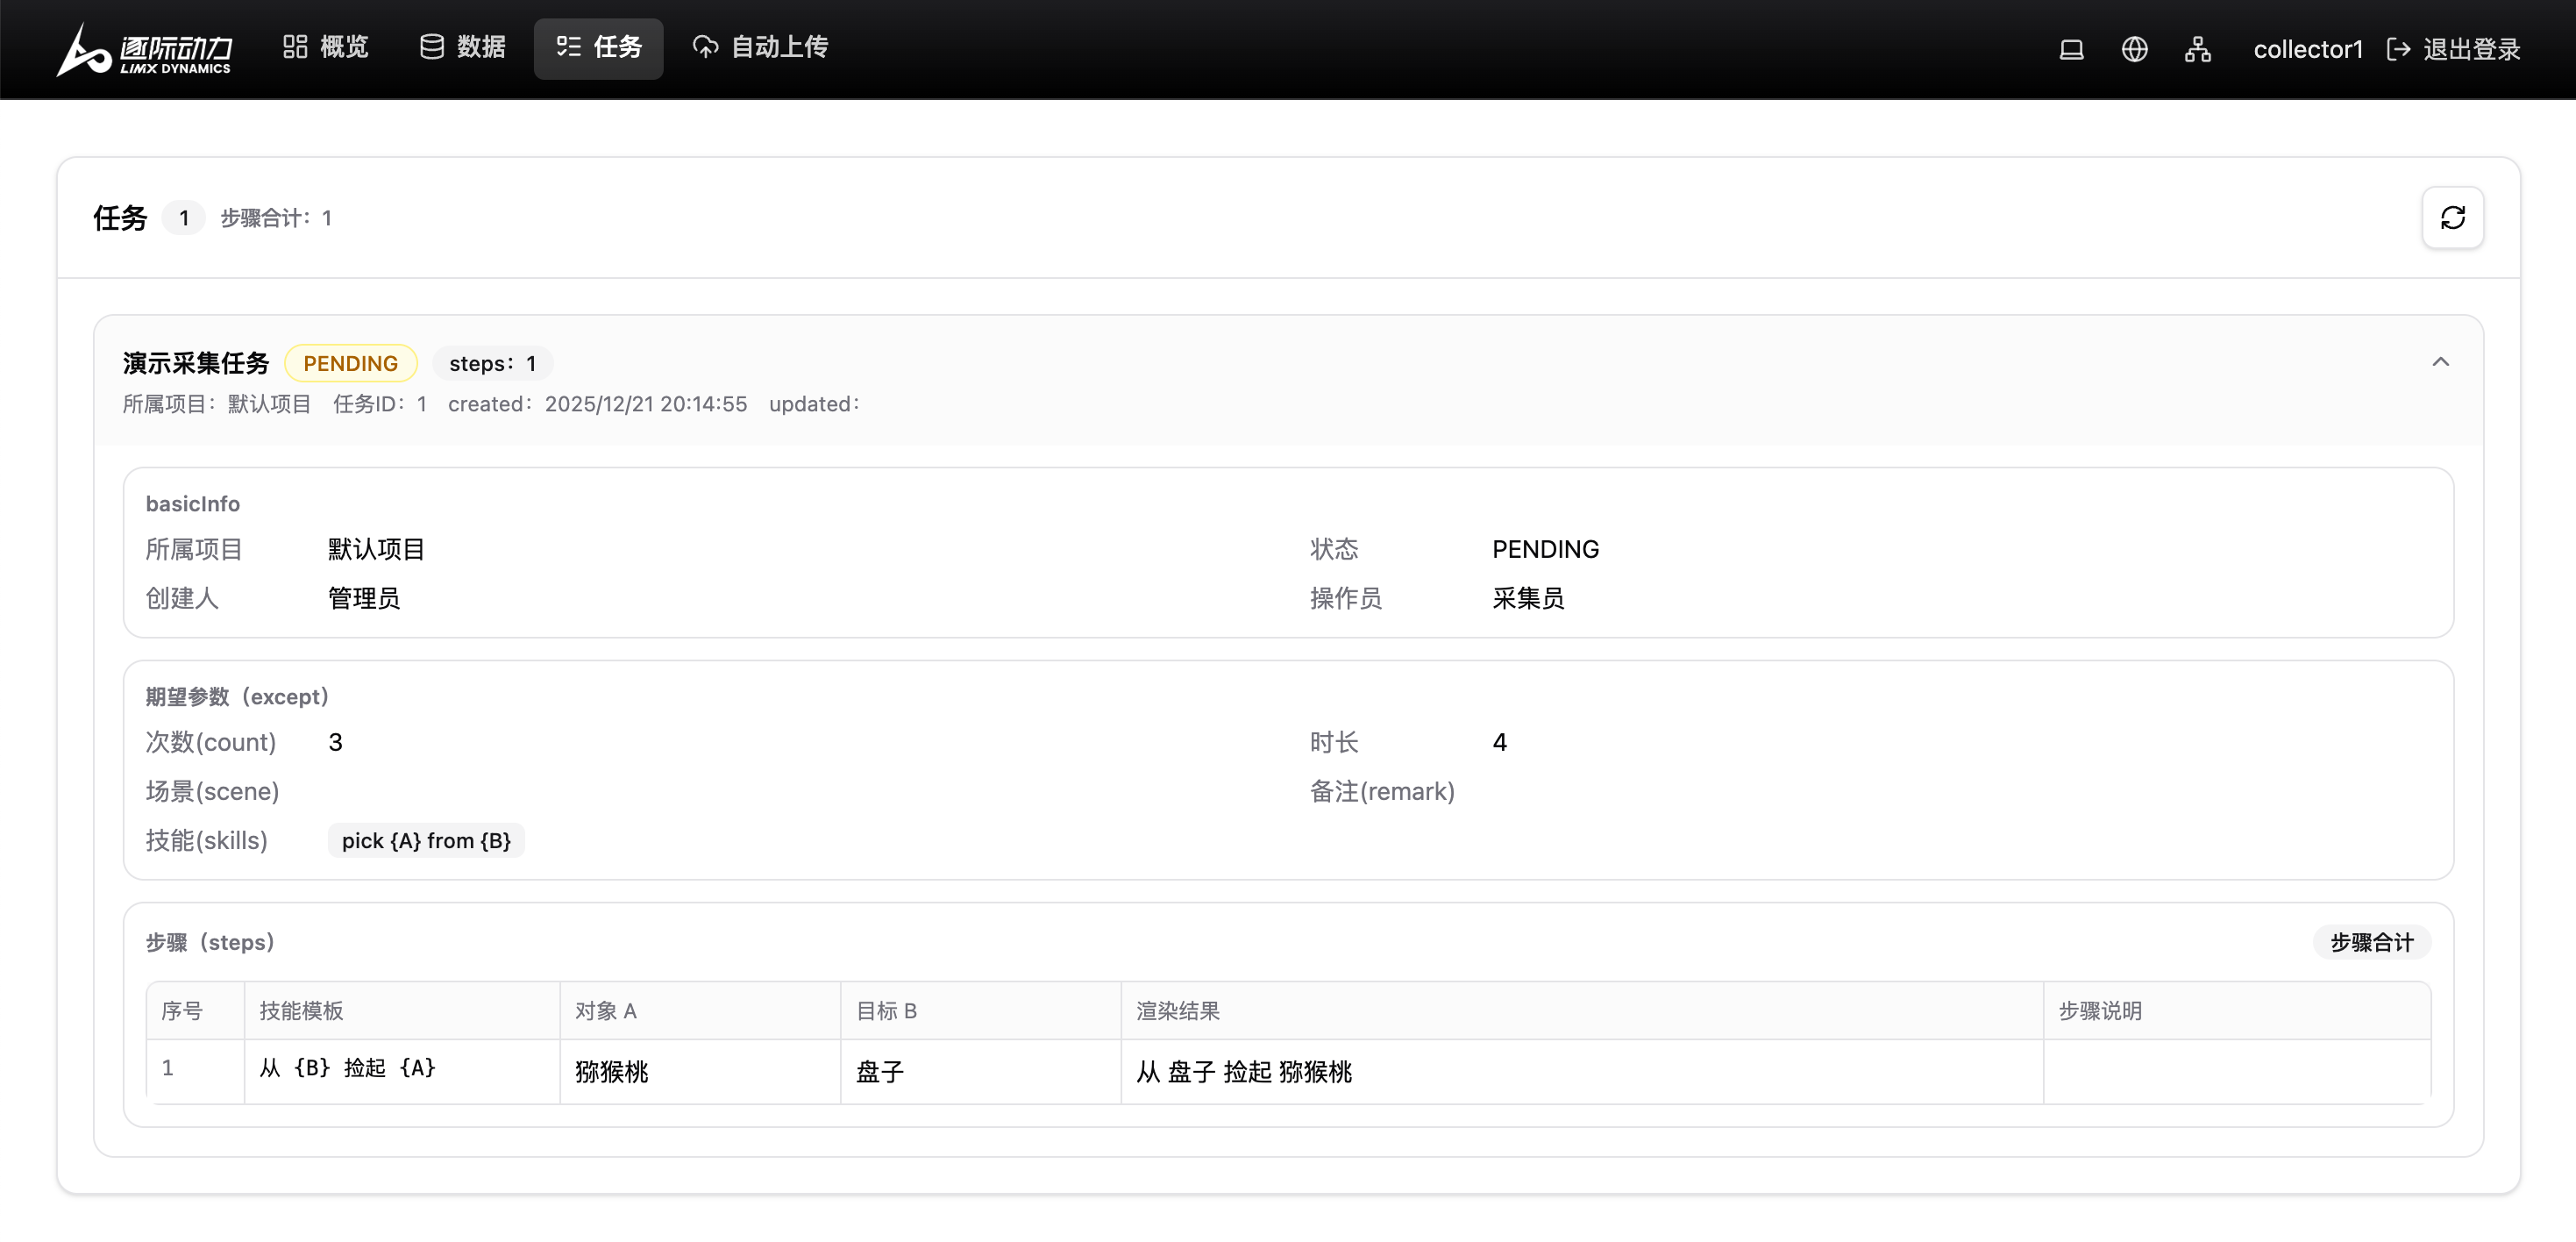
任务以列表形式展示,点击某条可以展开详情。你通常会看到:
-
基础信息(basicinfo):项目、状态、创建者、执行者(采集人员)、创建/更新时间
-
期望参数(Expected Params):数量、时长、场景、备注、技能标签等
-
步骤(Steps):
-
系统会把平台的“技能模板(含 {A}/{B} 占位符)”渲染成最终自然语言结果,便于现场照着做
-
同时也展示每一步的描述字段(如果平台提供)
-
5. 自动上传页面(需要登录云端数据平台)
自动上传是把本地录制数据持续同步到云端数据平台的一套机制。它会实时监控数据目录并执行上传脚本。
5.1 你需要先做的准备
-
确保已经登录云端数据平台(检查右上角登录状态)
-
确保本机数据目录(录制目录)稳定且有写权限
-
确保网络到平台侧连通(建议先跑一次
网络测试)
5.2 配置并安装(启用)自动上传
操作步骤:
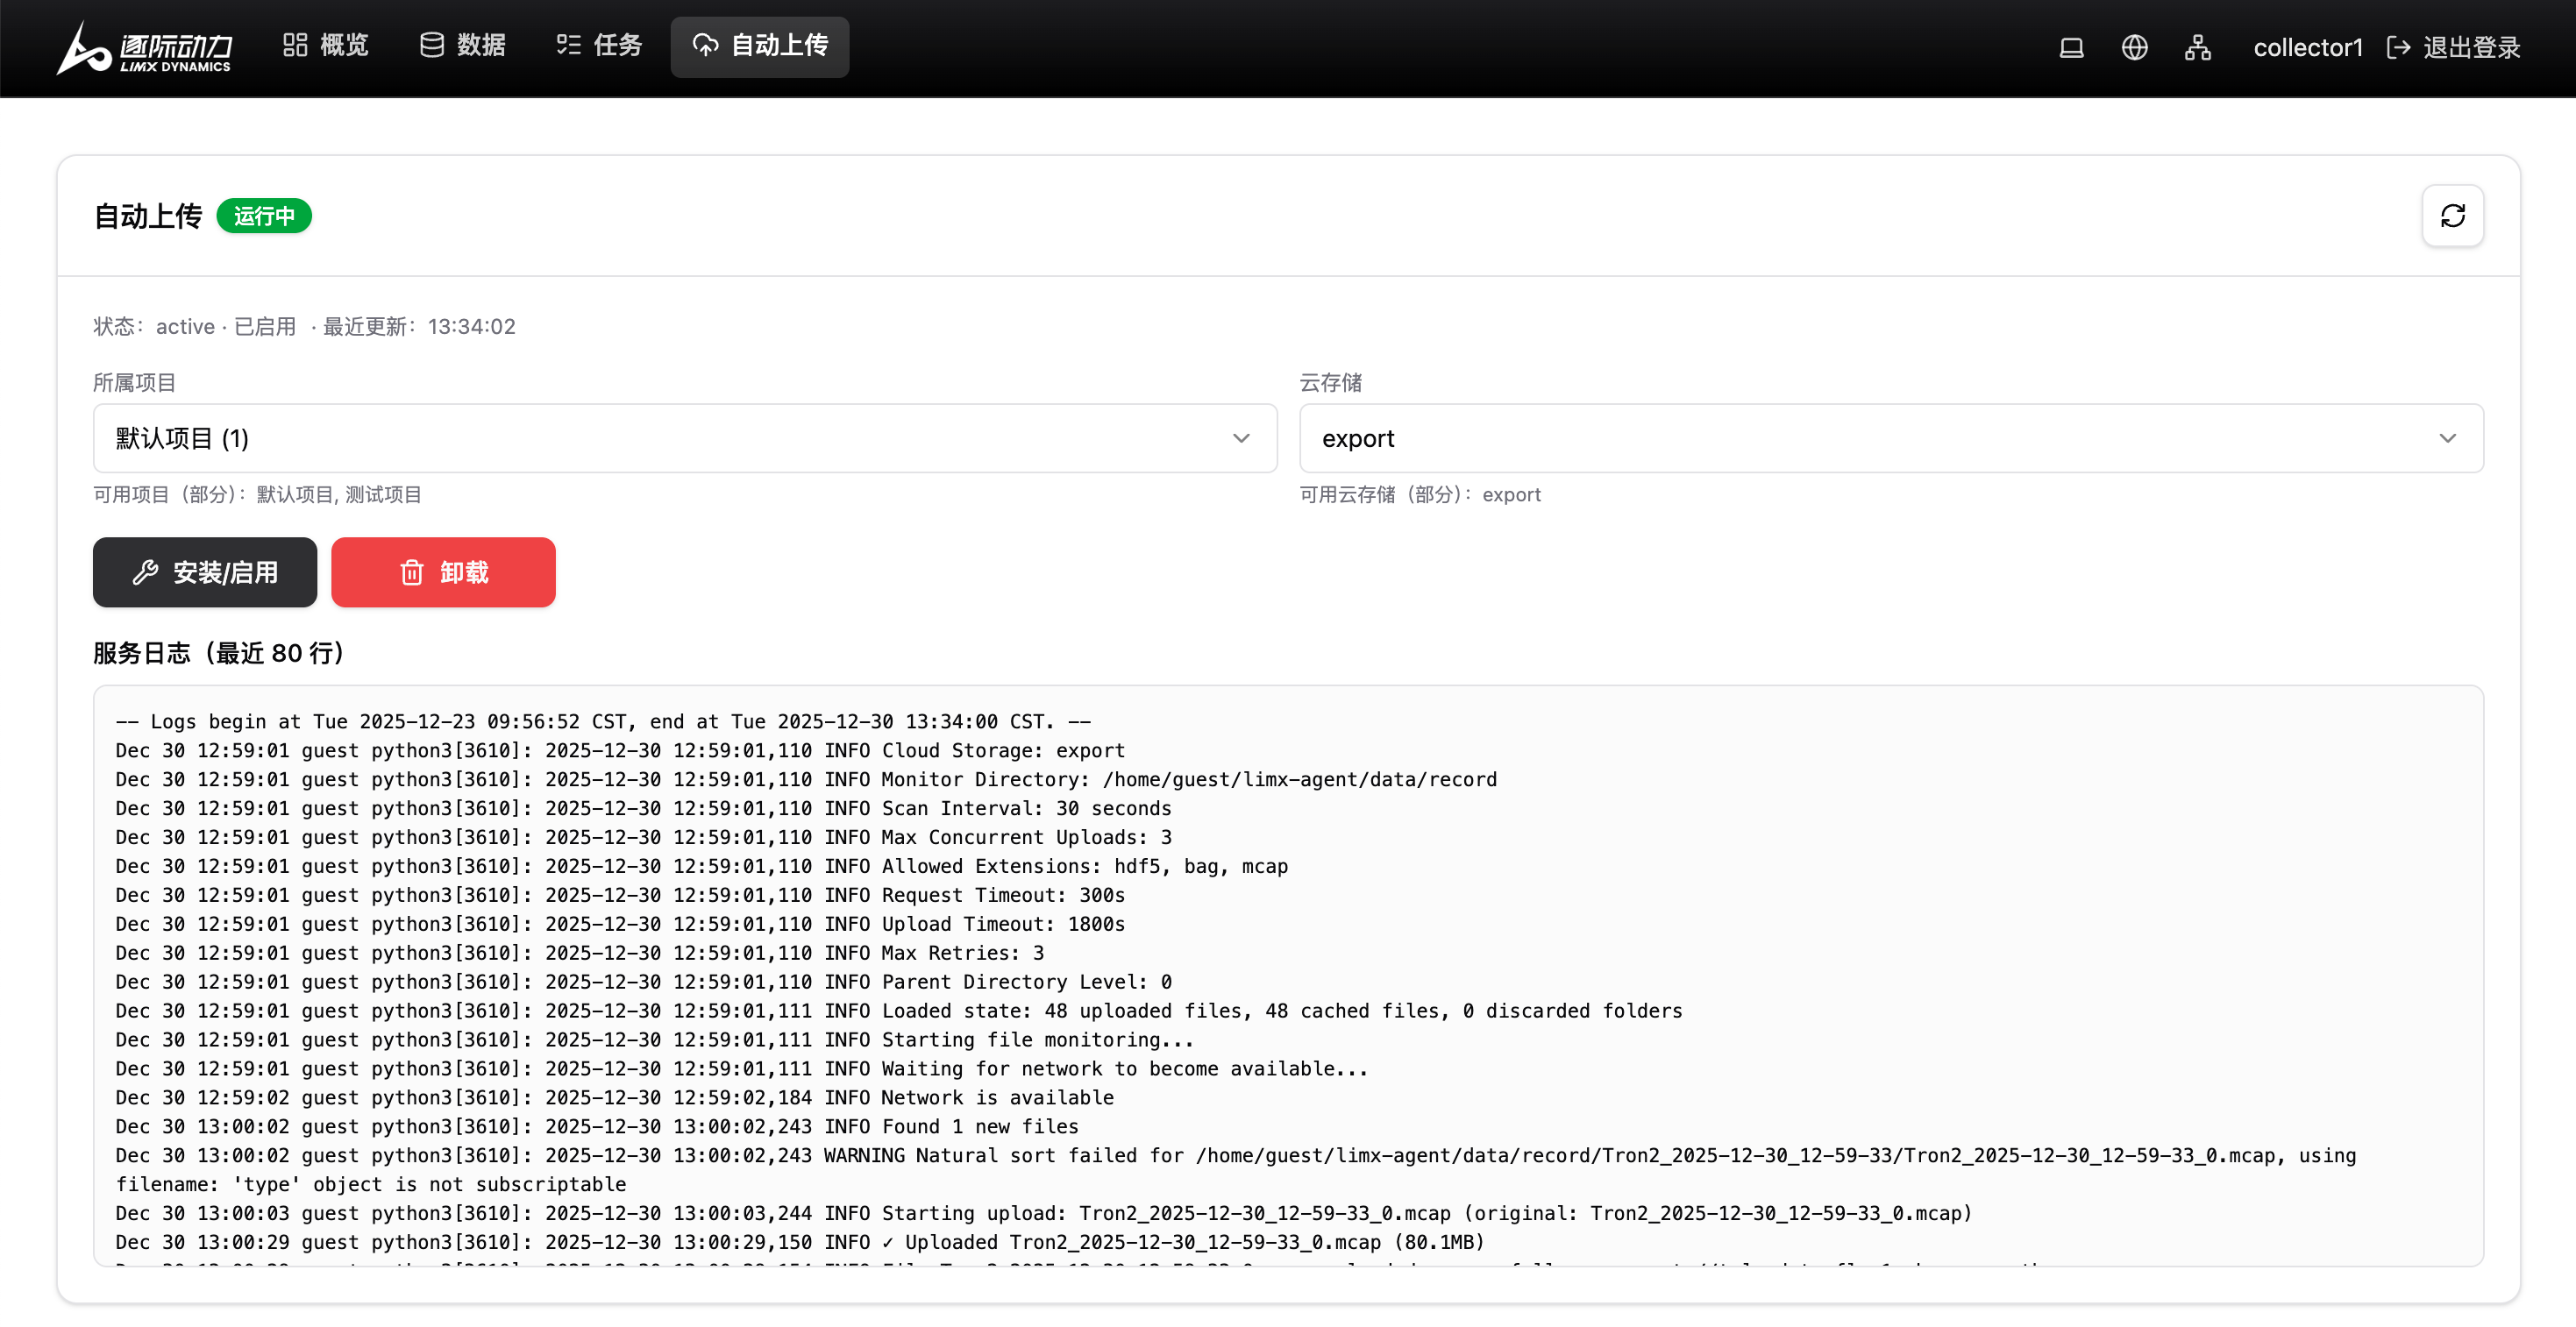
1.打开 自动上传 页面
2.选择:
-
项目(Project)
-
云存储(Cloud Storage)
3.点击 安装按钮
5.3 查看状态与日志
页面会展示服务状态(例如):
-
运行状态
-
是否启用(通常代表开机自启)
-
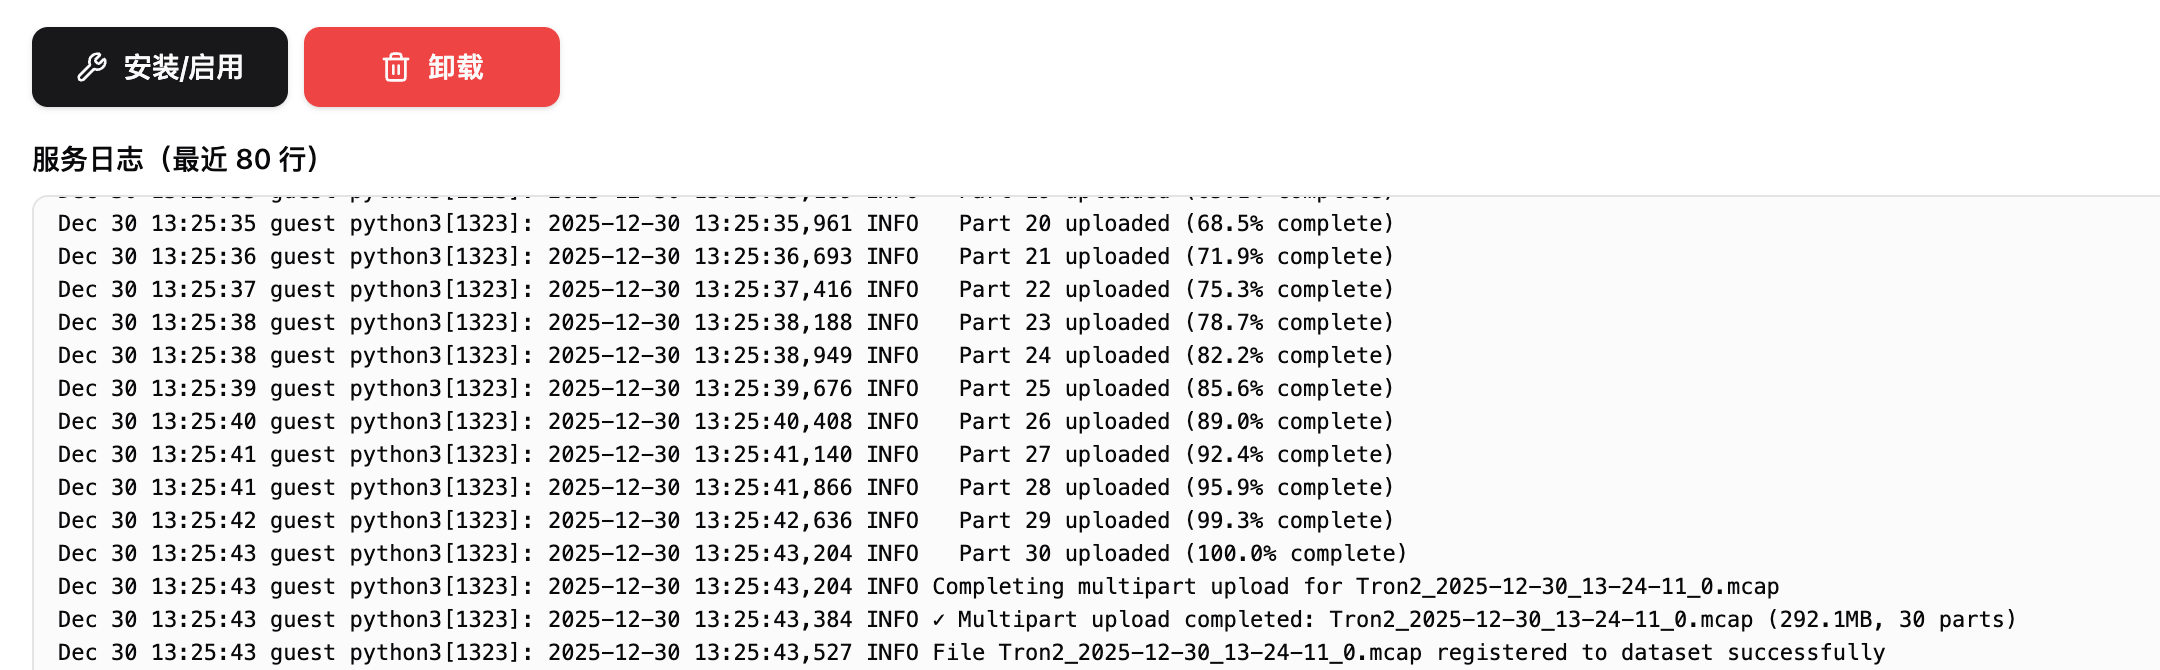
服务日志:用于判断当前是否在上传、是否报错、卡在什么阶段
建议你在两种场景重点看日志:
-
刚安装完:确认服务能正常启动并开始工作
-
现场网络不稳定/平台不可达:日志往往能直观看到重试或错误原因
5.4 卸载自动上传(慎用)
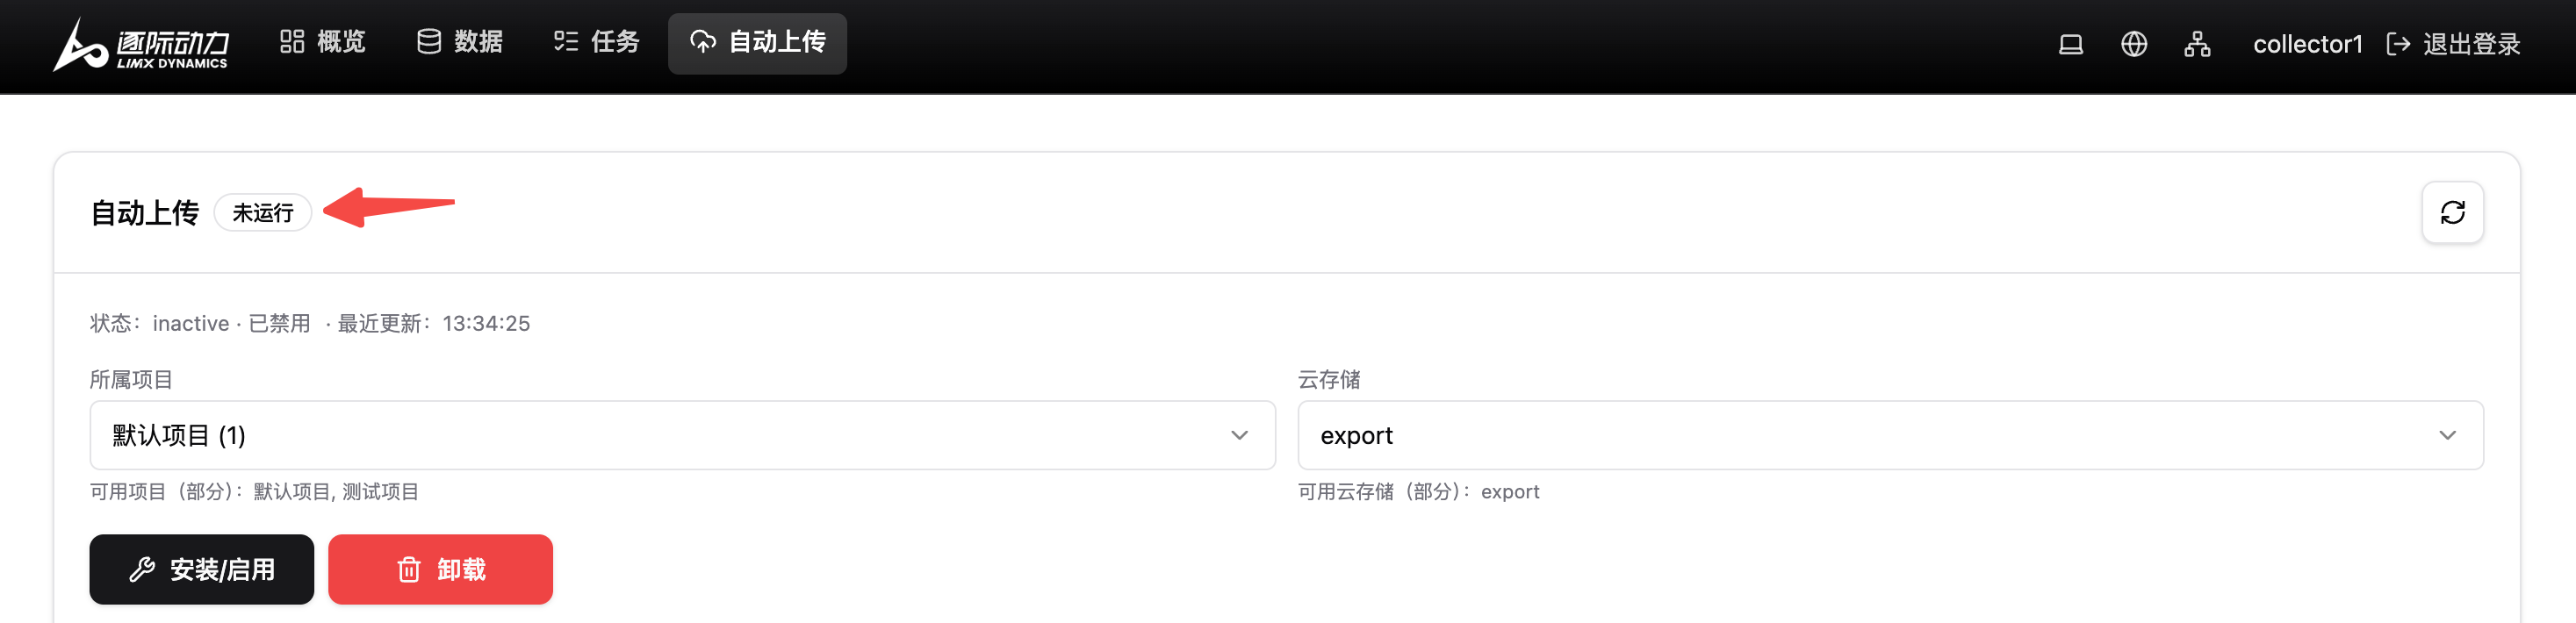
卸载会移除后台服务配置(通常不可恢复,需要重新安装)。建议在这些情况再考虑卸载:
-
配置选错项目/云存储且无法通过重新安装覆盖
-
服务异常且你想“清空重装”作为最后手段
6. 切换色彩主题
默认会自动判断系统的主题(明亮或暗色),您也可以点击图标来切换到不同的色彩主题上。

7. 切换中英文
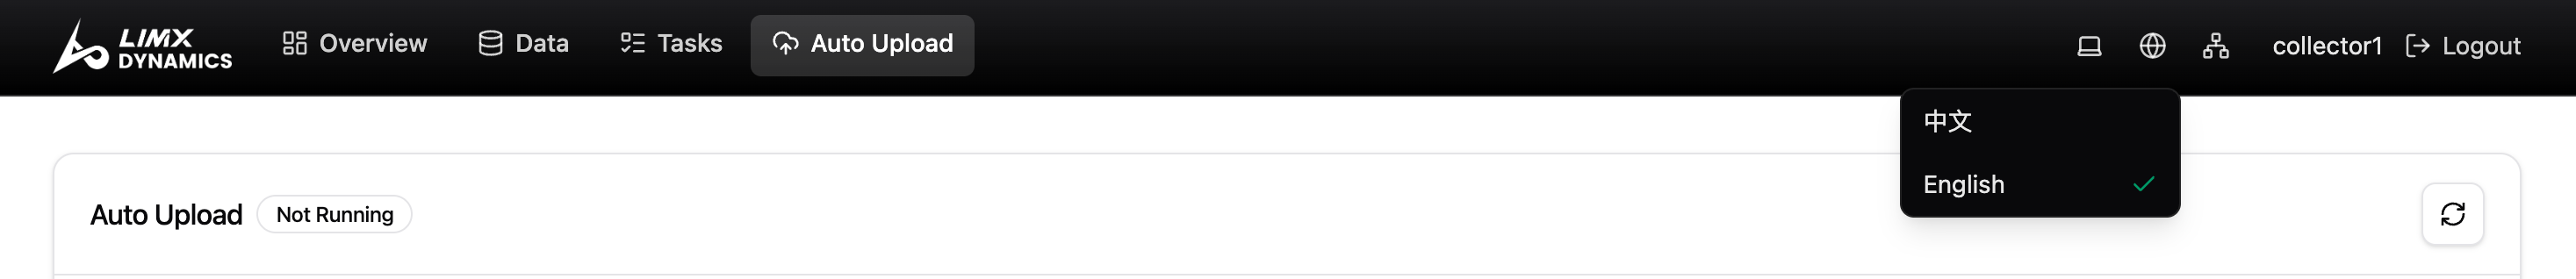
默认会自动判断浏览器的语言偏好,您也可以点击地球的图标来选择中文或英文界面。
8. 网络测试
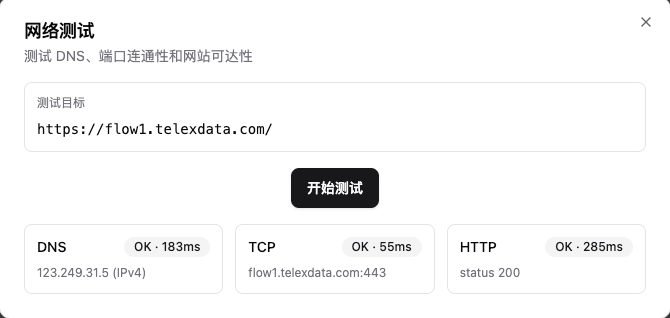
右上角网络测试会针对平台地址做三项检查:
-
DNS:能否解析域名
-
TCP:能否连通端口(http 通常 80,https 通常 443)
-
HTTP:用 HEAD 请求检查是否能拿到正常状态码
你可以把它检查网络通不通”的快速确认工具。
9. 登录云端数据平台
登录入口在右上角,也会在访问受保护页面时自动弹出。
登录后能解锁的能力:
-
任务页面(查看采集的任务安排等) -
自动上传页面(实现数据上传云端管理和标注,可以指定项目/云存储)
云端数据平台的登录地址及账号请向销售人员获取:
10. 常见问题
| 序号 | 问题 | 常见原因 | 解决方式 |
|---|---|---|---|
| 1 | 实时可视化不出画面 / 一直 disconnected |
网络连接问题 | 可按此顺序排查故障: 1. 确认你访问的是 HTTPS 页面:`https://.../overview` 2. 点一下`刷新`按钮:让页面重新拉取 topics 并重连 3. 确认现场确实有视频 topic 在发:尤其是 `.../compressed` 这类 4. 看网络与服务: - 右上角跑一次`网络测试`(至少排除平台不可达导致的连锁问题) - 运维侧查看机器人 10.192.1.4 设备的 docker 容器日志(如果有权限) |
| 2 | 录制按钮点了没反应 / 报错 | - topics 没选 - ROS 配置不匹配 - 服务端异常 |
可按此顺序排查故障: 1. topics 没选:在`部分录制`模式下,必须至少选 1 个 topic 2. ROS 配置不匹配:比如 ROS2 domain_id 不一致、ROS1 master_uri 指错 3. 服务端异常:可尝试刷新页面,或查看服务端的 ros-bridge 日志 |
| 3 | 无法保存配置 / 提示权限(EACCES/EPERM) | 通常是宿主机挂载目录权限与容器写入权限不一致 | 一般是在宿主机上修正目录属主/权限后重启服务 |
| 4 | 磁盘空间不足会直接导致录制失败或中断 | 磁盘空间不足 | 建议解决办法: - 先停录制(如果正在录) - 删除不需要的数据或迁移到更大的盘 - 养成在概览页关注`可用空间`卡片的习惯 |
| 5 | 自动上传失败 | - 未登录平台 / 登录凭据失效 - 平台网络不通(先跑`网络测试`) |
建议解决办法: - 请在自动上传页面查看相关日志,确定是网络问题还是权限问题。 - 如果是权限问题,可能是凭据过期了,需要重新登录数据平台后重新安装。 |