Oli 遥操作快速上手指南
本指南介绍 Oli EDU 的本地遥操作。首次使用建议先完成半身遥操作,再进行全身遥操作。
安全须知与免责声明
-
阅读与确认:操作机器人前,请确保已理解本指南及《LimX人形机器人全身遥操作用户手册》的全部操作说明与安全要求。
-
操作责任:本产品为机电一体化设备,机械臂运动速度快、力量大,需由经过培训的人员操作,仅可用于合法合规用途。未按说明操作、擅自改装、在危险环境使用造成的人身伤害、财产损失及第三方损害,由使用者自行承担。
-
安全环境:机器人运动范围内严禁站人,操作全程保持机器人在视线范围内,远离潮湿、易燃、易爆及强电磁干扰环境;双足机器人遥操作全程建议使用天车(安全吊架)保护。
-
急停知情:操作前务必掌握安全停止(急停)的位置和使用方法:同时按下左、右摇杆按键即触发安全停止,所有电机立即进入阻尼状态,机器人会失去支撑跌落,触发前请确认周围无人、无易损物品。
-
条款变更:本指南及安全要求会随产品固件、功能更新修订,以逐际动力官方最新发布版本为准。
文档导览
| 你要做什么 | 阅读顺序 |
|---|---|
| 半身遥操作 | 顺序阅读第 1~3 章,结束时按第 5 章操作 |
| 全身遥操作 | 完成第 1、2 章的公共准备后,阅读第 4 章,结束时按第 5 章操作 |
1 使用前准备
1.1 准备设备
| 设备 | 用途 |
|---|---|
| Oli EDU 机器人 | 遥操作对象 |
| Oli 实体遥控器 | 查看机器人状态、切换基础状态 |
| PICO 头显及左右 VR 手柄 | 查看机器人画面,控制头部、双臂和机器人移动 |
| PICO 体感追踪器 ×5 | 全身遥操作使用:腰部 1 个、脚踝 2 个、大腿 2 个 |
| 天车(安全吊架) | 为机器人提供安全保护 |
开机前,确认各设备电量充足。
1.2 首次开通与更新
-
遥操功能须提前开通。将订单号和机器人 MAC 地址(设备标识)提供给销售经理申请,开通后再进行遥操。
-
PICO 已预装 LimX Teleop App,联网后可接收更新。更新完成后,连接 Oli 热点进行遥操。
1.3 机器人开机与基础状态
建议两人配合:一人操作 PICO,另一人负责 Oli 遥控器和天车,持续观察机器人。
-
机器人开机:短按机身电源键并松开,再长按约 2 秒,等待完成自检。
-
切换基础状态:长按 Oli 实体遥控器的 Power 键至少 3 秒开机,按下表先进入「阻尼」,再进入「Walk」。
| 目标状态 | 遥控器按键 | 说明 |
|---|---|---|
| 阻尼 / 离线准备 | L2 + Down + X |
从开机后的零力矩状态切换,准备后续操作 |
| Walk | L2 + △ |
进入基础行走状态,遥操作在此状态下进行 |
| Recovery | R1 + X |
机器人姿态异常时的过渡恢复状态 |
注意:切换状态时请确保机器人由天车吊挂或有人员保护,防止跌倒。
确认机器人双脚着地、站稳,遥控器显示「Walk」后,再开始遥操。
2 准备并连接 VR 设备
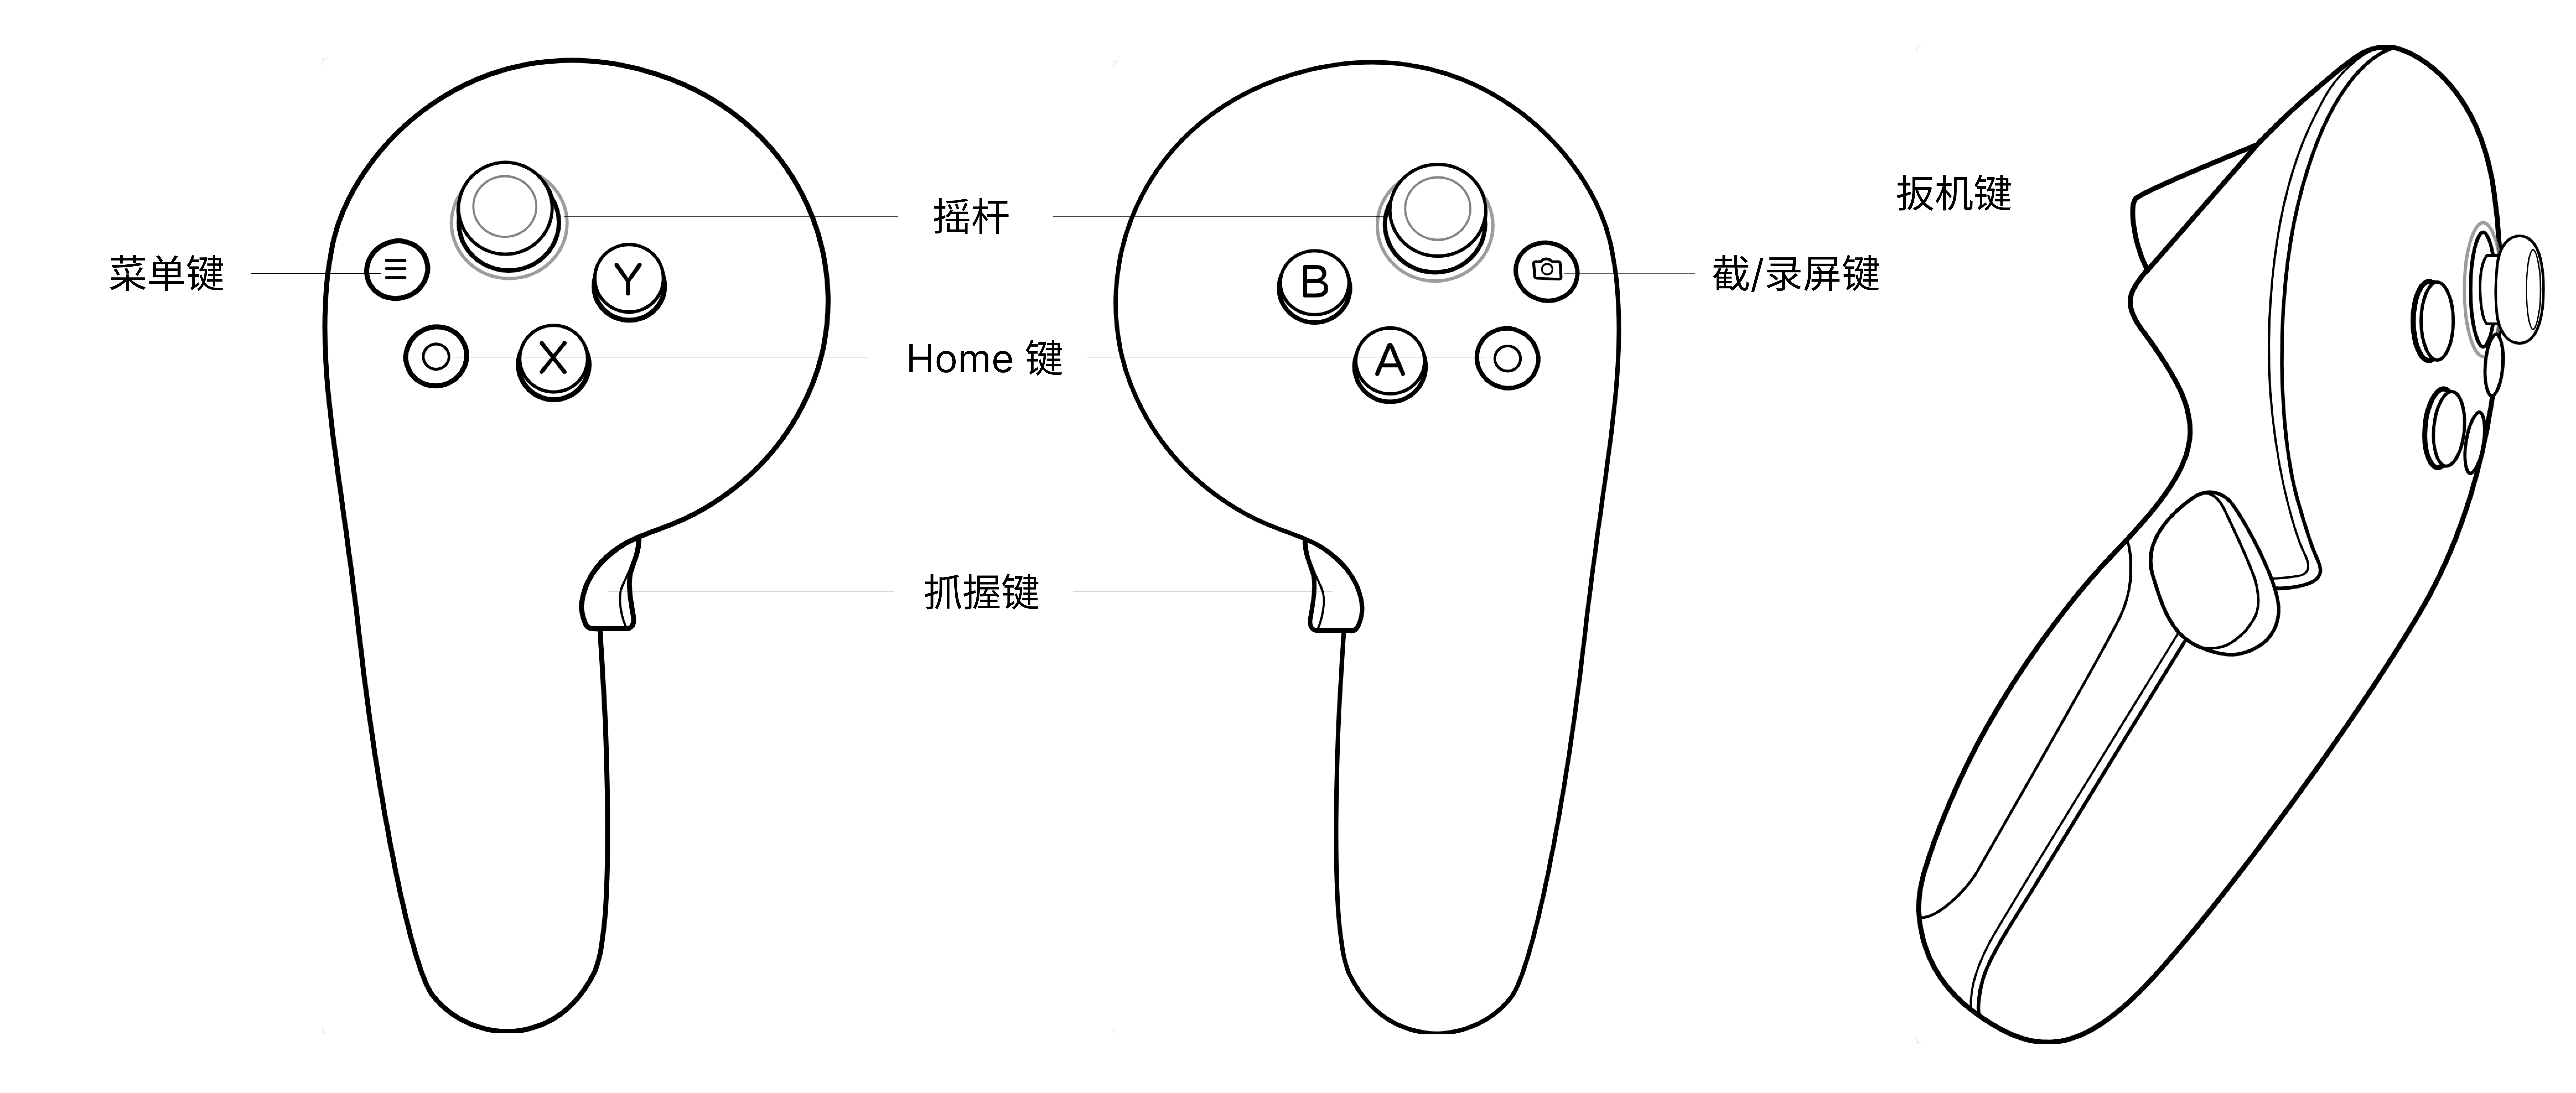
2.1 VR 手柄键位
-
左手柄:X、Y 键,菜单键和左摇杆。
-
右手柄:A、B 键,截屏/录屏键和右摇杆。
-
两侧通用:Home 键、握把内侧的抓握键(G)、食指处的扳机键(T)。摇杆也可向下按压。
2.2 头显与手柄准备
-
点击确认:移动手柄射线指向选项,短按扳机键(T)选择或确认。
-
拖动窗口:指向窗口底部横条,按住抓握键(G)拖动,到位后松开。
-
沉浸/透视切换:开启快速透视后,轻敲头显右侧两下。
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 打开头显和手柄 | 长按头显电源键约 3 秒,戴上后等待系统主界面出现。 手柄电池处如有绝缘纸,先拔出。 手柄未开机时,短按各自的 Home 键。 |
头显主界面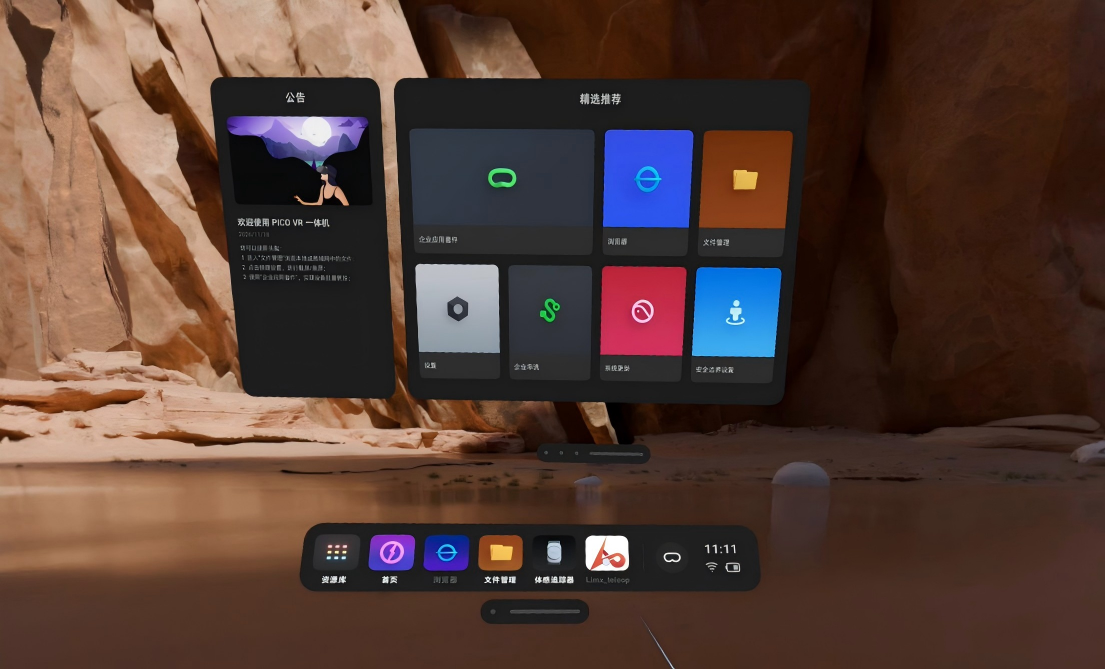 |
| 2. 确认定位追踪 | 打开「设置 → 通用」,确认「定位追踪」已开启。 |
2.3 连接机器人
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 连接 Oli 的 Wi-Fi | 在头显主界面右下角打开控制中心,进入 Wi-Fi 列表,连接要操作的 Oli 热点。 | 控制中心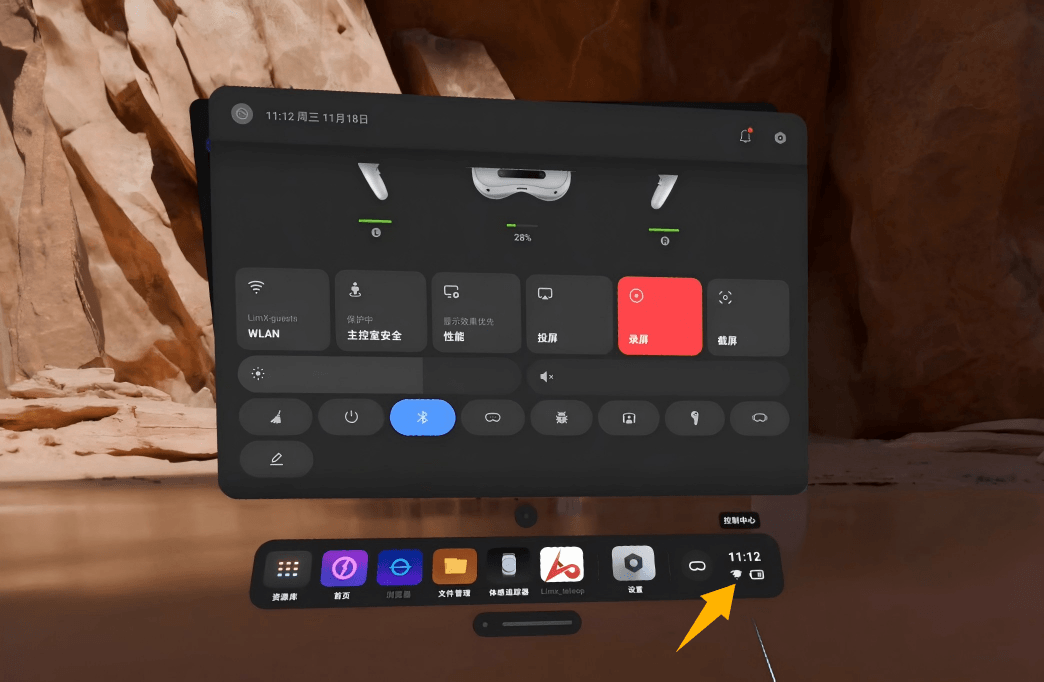 |
| 2. 打开遥操作 App | 在 PICO 系统主界面打开「资源库 → 未知来源 → LimX Teleop App」。 | 选择遥操作 App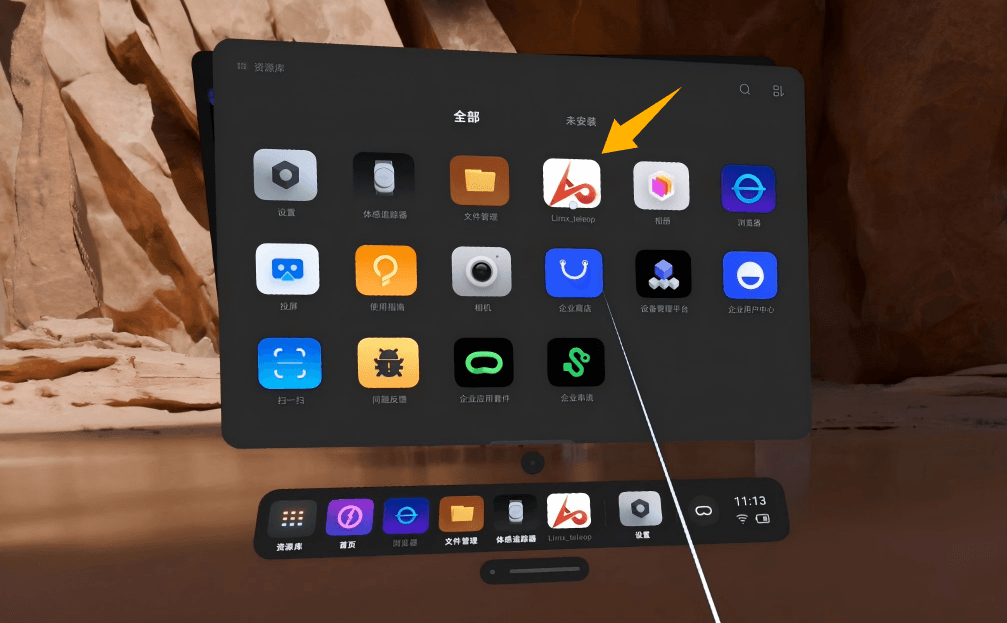 |
| 3. 设置本地连接 | 「配置」选「Oli」,关闭「远程遥操」,核对预填的「机器人 IP」(如使用自定义 IP,填入实际地址)。 在「设置」中填写实际「用户身高」,点「连接」。 |
遥操作 App 首页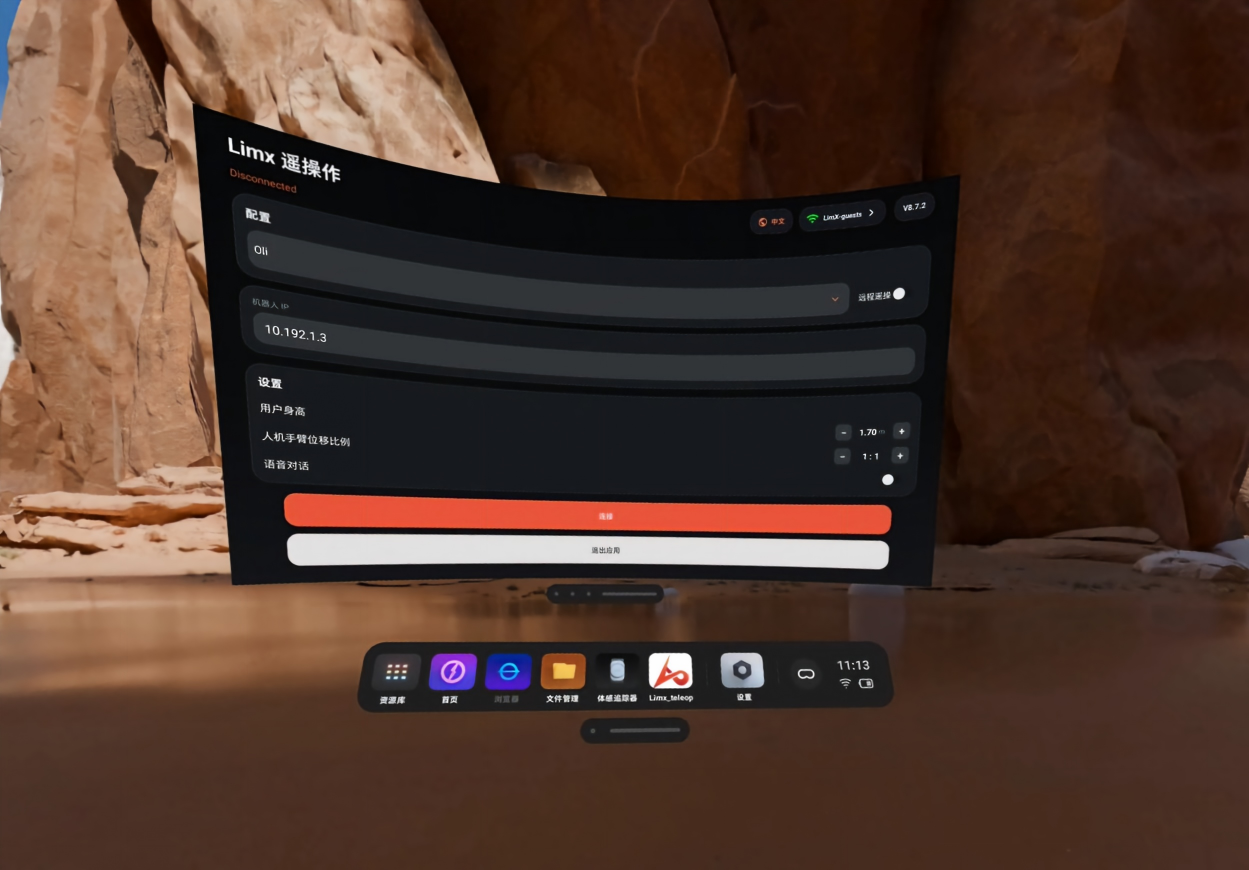 |
3 半身遥操作
半身遥操作无需追踪器。手臂从当前位置开始,跟随手柄移动的方向和距离。
3.1 进入模式并试动
在机器人运动范围外,面向机器人站立或坐好,戴好头显并持握左右手柄。
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 选择模式 | 「当前操作模式」选「VR部分动捕」(半身遥操作)。 「末端执行器控制」选「Pico手柄」,点「进入遥操」。 |
模式选择页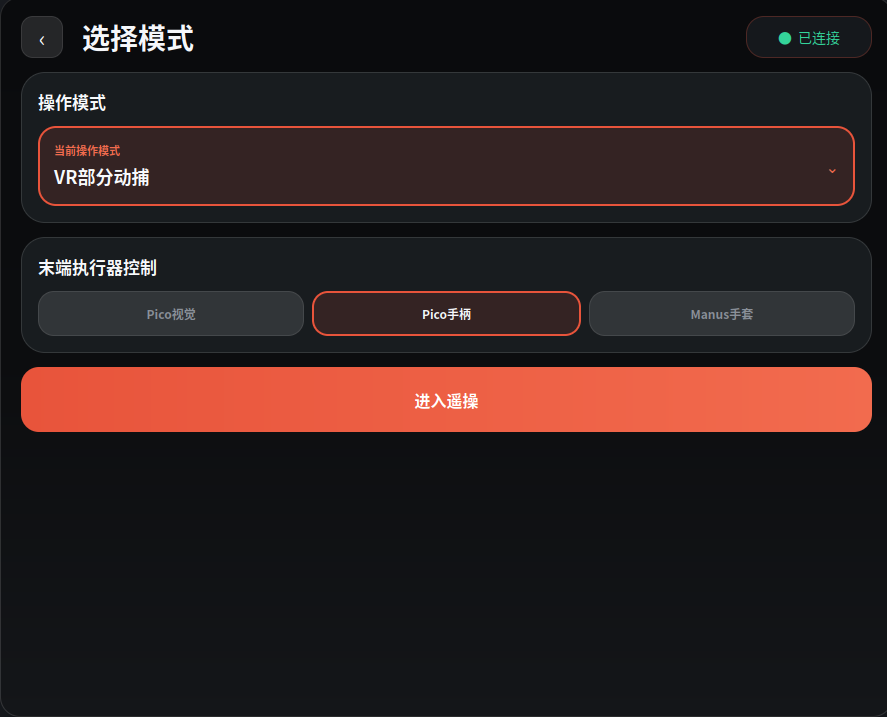 |
| 2. 核对并回位 | 核对机器人编号。 同时长按左抓握键(G)+X、右抓握键(G)+A,直到机器人回到遥操初始姿态(默认双肘约 90°、小臂水平)。 到位后松开全部按键。 |
遥操作界面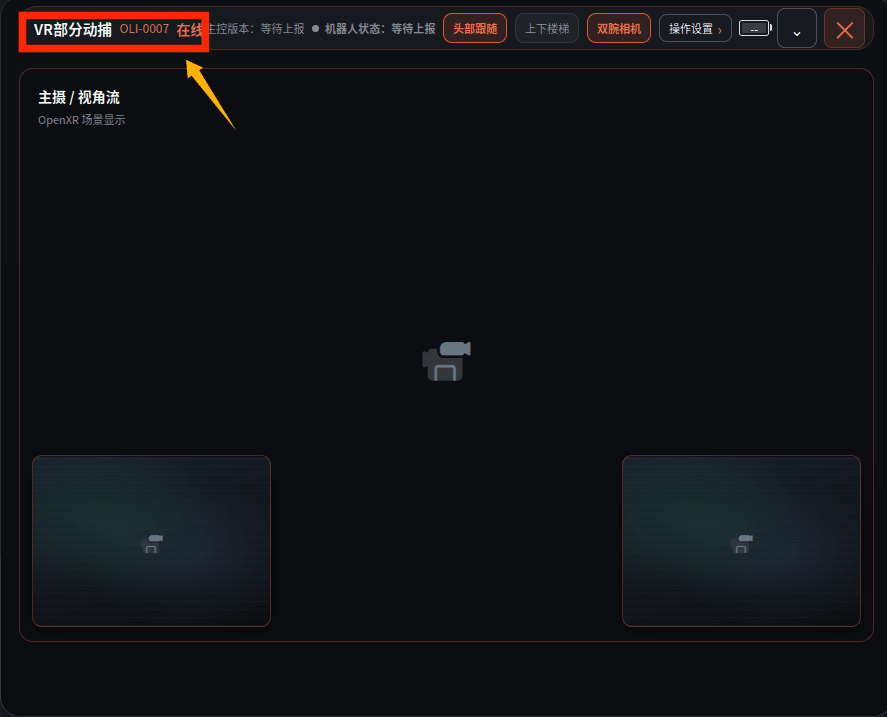 |
| 3. 先试一只手臂 | 持续按住一侧抓握键(G),缓慢、小幅移动同侧手柄,确认手臂跟随。 松开该侧抓握键(G),确认手臂停住。 调整站位或重新摆放手柄前,先松开两只抓握键(G)。 |
|
| 可选:操作设置 | 在「操作设置」中调整柔顺档位、夹持力或灵巧手手势,点「应用设置」。 刚度越低,手臂受外力时越容易让开。调整后先小幅试动。 |
操作设置页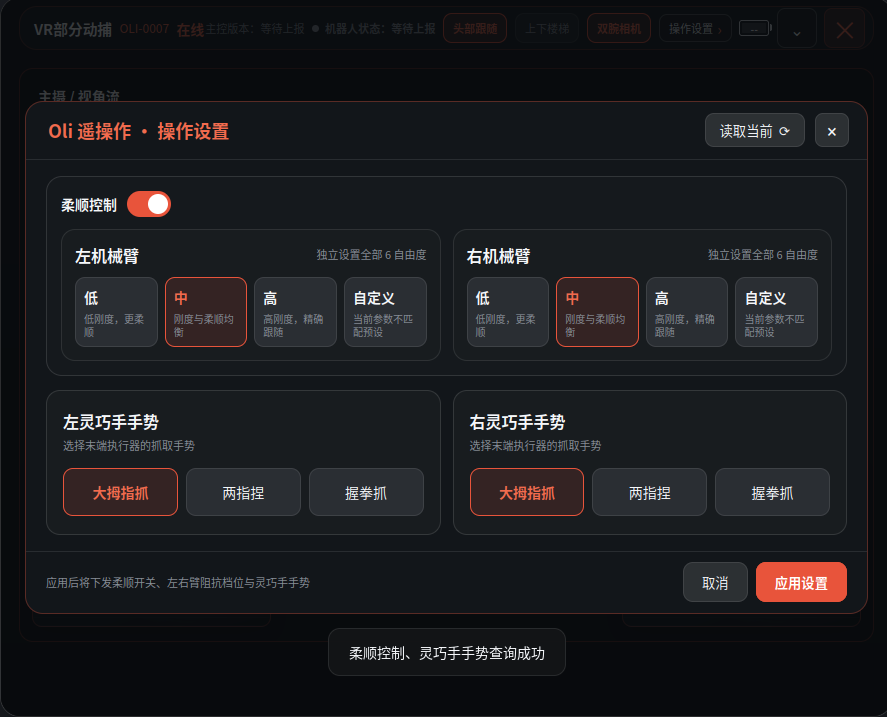 |
3.2 常用动作
| 动作 | 按键/操作 | 结果 |
|---|---|---|
| 头部跟随 | 操作页顶部开启「头部跟随」; 按住任一抓握键(G),转头、抬头或低头 |
头部跟随头显动作 |
| 开合夹爪或灵巧手 | 按住同侧抓握键(G)+扣动同侧扳机键(T) | 控制同侧夹爪或灵巧手开合 |
| 前进/后退 | 按住左抓握键(G)+前推/后拉左摇杆 | 推杆幅度越大,速度越快 |
| 原地转向 | 按住右抓握键(G)+左右推动右摇杆 | 推杆幅度越大,转动越快 |
| 身体升降 | 按住右抓握键(G)+前后推动右摇杆 | 调整身体高度,受机器人设定范围限制 |
| 手臂回位 | 左臂:长按左抓握键(G)+X 右臂:长按右抓握键(G)+A 双臂:同时长按以上两组按键 |
缓慢回到遥操初始姿态,中途松键即停止回位 |
操作注意事项
· 机器人运动过程中,任何人不得进入机械臂运动范围;
· 首次操作请缓慢、小幅度移动手柄,避免碰撞;
· 遥操链路存在延迟(≤200 ms),操作请预留提前量;
· 操作者走动前先松开抓握键(G)退出跟随。
4 全身遥操作
全身遥操作需加戴体感追踪器,机器人跟随你的身体姿态。
已在半身遥操作中时,先按第 5 章第 1、2 步退出遥操并关闭 App,再准备追踪器。
4.1 穿戴追踪器
使用 5 个追踪器:腰部 1 个,左右脚踝各 1 个,左右大腿各 1 个。
穿戴顺序不限,不方便时可先摘下头显。
| 部位 | 操作 | 图示 |
|---|---|---|
| 脚踝 | 绑在脚踝前侧、靠近脚背根部,避开凸出的骨头。左右同高、正面朝前、指示灯朝上。 软垫贴紧、绑带不滑动,鞋袜和裤脚不要遮住传感器。 |
脚踝、大腿位置示意(腰部追踪器须戴在身体正后方)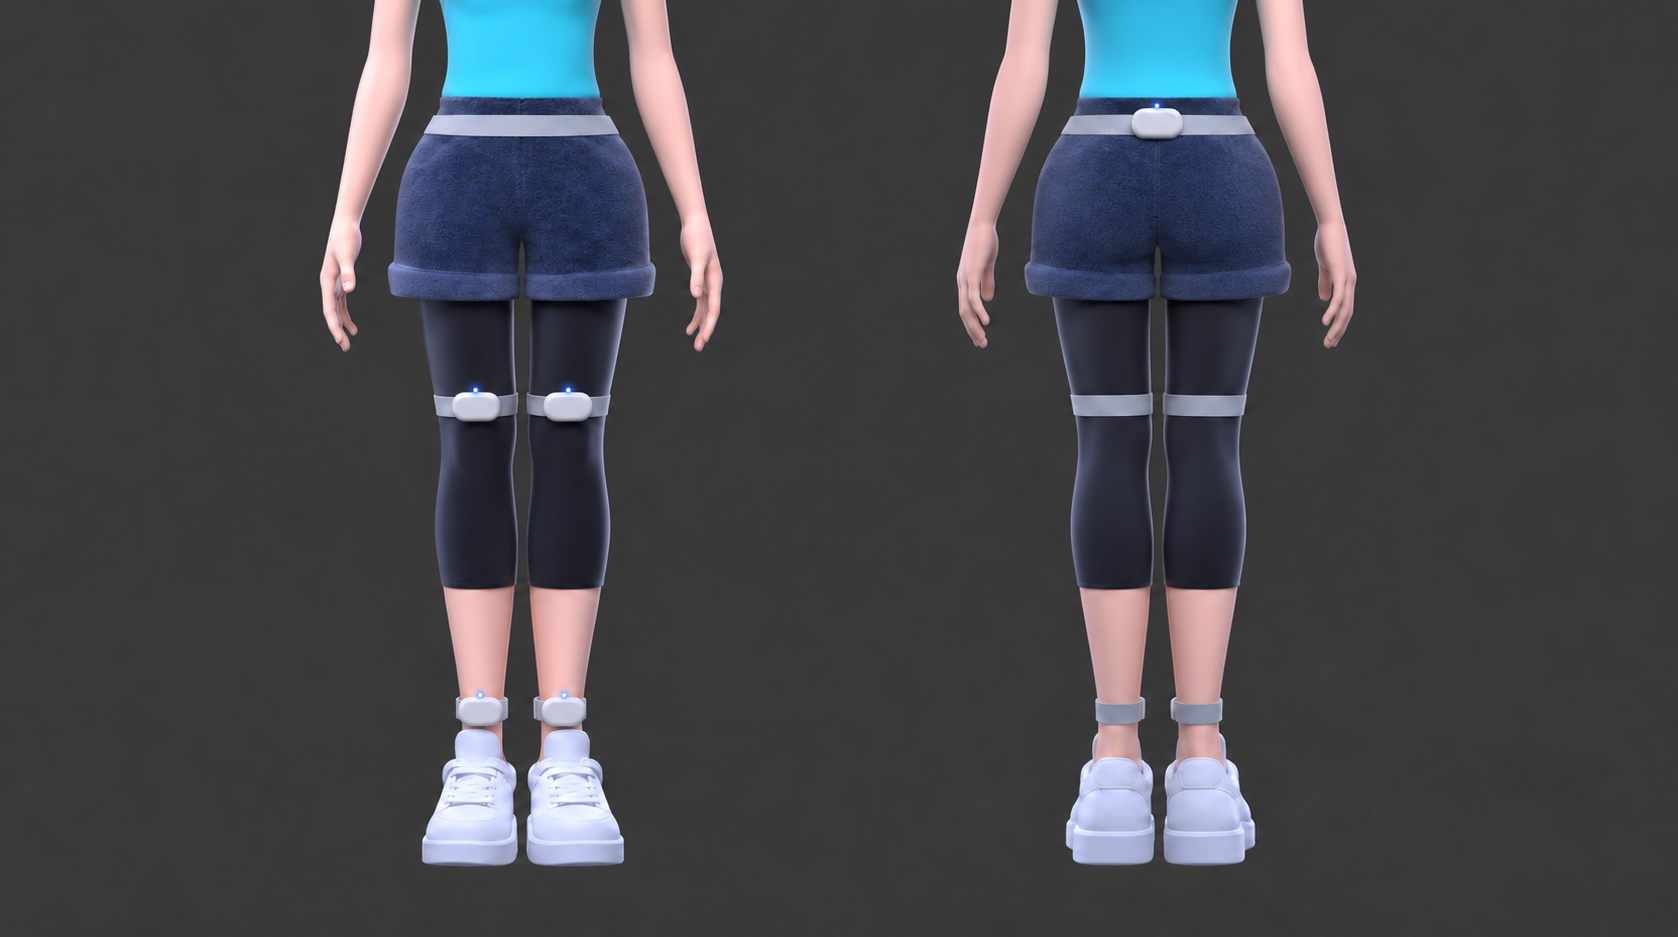 |
| 腰部 | 绑在后腰中央、胯部上沿,对准脊柱,追踪器朝向身体正后方。 | |
| 大腿 | 把一对追踪器绑在膝盖上方,正面朝前,避开膝关节。 |
4.2 配对并校准追踪器
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 开机并配对 | 按各追踪器的电源键开机,戴好头显并持握左右手柄。在 PICO 主界面打开「资源库 → 应用 → 体感追踪器」。 尚未配对时,点「开始配对」并按提示操作。 校准前,确认本次佩戴的 5 个追踪器全部已连接。 |
选择体感追踪器 App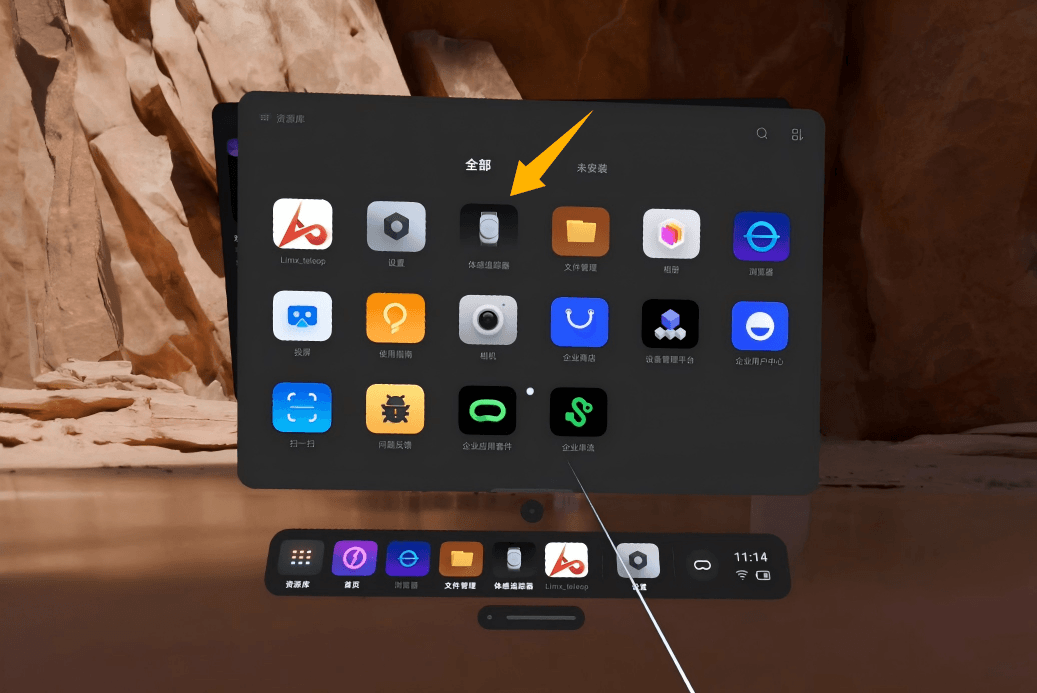 |
| 2. 选择佩戴模式 | 佩戴模式选「大腿增强」,腰部佩戴方式选「腰部正后」。 | 佩戴模式选择页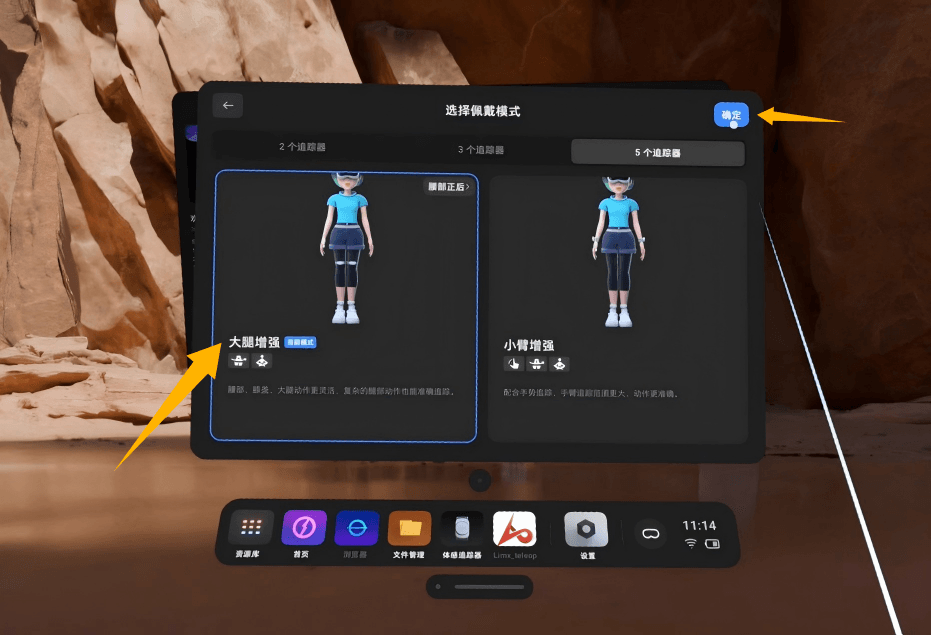 |
| 3. 开始校准 | 点「开始校准」,双手持握手柄、站直、双腿并拢、双臂自然下垂,按提示低头看脚踝追踪器。 | 点击开始校准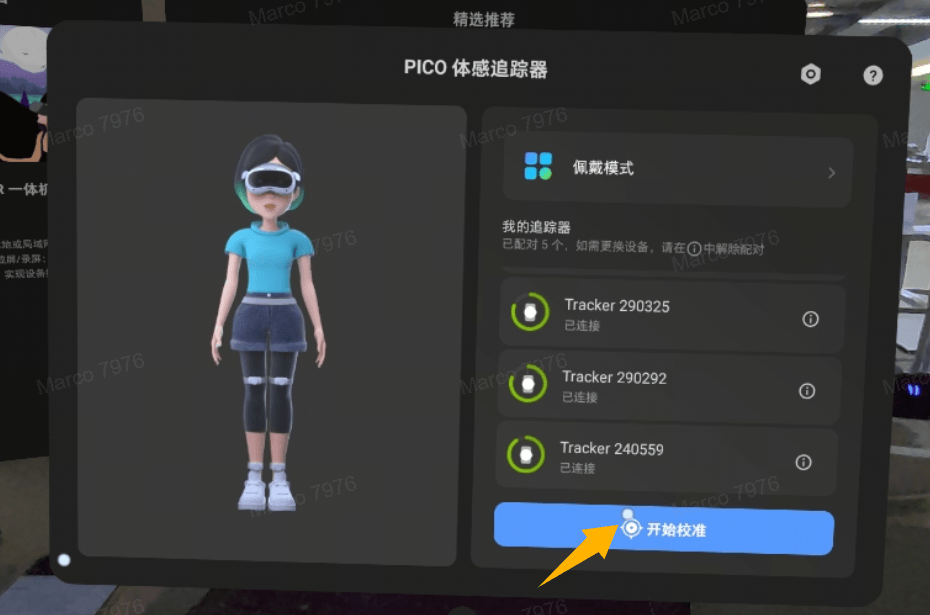 |
| 4. 检查预览 | 轻轻动脚,确认预览人物同步动作;站稳后,确认人物双脚贴地。 若仍离地,点「调整地面」,按提示用 VR 手柄触碰地面并确认。 |
4.3 进入全身跟随
打开 LimX Teleop App,连接 Oli,确认机器人处于「拟人行走」(Walk)状态。
注意:开始或恢复跟随前,先对齐你和机器人的朝向、手臂和双腿,以免机器人突然大幅运动。
| 步骤 | 操作 | 图示 |
|---|---|---|
| 1. 选择模式 | 「当前操作模式」选「VR全身动捕」(全身遥操作)。 「末端执行器控制」选「Pico手柄」,点「进入遥操」。 |
模式选择页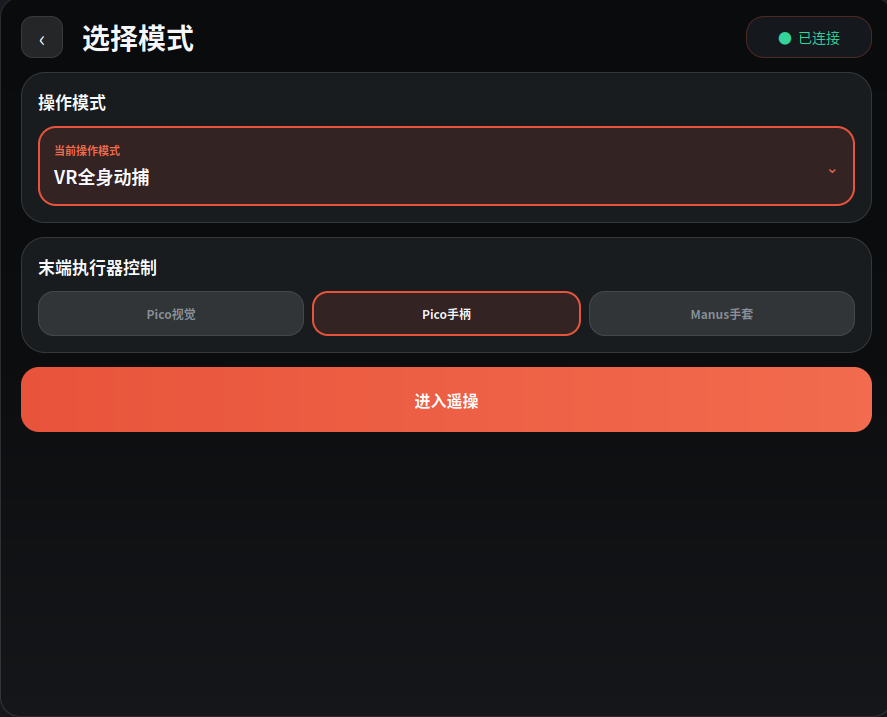 |
| 2. 回位并对齐姿态 | 核对操作页的模式和机器人编号。 同时长按左抓握键(G)+X、右抓握键(G)+A,直到机器人回到遥操初始姿态(默认双肘约 90°、小臂水平)。 保持这组按键,通过头显观察机器人,让自己的朝向、手臂和双腿与机器人基本一致。 |
遥操作界面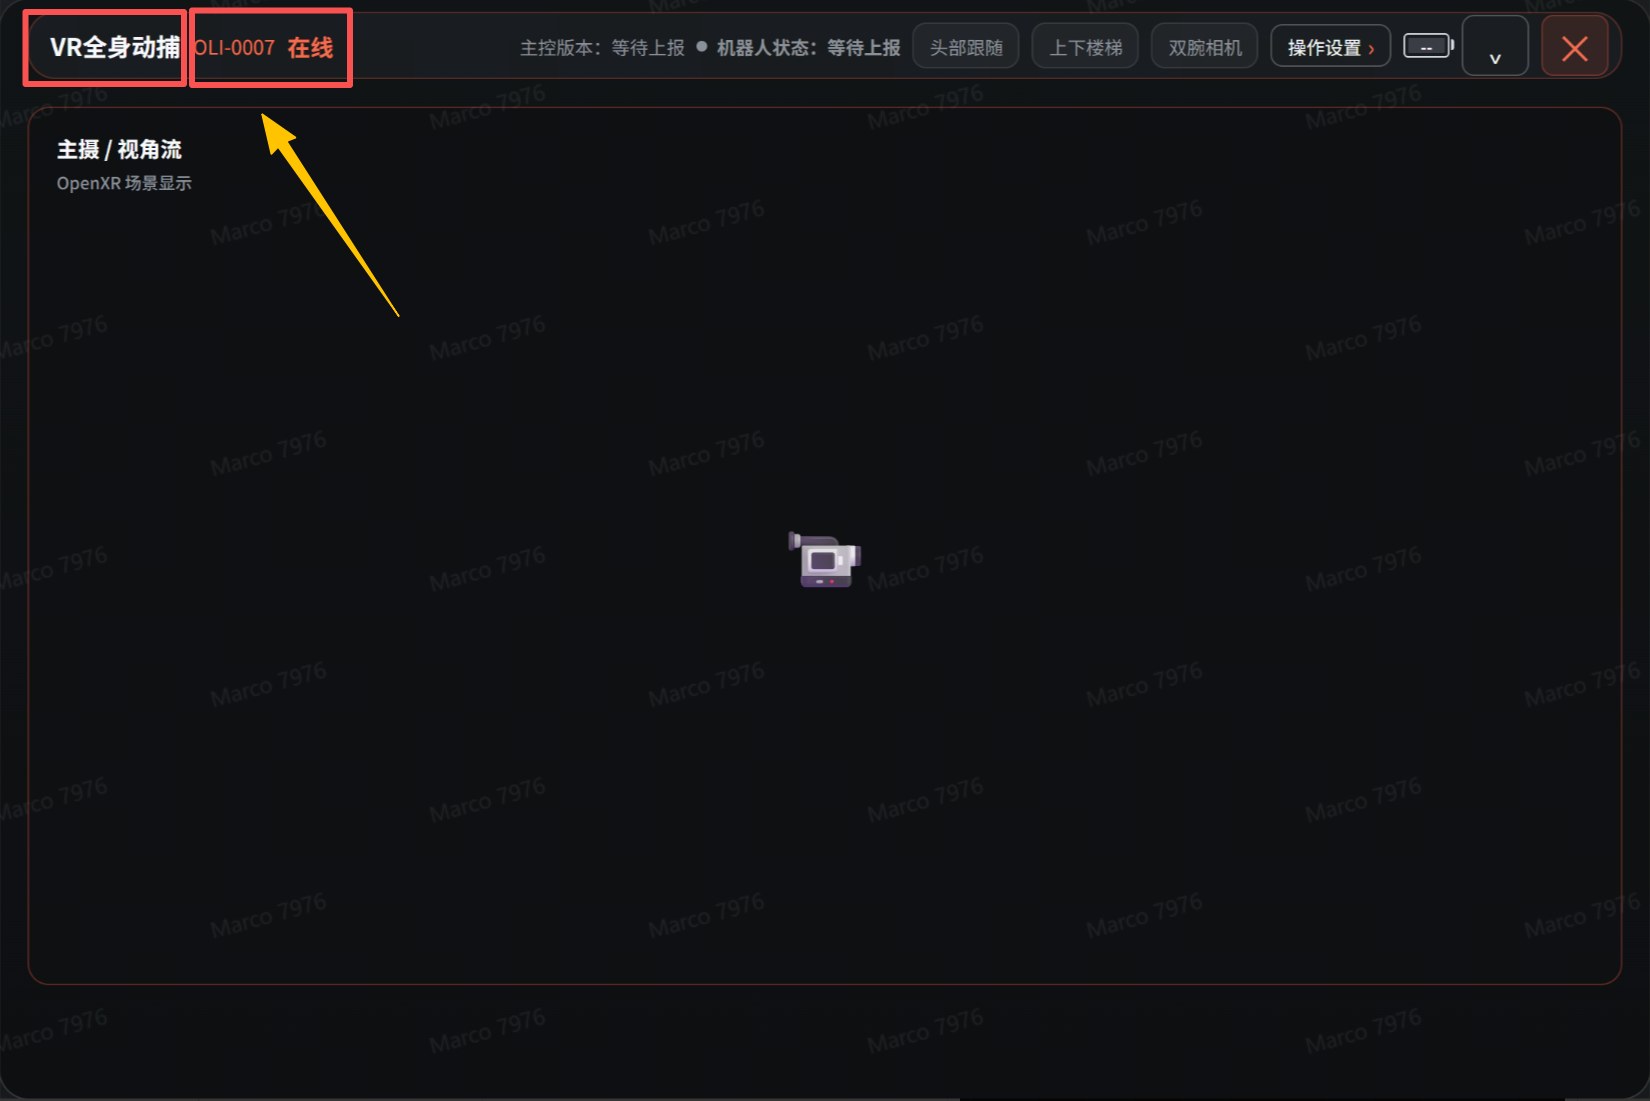 |
| 3. 开始跟随并试动 | 松开 X、A,持续按住至少一只抓握键(G)。 小幅试动,确认机器人稳定跟随。 |
全身遥操时,建议尽量持续按住至少一只手柄的抓握键(G)。
两只都松开会暂停跟随,机器人保持松手前的姿态;
再次遥操前需先对齐你和机器人的姿态。必要时先让机器人回位,再对齐。
4.4 基础动作
| 你做什么 | 机器人响应 |
|---|---|
| 小幅移动双臂 | 双臂跟随你的手臂姿态 |
| 在操作页顶部开启「头部跟随」,转头、低头或抬头 | 机器人头部跟随头显动作 |
| 小幅弯腰或转腰 | 机器人腰部跟随你的腰部动作 |
| 小幅屈膝或下蹲 | 机器人双腿跟随姿态变化 |
| 按住抓握键(G)+扣动同侧扳机键(T) | 控制夹爪或灵巧手开合 |
摘下头显前,先暂停跟随。
提示:中途摘下头显再戴回时,先检查"体感追踪器"应用中人体预览是否正常,异常时重新校准。
5 结束使用
| 步骤 | 操作 |
|---|---|
| 1. 停止跟随 | 松开两只抓握键(G),确认机器人停止跟随。 |
| 2. 回位并退出 | 同时长按左抓握键(G)+X、右抓握键(G)+A 至回位完成, 再按住右抓握键(G)+B,切回「Walk」状态后关闭 App。 |
| 3. 关闭机器人 | 由现场保护人员确认天车可靠承重,用 Oli 遥控器将机器人调整为站立姿态,再切至阻尼状态。 短按机身电源键并松开,再长按约 2 秒关机。 |
| 4. 关闭其他设备 | 长按 Oli 遥控器 Power 键至少 2 秒。 长按头显电源键约 3 秒并按提示关机,手柄随之关闭。 取下并收纳追踪器。 |
注意:务必先退出遥操跟随、将机器人置于安全状态,再关机断电;直接断电可能导致机器人突然跌落。
软件更新、完整遥操指令、开放接口与保养说明,请参阅《LimX 人形机器人全身遥操作用户手册》。
逐际动力 版权所有