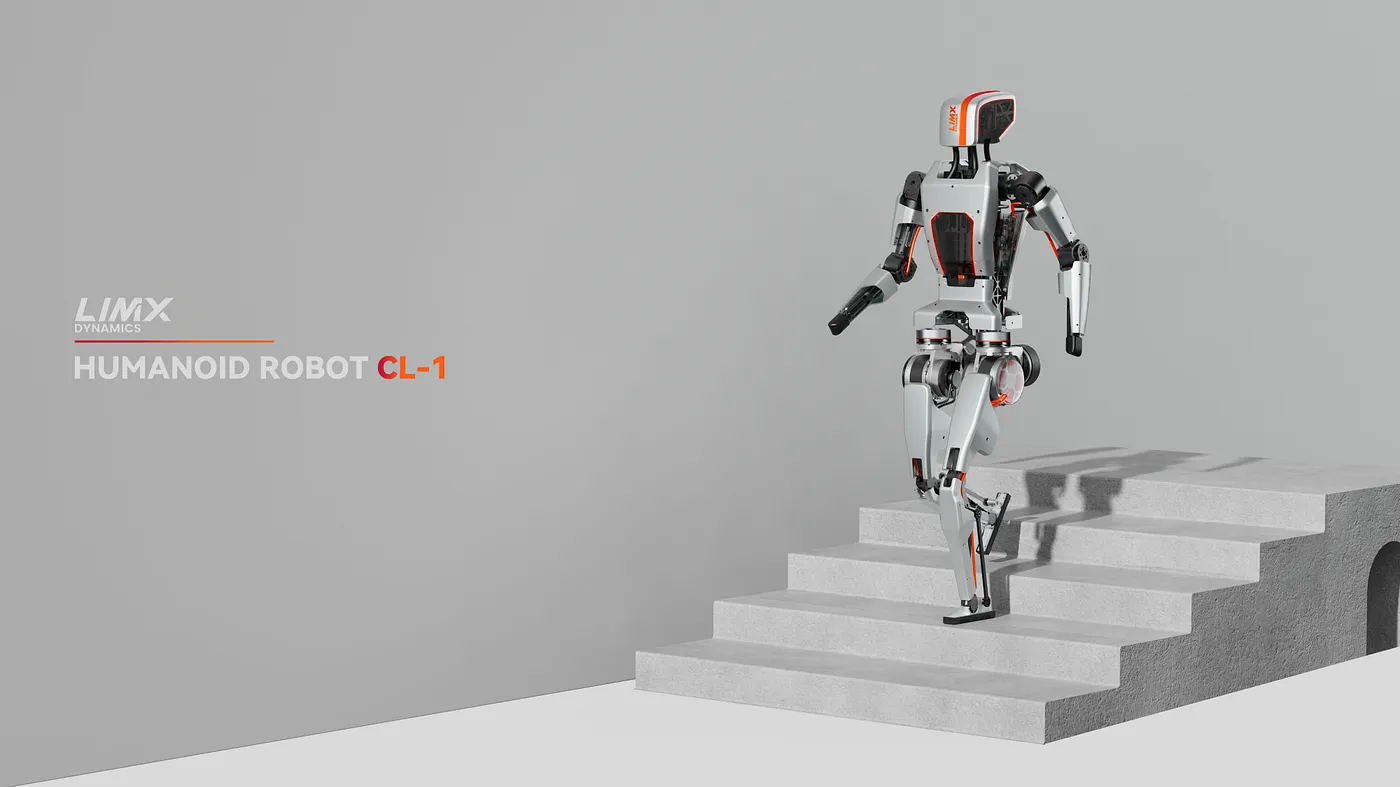
LimX Dynamicsは、ヒューマノイドロボット「CL-1」(コードネーム)の動的テストを初めて公開しました。同ロボットは、リアルタイム地形知覚から歩行計画、全身制御に至るまでのフルスタック閉ループ制御を業界で初めて実現し、階段の昇降、傾斜路の下降、屋内・屋外での歩行といった複雑なユースケースを動的にこなしました。
テストにおいて、LimX Dynamicsのヒューマノイドロボット「CL-1」は足元の地形をリアルタイムで認識し、歩行パターンを能動的に調整しながら、平地から階段へとスムーズに移行し、安定した滑らかな動作で階段を上がりました。階段の頂上に到達後、「CL-1」は一歩ずつ前進し、15度の傾斜をしっかりと下りました。さらに「CL-1」は屋内から屋外へと移動し、異なる環境下で動作テストを実施しましたが、午後から夕方にかけても、その動的パフォーマンスは同様に安定しており、優れた結果を示しました。
中国国内で初めて、リアルタイム地形知覚に基づいた動的な階段昇りを実現したヒューマノイドロボットとして、「CL-1」はテストの全過程を通じて動的な動作と全身の協調・バランスを維持しました。これは、LimX Dynamicsの先進的な運動制御とAIアルゴリズム、および自社開発のソフトウェアに基づく高性能関節によるものです。技術の絶え間ない進化に伴い、LimX Dynamicsのヒューマノイドロボットは、危険な現場、ハイエンドサービス、自動車製造、家庭向けサービスなど、To BおよびTo Cのユースケースに順次導入されていく予定です。
環境の能動的認識:不連続な地形を一目で把握
リアルタイムの環境認識は、ヒューマノイドロボットの進化における中核技術です。運動制御アルゴリズムとハードウェアを基盤として、LimX Dynamicsは「CL-1」に先進的な知覚アルゴリズムを追加し、知覚・制御・ハードウェアの全ループを統合しました。これにより、ヒューマノイドロボットは地形情報のない盲目走行という限界を打破し、複雑な地形とのリアルタイムな相互作用を実現しました。中国で初めて、知覚に基づく運動制御をヒューマノイドロボットに実現したチームとして、LimX Dynamicsが開発した「CL-1」は、階段の昇降や傾斜路の下降などの動作をいち早く実現しました。
.gif)
リアルタイム環境認識の最先端技術を備えた「CL-1」は、複雑な地形という課題にも臆することなく立ち向かう
先進的なハードウェア設計:全身の高ダイナミックな動作
LimX Dynamicsは業界をリードするハードウェア設計能力を有し、ロボット分野で最も困難とされる脚式本体の課題解決に注力しています。同社が独自に開発した高性能関節は、優れた耐衝撃性能と、高精度かつ高速なトルク制御能力を備えています。高性能を確保すると同時に、この設計ソリューションは製造コストと効率の最適化も考慮しており、ロボット本体の量産化に向けた基盤を築いています。LimX Dynamicsの先進的なハードウェア設計ソリューションは、ヒューマノイドロボットの複雑な「両腕+両脚」構造が持つ全身運動能力をより効果的に引き出し、一流の汎用移動操作ロボットプラットフォームを構築するための重要な基盤となっています。
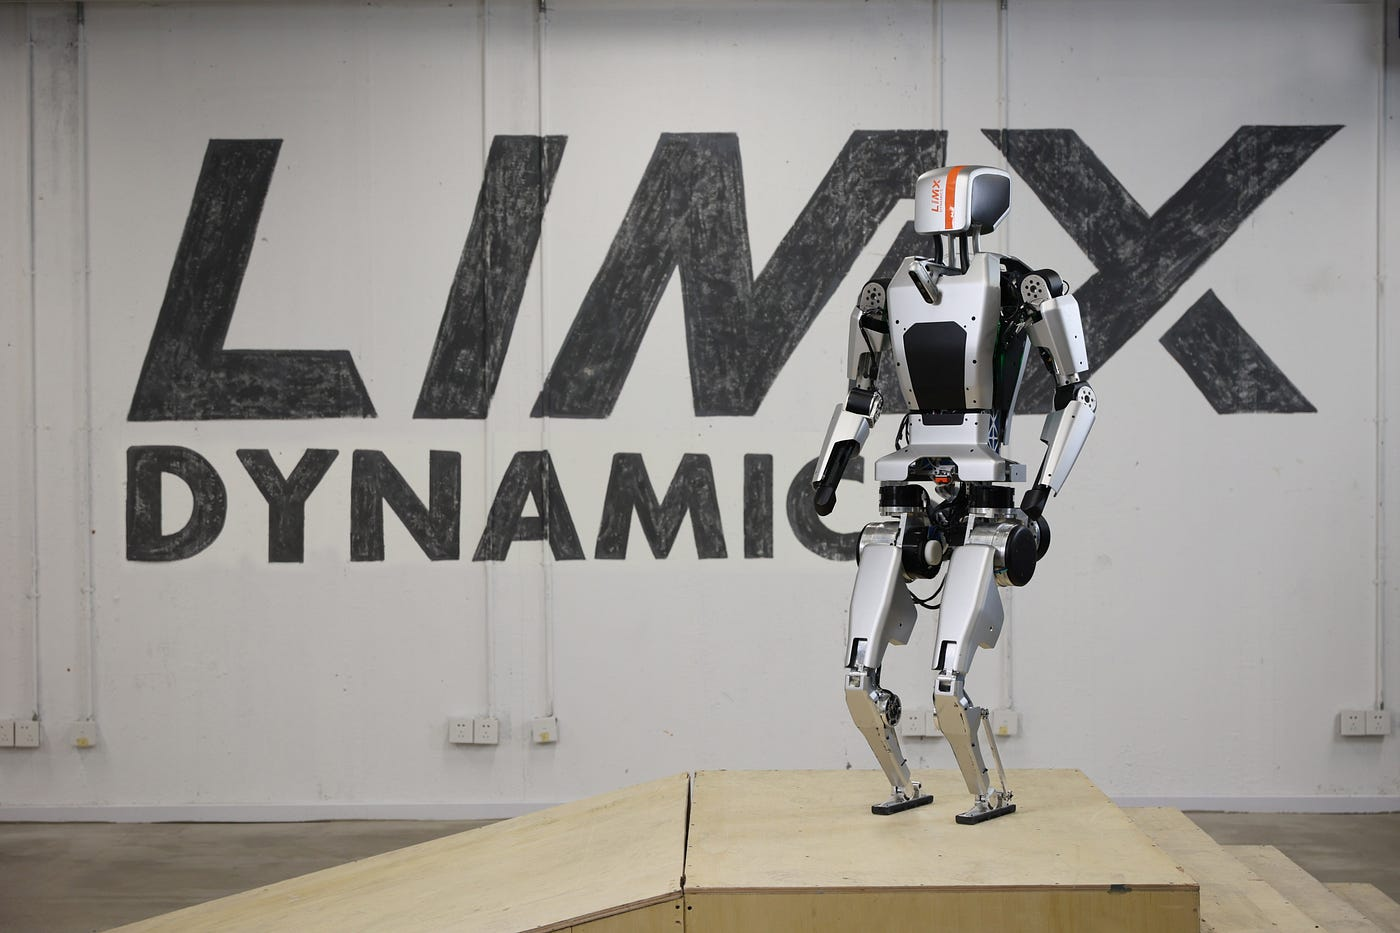
「CL-1」のハードウェアとソフトウェアの高度な連携が、全身の運動能力を引き出す
汎用AIアルゴリズム:汎化能力を引き出す
LimX Dynamicsが定義するヒューマノイドロボットの能力とは、「人間を中心に据え、人間が行ける場所へ行き、人間ができることを行う」ことです。LimX Dynamicsは、ロボットの具体的な機能、形態、ユースケースおよびその変化に応じて異なるアルゴリズムをカスタマイズするのではなく、腕や脚の運動、四脚車輪ロボットやヒューマノイドロボットを問わず、すべて同一のコアアルゴリズムに基づいています。LimX Dynamicsは運動制御アルゴリズムの研究開発に注力しており、汎用AIアルゴリズムによってヒューマノイドロボットの強力な汎化能力を引き出し、ヒューマノイドロボットを物理世界におけるAGI(Artificial General Intelligence、汎用人工知能)の最適なキャリアとします。
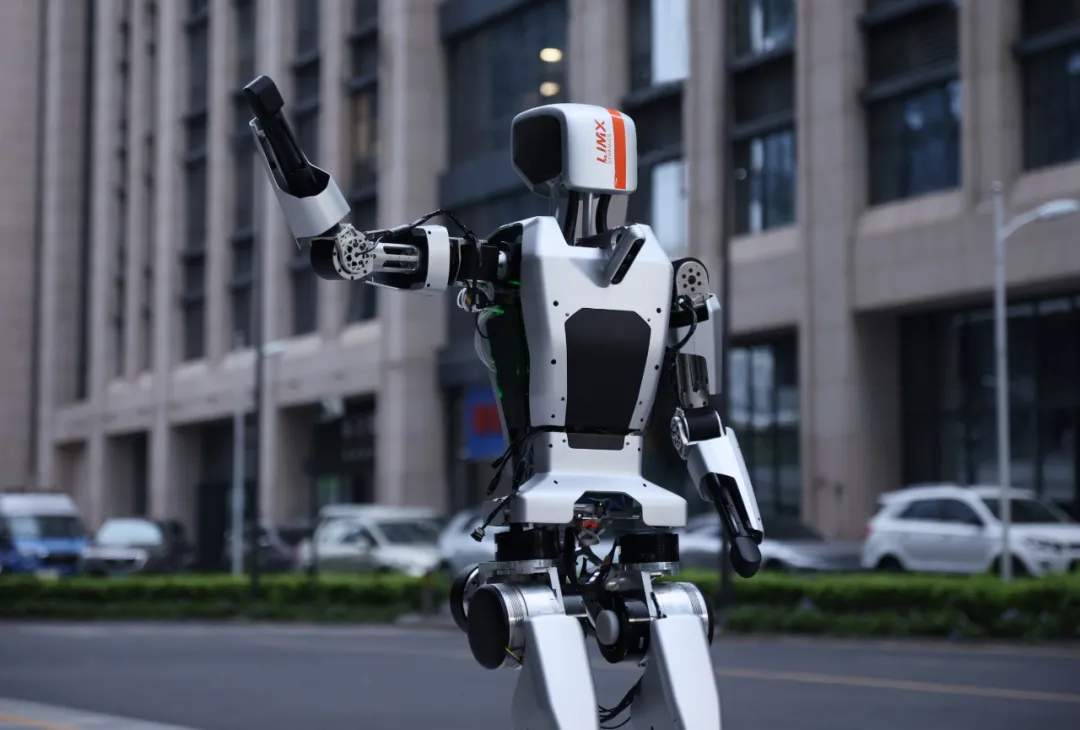
LimX Dynamicsは汎用AIアルゴリズムによってヒューマノイドロボットの強力な汎化能力を引き出す
最先端技術の攻略:フルサイズ・ヒューマノイドの進化
「CL-1」は、LimX Dynamicsがヒューマノイドロボットの最先端技術を攻略するためのプラットフォームです。点状二足歩行型「P1」は初期の形態として、ヒューマノイドロボットの運動制御アルゴリズムの開発とテストに、安定性・信頼性が高く、効率的で使いやすい実践プラットフォームを提供してきました。ソフトウェアアルゴリズムとハードウェアプラットフォームの継続的な更新と改善を経て、今日のフルサイズヒューマノイドロボットへと徐々に進化を遂げています。「CL-1」は、LimX Dynamicsが誇る世界トップクラスの汎用ロボットソフトウェアアルゴリズムとハードウェア設計を一体化したものであり、初代モデルとして、知覚、制御、ハードウェアといった中核技術の課題解決をいち早く達成しました。これはエンボディドAIの研究開発を行うための最適なテストプラットフォームであり、自動車やスマートフォンに次いで最も広く普及するスマート新端末となるという目標に向けて、また重要な一歩を踏み出したものです。

LimX Dynamicsがフルサイズ・ヒューマノイドへの進化を完了、新たなスマート端末を構築