LimX Dynamicsはヒューマノイドロボットの最新進展を公開しました。「CL-1」は、一段ずつ階段を昇る動作と往復ランニングを達成し、リアルタイム地形知覚、全身の運動制御、およびハードウェアプラットフォームの性能においてさらなる向上を果たしました。
LimX Dynamicsのヒューマノイドロボット「CL-1」の最新進展:一段ずつ階段を上る、往復ランニング
リアルタイム地形知覚に基づく、一段ずつ階段を上る動作
リアルタイム地形知覚に基づき、LimX Dynamicsの「CL-1」は、前回のデモで示された「足を2回上げて一段上る」動作から、今回は左右の足を交互に踏み出し、一段ずつ階段を上る動作へと進化し、より人間らしい動的な階段昇降を実現しました。
.gif)
リアルタイム地形知覚に基づき、「CL-1」が一段ずつ階段を登る動的な動作
全身運動制御による往復ランニング
LimX Dynamicsはヒューマノイドロボットのランニングテスト映像を初公開しました。「CL-1」は、静止状態からのスタート、加速、減速、停止、さらには往復ランニングに至るまで、全過程を連続的かつ動的に完了しました。
.gif)
全身運動制御に基づき、「CL-1」が一連のランニング動作を完了
ハードウェアとソフトウェアの同時アップグレード
ソフトウェア面では、よりリアルタイムで高精度な地形知覚情報を活用し、「CL-1」は従来よりも速く、大きく、安定した階段を上る歩幅を実現しました。同時に、ヒューマノイドロボットのハイダイナミックな動作を最適化するため、LimX Dynamicsは全身運動制御アルゴリズムをさらに改良しました。全身動作のリアルタイム計画により、今回のテストでは「CL-1」の腕と脚の動きがより協調的になり、動作中の体の揺れが著しく減少しました。
ハードウェア面では、より大きな歩幅で階段を上る場合であれ、往復ランニングであれ、ロボットの動力性能と安定性に対してより厳しい要求が課されます。この要求に対し、「CL-1」は関節性能(トルク、回転数性能、応答速度)を向上させるとともに、機体全体の構造設計を最適化しました。これにより、機体を軽量化しつつ、より高い耐衝撃性能を実現し、ロボットの動力性能と安定性の両立を図りました。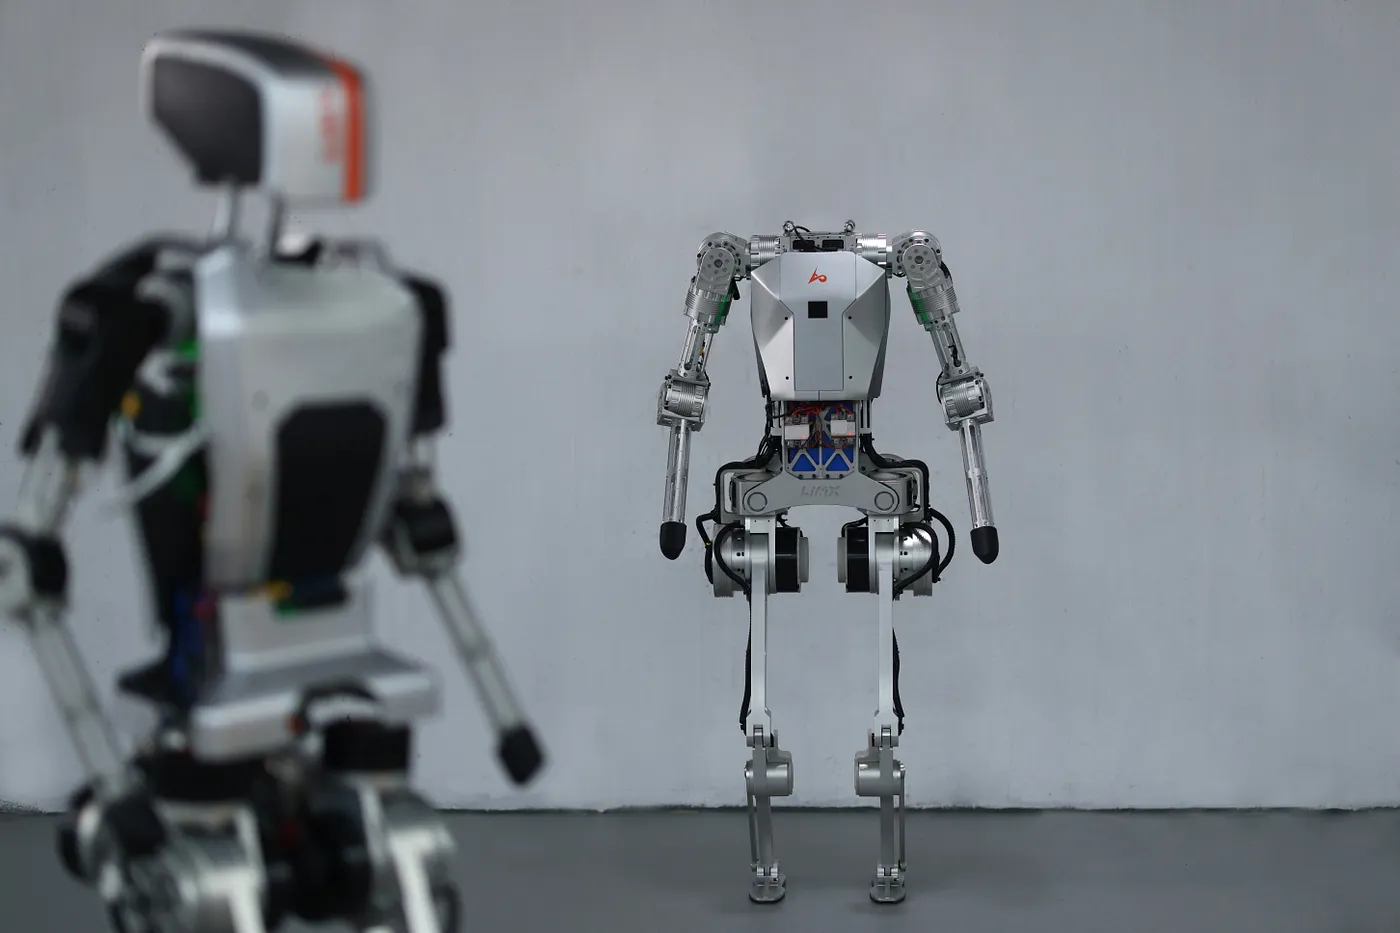
LimX Dynamicsはリアルタイム地形知覚、全身運動制御アルゴリズム、および関節性能と全体構造設計をアップグレード
ヒューマノイドロボットが単に速く歩くだけでなく、走れるように
今回のテストで「CL-1」は、走る速度をスムーズに切り替え、静止状態からスタート、走行から停止までの一連の運動を完了させるとともに、より大きな走幅を実現し、単に速く歩くだけでなく、走ることによる高ダイナミックな効果を達成しました。
ヒューマノイドロボットの安定かつ制御可能なランニングを実現するには、主に以下の課題に直面します。
•運動周期が長く、重心の高さが大きく変化するため、運動計画の性能に対する要求が高い
•ランニングでは両足が同時に浮く必要があり、状態推定の難易度が高まる
•ヒューマノイドロボットの全身の肢体の動きを協調的に制御する必要がある
•ロボット全体のハードウェアの動力および安定性に対する要求が高く、関節のパワー密度の向上や全身構造の耐衝撃性の強化などが求められる
ヒューマノイドロボットのランニングという難題に対し、LimX Dynamicsの技術開発ロードマップは、全身運動制御アルゴリズムとハードウェアシステムの2大方向に焦点を当てています。ランニング動作の背後にある運動制御の問題を体系的に理解・分析し、汎用的で拡張性のある運動制御アルゴリズムを設計します。また、アルゴリズム、シミュレーション、実機テストのデータを統合して、ロボット全体のハードウェア性能要件を確定し、ハードウェアシステムの技術ロードマップと設計案を定義します。
研究開発がさらに進むにつれ、LimX Dynamicsのヒューマノイドロボット「CL-1」は、リアルタイム認識と強化学習(Reinforcement Learning)をさらに融合させ、さらなる新たなブレークスルーをもたらすことになるでしょう。
.gif)