このほど、ロボット工学分野で国際的に著名な学者であるAbderrahmane Kheddar教授が、創業者チームの招待を受け、LimX Dynamics本社を訪問しました。研究開発チームと学術交流を行い、最新の研究成果を共有しました。
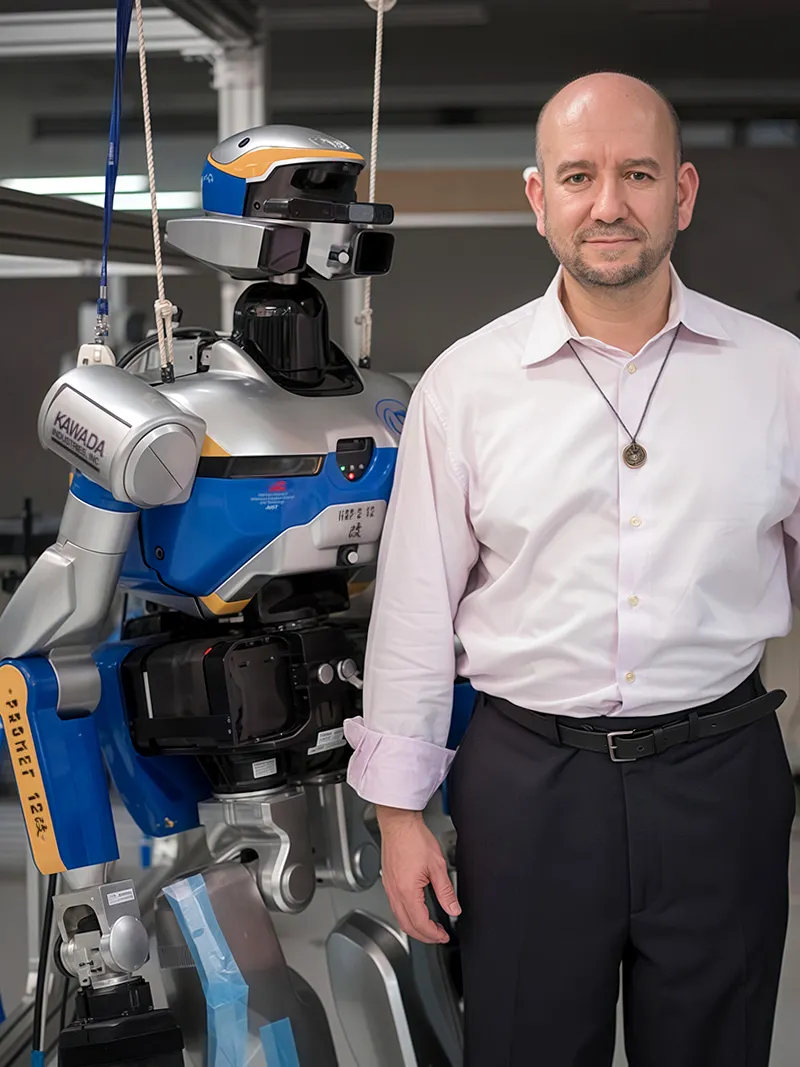
ヒューマノイド協働ロボットおよび関連する触覚制御、ブレイン・コンピュータ・インターフェースなどの分野における世界トップクラスの学者であるAbderrahmane Kheddar 教授は、フランス国立科学研究所(CNRS)研究ディレクター、日本CNRS-AIST合同ロボティクス研究室ディレクター、フランスCNRS-モンペリエ大学インタラクティブ・デジタルヒューマン・チームリーダーを務めるほか、IEEEロボット・オートメーション学会触覚分科会の創設者でもあり、フランス国立技術アカデミー名誉会員、国家功労勲章騎士章受章者でもあります。
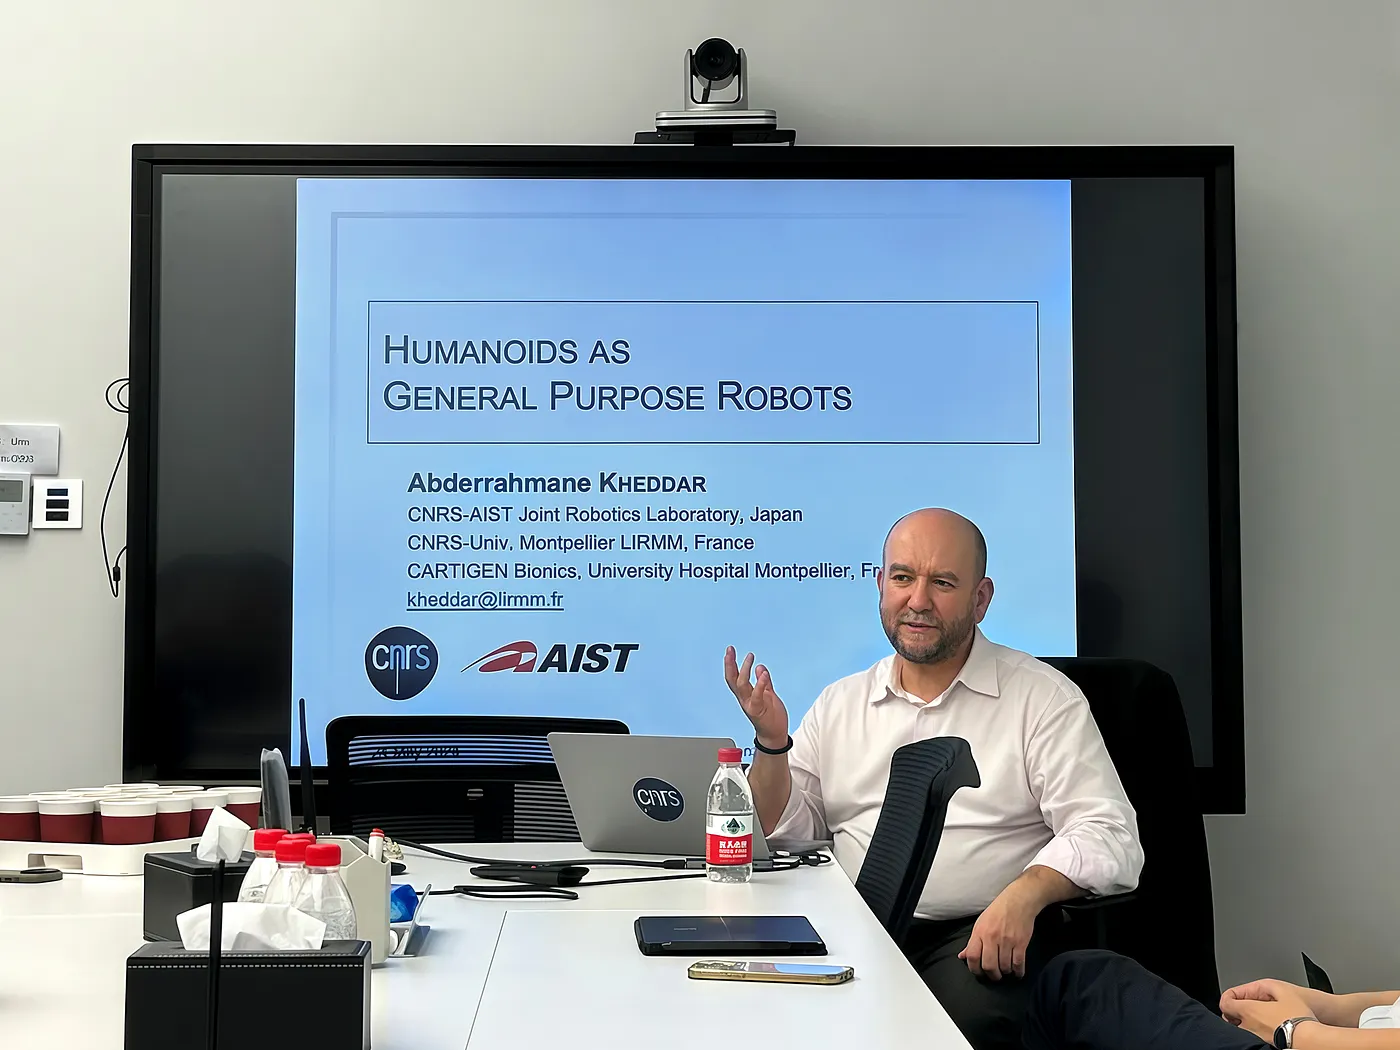
交流会において、Kheddar教授は「HUMANOIDS AS GENERAL PURPOSE ROBOTS」と題した特別講演を行い、自身の研究成果と最新の進捗状況を振り返りました。
航空機製造業におけるヒューマノイドロボットの協働応用事例を交え、Kheddar教授は、過酷な作業環境下でロボットがどのように人間の代わりに単純作業の反復を担い、より高い付加価値を生み出すかを示しました。また、さまざまな接触ユースケースにおけるロボットへの性能要件や、運動制御手法の選択と応用について解説するとともに、ヒューマン・マシン・インタラクションが直面する接触知覚の課題をどのように解決するかについても説明しました。 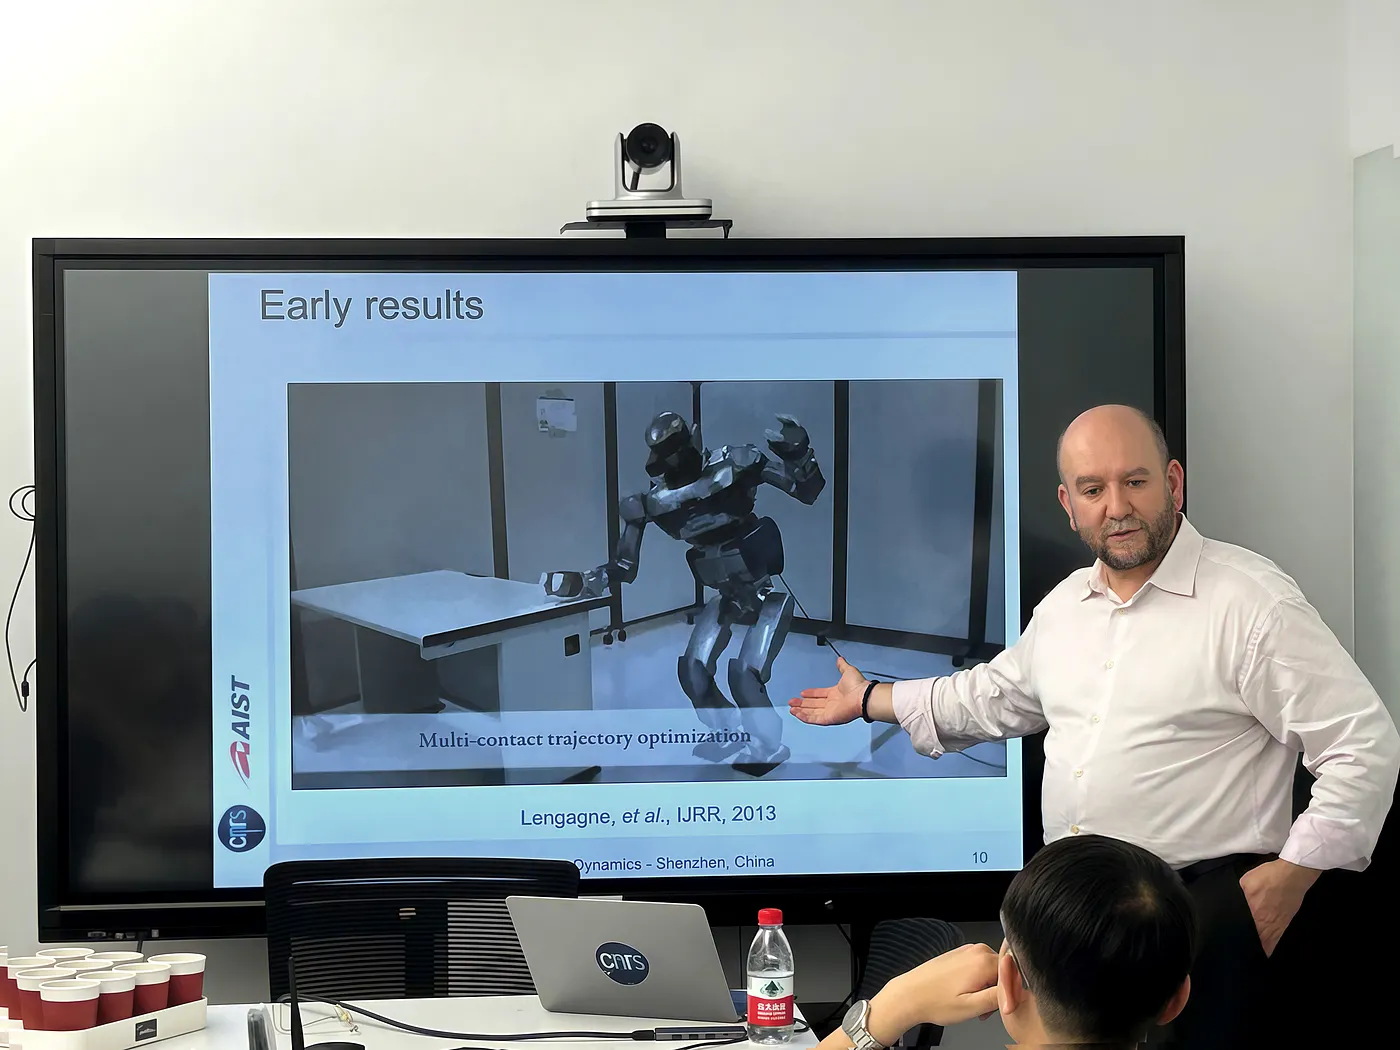
講演後、Kheddar教授はLimX Dynamicsの研究開発オフィスを見学し、ヒューマノイドロボット「CL-1」や二足歩行ロボット「P1」などとインタラクションを行いました。「CL-1」の将来の応用方向について、同教授はその可能性に想像力が膨らむと感じています。「CL-1は産業や医療分野で多くの役割を果たす可能性があるでしょう。」また、ヒューマノイドロボットの分野でLimX Dynamicsとの交流や連携を強化したい意向を示しました。一方、「P1」に対しては、多くの専門家や学者が好むインタラクション方法である「蹴る」動作を試し、「P1」の安定性と運動能力を自ら検証しました。
将来を見据え、Kheddar教授は、ヒューマノイドロボットが大規模な工業生産や医療介護などの分野を含め、幅広いユースケースを持つようになると考えています。同教授は、実環境におけるロボットの応用実践に尽力するとともに、LimX Dynamicsとのさらなる学術交流や協力の機会を期待しています。
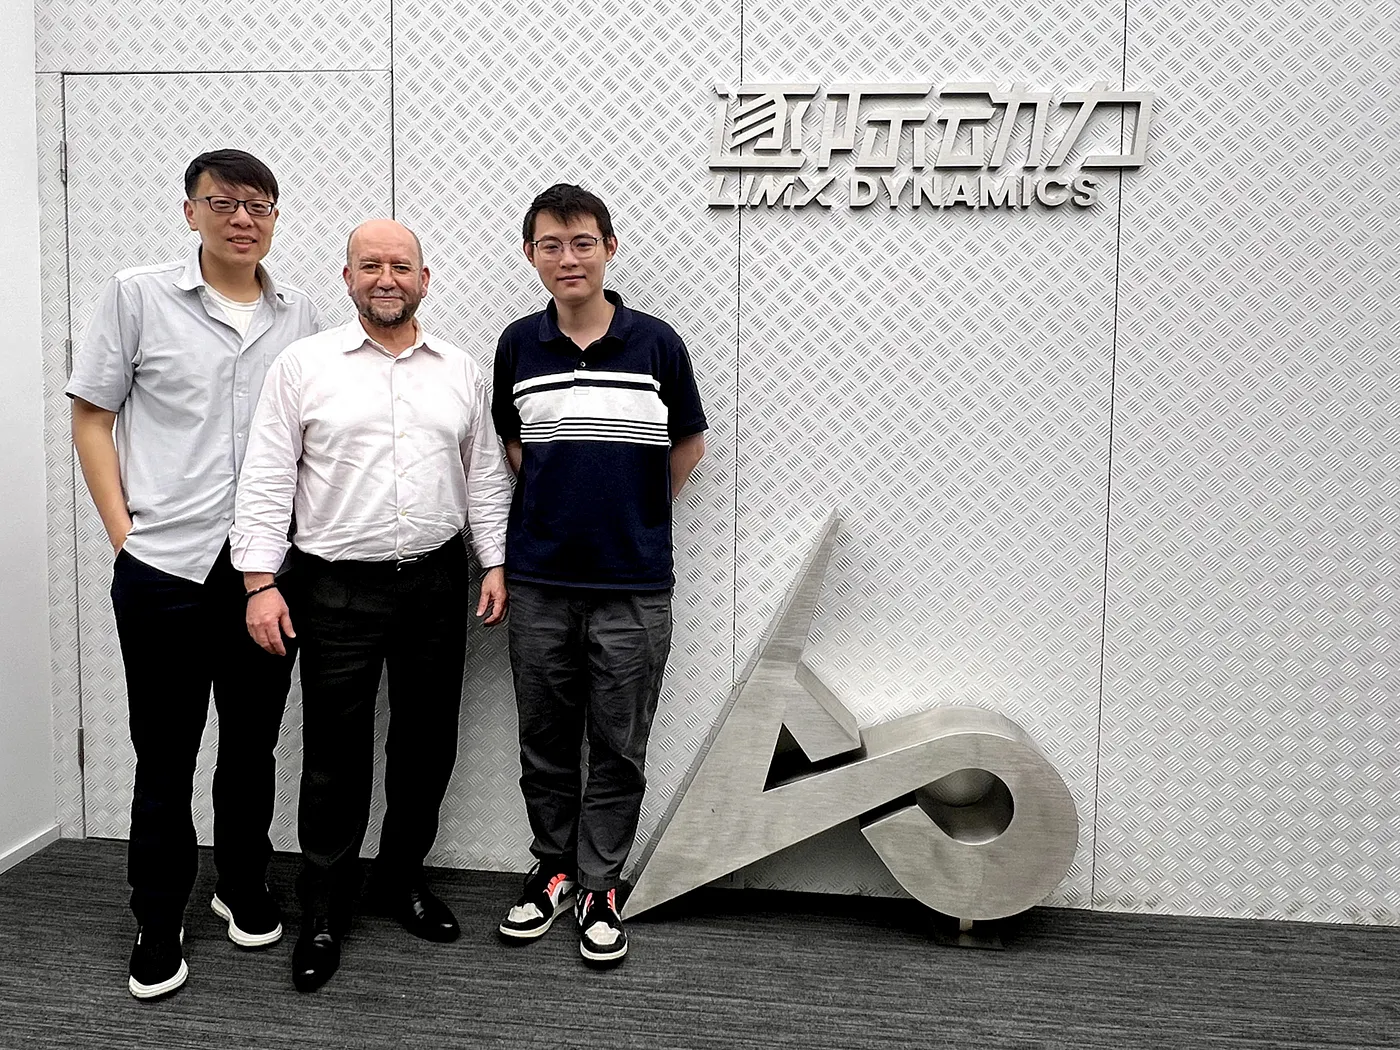
LimX Dynamicsは2005年以来、国内外の著名な学者や権威ある機関と長年にわたり連携し、最先端ロボット技術の研究を行っています。今回のAbderrahmane Kheddar 教授の招待訪問と、ヒューマノイドロボットの最先端技術および実用化に向けた共同探求は、LimX Dynamicsのこうした伝統を継承するものです。産学連携の融合を通じ、LimX Dynamicsはイノベーターと共に歩み、技術のフロンティアを共に切り拓いていきます。