LimX Dynamicsは、フルサイズヒューマノイドロボット「CL-1」による全身移動操作(Loco-Manipulation)の最新技術進捗を発表しました。今回の模擬倉庫実演では、「CL-1」が荷物が多く配置された複数の棚間を移動し、途切れることなく一連の大荷重・広域搬送タスクを連続で完遂しました。これは中国国内におけるヒューマノイドロボットの「汎用移動操作」能力の新たなブレークスルーであり、LimX DynamicsのエンボディドAI技術が一段と高度化したことを示しています。
LimX Dynamicsヒューマノイドロボット「CL-1」、大荷重連続搬送タスクを完了
安定かつ動的な全身移動操作により、高い汎化性能を実現
模擬倉庫の環境は、ヒューマノイドロボット「CL-1」の知覚・意思決定、全身移動操作能力に一連の試練を課しました。
本年 4 月、「CL-1」は試験環境にて走行能力を初披露しました。わずか 3 か月を経て、同機の運動性能は大幅に進化しています。保護構造なしの状態において「CL-1」は静止状態から加速し、スペースの限られた通路を小走りで模擬倉庫へ進入し、棚手前で滑らかに減速します。走行と歩行の切り替えが自然かつ安定します。
.gif)
「CL-1」が小走りで模擬倉庫へ進入し、棚手前で滑らかに減速する様子
「CL-1」は、高さ 73cm の作業台、高さ 50cm・130cm の上下 2 段棚との間に生じる大きな操作高さの変化に対応するだけでなく、全身動作を協調制御し、動的な大荷重操作時のバランスを適切に維持する必要があります。
作業台と高低棚の間で荷物を移載するため、「CL-1」は無負荷浅スクワット、荷重状態での立ち上がり、荷重時深しゃがみ、荷重物の持ち上げ、荷重歩行といった多様な姿勢でタスクを実行します。
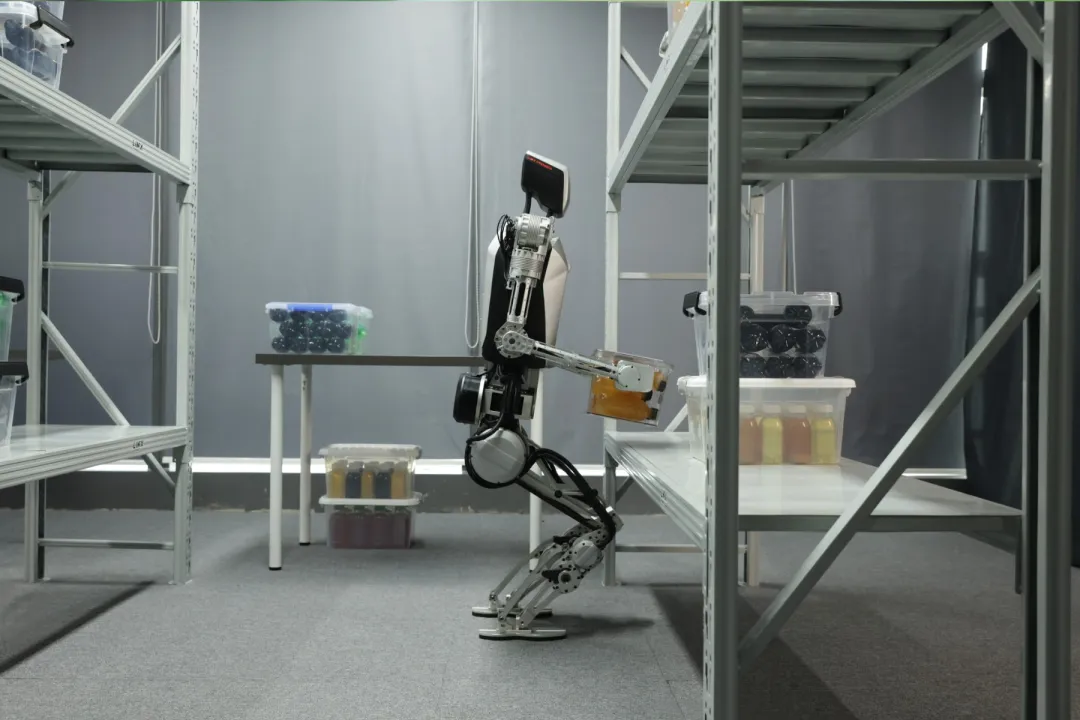
「CL-1」は作業台から荷物を持ち上げ、振り返って歩き出しました。最下段の棚の高さはわずか50cmしかないため、「CL-1」は荷物を安定して最下段の棚に置くために、荷物を抱えたまましゃがむ必要がありました。
.gif)
「CL-1」が 4.1kg の炭酸飲料を作業台から下段棚へ移載する様子
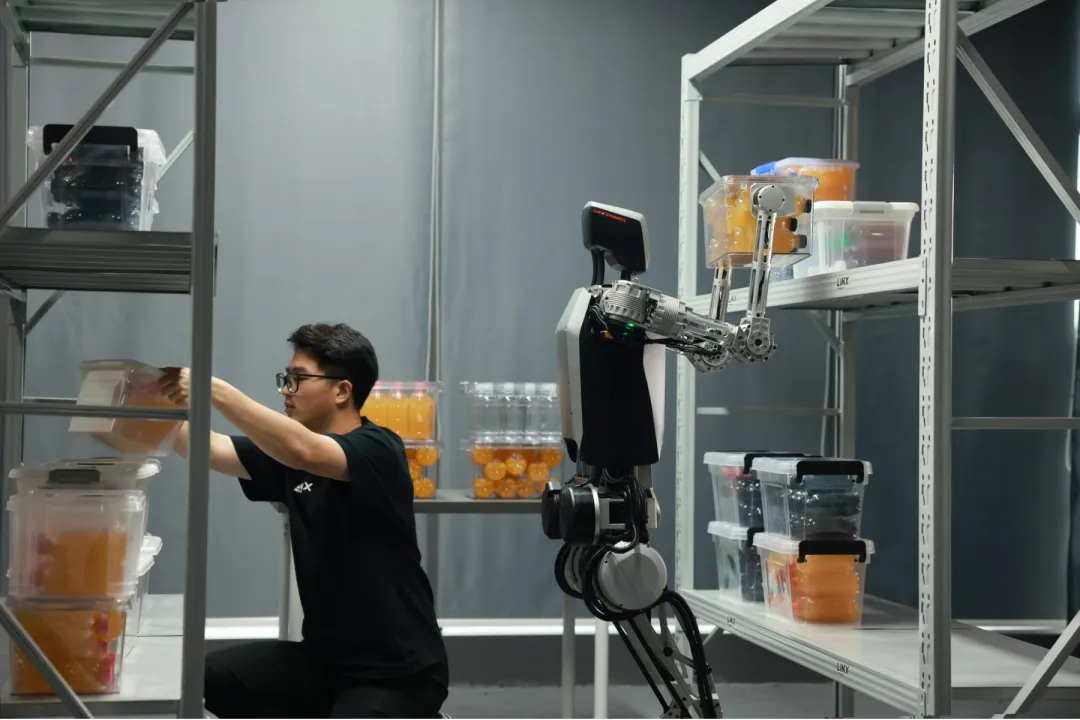
2 段目の棚の高さは 130cm で、作業面は「CL-1」の肩より少し高い位置に設置されています。「CL-1」は直立姿勢のまま両腕を上げ、4.1kg の荷物を頭上まで持ち上げて 2 段目棚に載置します。一連の操作における高低差は最大 80cm に達します。
.gif)
「CL-1」が 4.1kg の炭酸飲料を下段棚から上段棚へ持ち上げる様子
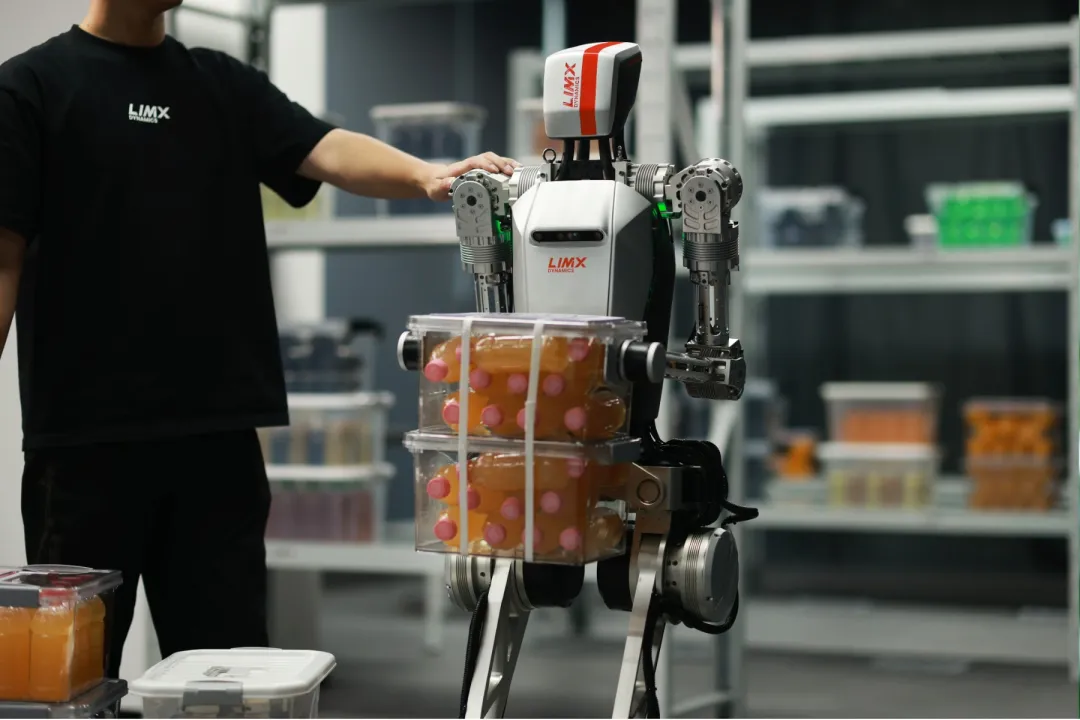
「CL-1」は移動する台車を自律追跡し、積載された荷物の中から指定された対象荷物(総重量 8.2kg、炭酸飲料 2 箱)を識別します。前回搬送した荷物との重量差が 4kg 以上ある状況においても、「CL-1」の全身動作は動的に協調し、搬送時の歩行姿勢を安定に保ち、最終の搬送タスクを無事完了しました。
.gif)
「CL-1」が台車から 8.2kg の炭酸飲料を持ち上げる様子
一連の実演過程において、ヒューマノイドロボット「CL-1」は自身の運動姿勢、荷重位置、積載重量の変化に伴う課題に的確に対処しました。全身動作の全体計画と協調制御を通じ、常に身体のバランス、動作の安定性と効率性を維持し、マルチタスク実行における高い汎化能力を示しました。
リアルタイム目標知覚に基づき、タスクの変化に柔軟に対応
倉庫環境では多層構造の棚、多種多様な荷物がロボットによる対象物識別を妨げます。加えて作業員や荷物の移動により衝突リスクが生じたり、ロボットの移動経路に干渉を及ぼしたりする可能性があります。ロボットが搬送タスクを実行する際、荷重の変化は自身の姿勢バランスにも影響を及ぼします。そのため対象物を正確に位置特定すること、荷物の状況に応じて瞬時に自身の姿勢・動作を調整すること、両方に高精度なリアルタイム目標知覚能力が不可欠です。
今回のノーカット実演を例に挙げます。「CL-1」が荷物の位置特定を完了し、操作に移ろうとしたタイミングで、作業員が荷物の配置を変更し、「CL-1」のタスク操作を一時中断させました。
リアルタイム知覚に基づく移動操作(Real-Time Perceptive Loco-Manipulation)を活用することで、「CL-1」は移動状態での物体認識、タスク計画、協調制御のクローズドループを実現しました。リアルタイムなフィードバックを通じ予期せぬ外部干渉を排除し、対象荷物を再特定した上で自律的にタスク経路を再計画、体勢を調整し、荷物を指定位置へ正確に載置しました。
.gif)
作業員がランダムに荷物の位置を変更しても、「CL-1」は即座に経路を再計画し、搬送をスムーズに完了
「ソフトとハードの双方を強化」、アルゴリズムとハードウェアが継続的に進化
アルゴリズムとハードウェア性能が絶え間なく向上することで、LimX DynamicsのエンボディドAIロボット技術が持つ優位性が一層顕在化しています。
•局所的な計画ではなく全身運動計画に焦点を当てることで、ヒューマノイドロボットの移動マニピュレーションにおける汎化能力を体系的に実現。
•知覚、意思決定から実行に至るクローズドループにより、環境との相互作用に関するフィードバックをリアルタイムで取得し、高性能な全身運動制御と連動して、タスク計画と実行を適時に修正することが可能です。
•「両脚+両腕」はロボットの汎用性を実現するために不可欠な構造であり、この構造上の強みが「CL-1」において十分に発揮されています。「CL-1」は全身の協調動作によって動的バランスを保ちながら大荷重搬送を完了できるだけでなく、脚部と腕部の動きを自律的に協調させ、高低差の大きな多段操作を実現できます。
•独自開発した関節は応答速度が速く、トルク密度が高いため、「CL-1」の搬送作業における作業効率と積載能力を向上させています。ロボット全体のハードウェアシステムの信頼性を最適化することで、移動および操作中に安定した性能を維持し、長時間の連続稼働という課題にも対応できます。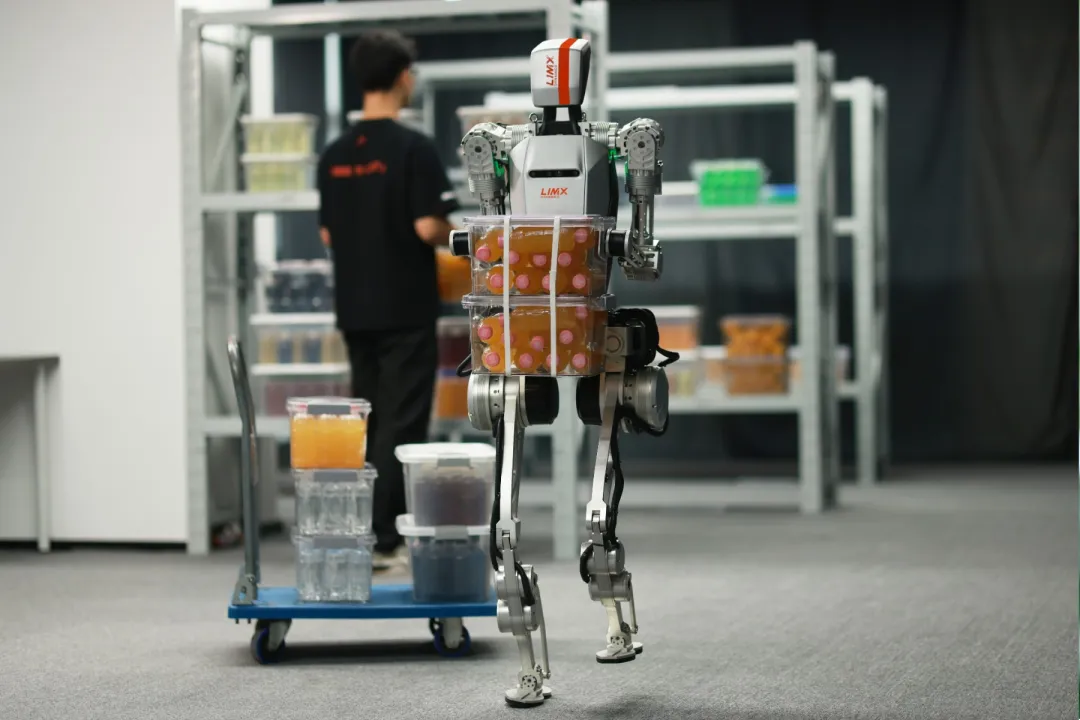
LimX Dynamicsの全身運動制御ポリシーは、汎化能力の向上に焦点を当てており、不確実なユースケース下での移動操作に対して体系的なソリューションを提供します。これにより、導入の難易度を効果的に低減し、ロボットを既存のユースケースや施設に迅速に導入できるようになります。今後もLimX Dynamicsは全身移動マニピュレーション技術を極め、エンボディドAIの安定性および複雑な環境における汎化能力をさらに高め、汎用ヒューマノイドロボットの実社会における幅広い応用に向けた確固たる基盤を築いてまいります。