LimX Dynamicsは、エンボディドAIエージェントシステムLimX COSA(Cognitive OS of Agents)を正式に発表しました。LimX COSAは、LimX Dynamicsが新たに開発した物理世界ネイティブのエンボディドAgentic OSです。高次認知と全身の運動制御を深く融合させることで、ロボットが現実の物理世界において、「思考し、行動し、考えながら作業を行う」という大小脳一体型の知能を実現します。COSAシステムによって駆動するフルサイズヒューマノイドロボット「Oli」は、運動知能と高度な認知を兼ね備えた初のヒューマノイドエージェントとなりました。
エンボディドAgentic OSシステム LimX COSA
COSA:ロボットの「知行合一」を実現する神経系
ロボットと物理世界をつなぐ重要な中核基盤として、LimX COSAはエージェントのパラダイムに基づいてOSシステムを構築することを目指しています。すべてのモデル、スキル、記憶、さらには感情を管理し、VLAと全身の運動制御を整合させることで、「大小脳」の能力融合を体系的に実現し、ヒューマノイドロボットが物理世界において能動的に思考し、自律的に作業を行うことを可能にします。
COSAの中核となる設計思想:
•ロボット本体を中心に、モジュール化され再利用可能な多様なスキルツールボックスを構築します。各スキルは信頼性トレーニングを経ており、独立した反復処理や組み合わせによる呼び出しに対応します。
•多様な基礎モデルと意思決定メカニズムを通じて、スキルの統一的なスケジューリング、協調、および計画を行います。
•「知行合一」、すなわちタスクの理解、環境の知覚、意思決定の調整、スキルの組み合わせ、適用・実行という完全な閉ループを実現します。
•未来のヒューマノイドロボットに向けたエンボディドAgentic OSとなり、エージェント(Agent)の重要な役割を最大限に発揮します。
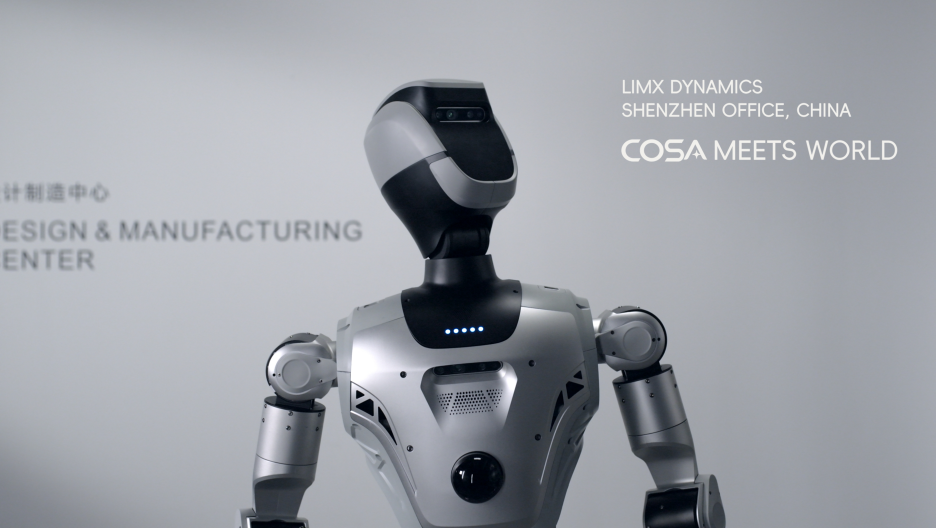
COSAを搭載したフルサイズヒューマノイドロボット「Oli」の初回ウェイクアップ
エンボディドAgentic OSとして、COSAはボトムアップ型の3層構造を採用しており、動画内でのOliの行動の進展と一対一で対応しています。
•最下層は小脳基礎モデル(Whole-Body Control Foundation Model)であり、高いロバスト性を備えた全身運動制御システムが、安定かつ信頼性の高い全身のバランスと運動能力を提供します。
•中間層は、環境認識と適応能力を備えた大脳・小脳融合技術の高次スキル層であり、各種スキルを組み合わせたりスケジューリングしたりすることができ、ナビゲーション、障害物回避、把持、階段の上り下りなどの複雑な行動をサポートします。
•最上層は自律的な認知および意思決定能力であり、主にインタラクション、記憶、思考として現れます。
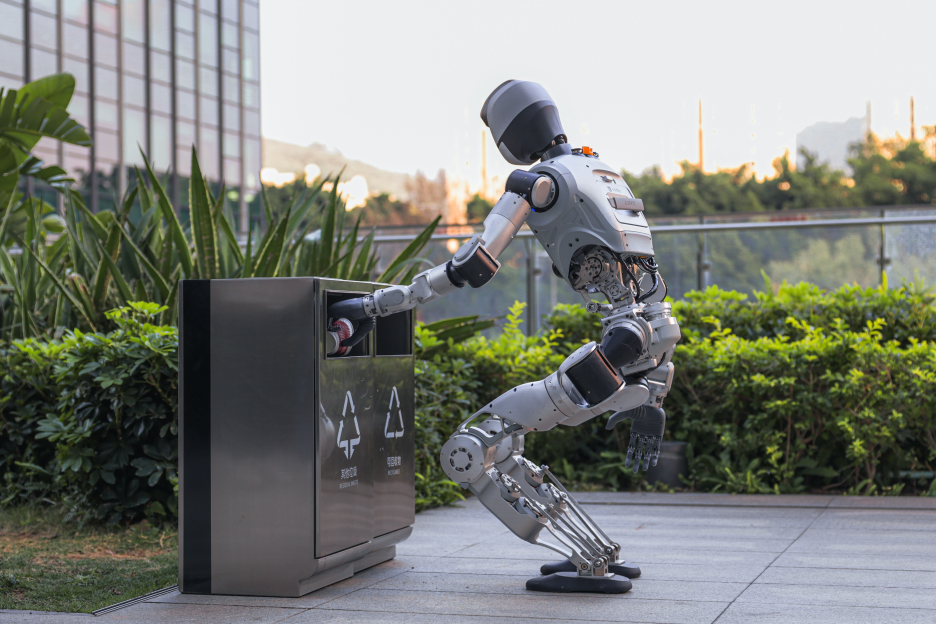
LimX Dynamicsのフルサイズヒューマノイドロボット「Oli」の移動・操作能力
ロボットを人に例えるなら、COSAは「神経系」に相当します。COSAがあることで、ロボットは単にプログラミングされた機械ではなくなり、理解、記憶、行動、そして継続的な適応能力を備えたエンボディドAIエージェントとなります。
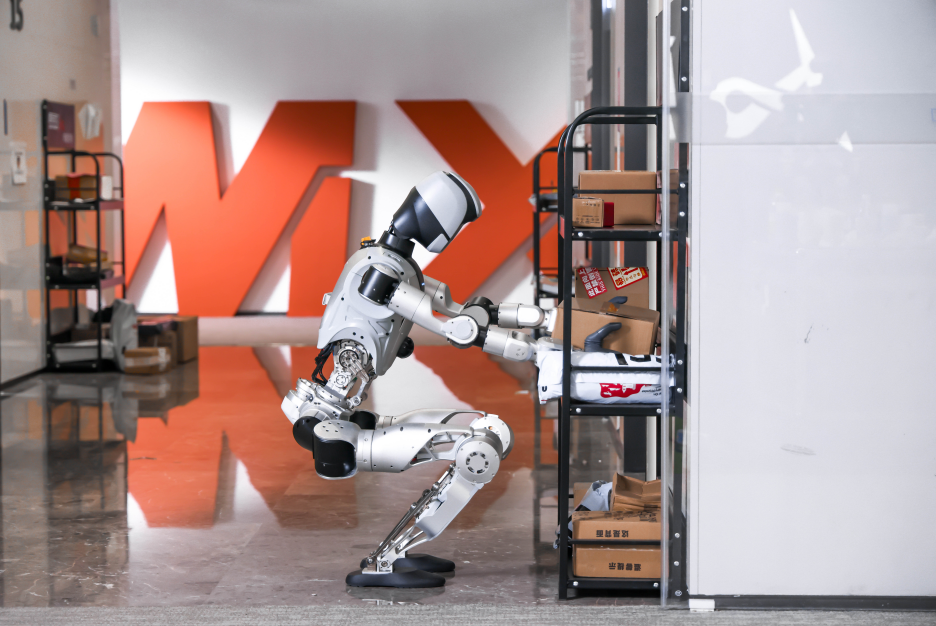
COSAシステムによって駆動するフルサイズヒューマノイドロボット「Oli」は、運動知能と高度な認知を兼ね備えた初のヒューマノイドエージェントとなりました
COSA:エンボディドAIに3つの中核能力を付与
•高次認知と推論:物理ロジックに基づく「大脳」の思考と意思決定
COSAは、ロボットにタスクや目標を能動的に理解する論理的能力を最上位レベルで付与しています。Oliはもはや事前設定されたコードに依存することなく、自然言語の意味理解や意図の認識を行うことが可能になりました。「水を2本フロントまで持ってきて」や「赤い宅配便を見つけて作業場まで届けて」といった複雑な指示に対しても、自律的に長期的なタスクの分解と計画を行い、環境の変化に応じてタスクの優先順位を動的に調整することができます。これは、ロボットが曖昧な目標を軸に、変化する物理環境の中でマルチタスクの並行処理を実現し、「考えながら行動する」ことを可能にすることを意味します。
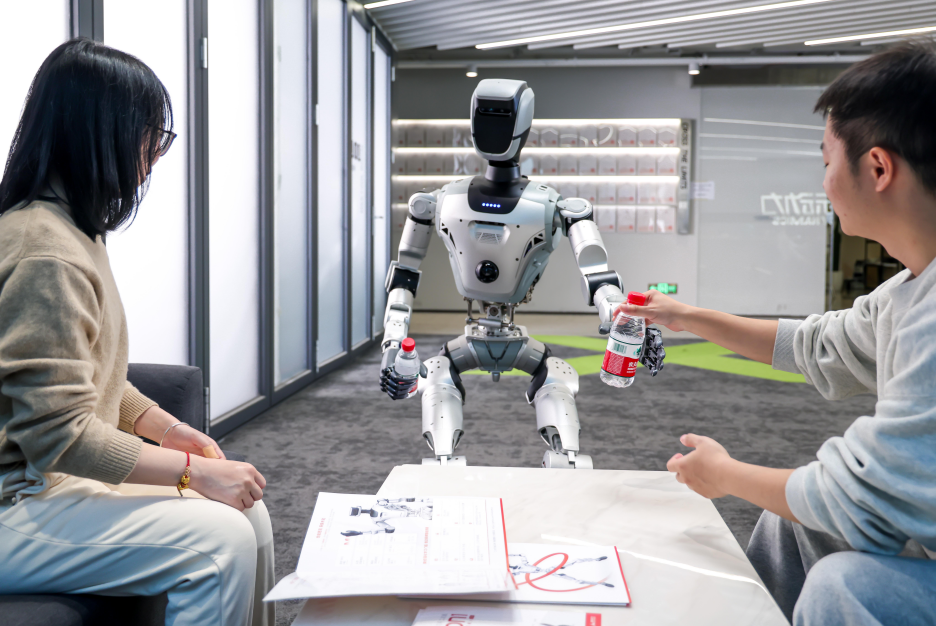
COSAを搭載したフルサイズヒューマノイドロボット「Oli」が移動・操作を完了し、お客様に水2本を手渡す
•意味記憶と能動的知覚:世界を観察し、認知を蓄積し、世界観を構築
時間を超え、クロスモーダル知覚と記憶を構築することで、COSAはロボットに物理世界に対する持続的な認知能力を与えます。Oliは環境、対象、およびインタラクションの履歴に対して意味記憶とモデリングを行い、独自の「世界観」を構築することができます。さらに重要なのは、「受動的な入力の受け入れ」から「能動的な知覚と探索」への飛躍を実現したことです。同僚への挨拶、同僚の病気への見舞い、プリンターの接続や状態確認など、ロボットは目の前の相手が誰か、自分がどこにいるか、何を見たかを明確に把握し、能動的な観察を通じて情報を取得することで、より正確な判断を下すことができます。
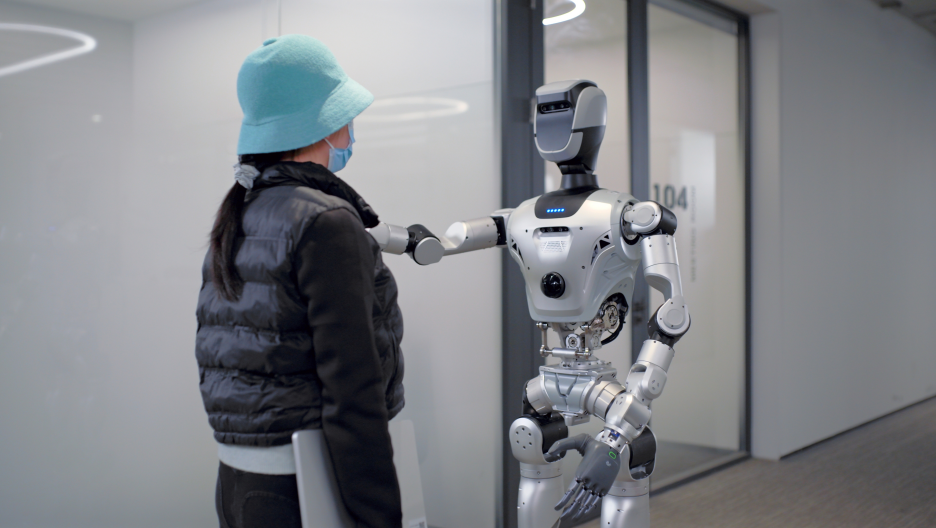
COSAを搭載したフルサイズヒューマノイドロボット「Oli」が同僚の体調を能動的に気遣う
•リアルタイム知覚に基づく全身移動操作:「大脳+小脳」の一体化能力
COSAはLimX Dynamicsのフルスタック技術を集約したものであり、高次知能と運動知能のシームレスな結合を実現しています。リアルタイム知覚に基づく全身運動制御により、Oliは連続した長い階段といった複雑な環境においても、安定かつ堅牢な動作を維持できます。移動中に2本のペットボトルを手に取ったり、ゴミを拾ったり、ゴミを捨てたりといった操作をスムーズに完了し、優れた適応性と汎化能力を示します。大脳と小脳を統合した技術により、Oliは「思い描くだけでなく、それを実現する」ことを保証します。
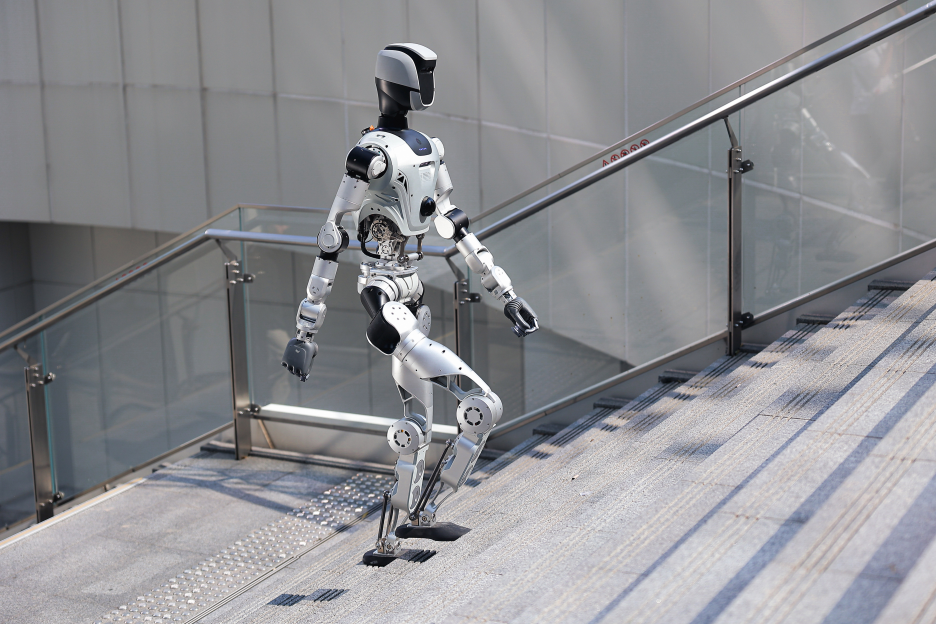
COSAを搭載したフルサイズヒューマノイドロボット「Oli」がリアルタイム認識に基づき自律的に階段を上る
COSA:エンボディドAIにおけるデモから製品への分水嶺
COSAは、物理世界ネイティブなエンボディドAIエージェントシステム(Physical-world-native Agentic OS)です。COSAの認知、意思決定、およびスケジューリングのメカニズムは、抽象的な計算環境上で動作するのではなく、ロボット本体と現実の物理世界をデフォルトの実行環境としています。このアーキテクチャにおいて、運動能力はもはや出力の結果ではなく、ロボットの認知の基盤となります。ロボットの意思決定も、単発的な指令生成ではなく、環境の制約とリアルタイムにインタラクト、動的に結合する連続的なプロセスとなります。COSAは、ヒューマノイドロボットの真の実用化と、ユーザーへの価値創出を目的として設計されています。
COSAは、エンボディドAIがモデルの能力からOSシステムの能力へと焦点を移し、技術デモ主導から製品提供とユーザー体験主導へと転換する大きな進化を象徴しており、LimX Dynamicsは業界に先駆けてその第一歩を踏み出しました。