범용 보행 로봇 기업 LimX Dynamics에 오늘 두 명의 핵심 인재가 새로 합류했습니다. 장리는 LimX Dynamics 공동 창업자 겸 COO로, 홍콩대학교 정년보장 부교수인 판자 박사는 LimX Dynamics 수석 과학자로 임명되었습니다. 두 사람의 합류는 기술 주도형 스타트업인 LimX Dynamics가 설립 초기부터 기술과 제품 상용화를 매우 중시해 왔으며, 임바디드 인텔리젠스를 비롯한 첨단 AI 기술의 발전과 범용 보행 로봇 적용을 지속적으로 추진해 왔음을 잘 보여줍니다.
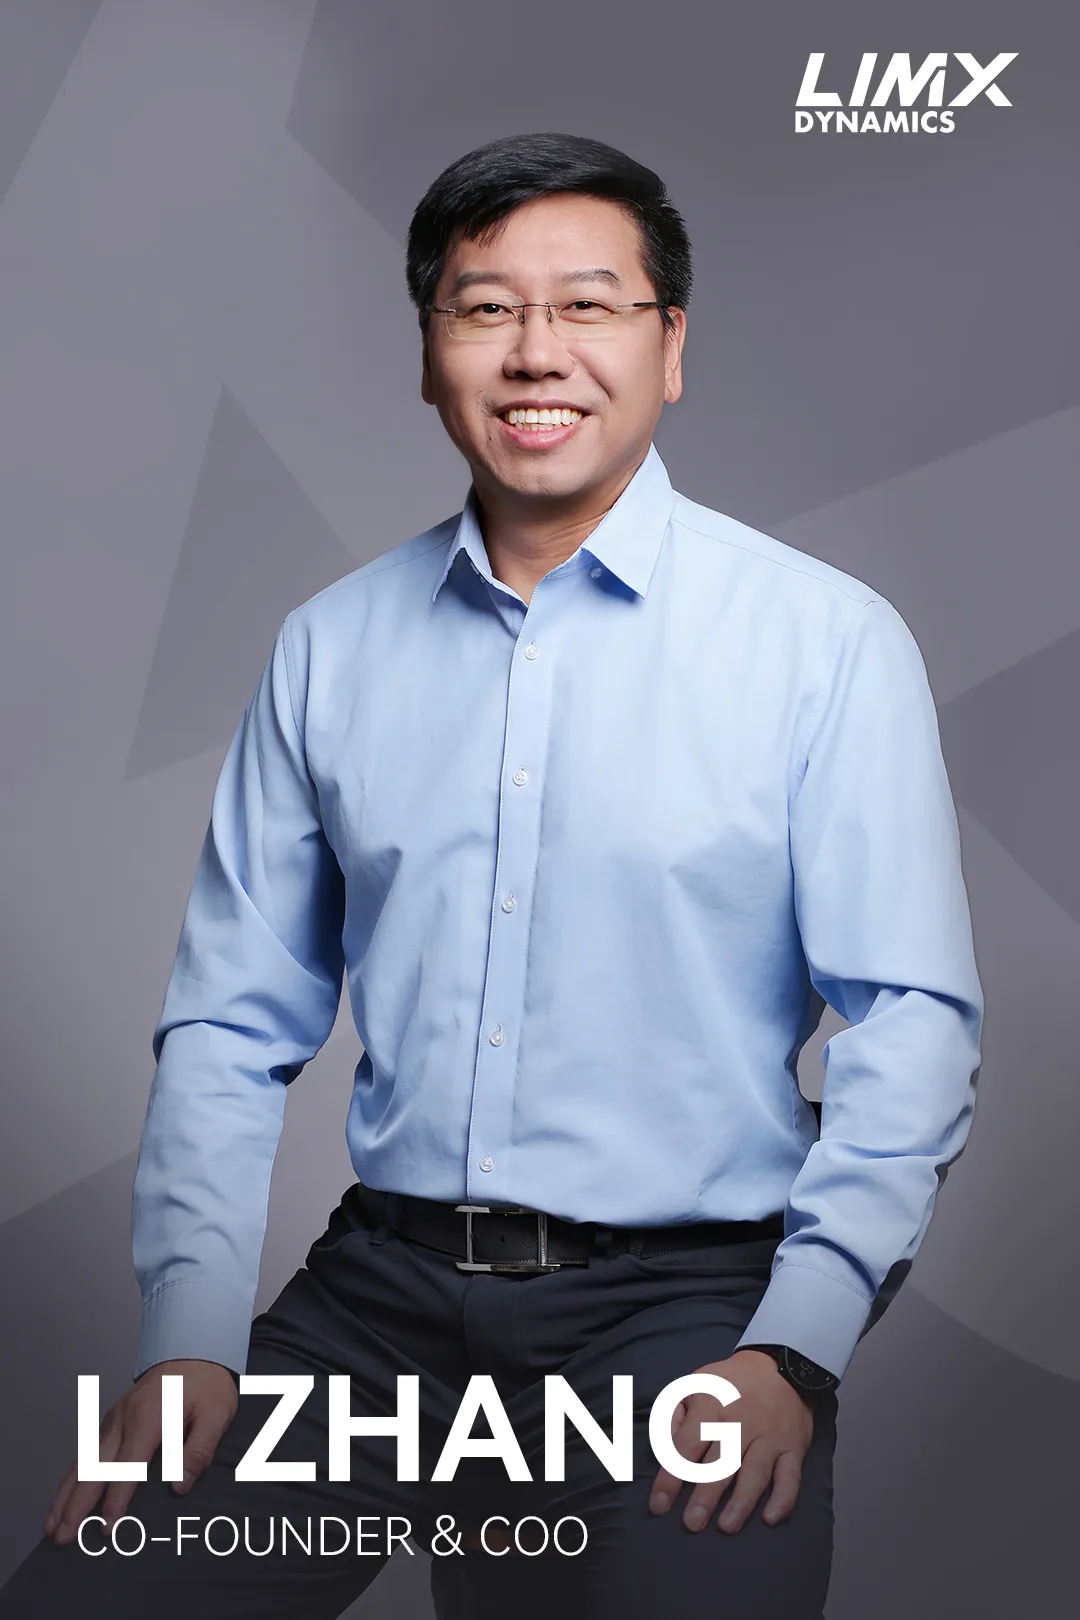
장리 공동 창업자 겸 COO
자율주행 유니콘 기업 COO와 포춘 글로벌 500대 기업 임원을 역임한 장리는 LimX Dynamics COO로서 국내외 사업 전략 수립, 채널 확장 및 프로젝트 실행, 마케팅과 홍보, 대관 업무 등 주요 업무를 총괄하게 됩니다. 장리 COO의 합류는 LimX Dynamics의 사업 확장에 더욱 힘을 실어 주고, 범용 보행 로봇의 연구개발부터 제품, 서비스로 이어지는 비즈니스 선순환 구조 구축을 가속할 것입니다.
장리 COO는 자율주행, 자동차, 모빌리티, 통신, IT 등 여러 주요 산업 분야에서 오랜 기간 활동하며 풍부한 영업·운영·관리 경험을 쌓아 왔습니다. 장리 COO는 중국 자율주행 상용화를 이끈 핵심 인물 중 한 명입니다. 2018년 중국의 선도적인 자율주행 스타트업에 COO로 합류해 5년 넘게 재직하며 팀을 이끌고 혁신적인 자율주행 비즈니스 모델을 적극적으로 모색했습니다. 또한 회사가 실현 가능한 상용화 전략을 수립하도록 지원하고, 중국 내 및 다국적 완성차 업체(OEM) 여러 곳과 전략적 협력을 성사시켰습니다. 이를 통해 Robotaxi, Mini Robobus 등 L4급 자율주행 제품을 실제 현장에 도입·운영하고, 자율주행 관련 정책의 돌파구를 마련하는 데에도 기여했습니다. 장리 COO는 시스코(Cisco) 중국법인에서 19년간 근무했으며, 시스코 대중화권 수석 부사장과 CEO 비서실장을 역임했습니다. 시스코 중국 혁신사업본부장 재임 중에는 시스코 중국의 혁신 전략과 전환 사업의 수립 및 실행을 총괄했습니다.
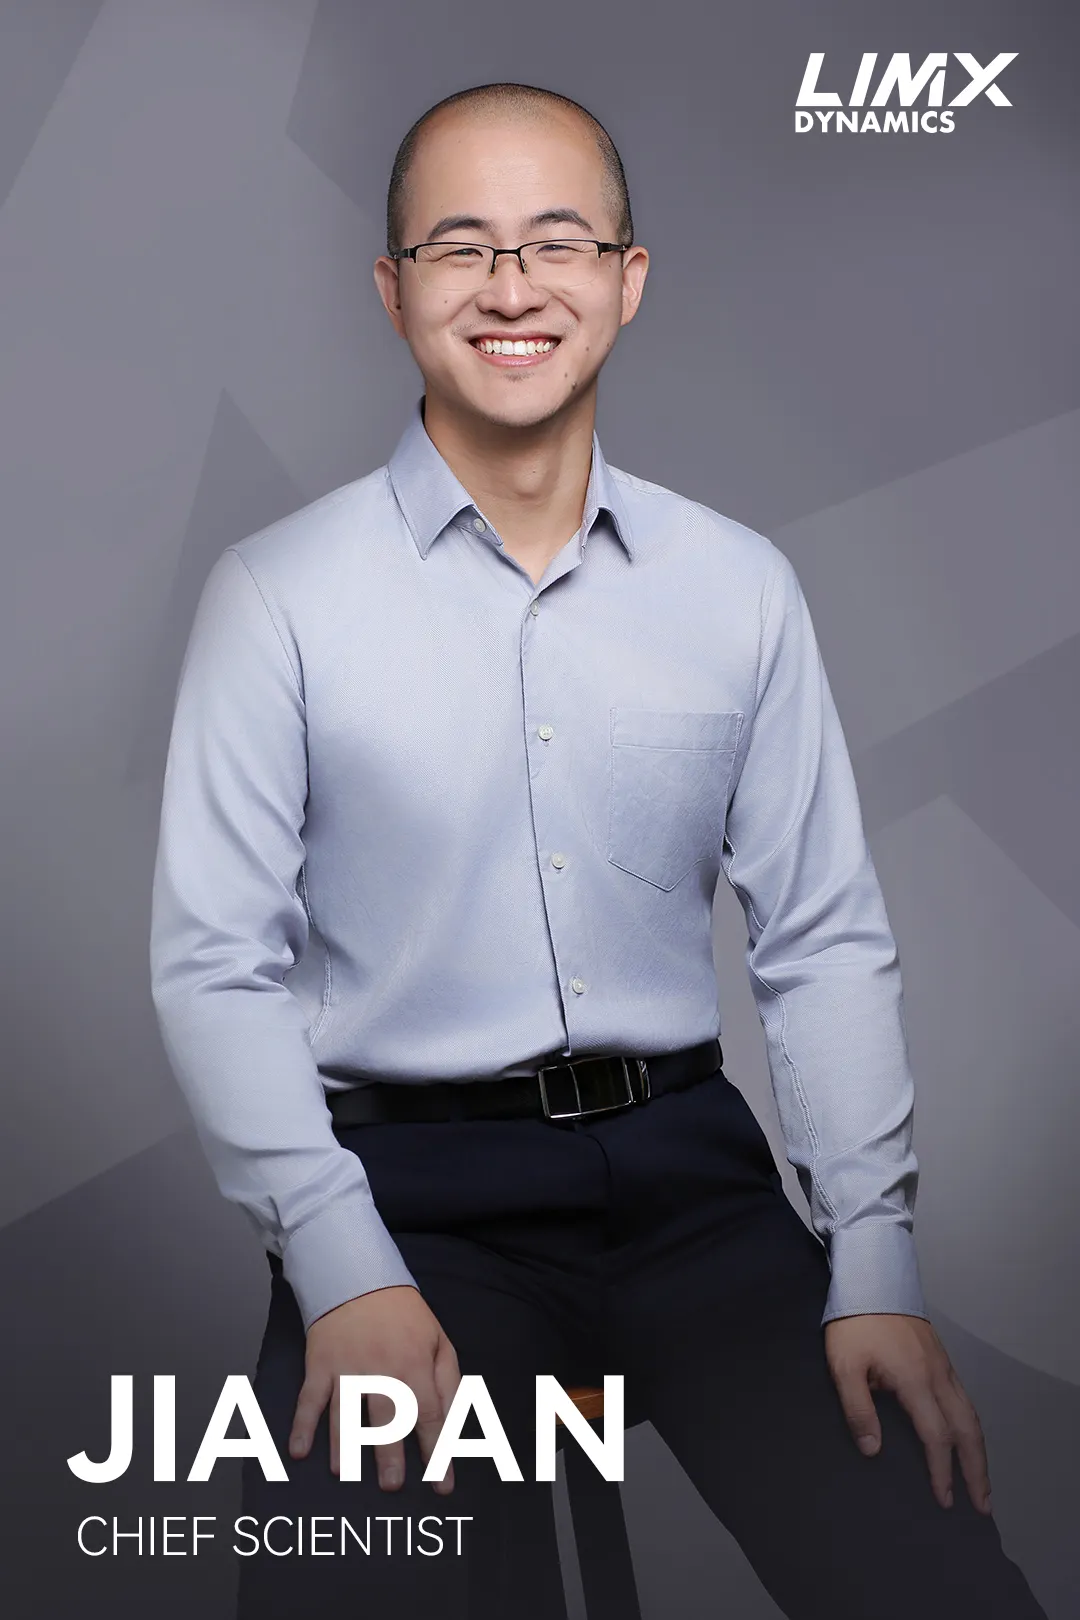
판자 수석 과학자
로봇 및 AI 알고리즘 분야의 최고 전문가인 판자 박사는 수석 과학자로서 핵심 기술 난제 해결을 이끌 예정입니다. LimX Dynamics에서 첨단 AI 기술의 범용 보행 로봇 적용을 연구하고 이를 실제 적용으로 이어 가며, 복잡한 환경 이해, 자율 작업 분해, 운동 계획 및 최적화 등 로봇의 고수준 역량을 강화할 것입니다. 이를 통해 LimX Dynamics가 세계를 선도해 온 운동 지능(Motion Intelligence)을 전방위적인 임바디드 인텔리젠스(Embodied AI)로 고도화하고, 물리 세계에서 AI의 막대한 잠재력을 선도적으로 끌어내 휴머노이드로 대표되는 범용 보행 로봇이 생산 현장과 비즈니스에서 지닌 가치를 실현할 계획입니다.
판자 박사는 머신러닝과 로봇 공학 분야의 선도적 연구자입니다. 그가 개발한 로봇 충돌 감지 및 거리 계산 라이브러리 FCL(Flexible Collision Library)과 개발에 참여한 로봇 운동 계획 라이브러리 TrajOpt, ITOMP 등 CPU 및 GPU 기반 궤적 최적화 기법은 로봇 분야에서 널리 활용되고 있습니다. 그는 심층 강화학습(RL)과 자연어 처리 등의 기법을 이동 로봇의 인식 및 동적 장애물 회피 문제에 성공적으로 적용한 선구적인 학자 중 한 명입니다. 그의 연구팀은 로봇 촉각 인식과 복잡한 물체 조작 분야에서도 국제적으로 앞선 기술을 다수 보유하고 있으며, 수십 건의 연구 성과를 Science Robotics, IJRR, TRO, CVPR, ICML 등 로봇 분야 최고 권위 학술지와 학술대회에 발표했습니다. 판자 박사는 칭화대학교 자동화과를 졸업하고, 미국 노스캐롤라이나대학교 채플힐(University of North Carolina at Chapel Hill) 컴퓨터과학과에서 박사 학위를 취득했습니다. 이후 UC 버클리(University of California, Berkeley) 전기공학 및 컴퓨터과학과에서 박사후 연구원으로 근무했습니다. 판자 박사는 현재 홍콩대학교 컴퓨터과학과 정년보장 부교수로 재직 중입니다.
LimX Dynamics 공동 창업자 겸 COO 장리:
딥테크 상용화에는 고유한 원리가 있습니다. 저는 기술, 기능, 제품이 상업적 가치 창출의 기반이라고 굳게 믿습니다. 기술로 제품을 뒷받침하고 제품으로 시장에 기여하는 과정에서, 저는 고객 현장 깊숙이 들어가 고객의 적용 환경을 이해하고 실제 요구를 발굴하며 핵심 페인 포인트를 해결하는 일을 특히 중요하게 생각합니다. 제품과 솔루션이 고객에게 실질적인 상업적 가치를 창출하도록 하는 것이야말로 비즈니스의 본질로 돌아가는 길입니다. LimX Dynamics만의 독보적이면서 세계를 선도하는 기술력을 바탕으로 새로운 팀과 함께 산업 현장 순찰·점검, 자동차 제조, 물류 배송 등 다양한 산업에서 고객 가치를 창출할 수 있다고 확신합니다. 고객의 성공이 곧 LimX Dynamics의 성공입니다. LimX Dynamics에 합류하며 저의 두 번째 창업 여정이 시작되었습니다. 휴머노이드 로봇은 무한한 가능성을 지닌 분야입니다. 앞으로 세상을 어떻게 바꾸고 우리의 생산과 삶을 어떻게 근본적으로 변화시킬지 아직 밝혀지지 않은 부분이 많습니다. 이처럼 가슴 뛰는 과정에 함께하게 되어 매우 영광입니다.
LimX Dynamics 수석 과학자 판자:
LimX Dynamics와 마찬가지로 저 역시 범용 보행 로봇이 미래라고 굳게 믿습니다. 저수준 운동 제어 학습부터 고수준 AI 기술의 적용까지 모두 매우 도전적이면서도 흥미로운 응용 분야입니다. 휴머노이드 로봇은 이 모든 역량을 발휘할 수 있는 최고의 범용 시스템입니다. 로봇의 범용성이 높을수록 일반화 가능한 데이터를 수집하기에 적합하며, 그만큼 더 큰 가치를 창출할 수 있습니다. LimX Dynamics는 최고 수준의 로봇 본체와 인식 기반 운동 제어 역량을 제공함으로써, 보행 로봇 분야에서 AI를 개발하고 적용할 수 있는 막대한 잠재력을 열었습니다. LimX Dynamics에서 저는 팀을 이끌고 핵심 과제에 초점을 맞춘 연구를 수행할 예정입니다. 고수준 AI 기술부터 접근해 R&D 팀이 핵심 문제를 정확히 파악하고 해결 방향을 찾으며 새로운 역량을 개발하도록 지원함으로써, LimX Dynamics 보행 로봇의 범용성과 일반화 능력을 높이겠습니다.
LimX Dynamics 창립자 장웨이:
장리 COO와 판자 박사의 합류를 진심으로 환영합니다. 두 분은 상용화와 첨단 AI 기술 난제 해결 분야에서 LimX Dynamics가 더 많은 새로운 돌파구를 마련하는 데 큰 힘이 될 것입니다. 범용 보행 로봇은 기술과 상용화의 접점이 지속적으로 확대되는 중요한 시점에 있습니다. 기술과 상용화 모두를 성공적으로 추진하고 이를 긴밀히 결합하는 것이 매우 중요하며, LimX Dynamics는 이미 선제적으로 첫걸음을 내디뎠습니다. 저는 범용 보행 로봇이 범용 AI의 물리 세계 구현을 위한 최적의 매개체라고 믿습니다. 이 목표를 달성하기 위해 LimX Dynamics가 앞으로 이어갈 노력과 탐구는 범용 로봇과 AGI 분야에 새로운 영감과 가치를 제공할 것입니다. 또한 첨단 기술 난제 해결을 통해 상용화를 추진하는 방식을 실효성 있는 새로운 패러다임으로 정착시킬 것입니다.