LimX Oli는 신장 165cm, 본체 자유도(DoF) 31개(엔드 이펙터 제외)를 갖추고 있습니다. 범용 구성 설계와 모듈형 소프트웨어·하드웨어 구조, 지속적으로 고도화되는 개발 툴체인을 통해 알고리즘 연구개발부터 시스템 배포에 이르는 전 단계를 지원합니다.
LimX Oli는 AI 연구자, 로봇 개발자, 솔루션 시스템 통합업체 등 범용 로봇 분야의 다양한 종사자를 대상으로 Lite, EDU, Super의 3가지 버전을 제공하며, 복잡한 인식·운동 제어·상호작용 알고리즘의 학습, 검증 및 현장 적용 전반을 효율적으로 지원합니다.
LimX Oli는 8월 8일 베이징에서 열리는 세계로봇대회(WRC)에서 첫 공개 시연을 진행할 예정입니다.
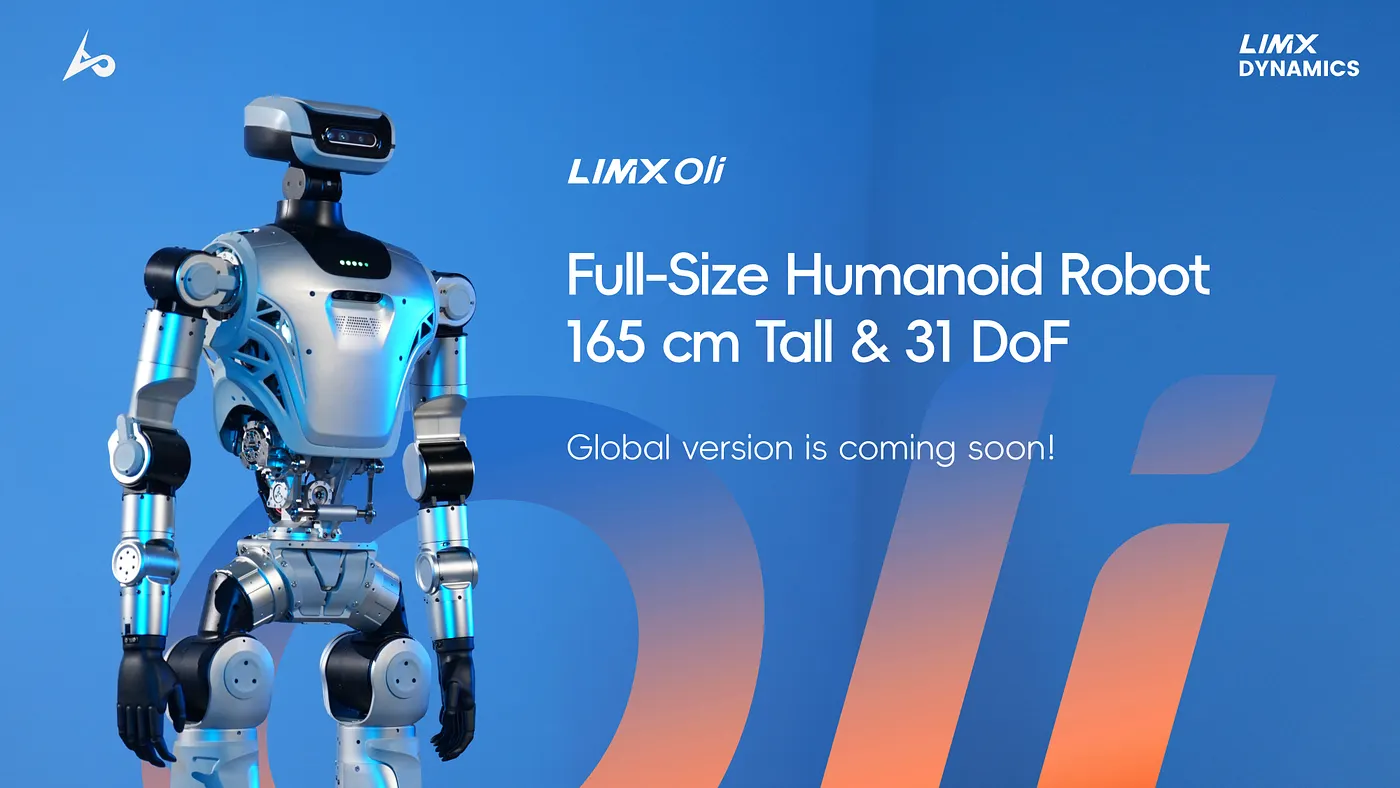
풀사이즈·전 자유도(DoF): 임바디드 인텔리젠스 연구개발에 필수적인 범용 구성
LimX Oli는 표준 풀사이즈에 해당하는 신장 165cm와 본체 능동 자유도(DoF) 31개(엔드 이펙터 제외)를 갖춘 범용 휴머노이드 구성을 채택했습니다. 인간의 형태와 운동 능력에 가까워 실생활과 생산 현장의 작업 요구에 최대한 대응할 수 있습니다. 이 구성은 더욱 복잡한 전신 이동 조작 제어 및 동작 생성을 지원합니다:
• 단일 팔 자유도(DoF) × 7
• 단일 다리 자유도(DoF) × 6
• 허리 자유도(DoF) × 3
• 목 자유도(DoF) × 2
자체 개발한 본체 구조와 전신 운동 제어 알고리즘의 강점을 바탕으로, LimX Oli는 개발자에게 안정적이고 신뢰할 수 있는 범용 플랫폼을 제공하며 보행 계획, 정교한 조작, 멀티모달 상호작용 및 강화학습(RL) 훈련 등 주요 과제의 연구 및 훈련에 적합합니다.
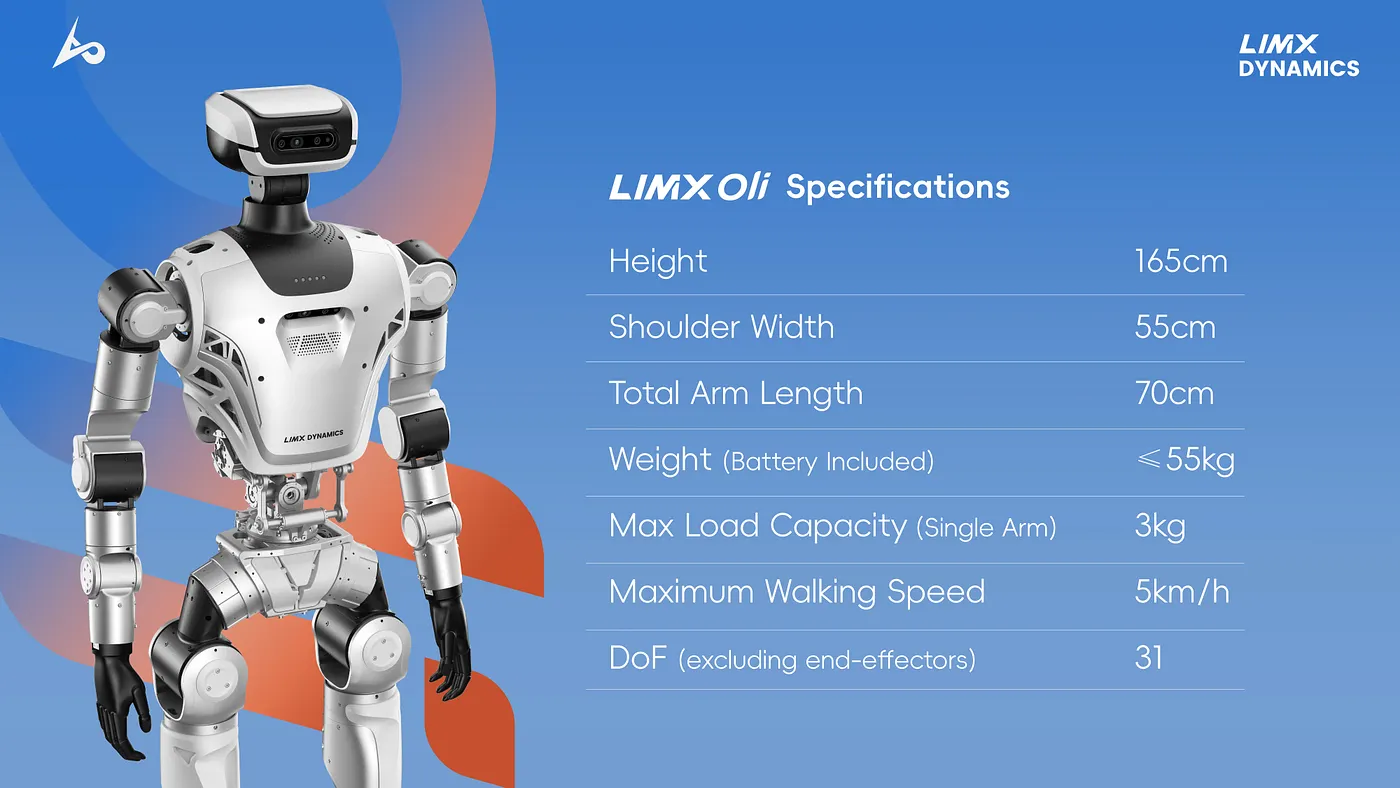
LimX Oli 기본 사양: 자유도(DoF) 31개
모듈형·완전 개방형: 통합 문턱을 낮춰 한발 앞선 연구개발
LimX Oli는 다양한 하드웨어 및 SDK 인터페이스를 갖추고 있으며, 각 인터페이스의 정의가 명확하고 개방성이 높습니다. 독창적인 사용자 친화적 설계를 통해 소프트웨어와 하드웨어를 높은 수준으로 모듈화했습니다.
하드웨어는 유연한 탈부착 및 부품 교체를 지원합니다. 또한 2지 그리퍼, 5지 다관절 로봇 핸드 등 다양한 유형의 엔드 이펙터는 물론 음성, 비전, 촉각, IMU, 라이다 등 각종 외부 장치와 호환되어 개발자에게 멀티모달 입력 데이터 소스를 제공합니다.
SDK 인터페이스는 완전히 개방되어 본체 상태와 센서 데이터에 대한 접근, 저수준 관절 제어, 상위 작업 스케줄링 등을 지원하며, 원격 조작 시스템 구축부터 모방학습 데이터 수집에 이르는 다양한 연구개발 환경에 적용할 수 있습니다.
개발자는 기반 아키텍처를 수정하지 않고도 기존 인터페이스를 활용해 고도 맞춤화와 신속한 검증을 수행할 수 있습니다.
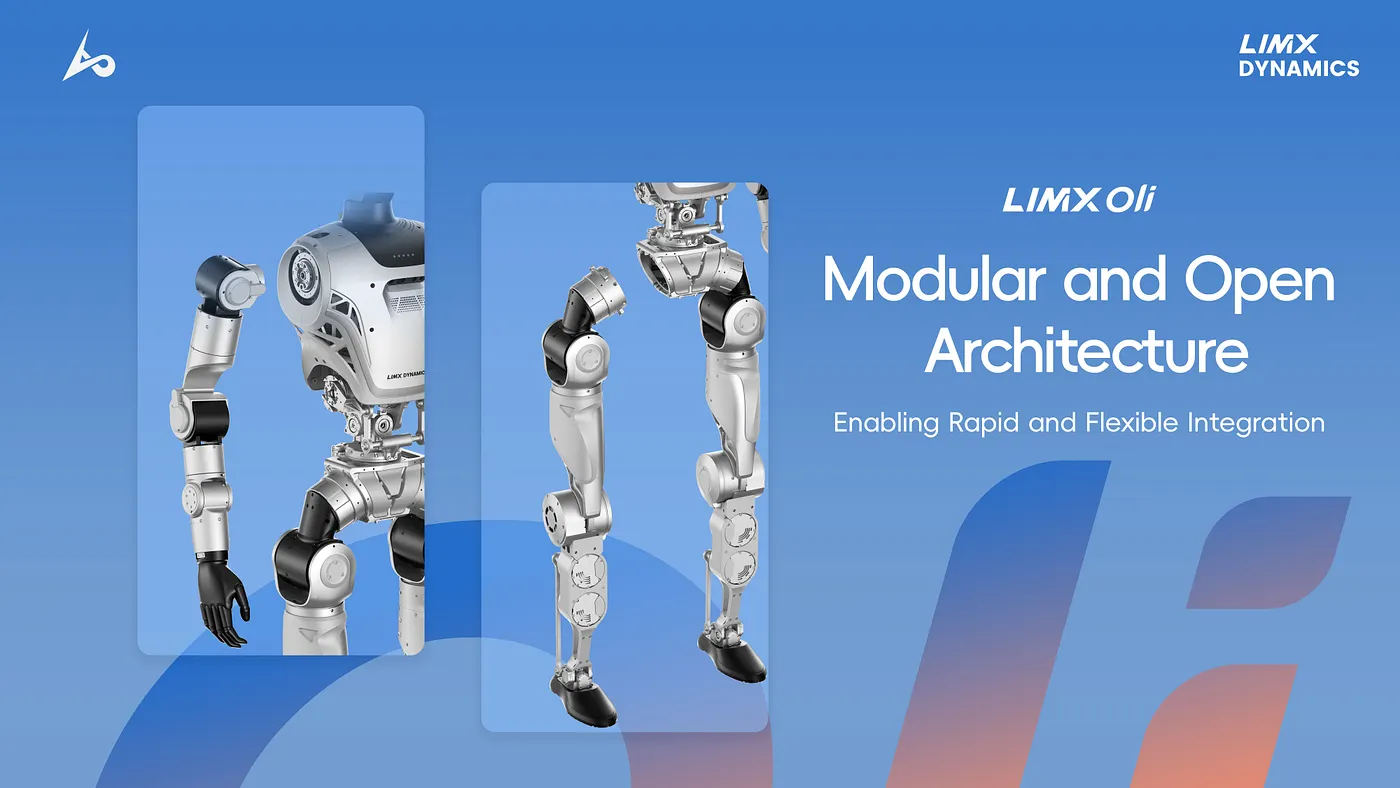
소프트웨어·하드웨어 모듈형 설계를 채택한 LimX Oli
클라우드 인터페이스 및 OTA 업데이트: 지속적으로 고도화되는 개발 툴체인
LimX Oli는 클라우드 API 호출과 로컬 제어의 융합을 지원하며, 동작 라이브러리 및 컨트롤러 리소스는 OTA를 통해 지속적으로 업그레이드할 수 있습니다. 사용자는 안정적인 프리셋 동작 조합을 불러와 사용하거나 맞춤형 개발을 진행하여 테스트 및 시연을 빠르게 완료할 수 있습니다.
이 플랫폼은 대규모 모델의 로컬 배포를 지원하며, 자연어 상호작용과 다중 데이터 스트림 융합 능력을 갖추고 있습니다. 이를 바탕으로 로봇 제어 정책, 멀티모달 이해 및 Agent 구축을 종합적으로 지원합니다.
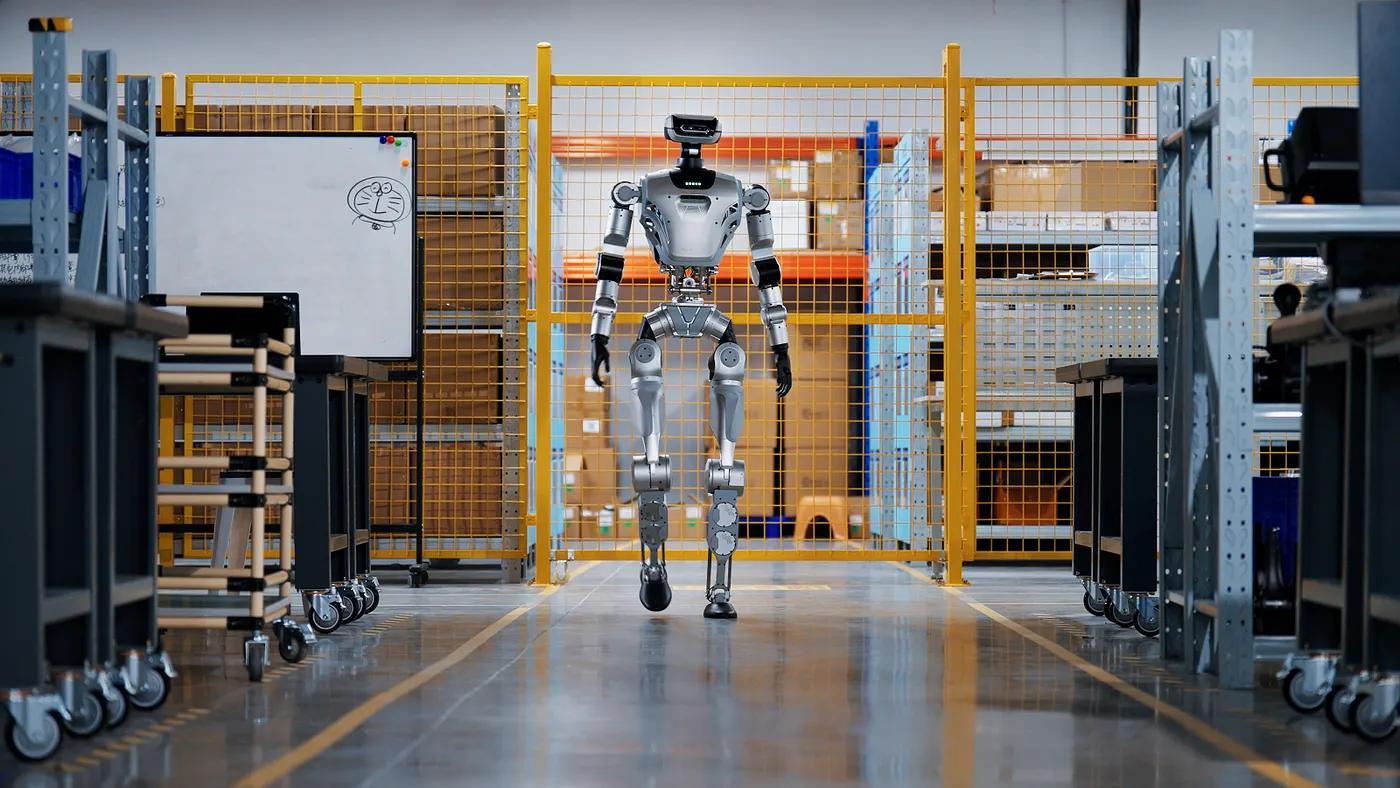
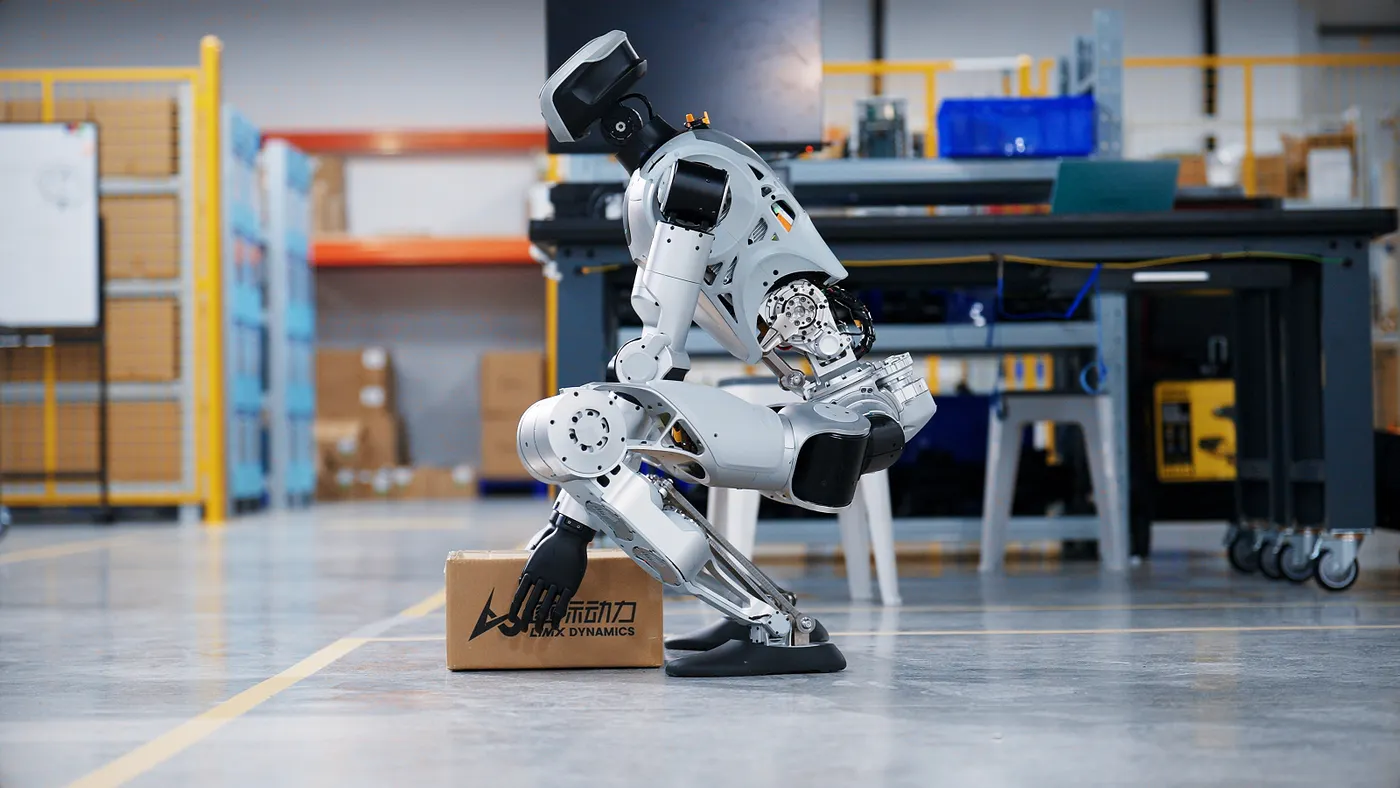
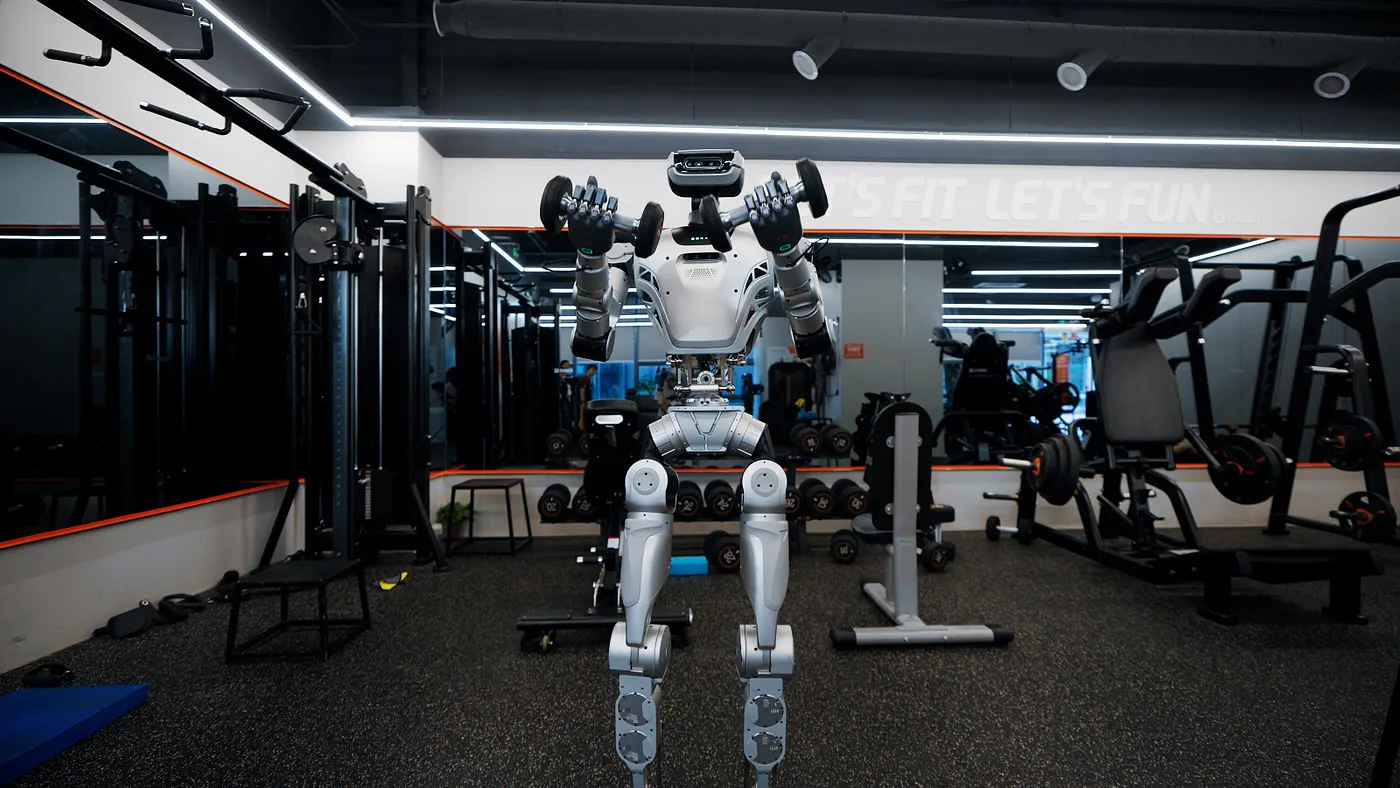
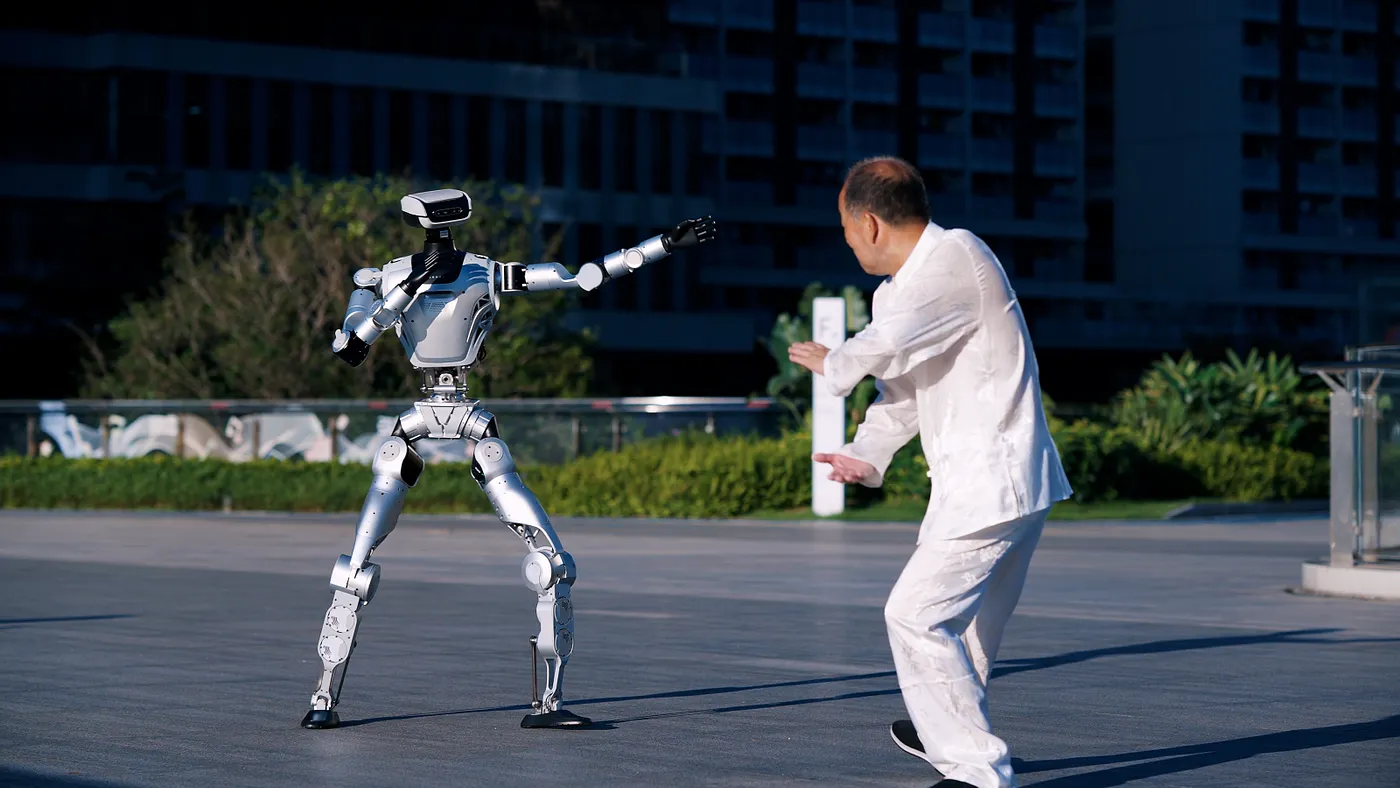
맞춤형 개발을 지원하는 LimX Oli