LimX Dynamics가 임바디드 에이전트 시스템인 LimX COSA(Cognitive OS of Agents)를 공식 출시했습니다. LimX COSA는 LimX Dynamics가 새롭게 개발한 물리 세계 네이티브 임바디드 Agentic OS로, 고차 인지와 전신 운동 제어를 긴밀하게 융합해 실제 물리 세계에서 로봇이 ‘생각하고, 움직이며, 생각하면서 일하는’ 대뇌·소뇌 통합 지능을 구현합니다. 풀사이즈 휴머노이드 로봇 Oli는 COSA 시스템을 통해 가장 먼저 운동 지능과 고차 인지를 모두 갖춘 휴머노이드 에이전트로 거듭났습니다.
임바디드 Agentic OS LimX COSA
COSA: 로봇의 ‘지행합일’을 구현하는 신경계
로봇과 물리 세계를 연결하는 핵심 허브로서 LimX COSA는 에이전트 패러다임을 기반으로 설계된 OS로, 모든 모델, 스킬, 기억, 나아가 감정까지 관리하고, VLA와 전신 운동 제어를 정합하여 ‘대뇌·소뇌’ 역량의 융합을 체계적으로 구현합니다. 이를 통해 휴머노이드 로봇이 물리 세계에서 능동적으로 사고하고 자율적으로 작업할 수 있도록 합니다.
COSA의 핵심 설계 철학:
• 로봇 본체를 중심으로 모듈화되고 재사용 가능한 다양한 스킬 툴박스를 구축하며, 각 스킬은 신뢰성 확보를 위한 훈련을 거쳐 독립적으로 반복 개선하거나 조합해 호출할 수 있습니다.
• 다양한 파운데이션 모델과 의사결정 메커니즘을 통해 스킬을 통합적으로 스케줄링하고 조율·계획합니다.
• 작업 이해부터 환경 인식, 의사결정 조정, 스킬 조합, 적용 및 실행까지 이어지는 완전한 폐루프를 통해 ‘지행합일’을 실현합니다.
• 미래 휴머노이드 로봇을 위한 임바디드 Agentic OS로서 Agent의 핵심 역할을 충분히 발휘합니다.
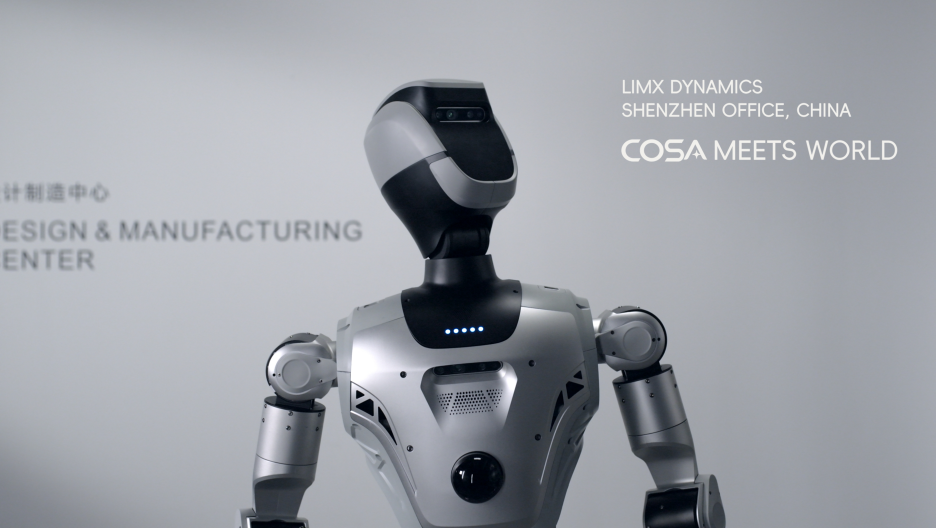
COSA를 탑재한 풀사이즈 휴머노이드 로봇 Oli의 첫 기동
임바디드 Agentic OS인 COSA는 상향식 3계층 구조를 채택했으며, 각 계층은 영상 속 Oli의 행동 변화 단계와 일대일로 대응합니다:
• 하위 계층은 소뇌 기초 모델(Whole-Body Control Foundation Model)로, 높은 강건성을 갖춘 전신 운동 제어 시스템이 안정적이고 신뢰할 수 있는 전신 균형 및 운동 능력을 제공합니다.
• 중간 계층은 환경 인식 및 적응 능력을 갖춘 인지·운동 제어 융합 기반의 고차 스킬 계층으로, 다양한 스킬을 조합하고 스케줄링하여 내비게이션, 장애물 회피, 파지, 계단 오르내리기 등 복잡한 행동을 지원합니다.
• 상위 계층은 자율 인지와 의사결정을 담당하며, 주로 상호작용, 기억 및 사고 능력으로 구현됩니다.
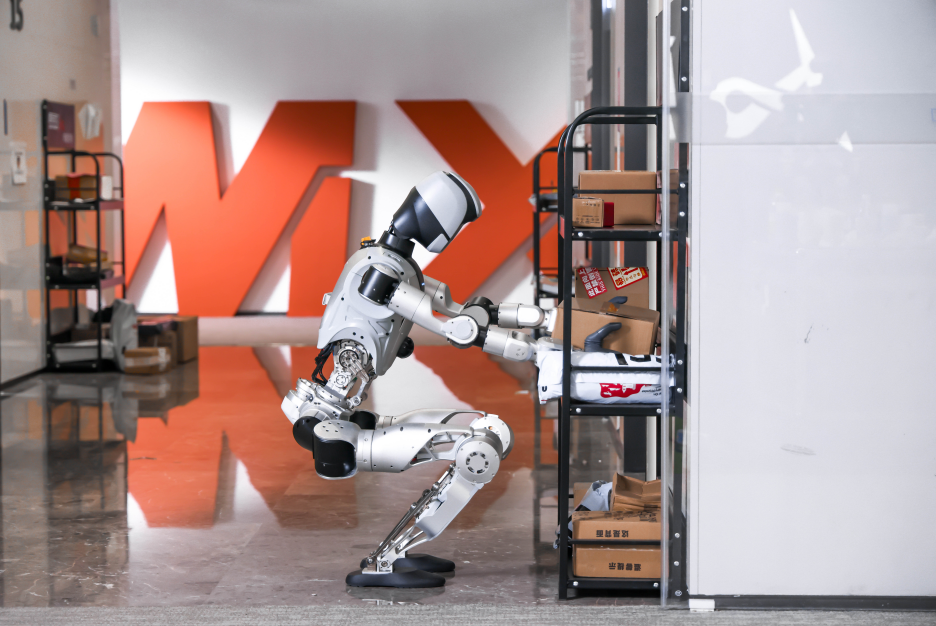
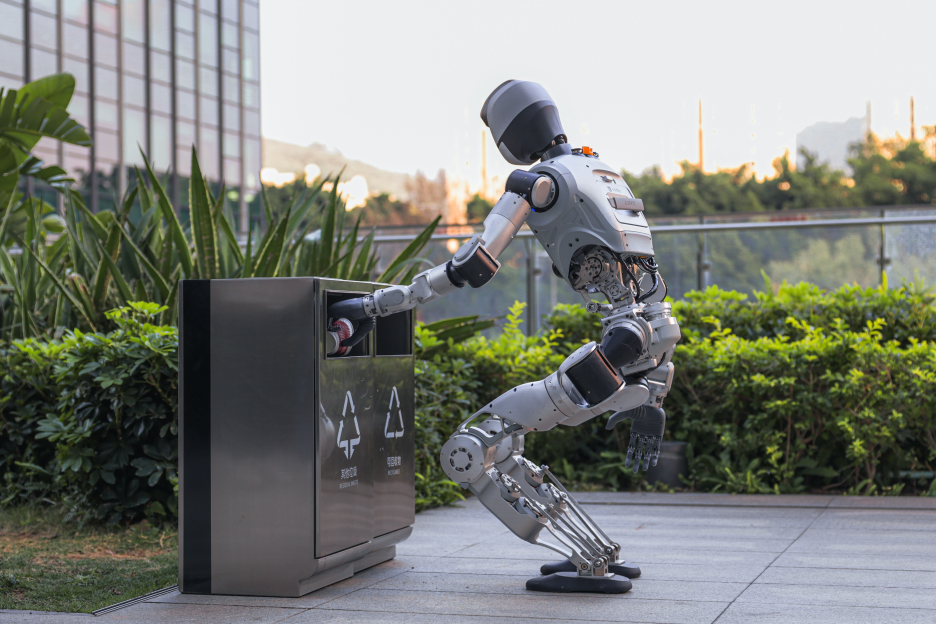
LimX Dynamics 풀사이즈 휴머노이드 로봇 Oli의 이동 조작 능력
로봇을 사람에 비유한다면 COSA는 ‘신경계’에 해당합니다. COSA가 도입됨으로써 로봇은 단순히 프로그래밍된 기계에 머무르지 않고 이해, 기억, 행동 및 지속적인 적응 능력을 갖춘 임바디드 에이전트가 됩니다.
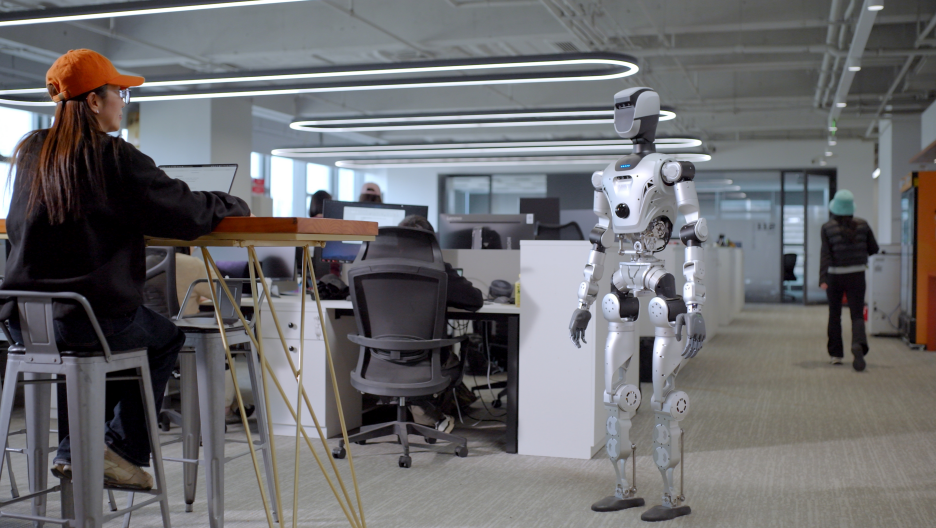
풀사이즈 휴머노이드 로봇 Oli는 COSA 시스템을 통해 가장 먼저 운동 지능과 고차 인지를 모두 갖춘 휴머노이드 에이전트로 거듭났습니다.
COSA: 임바디드 인텔리젠스에 부여하는 3대 핵심 능력
• 고차 인지 및 추론: 물리 세계의 논리에 기반한 ‘두뇌’의 사고와 의사결정
COSA는 상위 계층에서 로봇에게 작업과 목표를 능동적으로 이해할 수 있는 논리적 사고 능력을 부여합니다. Oli는 더 이상 사전에 설정된 코드에 의존하지 않고 자연어를 이해하고 의도를 파악할 수 있습니다. ‘물 두 병을 안내 데스크로 가져와 줘’, ‘빨간색 택배 상자를 찾아 작업장으로 전달해 줘’와 같은 복잡한 지시를 받으면 여러 단계로 이어지는 장기 작업을 스스로 분해하고 계획하며, 환경 변화에 따라 작업 우선순위를 동적으로 조정할 수 있습니다. 이는 로봇이 모호한 목표를 바탕으로 변화하는 물리 환경에서 여러 작업을 병렬로 처리하며 ‘생각하면서 행동’할 수 있음을 의미합니다.
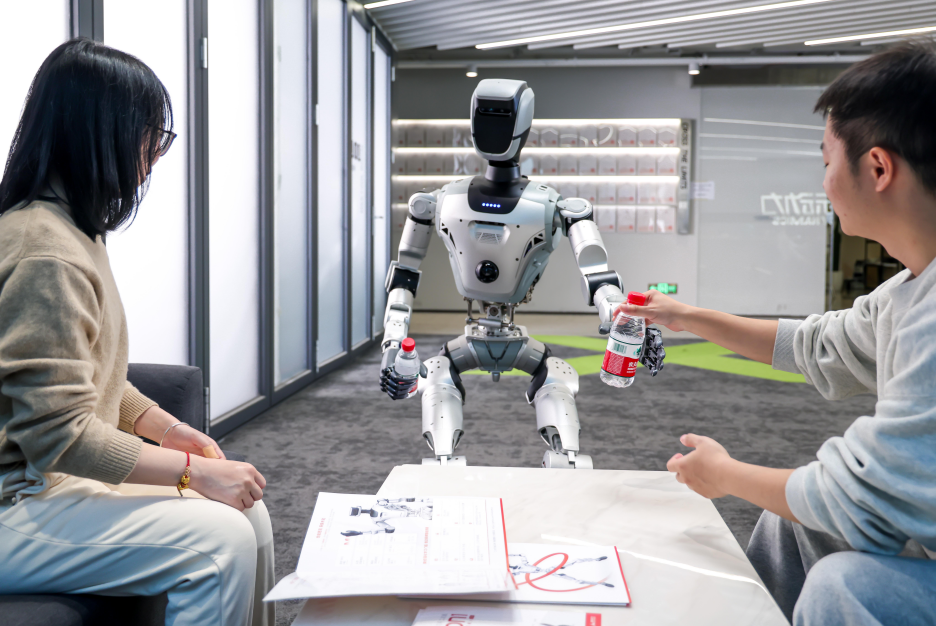
COSA를 탑재한 풀사이즈 휴머노이드 로봇 Oli가 이동 조작을 통해 손님에게 물 두 병을 전달하는 모습
• 의미론적 기억 및 능동적 인식: 세계를 관찰하고 이해를 축적해 세계관 구축
시간 축을 아우르는 크로스모달 인식·기억 체계를 구축함으로써, COSA는 로봇에게 물리 세계를 지속적으로 인식하는 능력을 부여합니다. Oli는 환경, 대상 및 상호작용 이력을 의미론적으로 기억하고 모델링하여 자신만의 ‘세계관’을 구축할 수 있습니다. 더 중요한 점은 ‘수동적인 입력 수용’에서 ‘능동적인 인식과 탐색’으로 도약했다는 것입니다. 동료와 인사하고, 아픈 동료에게 먼저 안부를 건네며, 프린터를 연결하고 점검하는 과정에서 로봇은 자신 앞의 대상이 누구인지, 자신이 어디에 있는지, 무엇을 보았는지 명확히 알고 있으며 능동적으로 관찰해 정보를 얻어 더욱 정확한 판단을 내립니다.
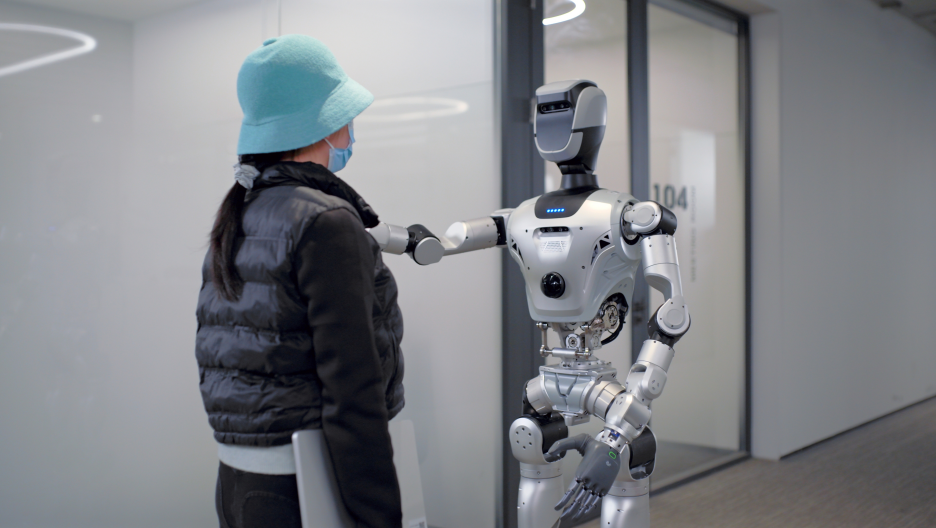
COSA를 탑재한 풀사이즈 휴머노이드 로봇 Oli가 동료의 건강 상태를 먼저 살피는 모습
• 실시간 인식 기반의 전신 이동 조작: ‘대뇌+소뇌’ 통합 능력
COSA는 LimX Dynamics의 풀스택 기술이 집약된 시스템으로, 고차 지능과 운동 지능의 긴밀한 결합을 실현했습니다. 실시간 인식 기반의 전신 운동 제어를 통해 Oli는 긴 계단이 이어지는 복잡한 환경에서도 안정적이고 강건한 움직임을 유지하며, 이동 중 물 두 병을 집어 들거나 쓰레기를 주워 버리는 등의 조작을 매끄럽게 수행하여 뛰어난 적응성과 일반화 성능을 보여줍니다. 대뇌·소뇌 제어 통합 기술은 Oli가 ‘생각할 수 있을 뿐 아니라 실제로 해낼 수 있도록’ 뒷받침합니다.
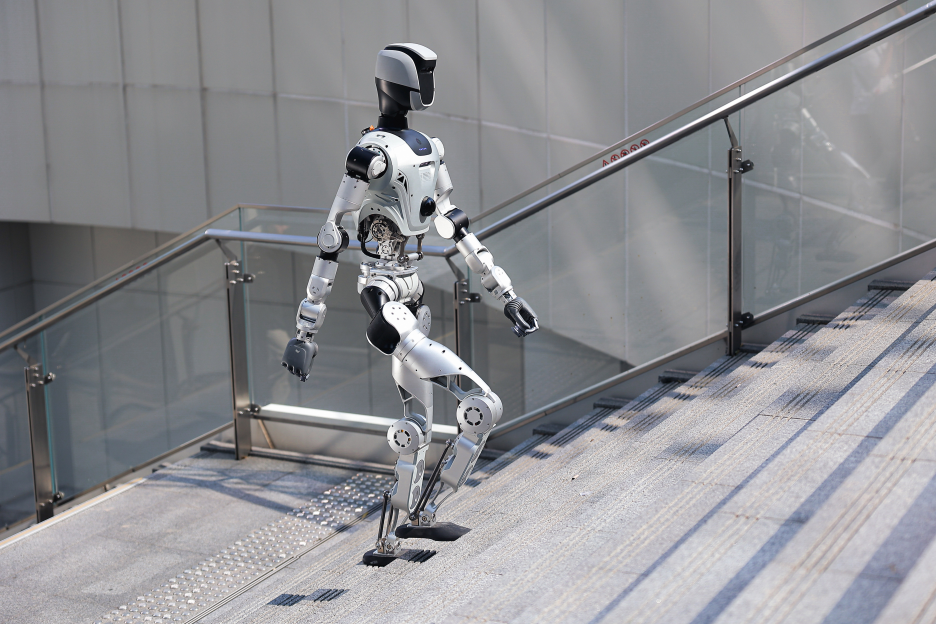
COSA를 탑재한 풀사이즈 휴머노이드 로봇 Oli가 실시간 인식을 기반으로 계단을 자율적으로 오르는 모습
COSA: 임바디드 인텔리젠스가 데모에서 제품으로 넘어가는 분수령
COSA는 물리 세계 네이티브 임바디드 에이전트 시스템(Physical-world-native Agentic OS)입니다. COSA의 인지, 의사결정 및 스케줄링 메커니즘은 추상적인 연산 환경에서 작동하는 것이 아니라 로봇 본체와 실제 물리 세계를 기본 실행 환경으로 삼습니다. 이 아키텍처에서 운동 능력은 더 이상 출력 결과가 아니라 로봇 인지의 기초이며, 로봇의 의사결정 역시 일회성 명령 생성이 아니라 환경 제약과 실시간으로 상호작용하고 동적으로 연동되는 연속적인 과정입니다. COSA는 휴머노이드 로봇의 실제 현장 적용과 사용자 가치 창출을 위해 설계되었습니다.
COSA는 임바디드 인텔리젠스의 초점을 모델 성능에서 OS 역량으로, 기술 데모에서 제품 제공과 사용자 경험으로 옮기는 중요한 도약입니다. LimX Dynamics는 업계에서 가장 먼저 이러한 전환에 나섰습니다.